FANUC机器人socket通讯硬件配置

FANUC机器人网络配置与Socket通讯实战指南 本文详细介绍了FANUC机器人网络配置与Socket通讯的完整实战流程。从IP地址设定、系统变量$KAREL_ENB的启用,到将机器人配置为Socket服务器(Socket Message协议)并进行深度调试,提供了清晰的步骤与常见故障排查方法,帮助工程师快速打通机器人与上位机间的数据通道,实现稳定可靠的工业通讯。 阅读详情

一、添加机器人选配包

Fanuc机器人要进行socket通讯,需要有机器人通讯的选配包,1A05B-2600-R648 User Socket Msg,1A05B-2600-R632 KAREL,1A05B-2600-R566 KAREL Diagnostic,1A05B-2600-J971 KAREL Use Sprt FCTN。
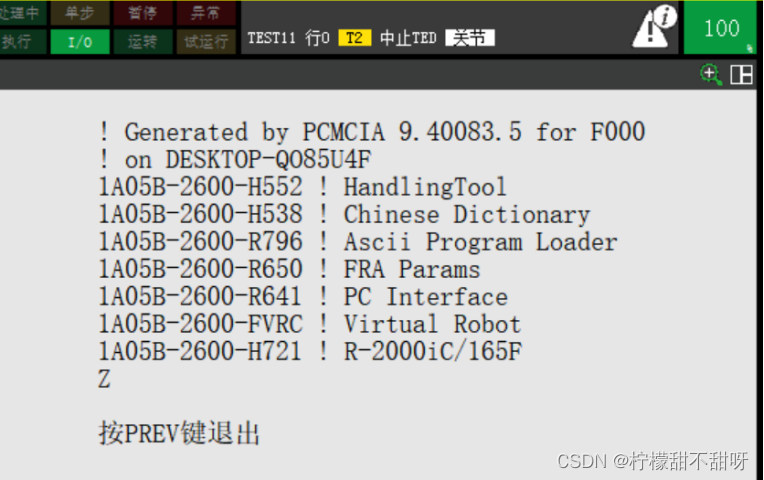
二、FANUC机器人通讯配置

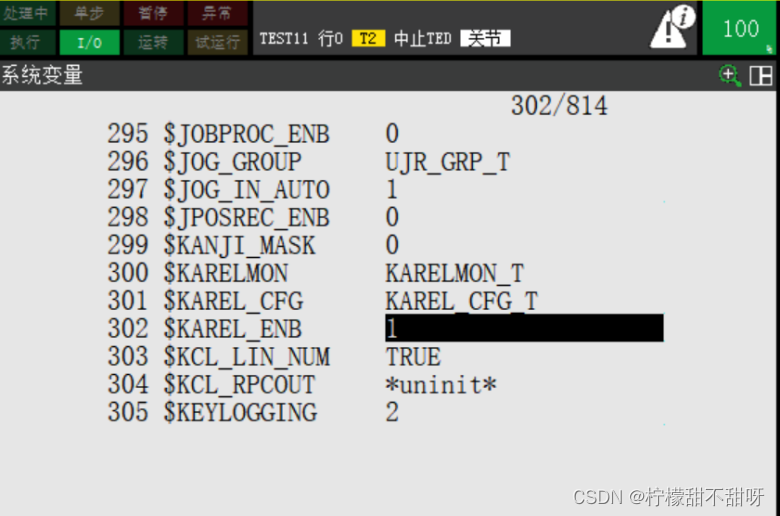
将fanuc机器人keral变量打开,才能使用keral程序进行SOCKET通讯。
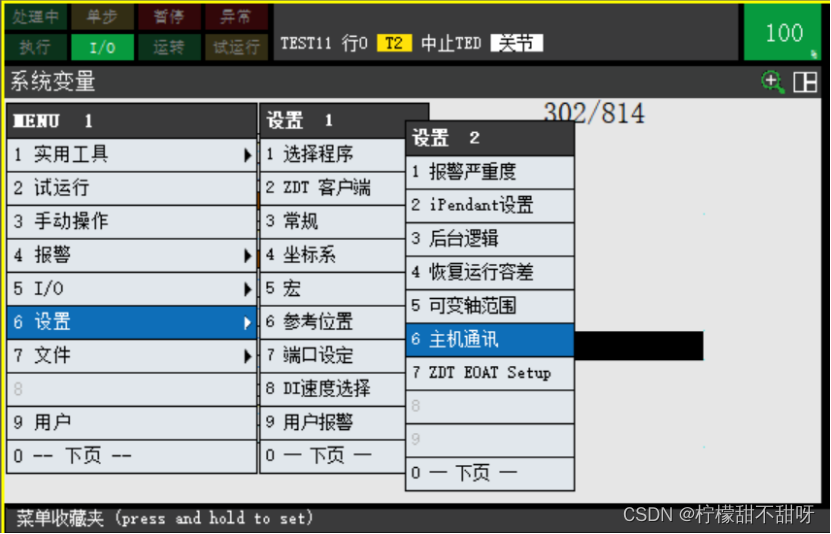
打开设置中的主机通讯选项,进行机器人的IP地址的更改。
点击详情进入编辑页面。
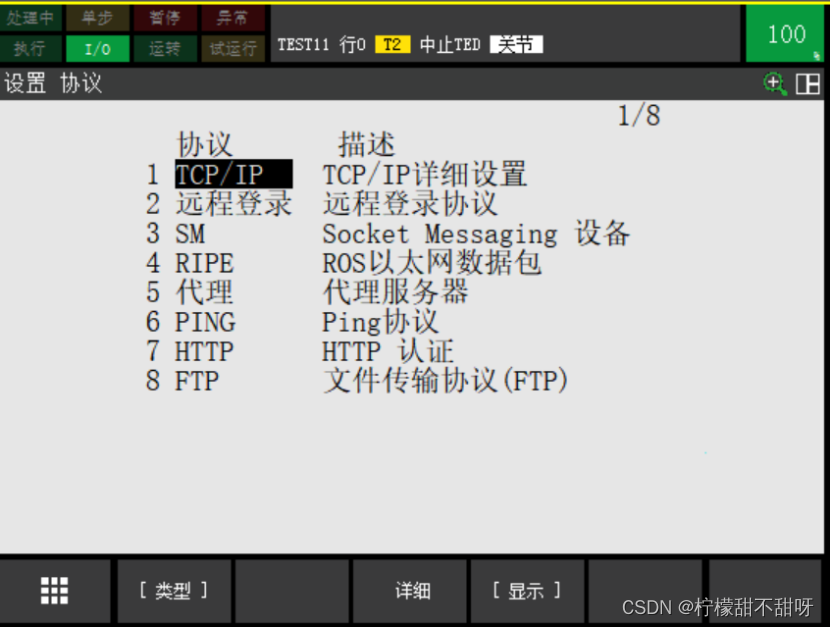
将端口1的ip地址改成192.168.10.20。
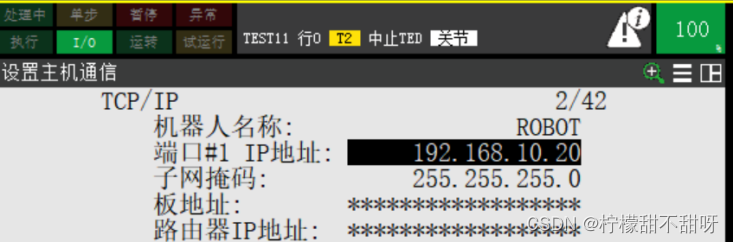
三、机器人作为客户端设置

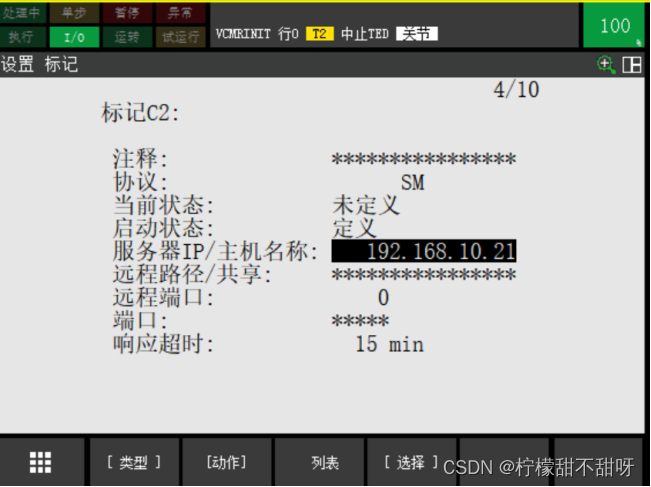
在主机通讯页面点击显示,选择其中客户端选项,对C2端口进行定义。
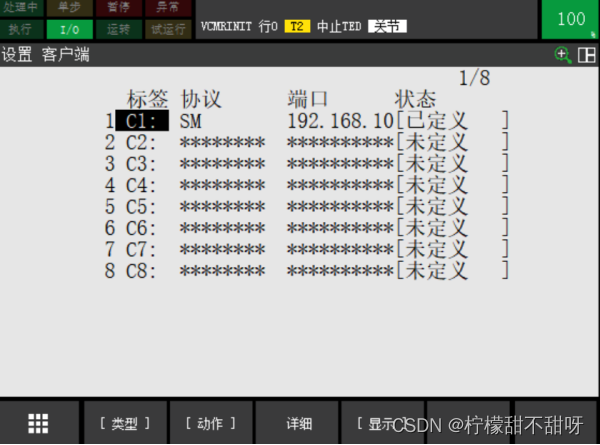
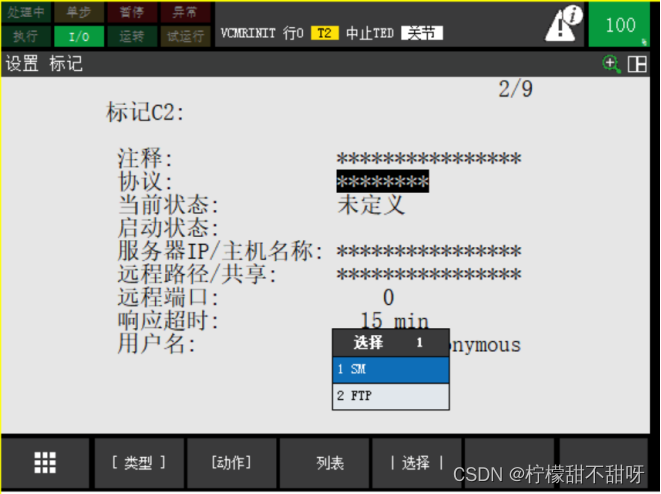
协议选择SM协议。
定义启动状态。
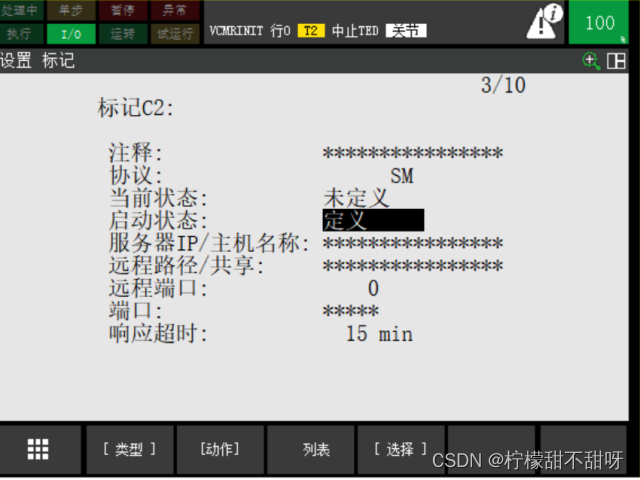
注意TCP/IP的地址与机器人IP地址不同,进行地址的分配。
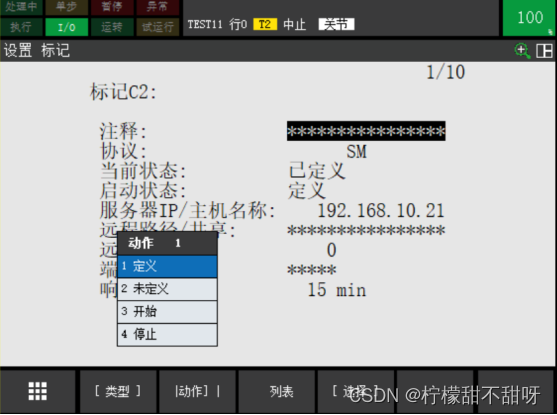
对动作进行定义
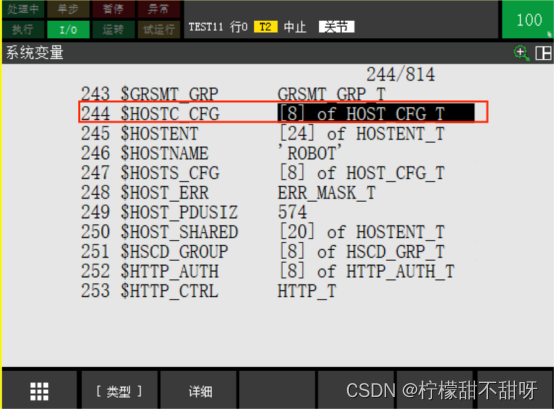
设置的端口号,在变量中找到下图所示的变量名称
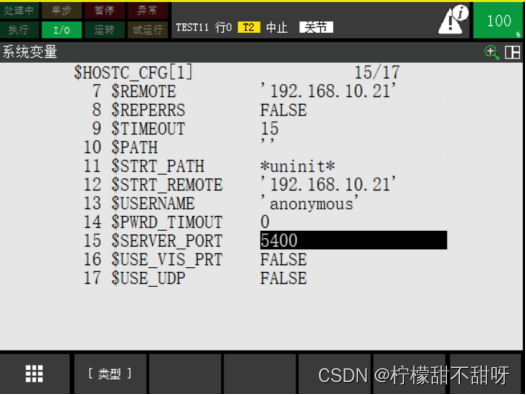
将端口号设置为5400,设置完成后续重启控制柜
FANUC机器人IP设定及Socket Message通讯设置 在 Port#1 IP addr 所在行输入机器人的 IP 地址,例如 192.168.0.1。IP 地址和机器人的 IP 地址需在同一网段,例如上位机 IP 地址可设为 192.168.0.2。(5) 选择 Variables, 找到系统变量$KAREL_ENB, 更改其值为 1。( 4) 选择 Host Comm,进入如下界面。设置完成后,重启机器人控制器,以使其生效。【注意】 此 PORT 号由上位机指定。 阅读详情

相关推荐

关于发那科机器人走modbus 通讯

按F3 IN/OUT可以在输入输出之间切换。按Menu找到I/O,选择数字,进入,可以查看机器人专用信号,按F2 分配进行地址设置。1.按Menu找到I/O,选择UOP,进入下面画面,可以查看机器人专用信号。二.Modbus端口号设置。(默认502,一般不用设置)按图设置即可,F3 IN/OUT可以进行输出输出切换。2.选择TCP/IP,Enter进入,修改IP地址。1.按Menu,找到设置中的主机通讯,进入。1.按Menu找到系统变量,Enter进入。2.按F2 分配进行设置。一.机器人IP设置。

dxs93的博客 8787

Fanuc机器人 Karel 编程学习(五)---简单的Socket通信

MENU-------> SYSTEM------> Variables------->$KERAL_ENB 设置为1。

u010369432的博客 1万+

FANUC机器人Socket通讯全流程:手把手教你搭建工业4.0测试环境

本文详细介绍了FANUC机器人Socket通讯的全流程配置,从硬件连接到软件设置,包括IP设定、通讯协议构建及上位机开发实践。通过实战案例和性能优化技巧,帮助读者快速搭建工业4.0测试环境,实现设备间高效数据互通。

weixin_33737134的博客 373

Fanuc机器人 Karel 编程学习(六)---Socket通信,解析坐标字符串

主要内容:Socket通信,解析上位机发送过来的字符串,机器人作为客户端,上位机作为服务端。

u010369432的博客 6091

FANUC机器人系统变量深度解析:从核心原理到高级集成应用

在工业机器人编程与集成领域,系统变量是连接硬件状态与软件逻辑的核心桥梁。其原理在于,系统变量作为机器人控制器内部预定义的存储单元,实时映射并控制着机器人的运动状态、输入输出、程序流程及系统配置等关键信息。掌握系统变量的技术价值在于,工程师能够实现深度的状态监控、故障诊断、工艺自适应以及与企业级系统(如MES)的集成,从而提升设备的可靠性、灵活性与智能化水平。典型的应用场景包括构建实时监控看板、实现工艺参数动态调整以及进行预测性维护分析。本文以FANUC机器人为例,深入探讨其系统变量的体系架构,并重点解析如何

444

FANUC机器人Socket通讯实战:康耐视视觉对接与数据格式全解析

在工业自动化与智能制造场景中,机器人与视觉系统的协同工作越来越普遍。无论是视觉引导抓取、质量检测还是读码追溯,设备之间高效、稳定的数据交换都是前提。TCP/IP协议作为最基础的网络通信方式,为工业设备互联提供了标准通道,而Socket套接字则是实现这一通道的常用编程接口。在FANUC机器人应用中,通过TCP/IP Socket与视觉相机建立连接,并利用位置寄存器、数字寄存器、字符串寄存器来承载不同类型的检测数据,已成为产线集成的重要技术路径。本文从TCP/IP通讯原理入手,介绍如何基于标准Socket机制完

weixin_29191761的博客 235

FANUC机器人socket通信模块,通过karel语言编写

调用socket.pc程序,c1客户端,发送的字符串,接收个数3(从R1开始);该模块为发那科机器人字符串通信模块包,直接导入机器人TP中即可使用。1、发送格式为x值0,y值0,r值0,0,0,0,3、根据需求选择接收个数(最大为6个数据);2、数值后面需加0;

xxdffdfd的博客 4010

FANUC Data Transfer与视觉通讯实战:从Socket到寄存器映射全解析

工业机器人与视觉系统的通讯是自动化产线中的核心环节,如何高效传输坐标数据直接影响抓取与装配精度。FANUC机器人控制器内置的Data Transfer功能,利用以太网口直接交换数据块,将视觉系统输出的坐标映射至寄存器或位置寄存器,省去繁琐的协议设计。结合Socket Messaging,视觉端通过TCP/IP发送ASCII或二进制数据帧,控制器后台任务解析后写入寄存器,实现准实时坐标级数据交换。相比Ethernet/IP等工业协议,Data Transfer无需额外板卡,周期在几十至几百毫秒的视觉引导场景中

weixin_29188043的博客 151

fanuc机器人控制柜网口支持什么通讯协议_ABB机器人与视觉控制器的通讯技术,看了就知道...

在一些工厂里你是否经常看到下图这样的一些自动化设备,他的里边有用到机器人与相机通讯完成物料位置的检测与物料抓放等功能,那么恭喜你,几分钟时间阅读完这篇文章你就懂了。小编花了不少时间收集整理资料,下面是主要的实现步骤,一起来看看:1. 了解机器人硬件系统2. 掌握机器人的编程3. 了解视觉系统4. 掌握视觉控制器的编程5. 机器人与视觉系统的联接6. 编制机器人与视觉控制器的通讯程序一、我们先来看看...

weixin_39678493的博客 1331

康耐视与FANUC Socket通信:从CR结束符到寄存器刷新

在工业自动化中,TCP/IP通信是连接视觉系统与机器人控制器的常用桥梁。Socket通信凭借其简单直接的字节流传输特性,成为视觉引导、读码识别等场景的首选。然而,实际调试中常因帧边界定义、数据格式、寄存器映射等细节而陷入困境。本文以康耐视In-Sight相机与FANUC机器人的Socket通信为例,系统梳理基于CR结束符的逗号分隔协议,涵盖R648/R632选型、四种典型报文格式、DATA_SEND/DATA_RECV的实现逻辑,以及用Wireshark抓包验证协议帧的方法。通过理解客户端/服务端角色、连接

weixin_29168393的博客 101

FANUC机器人Socket Message通讯设置及使用手册(中文版).pdf

FANUC机器人的TCP/IP通信设置,用于FANUC机器人与第三方(上位机、视觉等)应用通信的指导文档,中文版

C#通过Socket读取Fanuc机器人数学信号:寄存器数据采集实战指南

工业自动化中的上位机系统常需实时获取机器人控制器内部的数值型数据,这类数据被工程师俗称为“数学信号”,本质包括数值寄存器、位置寄存器、系统变量等结构化参数。理解这些信号的分类与存储原理,是构建数据采集链路的基础。在C#与Fanuc机器人通讯的实现中,常见方案有Socket报文、FOCAS库和OPC UA,其中Socket方案凭借无中间依赖、毫秒级实时性和良好老设备兼容性,成为轻量化数据采集的主流选择。通过自定义应用层协议完成以太网帧交互,重点解决字节序转换、CRC校验和断线重连机制,即可稳定将机器人寄存器数

weixin_42524750的博客 89

FANUC机器人Socket Message通讯设置及使用手册

FANUC机器人Socket Message通讯设置及使用手册

FANUC机器人编程核心:从运动指令到逻辑控制与程序优化实战

工业机器人编程是自动化产线实现精准作业的核心技术,其本质是通过特定的指令语言控制机械臂完成复杂任务。理解机器人程序指令的原理,关键在于掌握其如何将抽象的工作流程转化为可执行的机械动作,这直接决定了生产效率和系统可靠性。从基础的运动控制(如关节运动J与线性运动L指令)到逻辑判断(IF/SELECT语句),再到与外围设备的I/O通信(DO/DI信号),这些技术共同构成了机器人柔性化、智能化的基础。在实际的焊接、搬运、装配等应用场景中,通过模块化编程、位置寄存器(PR)偏移以及CNT/FINE精度权衡等技巧,工程

weixin_30682415的博客 398

FANUC机器人 网口通信-TCP-IP -SM(Socket)

FANUC机器人, 网口TCP/IP SM(Socket)通信,极其繁琐并且极易出错,本人经实践几度波折,踩坑无数,才摸索出如下操作流程,希望能帮助到您

中兴OLT配置实战:从零开始,手把手教你完成一个HGU的完整业务开通(含DBA模板、限速与远程升级)

本文详细介绍了中兴OLT配置实战,从零开始手把手教你完成HGU的完整业务开通,包括DBA模板设计、限速与远程升级等关键步骤。通过实际案例和详细命令,帮助工程师快速掌握GPON网络配置技巧,提升运维效率。

weixin_30599769的博客 343

FANUC机器人系统变量深度解析:从监控诊断到高级控制实战

在工业机器人控制系统中,系统变量扮演着核心角色,它如同设备的“神经中枢”,实时反映着控制器内部的关键状态。其原理在于通过预定义的内存地址,映射了伺服、位置、I/O及系统配置等底层数据。掌握系统变量的价值在于,工程师能突破标准编程的限制,实现深度监控、精准诊断与灵活控制。典型的应用场景包括伺服状态监控、位置精度补偿、以及与PLC或上位机进行高速数据交换。本文聚焦于FANUC机器人,详细阐述了如何利用系统变量进行预防性维护和实现高级功能,其中涉及伺服负载监控和位置精度补偿等关键热词,是进行机器人深度集成与优化不

weixin_33895657的博客 315

【机器人学习】abb工业机器人运动学分析与圆弧轨迹规划(三维模型+matlab代码)

下载链接 solidworks模型 D-H建模 圆仿真过程 视频过程:

yjw0911的博客 2522

S7-1500与FANUC机器人焊装线协同:程序架构与联锁调试实战

工业自动化产线中,PLC与工业机器人的协同控制是保证设备高效稳定运行的关键。西门子S7-1500凭借强大的Profinet实时通信与结构化编程能力,成为汽车焊装线的主流控制器;FANUC机器人则以精确的动作执行能力负责具体焊接任务。两者之间通过数字I/O握手、Socket通信及严谨的联锁逻辑实现“宏观调度+微观执行”的分工协作。文章围绕真实焊装线项目,详解S7-1500与FANUC机器人的信号映射、大型程序块结构、UDT设计、安全联锁及调试中的典型故障排查,帮助工程师掌握设备建模与跨控制器协同的实战方法,提

weixin_29183637的博客 332

ArduPilot代码解析之四 — 姿态和位置控制

ArduPilot采用级联控制架构实现飞行器的姿态和位置管理。该系统通过位置→速度→加速度→姿态→角速率→电机指令的逐级转换,将高级指令转化为底层执行信号。位置控制采用三维独立控制,水平轴与垂直轴分别处理;姿态控制通过角度误差→角速率→电机输出的两层级联实现。系统支持多种输入模式,并内置运动学整形功能确保轨迹平滑。不同飞行器类型(多旋翼、直升机、潜艇等)有专门的调参方案,通过调整PID参数、加速度限制等实现最优控制性能。该架构兼顾控制精度与飞行稳定性,适用于各类自主飞行场景。

rainercool的专栏 816

C# + YOLO 实时摄像头检测:Emgu CV + ONNX Runtime,30FPS+ 流畅运行

很多教程只给“单张图片推理”代码,一上摄像头就卡成 PPT(<5 FPS)。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 212
上一篇: 埃夫特机器人更换编码器电池
下一篇: FANUC机器人SOCKET连接指令编写
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值