Open3d入门 点云中的重要概念

开发者福利!热门AI工具限时免费用 购周边即赠Coding Plan Lite,Claude Code、Cursor等20+工具畅享,效率翻倍! 阅读详情

点云是由一组三维空间中的点组成的数据结构,常用于计算机视觉、3D建模和地形图生成等领域。每个点包含空间坐标(x, y, z)以及其他属性(如颜色、密度等)。以下是一些重要的点云概念:

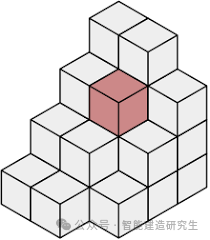
1. 体素 (Voxel)

体素是三维空间中的一个立方体单元,类似于二维图像中的像素。体素化是将点云数据划分为一系列小立方体,每个体素内的点可以用其质心或平均值来表示。体素化有助于减少数据量并保持空间结构。
图片

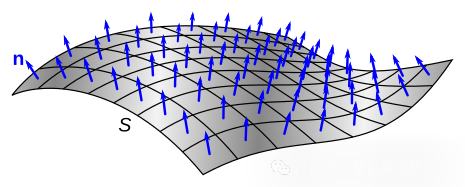
2. 法向量 (Normal Vector)

法向量是指向点云表面垂直的向量,通常用于描述表面方向和形状。计算法向量有助于理解点云的几何结构,广泛应用于3D重建和表面分析。
图片

3. 三角面 (Triangle Mesh)

三角面是由三点连接形成的平面,在点云处理中用于表示表面。通过三角面,可以将点云转换为网格模型,便于进一步处理和分析。

图片

4. 质心 (Centroid)

质心是指一个体素或一组点的中心点,通常通过计算所有点的平均值来确定。在点云处理中,质心用于简化和抽象点云数据。

图片

5. 倒角距离 (Chamfer Distance)

倒角距离是一种度量点云之间相似性的方法,计算两个点云中每个点到最近点的距离的总和,常用于点云匹配和比较。

图片

6. 点云配准 (Point Cloud Registration)

点云配准是将多个点云对齐到同一坐标系的过程,常用于3D重建。常用算法包括ICP(Iterative Closest Point)和NDT(Normal Distributions Transform)。

图片

7. 八叉树 (Octree)

八叉树是一种空间分割数据结构,通过递归划分空间成八个子立方体,用于高效管理和查询三维空间中的点。

图片

8. 密度估计 (Density Estimation)

密度估计用于测量点云中某一区域内点的密集程度,帮助识别和过滤噪声点,改进点云质量。

图片

这些概念和工具构成了点云处理的重要基础,广泛应用于计算机视觉、机器人学、3D建模和地理信息系统(GIS)等领域。通过这些技术,可以更高效地处理和分析三维空间数据,提升实际应用效果。

以上内容总结自网络,如有帮助欢迎关注与转发,我们下次再见!

点云处理(基于Open3D 1. 算法 1.1 RANSAC RANSAC:RANdom SAmple Consensus(随机一致性采样) 用途:主要解决样本中的局外点问题,最多可处理50%的局外点情况 工作原理: 从一组包含“局外点”的观测数据集中,通过迭代方式估计数学模型的参数 是一种不确定的算法:它有一定的概率得出一个合理的结果;为了提高概率必须提高迭代次数 基本假设: 数据由“局内点”组成,例如:数据的分布可以用一些模型参数来解释 “局外点”是不能适应该模型的数据 除此之外的数据属于噪声 基本思想 通过反复选 阅读详情

相关推荐

1.open3d处理点云数据的常见方法

作为点云的基本操作之一,点云正态估计通过指定算法参数估测每个点可能的法向量,estimate_normals查找指定搜索半径内的临近点,通过这些临近点的协方差计算其主轴,从而估计法向量。离散的数据匹配,包括图像,点云等数据,很难基于匹配的连续的评估函数,使之难以匹配到一个可微的优化框架中求解。为了解决该问题,我们希望能够为离散的数据形式建立一个相对连续的表示形式,并得到连续可导的评价函数。之前我们提到,之所以建立这样一种形式,是为了得到一个针对匹配评估的一个连续的函数形式,以方便建立优化。

weixin_71719718的博客 1552

点云配准算法之NDT算法原理详解

NDT(Normal Distributions Transform)最初用于2D激光雷达地图构建(Biber & Straßer, 2003),后扩展为3D点云配准。它将点云数据空间划分为网格单元(Voxel),在每个体素中拟合一个高斯分布,用此概率模型对点进行匹配优化。与 ICP 不同,NDT 是一个概率模型配准算法,具有更强的鲁棒性,适合处理稀疏/局部不一致的点云。对初始姿态误差鲁棒可导目标函数,利于快速优化支持稀疏点云、动态场景(配合滤波)

qq_36812406的博客 3706

3D点云处理入门:从核心概念Open3D实战应用

三维视觉与点云处理是计算机视觉领域的关键技术,它通过采集物体表面的三维空间坐标点集合,构建出比二维图像更丰富的环境几何信息。其核心原理在于利用激光雷达或深度相机等传感器获取深度数据,形成包含位置、颜色等属性的点云。这项技术的价值在于解决了二维图像缺乏深度信息的局限,实现了对三维世界的精确感知与理解。在应用场景上,它广泛应用于自动驾驶的环境感知、工业零件的三维质检、机器人导航与SLAM、以及AR/VR中的场景重建。本文聚焦于点云处理的入门实战,详细介绍了如何使用Open3D这一高效Python库进行点云的读取

weixin_29053383的博客 274

点云配准3:3d-ndt算法在pcl上的实现以及参数设置

3d-ndt算法在pcl上的使用方法以及参数设置

诺有缸的高飞鸟的博客 7857

自动驾驶中点云配准常用方法

作者丨大兵小将@知乎来源丨https://zhuanlan.zhihu.com/p/607917968编辑丨3D视觉工坊点击进入—>3D视觉工坊学习交流群自动驾驶建图定位中常使用ICP、NDT等配准算法,本文主要介绍这两者的基本概念及区别联系。一、ICP配准1、基本概念ICP通过迭代的方式,通过优化相对位姿,不断减小两帧点云之间点到点的距离,直到迭代收敛,最终计算出两帧点云的相对位姿。2、I...

3D视觉工坊 2218

Python点云处理实战:从三维空间视角构建你的数据防御体系

点云是由大量三维点坐标组成的数据集,通常通过激光雷达(LiDAR)、深度相机等设备采集。每个点包含三维坐标(x, y, z),可能还包含颜色、强度等信息。点云广泛应用于自动驾驶、三维重建、机器人导航等领域。Open3D:功能全面,支持可视化、配准、分割等。PyVista:基于VTK,适合科学计算和可视化。PCL(Python绑定):点云库(PCL)的Python接口,功能强大但安装复杂。

Gappsong874的博客 1240

Open3d Python实现点云的显示与交互式点选

Open3d的中文资料相对不是很丰富,网上有些代码还有小bug。今天我这儿搬运一下,提供点云显示和交互式点选的代码。 以下代码采用open3d 0.12.0 应该可以直接运行。如果有bug欢迎提出。 1.点云显示 代码引自:https://zhuanlan.zhihu.com/p/57215172 import numpy as np import open3d as o3d points = np.random.rand(10000, 3) point_cloud = o3d.geometry.Poin

weixin_41496173的博客 7588

Open3d入门 点云拼接算法

点云拼接(Point Cloud Stitching)是将从不同视角或位置获取的多组点云数据对齐到同一个坐标系中的过程,以形成一个完整的三维模型。这项技术在计算机视觉、机器人导航、三维重建和无人驾驶等领域有着广泛的应用。点云配准(Point Cloud Registration)和点云拼接(Point Cloud Stitching)都是处理多组点云数据的技术。点云配准是指将不同视角或位置获取的点云数据对齐到同一个坐标系中,以确保它们在空间上正确对应;

Argulo的博客 2631

点云Open3D入门

点云与三维图像的关系深度图(以灰度表达物体与相机的距离),几何模型(由CAD软件建立),点云模型(所有逆向工程设备都将物体采样成点云)。和二维图像相比,三维图像借助第三个维度的信息,可以实现天然的物体——背景解耦。点云数据是最为常见也是最基础的三维模型。点云模型往往由测量直接得到,每个点对应一个测量点,未经过其他处理手段,故包含了最大的信息量。这些信息隐藏在点云中需要以其他提取手段将其萃取出来,提取点云中信息的过程则为三维图像处理。点云是某个坐标系下的点的数据集。

pengxiang1998的博客 1848

Open3D 入门教程

Open3D是一个开源库,支持快速开发处理3D数据的软件。Open3D后端是用C++实现的,经过高度优化并通过Python的前端接口公开。Open3D提供了三种数据结构: 点云 (point cloud)、网格(mesh)和RGB-D图像。对于每个表示,open3D都实现了一整套基本处理算法,如I/O、采样、可视化和数据转换。此外,还包括一些常用的算法,如法线估计、ICP 配准等。模块功能Geometry 几何模块数据结构和基本处理算法Camera 相机模块相机模型和相机轨迹。

feichangyanse的博客 4911

点云可视化 open3D

点云可视化

weixin_44003119的博客 3877

Open3d点云对象详解

PointCloud是open3d中用于点云处理的类,封装了包括几何变换、数据滤波、聚类分割等一系列实用算法,本例对PointCloud中的所有方法进行代码演示,并对一些算法的基本原理进行必要的说明

微小冷的学习笔记 5010

open3d-点云读写和显示

open3d点云读写和显示

Bolly_He的博客 6531

点云入门处理与实战(Open3D)笔记

三维数据类型:点云:某个坐标系下的点数据集,每个点包括三维坐标X,Y,Z颜色、分类值、强度值、时间等信息。储存格式:ptsLASPCDxyz asc ply等Mesh:多边形网格,是计算机图形学中用于各种不规律物体建模的一种数据结构。储存格式:obj、stl、ply等数模:三维数字模型是通过三维制作软件通过虚拟三维空间构建出具有三维数据的模型储存格式:IGS、part、model、IGES等总结:三维点是真实物体表面的离散采样,点云处理就是从点云中提取到我们需要的信息。采集方式。

m0_68845927的博客 2020

Open3D实时点云显示

一般情况我们通过open3d中的进行点云可视化,但这个函数会锁定一个进程直到可视化的窗口被关闭,才会继续渲染下一帧点云图像,无法做到点云持续的动态显示。本文介绍了一个自定义渲染循环的教程。这里整体思想是按名称读取文件然后送入队列中,使用多线程进行点云显示,当文件读完之后,重新开始读取。读者可以根据自己的数据情况修改,已完成实时点云显示。如果阅读本文对你有用,欢迎一键三连呀!!!2022年11月18日15:38:30。

JulyLi2019的博客 5751

Open3D 点云的体素化

体素化(Voxelization)是将三维空间数据(例如点云)转换为体素网格(Voxel Grid)的过程。体素类似于三维像素,是一个小立方体单元,用来表示三维空间中的一个区域。通过将点云数据体素化,可以简化计算、加速处理、减少噪声以及方便后续的三维数据处理和分析。

纵马踏花向自由 2095

Open3d之对点云进行DBSCAN 聚类

给定一个点云,比如深度传感器,我们想将局部的点分组/聚合在一起,这时我们就需要聚类算法。open3d实现了DBSCAN[Ester1996]算法,这是一种基于密度的聚类算法。(百度百科链接具有对该算法的介绍,但建议看原论文)。该算法接口为cluster_dbscan,有两个必须的参数:eps表示聚类的领域距离,min_points表示聚类的最小点数。该函数返回一个label,其中label为-1表示为噪声。 代码展示 # -*-coding:utf-8 -*- import os import op.

ancy的博客 6396

Open3d之裁剪点云

代码展示 # -*- coding:utf-8 -*- import open3d as o3d # 读取点云 pcd = o3d.io.read_point_cloud( "/home/ancy/Desktop/tradition/Open3D/examples/test_data/Crop/fragment.ply") # 读取指定裁剪多边形的json文件 vol = o3d.visualization.read_selection_polygon_volume( "/home/

ancy的博客 5528

Open3D点云的读写与显示

Open3D常用的点云读写,通过文件扩展名来解码文件。支持的扩展名是: pcd , ply , xyz , xyzrgb ,xyzn , pts。默认情况下,Open3D尝试通过文件扩展名推断文件类型。

纵马踏花向自由 1533
上一篇: Open3d入门 一文读懂三维点云
下一篇: Python37 智能优化算法之差分进化算法DE
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值