机器视觉_HALCON_HDevelop用户指南_5.HDevelop过程(打磨ing)

机器视觉_HALCON_HDevelop用户指南_4.HDevelop开发程序 这是一个在HDevelop中创建程序的基本方式。选择一个算子,指定它的参数,使用应用按钮尝试不同的设置值,使用输入或确定添加新的程序行,然后在程序窗口中双击进行编辑。开发过程中,使用HDevelop提供的交互式工具来辅助开发,如,为算子找到合适的阈值。 阅读详情


五、HDevelop过程

Procedure:


在HDevelop文档中(或者说在HALCON中),有一个单词 Procedure,我一直好奇应该将它翻译成程序还是过程。
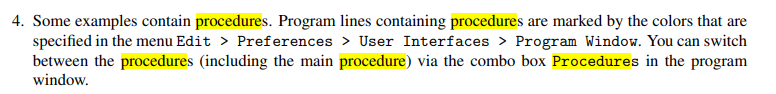
其实现在回过头去看HALCON Quick_Guide(快速向导),里面有句话能一定程度上回答这个问题:
在这里插入图片描述
因为Program这个单词,用在计算机领域,翻译成编程或程序是没问题的,作名词时就是程序(不要杠)。所以结合"程序行包含了procedure"这句话和实际应用场景,不难发现Procedure翻译成过程好一些。
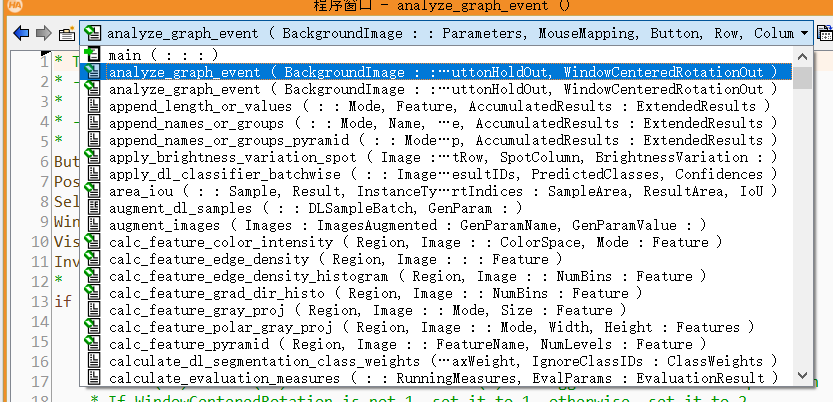
从"You can switch between the procedures(including the main procedure)"还能看出,下面列表框中的项就是过程,
在这里插入图片描述
学过上一章不难发现,程序窗口的代码,几乎没有底层实现,都是调用算子。既然是一个个算子的调用,调用算子这件事情是不是看成一个过程好一些呢?
而过程的内部就是程序代码,正如下面这句话所说,
在这里插入图片描述
所以个人认为还是过程好一些。

HDevelop为过程(procedure)的创建和执行提供了一种机制。过程旨在通过将多个算子调用封装在一个或多个过程调用中来增加HDevelop程序的可读性和模块化。通过将反复使用的功能存储在外部过程中,它使得能更容易地在其他HDevelop程序中重用程序代码。

调过程肯定比调函数、调库,甚至复制大段的代码方便。
而且过程这个东西更能反映整体逻辑(比如上节示例的先阈值化,再找连通区域)。

HDevelop过程由接口和程序体组成。过程接口类似于HALCON算子的接口,即,它们包含图像数据和控制数据的输入输出参数列表。过程体包含算子和过程调用列表。此外,HDevelop提供了大量支持,用结构化文档补充过程。这些文档自动集成在在线帮助系统中。

每个HDevelop程序都由一个或多个过程组成。一个程序总是包含主过程(程序窗口中的main),主过程在程序中具有特殊的地位,因为它在调用层次结构中,始终处于最顶层,且无法从程序中删除。

HDevelop为创建、加载、删除、拷贝、修改、保存和导出过程提供了必要的机制。一旦过程创建,基本上就能像用算子一样使用它:过程调用可以添加到任何程序体中,并使用合适的调用参数执行。一般来讲,在HDevelop中使用过程这个概念是对调用HALCON算子概念的延伸,因为过程和算子接口具有相同的参数类型,并且具有相同的传参规则。

5.1. 过程类型

HDevelop支持不同类型的过程。类型在过程创建时指定,并且要确定过程在(文件)系统中的位置。

  • 本地过程(local procedure)
    本地过程存储在HDevelop程序中。每个程序至少包含"main" procedure,即主过程。本地过程无法从其它程序或外部过程调用。
  • 外部过程(external procedure)
    外部过程存储为单独的文件,并能在不同的HDevelop程序之间共享。外部过程的修改会立即影响所有使用它的HDevelop程序。
    • 过程文件
      每个过程文件都包含一个外部过程。文件名决定了过程名。因此,如果外部过程的文件名被更改了,使用它的程序和其他过程也得修改调用名。
    • 库
      库在单个文件中包含一组(通常是相关的)过程。它们与单个目录中的外部过程集合一样共享相同的属性。创建库的目的是把相关的过程看作一个整体单元。

如果更改了已有过程的类型,可能会

机器视觉_HALCON_HDevelop用户指南_1.HDevelop介绍 看完了HALCON快速向导之后,对HALCON有个大致认识(HALCON基本概念、使用的场景)。但距离实战还差得远,接下来我觉得可以开始学习使用HALCON的IDE——HDevelop。因为实际开发,HALCON相关的工作主要是在HDevelop中进行。HDevelop是一个用于构建机器视觉应用程序的工具箱。它提供了一个高交互性的编程环境用于开发和测试机器视觉应用程序,有助于快速原型的构建。它基于HALCON库,是一个通用的机器视觉包,适用于产品开发、研究和教育。 阅读详情

相关推荐

机器视觉_HALCON_HDevelop用户指南_3.用HDevelop采集图像

HDevelop(确切说是底层的HALCON库)支持多种格式的图片,这些格式的图片可以直接被加载(图像加载详情可查阅参考手册中的。这是HDevelop默认的行为,但如果你需要的话,也可以禁止图像的自动显示,如,为了加快计算密集型程序的速度。图像采集助手是一个功能强大的工具,可以通过图像采集接口,从HALCON支持的文件(包括AVI文件)、文件夹和图像采集设备中获取图像。默认设置下,图像是从文件中获取的,下一小节会做详细描述。选项卡包含了所选设备特有的(特有指的是不同设备的参数列表是不同的)参数列表。

三千幻想乡 4057

工业机器视觉库选型实战:OpenCV、Halcon与Intel IPP深度对比

图像处理库是机器视觉系统的底层基石,其性能、稳定性与工业协议支持能力直接决定产线检测精度与交付周期。从基础概念看,OpenCV提供开源可定制的通用能力,Halcon封装了面向ISO/VDI标准的精密算子链,Intel IPP则在x86平台实现CPU指令级确定性加速。技术价值体现在亚像素定位误差、内存抖动控制、跨平台部署成本等硬指标上;典型应用场景覆盖AOI缺陷检测、激光焊缝跟踪、车载摄像头实时美颜及工业相机GigE Vision集成。本文基于27条产线实测数据,聚焦OpenCV工业适配瓶颈、Halcon协议

weixin_34090562的博客 447

Halcon印刷检测实战:从算法原理到工业部署全解析

机器视觉是工业自动化的核心技术,通过图像采集与处理实现对生产过程的智能监控。其核心原理在于利用相机、镜头和光源获取目标图像,再通过图像处理算法提取特征、识别缺陷或读取信息,最终实现自动化检测与分类。这项技术的价值在于替代人眼,实现高精度、高速度、无疲劳的24小时在线检测,大幅提升生产效率和产品质量。在工业领域,机器视觉广泛应用于定位引导、尺寸测量、缺陷检测和字符识别等场景。其中,印刷品质量检测是典型的应用之一,涉及字符、条码的读取验证以及图案、色彩的完整性检查。本文以工业级视觉库Halcon为例,深入剖析其

congdi7904的博客 296

Halcon做AOI外观缺陷检测:从环境搭建到落地避坑全指南

机器视觉在工业质检中扮演关键角色,Halcon作为跨平台视觉算法库,通过图像采集、预处理、定位、分割与特征提取的完整链路,为AOI外观缺陷检测提供工程化基础。其算子体系覆盖灰度拉伸、HSV通道分离、模板匹配、3D高度图显示及DLT标定等环节,支持C#、Qt等主流上位机集成方式,并能部署于ARM平台。在实际项目中,成像质量优先于算法调参,缺陷分割需兼顾漏检率与误杀率,合理利用Halcon深度学习工具可处理复杂纹理缺陷。从螺丝表面裂纹检测到液晶面板拼接,Halcon均能以稳定性能支撑产线节拍与追溯需求。

weixin_34342992的博客 368

旋转中心标定:机器视觉精度的物理根基

旋转中心标定是工业机器视觉中实现亚像素级测量与定位的核心基础,其本质并非简单几何拟合,而是对机械旋转轴、相机成像中心与图像坐标系三者空间对齐关系的物理建模。原理上需突破理想化假设(如轴线垂直、无偏摆),通过多角度图像序列反演真实运动学误差;技术价值在于支撑高精度AOI检测、机械手协同定位及3D重建等关键应用;典型场景涵盖PCB自动光学检测、曲轴跳动测量与半导体封装设备。本文深入解析Halcon三点拟合的适用边界、九点标定与旋转序列配准的工程落地,并强调靶标定位精度、坐标系转换与长期稳定性验证等实战要点。

weixin_34160277的博客 301

C#调用Halcon visualize_object_model_3d点云可视化实战指南

点云可视化是工业3D视觉的核心环节,其本质是CPU数据准备、GPU OpenGL渲染与坐标系映射的协同过程。理解visualize_object_model_3d底层依赖OpenGL 3.3+上下文、必须绑定HWindowControl、需ref传递避免深拷贝等原理,可显著提升稳定性与性能。技术价值体现在产线级实时性(60fps+)、百万点云抗压能力及跨显卡兼容性;典型应用场景包括激光三维测量、机器人引导定位与缺陷轮廓分析。本文聚焦C#工程落地中黑屏、H_ERR_INVALID_OBJECT、Z轴倒置、内存

weixin_34184158的博客 360

机器视觉硬件选型与系统集成实战指南:从光源到相机的核心解析

机器视觉系统通过模拟人类视觉,赋予机器感知和理解物理世界的能力,其核心在于将光信号精准转换为数字图像。这一过程依赖于光学、传感器和图像处理技术的协同,其技术价值在于实现自动化、高精度的检测、测量与引导,广泛应用于工业自动化、质量控制和智能物流等领域。要构建稳定可靠的系统,关键在于硬件选型的精准匹配与协同优化。其中,照明系统(如LED光源)的设计直接决定了图像特征的凸显与干扰抑制,而工业相机(特别是全局快门类型)则确保了运动场景下图像的准确捕捉。本文聚焦于机器视觉硬件的核心组件,深入探讨其选型逻辑、协同原理与

weixin_33725515的博客 403

C#集成海康相机与Halcon实现工业级实时显示与交互

在工业机器视觉系统中,实时图像显示与人机交互是AOI检测、缺陷复判等场景的基础能力。其核心在于跨框架图像流的低延迟传递、坐标系统一管理及原生级UI交互支持。HSmartHWindow作为Halcon提供的轻量级Win32窗口控件,相比WPF渲染组件具备更高兼容性与消息可控性,特别适合嵌入C#上位机并接管鼠标缩放、拖拽等底层事件;而海康MVS SDK则提供硬件级图像采集稳定性与参数控制精度。本文围绕C#胶水层设计,详解BGR8内存桥接、仿射缩放矩阵计算、零拷贝图像转换及GDI+覆盖标注等关键技术,支撑SMT产

weixin_29189363的博客 262

基于DeepSeek API的自动化编程助手:从代码生成到工程落地

代码生成是软件开发中提升效率的核心环节,而大模型API正在彻底改变这一过程。通过结构化提示词与自动化生成管线,开发者可以将自然语言需求直接转化为可编译的代码,显著减少重复劳动。DeepSeek API凭借稳定的代码生成能力和兼容接口,成为构建自动化编程助手的理想后端。从PLC控制逻辑到Simulink建模脚本,再到HALCON封装,这类技术已深入多种工程场景。然而,要保证生成质量,仍需关注上下文管理、结果校验与规范沉淀。本文将围绕基于DeepSeek API的自动化编程助手,解析其选型逻辑、实现路径与避坑要

weixin_34161064的博客 335

hdevelop入门介绍.pdf

完整电子版Halcon软件入门,通俗易懂,很适合刚接触使用Halcon机器视觉的朋友们;完整电子版Halcon软件入门,通俗易懂,很适合刚接触使用Halcon机器视觉的朋友们;

从jieba分词到BERT-wwm——中文自然语言处理(NLP)基础分享系列(12)

今天是本系列的最后一期,完整代码呈现Huggingface transformers平台上微调BERT-wwm-ext的过程方法。

weixin_49518391的博客 3758

Grafana图像渲染插件安装全攻略:解决依赖缺失问题(附完整命令清单)

本文详细介绍了在CentOS/RHEL环境下安装Grafana图像渲染插件`grafana-image-renderer`的全过程,包括解决常见的依赖缺失问题。通过提供完整的命令清单和疑难问题排查指南,帮助用户高效部署和优化插件性能,确保图像渲染功能稳定运行。

weixin_30399821的博客 81

Mac用户解决WPS中的俄语显示红线问题(WPS添加外语拼写检查)

我所使用的WPS版本:AppleStore 下载的 MacOs版 3.3.0 首先,对于 在访达-应用程序中,找到WPS,右键-点击“显示包内容” 然后按照下图的索引目录(Contents\Resource\office6\dicts\spellcheck),最后进入一个叫“spellcheck”的文件夹 最后将下载好的字典包(例如上图中的 en_US就代表美式英语;ru_RU就代表俄语) 关于字典包资源下载,我在网上找到一个Google云盘,里面包含了法语,德语,西语,意大利语,葡萄牙.

qq_48159150的博客 7885

运放专题:运算放大电路中的相位补偿

的方法

五花带点肉 2万+

地理空间智能体(GI Agent)

地理空间智能体(Geospatial Intelligence Agent, GI Agent)是AI Agent技术与地理信息系统(GIS)深度融合的产物。其核心是以大型语言模型(LLM)为驱动,通过自然语言理解、任务分解和工具调用能力,实现地理空间任务的自动化执行。​关键特性​自主性​:独立规划任务流程(如空间数据检索、分析、可视化);​交互性​:支持自然语言对话交互,替代传统图形界面操作;​扩展性​:灵活集成第三方工具和API,支持跨平台协作。

百态·数智思维 | 聚焦大数据、量化与未来AI 2025

QT使用libssh2库通过密匙实现sftp协议上传文件

qt下使用libssh2通过密匙连接sftp服务器端

小米的修行之路 924

如何合法抓取TikTok视频信息和评论:完整Python爬虫教程

尽管TikTok没有开放的公共API来直接抓取视频内容和评论,开发者仍然可以通过合法的方式使用第三方API工具来获取公开数据。无论使用什么工具,都应当严格遵守TikTok的使用条款和当地的隐私法规,确保数据抓取行为符合规定。通过本文介绍的TikTok-Api库和Python技术,你可以合法地抓取公开的视频信息和评论,并进行数据存储与分析。使用这些技术时,务必确保抓取行为不会侵犯用户隐私,并遵守平台的API使用规定。

2201_76125261的博客 1707

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

上一篇: 机器视觉_HALCON_HDevelop用户指南_4.HDevelop开发程序
下一篇: 机器视觉_HALCON_HDevelop用户指南_6.代码导出
MelonSuika
博客等级 码龄12年 743粉丝 171原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值