浅谈智能车摄像头组斜入十字处理方法

十字斜入十字识别与决策:从图像特征到状态机控制 从赛道元素识别到嵌入式控制决策,智能车视觉导航的核心在于对图像特征与车辆姿态的准确理解。本文从图像二值化、边缘扫描等基础技术出发,解析十字元素在摄像头视野中的结构变化与特征判据,并引入状态机设计来处理斜入十字等复杂场景。通过中线突变、断点检测与上边界横线等信号的综合判断,车辆能够在十字区域保持稳定直行,避免误判与失控。该思路不仅适用于摄像头组,对电磁组、光电组同样具有借鉴意义。围绕工程实践中的参数调优与离线数据回归,本文提供了一套从识别到控制的完整调试方法,帮助开发者系统性解决智能车竞赛中的十字翻车难题。 阅读详情

     好久没有发文章了,也应小伙伴们的要求写这一篇十字处理方法,希望能够对大家有所帮助。

     全国大学生智能车竞赛摄像头组中的难点其中之一我认为就是十字路况的一个处理方法,进入十字的情况多种多样,有从直道进入十字的情况这种情况是在十字中最容易处理的情况,通常直接向上搜索边界就可以得到很好的结果,最难处理的情况是斜入十字的情况,这个情况不知道困扰过多少人,至少我是被这个问题困扰了两届比赛,最后经过观察图像和研究最终还是找到了一个比较好的解决方案。
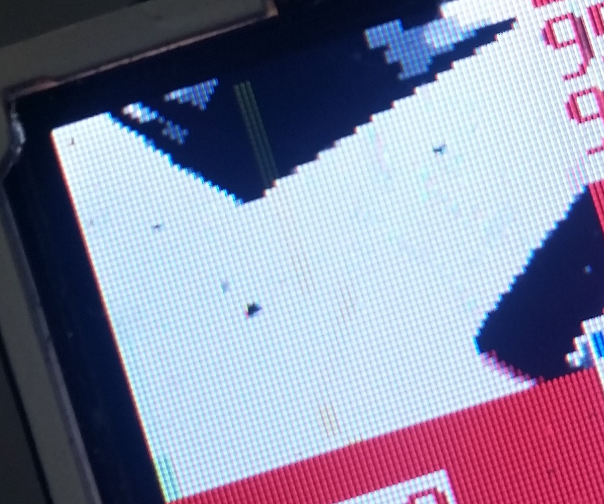


就比如这种情况,正常应该是往左走但是我们要怎么去识别出来这种情况呢?
我的解决方案分为以下几个部分:
1.      首先左边右边进行搜索从下至上依次搜索一遍,这时候会得到一个边界,但是得到的边界肯定是不准确的,不能通过它直接求取中线然后计算偏差,否则实际效果会让你觉得很迷。
正常搜索会出问题的区域

 
八邻域算法在智能车图像处理中的边界追踪与补线实战 边缘检测与连通性分析是嵌入式视觉系统中理解图像结构的基础。在二值化图像上,八邻域搜索通过考察目标像素周围8个方向的邻域关系,能够实现连续边界的追踪、断点修补与拓扑判断。该算法仅需O(边界长度)的计算量,非常适合单片机等资源受限的实时图像处理场景。在智能车竞赛中,八邻域常用于提取赛道边线、识别十字路口、修复虚线断路以及检测环岛分叉,为转向控制提供稳定的中线依据。掌握八邻域的方向表设计与搜索策略,也能加深对形态学操作、区域生长等经典算法的理解,从而更高效地处理实时视频流中的形状特征,为后续的路径规划与控制逻辑奠 阅读详情

相关推荐

智能车图像处理19-进阶篇11--斜入十字补线

这篇文章主要讲述智能车竞赛中如何对于斜入十字进行补线操作。

taiyuezyh的博客 7438

全功能智能车之CCD定时器触发ADC触发DMA传输

这个实验在上个实验的基础上把原来由采集函数触发ADC改成把启动ADC的代码放到了定时器了,这样CCD的采集函数就放到了中断里来完成了

算法智能车用的

智能车算法 你可以用到的啊比赛学学东西啦

飞思卡尔智能车光电组线性ccd循迹程序

飞思卡尔智能车光电组线性ccd循迹程序,改进型PID控制,速度2m/s不出跑道

基于CCD摄像头智能车分段PID控制算法设计

自动寻迹智能车涉及到当前高技术领域内的许多先进技术,其中最主要的是传感技术、路径规划和运动控制。本课题是以飞思卡尔智能车竞赛为背景,以单片机作为核心控制单元,以摄像头作为路径识别传感器,以直流电机作为小车的驱动装置,以舵机控制小车转向来设计的。

VisionPro动态坐标系构建:CogFixtureTool与CogFixtureNPointToNPointTool实战解析

本文深入解析了VisionPro中动态坐标系构建的核心技术,重点对比了CogFixtureTool与CogFixtureNPointToNPointTool的原理与应用。通过实战案例,阐述了如何利用坐标跟随(Fixturing)技术解决工业视觉检测中因零件位置偏移导致的测量不准问题,实现从“固定”到“随动”的思维跃迁,从而构建稳定、精准的检测程序。

weixin_29207439的博客 551

大样本EEG公共数据集汇总

描述: OpenNeuro平台包含多个认知障碍相关的EEG数据集,例如针对轻度认知障碍(MCI)或阿尔茨海默病(AD)的研究。描述: 天普大学医院EEG语料库包含大量临床EEG记录,可通过元数据筛选出与认知障碍相关的片段(如诊断标签包含dementia或MCI)。描述: ADNI主要提供多模态神经影像数据(MRI/PET),但部分合作研究整合了EEG数据。样本量: 部分数据集包含100+被试(例如结合MRI与EEG的多模态数据)。样本量:30,000+ EEG记录(持续更新,全球最大临床EEG数据库)。

谁人打的太极拳的博客 1754

Unity游戏Mono注入实战:从反编译到功能扩展

本文详细介绍了Unity游戏Mono注入的完整实战流程,从使用dnSpy反编译游戏核心逻辑,到编写自定义C#功能DLL,再到利用SharpMonoInjector进行动态注入。文章深入讲解了如何通过Harmony库拦截修改游戏方法,并介绍了使用MelonLoader框架和UnityExplorer进行高级模组开发与调试,最终通过一个游戏对象透视(ESP)案例演示了功能扩展的实现。

weixin_29018335的博客 453

从原理到实践:MIPI D-PHY v1.2的HS-Deskew功能全解析(附时序图详解)

本文深入解析MIPI D-PHY v1.2的HS-Deskew功能,从技术背景到实现机制,详细介绍了其在2.5Gbps高速传输中的关键作用。通过时序图详解和实测数据,帮助工程师理解并应用这一技术,解决信号完整性问题,提升系统可靠性。

weixin_30300225的博客 301

uniapp - 微信支付报错 requestPayment:fail:HBuilder mainifest.json中配置的支付appid和生成订单使用的appid不一致,如果是HB调试请在线打包

uni-app,h5移动端网页,微信小程序,支付宝小程序,Android安卓,苹果ios,app,nvue,微信支付,报错,errMsg,requestPayment:fail:HBuildermainifest.json中配置的支付appid和生成订单使用的appid不一致,如果是HB调试请在线打包,http://ask.dcloud.net.cn/article/282,已经都检查了还是报错,如何解决这个问题,还是不行,错误,苹果微信支付报错,安卓app微信支付出错,打包,在线打包也不行,本地打包,支

🏆 前端领域优质创作者 3488

【定位模块算法】amcl(蒙特卡洛)粒子滤波定位算法(附C++代码)

系列文章目录 提示:这里可以添加系列文章的所有文章的目录,目录需要自己手动添加 TODO:写完再整理 文章目录系列文章目录前言(1)amcl定位框架介绍(2)amcl定位框架组成(1)ROS-TF坐标转换树【ROS的工具】(2)robot_pose_ekf扩展卡尔曼位姿估计算法(3)定位amcl自适应蒙特卡洛定位,adaptive monte carlo localizaion**(3)amcl定位节点的订阅与发布(4)amcl定位功能包用法(1)编写amcl节点相关的launch(amcl_omni.l

qq_35635374的博客 4398

【47】软考软件设计师——全真模拟卷(下午题)|5道案例分析+答题模板+评分标准

本文是《软件设计师·50讲通关|从零基础到工程师职称》专栏第47篇,属于**模块六:冲刺与模拟**第四篇,严格遵循软考下午题真题规范(5道案例分析题,150分钟,满分75分,45分及格),覆盖数据流图(DFD)、E-R图与关系模式、UML类图与用例图、算法设计与代码填空、设计模式应用五大核心题型。全文采用“真题级案例+分步答题模板+采分点明细+评分标准”的形式,每道题配套“审题技巧→解题步骤→规范作答模板→常见错误扣分点”,深度拆解案例分析题的得分逻辑,帮助考生掌握“按点踩分、规范表述、避坑扣分”的核心能力

专注于人工智能、软件开发、工控自动化、工厂数字化及智能化等领域,希望和大家共同进步! 677

【Unity 实用工具篇】 | Book Page Curl 快速实现翻书效果

游戏和应用开发中,真实感的交互设计能显著提升用户体验。Unity3D图书翻页效果插件为开发者提供了一种便捷方式,可在项目中实现高度拟真的书籍翻页动画。 本文介绍该插件的快速使用方法,涵盖从基础导入到自动翻页效果创建的全过程,让我们快速实现翻页效果。

努力前行,总会成为自己心中的那道光 1万+

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

上一篇: 智能车摄像头组 障碍处理方法
下一篇: matlab旋转图像任意角度
Q792499178
博客等级 码龄10年 322粉丝 32原创
评论 6
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
