丹尼克尔柔性振动盘如何解决 平头压铆螺钉自动上料难题?

YOLO26算法室内家居椅子沙发目标检测+训练好的模型+689张数据集+pyqt可视化界面.zip 附训练好的 YOLO 权重与 PyQt 可视化检测界面,页面底部含可视化效果预览,毕设/课设开箱即用。 【数据集概况】 · 检测类别(中文):[椅子(Chair), 沙发(Sofa), 桌子(Table)] · 训练集:454 张 · 验证集:161 张 · 测试集:74 张 · 总计:689 张 该数据集聚焦室内家居场景中椅子与沙发的精准识别,为家居智能管理、家具电商商品识别等应用提供高质量标注数据,助力提升室内空间智能化管理水平。训练集454张、验证集161张、测试集74张的分配比例合理,充分覆盖不同材质、款式及光照条件下的椅子与沙发样本,确保模型训练、验证与测试环节的全面性与代表性。所有样本均采用严格标注规范,精准框定椅子与沙发的边界,标注一致性高,有效保障了模型训练的准确性与泛化能力... 【训练曲线与评估图】 【模型训练配置】 参数 | 值 模型 | yolo26n 训练轮数 | 100 epochs 输入尺寸 | 640x640 批次大小 | 24 优化器 | auto 初始学习率 | 0.01 训练设备 【关键指标汇总】 训练了 88 个 epoch,最终轮指标: 指标 | 数值 mAP50 | **0.9610** mAP50-95 | 0.8473 Precision | 0.8484 Recall | 0.9490 train/box_loss | 0.3764 train/cls_loss | 0.2789 val/box_loss | 0.5660 val/cls_loss | 0.3725 【训练过程分析】 训练过程分析的过程就像是在经历一场马拉松,每一步都充满挑战,尤其是在那个令人心潮澎湃的88个epoch的拐点。在训练初期,曲线走势平顺,模型在第10个epoch达到了一个小小... 使用场景:毕业设计、课程设计、深度学习入门、工业场景落地验证。 立即下载

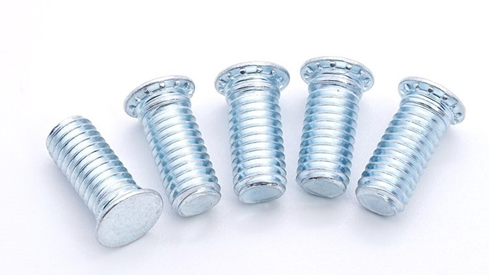
在钣金机箱、电控柜、新能源汽车电池包与通信设备的装配线上,平头压铆螺钉正被大量使用。它不需要螺母、不需要攻牙,靠头部下方的滚花齿压入薄板,一次压铆即可形成可靠的螺纹连接,是薄板结构里最经济的紧固方案。但也正因为它的结构特殊——头部大而薄、下方带一圈滚花齿、杆部细长——平头压铆螺钉成了自动上料环节出了名的"难伺候":既怕磕、又难立、还难辨正反。本文将逐一拆解这类螺钉的上料痛点,并解析丹尼克尔柔性上料系统如何用开孔定制盘面,让压铆螺钉"站立待取"。

 一、     平头压铆螺钉上料的四大痛点

1. 头部大而薄,正反难辨、叠片频发

平头压铆螺钉的头部扁平、厚度很薄,平躺时正反两面外观极为接近,传统振动盘的轨道靠"立边""挡片"这类机械选向机构很难做到百分之百剔逆。更麻烦的是,薄头零件在料道里极易两片叠在一起通过——叠片一旦进入压铆工位,轻则压歪、压废工件,重则损伤压头。

2. 滚花压铆齿怕磕碰,伤在看不见的地方

能不能压得住,全靠头部下方那一圈滚花齿。压铆时齿部咬入基体,形成抗扭力与抗推出力;齿一旦被磨圆、磕缺或压塌,压铆后的扭矩与推出力就会悄悄下降。这种损伤隐蔽性极强——装配当下看不出来,往往到了整机扭矩抽检甚至客户端才暴露。而传统振动盘里,螺钉与金属轨道长时间摩擦碰撞,恰恰最先伤的就是这圈齿。

3. 姿态不统一,压铆工位"接不住"

压铆工序要求螺钉姿态统一、垂直进入压头,歪一颗就可能压偏、压裂板材。但传统上料送出来的螺钉多半平躺或东倒西歪,产线只能再加视觉引导加翻转机构,或者改用夹爪侧向夹取——设备成本、占地和节拍一起被拖累。压铆不同于普通锁螺丝:螺钉一旦歪着进入,滚花齿就无法均匀咬入板材,压出来的抗扭力与推出力会明显离散,而这种缺陷从外观上完全看不出来。

4. 规格换型,换一次轨道停半天

压铆螺钉按板材厚度、螺纹规格派生出大量型号,多品种小批量是常态。传统振动盘按物料外形定制轨道,换一个规格就要停机调轨、试料、返工,上料设备反而成了柔性化生产的瓶颈。
                                             

平头压铆螺钉.png

二、     丹尼克尔开孔盘面:让压铆螺钉"站立待取"

针对上述痛点,丹尼克尔柔性上料系统在柔性上料盘上给出了一个直截了当的答案:按螺钉头部尺寸定制开孔,让物料自己"坐孔立正"。

1.     按头径开孔,坐孔即立正——叠片也一并解决

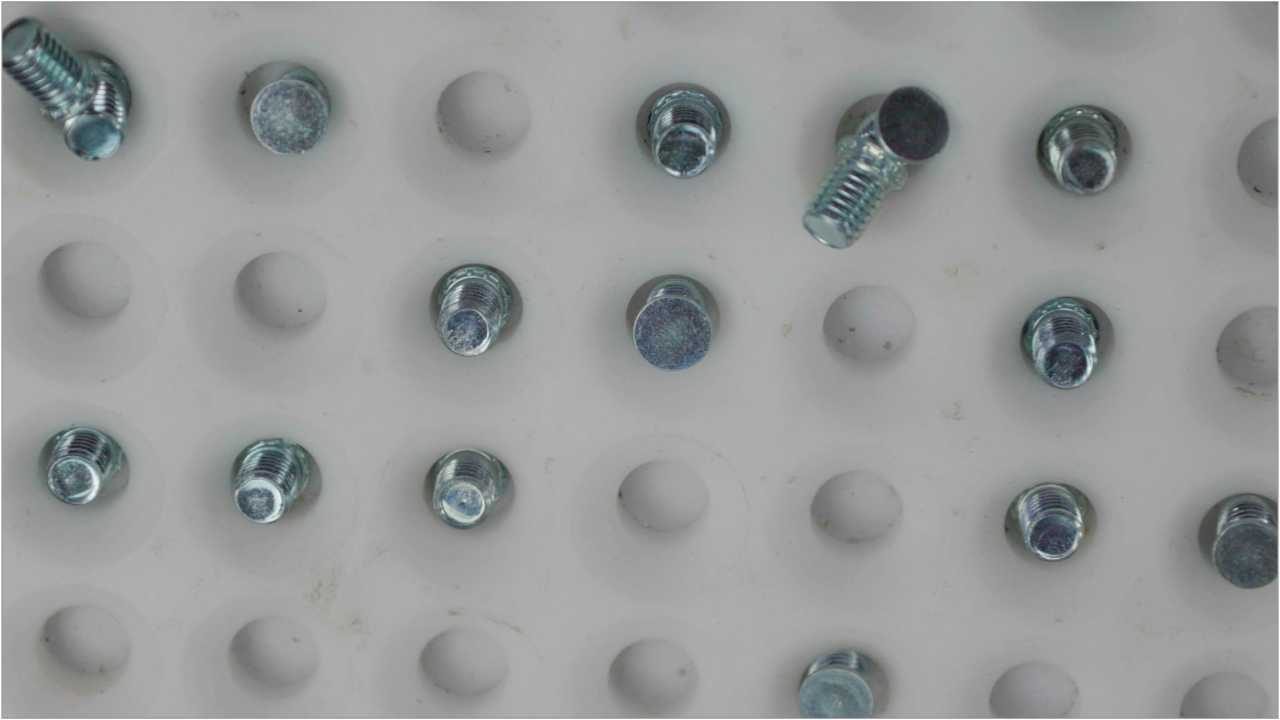
盘面按平头压铆螺钉的头部直径定制开孔阵列。音圈电机驱动盘面把散落的螺钉温和摊开,头部一遇到孔便自然坐入、杆部朝天,姿态天然统一,无需任何翻转机构,机器人或压装机构垂直取放即可,抓取路径最短。更重要的是,孔位阵列天然"排队"——每孔一颗、互不叠压,叠片这个让压铆工位最头疼的问题,在源头就被物理消除了。这一招同样适用于销钉、铆钉等"头大杆细"的圆柱类零件。

2.     音圈电机 + 智能找频:温和输送,护住滚花齿

柔性上料盘采用音圈电机驱动,智能找频根据螺钉重量自动匹配振动频率与振幅,急停急启、方向自控。盘面开阔无阻挡、永不卡料;高分子定制盘面不与物料硬性摩擦,螺钉全程没有金属间的磕碰——那一圈决定压铆质量的滚花齿,完好如初地送到压铆工位。对已滚花成型、带镀层甚至带预涂胶的压铆件,这种温和输送尤其友好。

3.     视觉闭环:只把"站对了"的坐标交出去

视觉系统实时拍照识别每颗螺钉的姿态与位置,自动过滤歪斜、叠压与姿态异常的个体,只把姿态正确的坐标发给机器人抓取,且缺料、异常即时提示,压铆工位不空等。

4.     换型只动盘面:多规格柔性兼容

换产时只需清料、更换对应开孔的盘面即可切换规格,几分钟完成换型,不动轨道、不重新调试。一个工位兼容多规格压铆螺钉与圆柱件,多品种小批量产线再也不用为上料设备发愁。
柔性振动盘开孔盘.png

一颗平头压铆螺钉的上料,考的不是"送得快不快",而是能不能送得姿态统一、表面无损。丹尼克尔柔性上料系统以开孔定制盘面为切口,把怕磕、怕叠、难立正的压铆螺钉,变成机器人与压装机构最"顺手"的物料——不卡料、不伤齿、不换轨、免翻转。如果你的产线正在被压铆件、异形件的上料姿态问题困扰,欢迎与丹尼克尔聊一聊,一片为你的物料定制的盘面,也许就是自动化产线升级最省力的一步。

NexIoT AI物联网平台 是一款基于Java 25 AI+创新的"真·零代码侵入"企业级物联网平台 基于Java 25 AI+创新的"真·零代码侵入"企业级物联网平台 | 开箱即用 | 设备驱动完全外置,一键导出即用 | 支持TCP、MQTT、Modbus、天翼物联等多协议多平台接入 | 基于浏览器的调试IDE、插件化和热部署 | 驱动生态共享,你对接的设备我可直接导入 立即下载

相关推荐

commandlinetools-mac_x86_64-15859902_latest.zip

commandlinetools-mac_x86_64-15859902_latest

产业园区运营负责人需要哪些工具来精准匹配企业与科研机构的技术需求?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

Delphi 13.2 nSoftware VCL 2026-10.rar

Delphi 13.2 nSoftware VCL 2026-10.rar

MT-TSP在反海盗护航行动中,直升机巡逻可疑船只的移动目标旅行推销员问题研究(Matlab代码实现)

内容概要:本文针对反海盗护航行动中直升机对海上移动可疑船只的巡逻任务,研究了一类具有动态目标特性的旅行商问题,即移动目标旅行商问题(MT-TSP)。通过建立考虑船只动态移动的数学模型,设计并实现了相应的优化算法,旨在规划出能够以最短时间或最低能耗访问所有移动目标的高效直升机巡逻路径。研究采用Matlab进行算法编程与仿真验证,通过仿真实验分析了算法的有效性与实用性,为复杂动态环境下巡逻路径的优化提供了理论支持与技术方案。; 适合人群:具备运筹学、优化算法基础及Matlab编程能力的研究生、科研人员,以及从事海上安防、军事指挥、无人机/无人艇路径规划等相关领域的工程技术人员。; 使用场景及目标:① 解决海上移动目标的动态路径规划问题;② 掌握MT-TSP问题的建模方法与求解流程;③ 为反海盗巡逻、海上搜救、边境监控等实际军事与安全任务提供决策支持与技术参考。; 阅读建议:建议读者结合文中提供的Matlab代码进行动手实践,通过调整目标数量、移动速度、初始位置等参数,深入理解算法的运行机制与优化性能,并可在此基础上探索多直升机协同巡逻、避障约束、通信限制等更复杂的实战场景。

YOLO26算法禽舍内鸡冠目标检测+训练好的模型+737张数据集+pyqt可视化界面.zip

附训练好的 YOLO 权重与 PyQt 可视化检测界面,页面底部含可视化效果预览,毕设/课设开箱即用。 【数据集概况】 · 检测类别(中文):[鸡冠(comb)] · 训练集:645 张 · 验证集:61 张 · 测试集:31 张 · 总计:737 张 该数据集聚焦于现代化规模化禽类养殖环境中的鸡冠目标识别,旨在为智能养殖系统提供高精度的生物特征检测支持,具有显著的农业智能化应用价值。数据采集自多层笼养鸡舍,涵盖不同品种、性别及年龄阶段的鸡只,场景真实还原了日常饲喂与日常管理过程中的典型视觉特征。... 【训练曲线与评估图】 【模型训练配置】 参数 | 值 模型 | yolo26n 训练轮数 | 100 epochs 输入尺寸 | 640x640 批次大小 | 24 优化器 | auto 初始学习率 | 0.01 训练设备 【关键指标汇总】 训练了 41 个 epoch,最终轮指标: 指标 | 数值 mAP50 | **0.9879** mAP50-95 | 0.7483 Precision | 0.9414 Recall | 0.9630 train/box_loss | 0.8178 train/cls_loss | 0.3825 val/box_loss | 0.9296 val/cls_loss | 0.3772 【训练过程分析】 一开始我感到压力很大,因为只有短短的 41 个 epoch 就要完成训练,而模型的收敛却非常迅速,前 10 个 epoch 内损失函数 train/box_loss 从 1.2 下降到 0.9, train/cls_loss 从 0.6 降至 0.4。这种快节奏的训练进展让我不禁有些喘不过气,但好在模型在中期没有出现大幅波动或平台期,使得后期的 val_loss 也没有... 使用场景:毕业设计、课程设计、深度学习入门、工业场景落地验证。

磁流变液:智能材料技术升级与汽车应用拓展推动市场稳步发展.docx

磁流变液:智能材料技术升级与汽车应用拓展推动市场稳步发展

一阶倒立摆模糊PID控制与传统PID控制对比Simulink仿真系统设计

内容概要:本文设计并实现了用于一阶倒立摆控制系统的一套Simulink仿真系统,重点对比了模糊PID控制与传统PID控制两种策略的性能差异。通过Matlab/Simulink平台构建倒立摆的数学模型,分别搭建基于传统PID控制器和模糊PID控制器的闭环控制系统,开展动态响应、稳定性和抗干扰能力等方面的对比仿真。文中详细阐述了模糊PID控制器的设计过程,包括输入输出变量的模糊化、模糊规则库的建立以及解模糊化方法,并通过仿真实验验证其相较于传统PID在控制精度和鲁棒性方面的优势。; 适合人群:自动化、控制工程及相关专业的本科生、研究生及科研人员。; 使用场景及目标:①掌握倒立摆系统的建模与控制方法;②理解并实践模糊PID控制算法的设计与实现;③通过仿真对比分析不同控制策略的优劣,提升对先进控制理论的应用能力。; 阅读建议:建议读者结合Matlab/Simulink软件动手复现仿真模型,深入理解控制器参数调节对系统性能的影响,并尝试改进模糊规则或引入其他智能优化算法进一步提升控制效果。

高校技术转移办公室人员如何提升科技成果的市场转化率?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

2fcd2ed312452dcfe0064d13bcacf45b_7464864834473211990_m.zip

2fcd2ed312452dcfe0064d13bcacf45b_7464864834473211990_m.zip

高校技术转移办公室如何提升科研成果的市场化对接效率?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

科技中介服务机构如何借助平台实现服务流程标准化与智能化?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

【电力系统优化调度】计及源荷两侧不确定性的含风电电力系统低碳调度(Matlab代码实现)

内容概要:本文提出了一种计及源荷两侧不确定性的含风电电力系统低碳调度方法,并通过Matlab代码实现了完整的建模仿真。该方法充分考虑风电出力与负荷需求的双重不确定性,构建了融合碳排放交易机制与绿证交易机制的低碳优化调度模型,旨在提升风能等清洁能源的利用率,降低系统整体碳排放强度。模型综合协调火电、储能等多种电源,引入碳流追踪与碳足迹分析技术,实现多源协同优化调度,支持科研与工程场景下的低碳电力系统仿真验证,具备较强的可扩展性与实际应用价值。; 适合人群:具备电力系统分析、优化调度理论基础及Matlab编程能力的研究生、科研人员,以及从事新能源并网、低碳能源系统规划与运行的工程技术开发者。; 使用场景及目标:①研究高比例可再生能源接入背景下电力系统的低碳调度策略;②评估源荷不确定性对系统经济性与环保性的影响;③实现碳交易与绿证机制下的多目标优化调度;④为电力系统碳排放量化、减排路径设计提供技术支撑与仿真平台。; 阅读建议:建议结合YALMIP工具包与Matlab环境进行代码复现与调试,重点关注模型构建逻辑、不确定性建模方法及多约束条件下的求解流程,可进一步融合其他优化算法或扩展至多区域互联系统的低碳调度研究。

336741fb98e51d81a9fe523a2d348835ec620835

336741fb98e51d81a9fe523a2d348835ec620835

[23年新算法]RIME优化PID控制参数、高效优化算法(有参考文献)

内容概要:本文系统介绍了2023年新提出的RIME(Rider-Inspired Metaheuristic Evolution)优化算法在PID控制器参数整定中的应用,深入探讨了该算法在调节速度、收敛精度及鲁棒性方面相较于传统优化方法的显著优势。研究依托Simulink仿真平台,详细展示了RIME算法在风光火储联合系统中用于一次调频与二次AGC调频控制的具体实现过程,并提供了完整的MATLAB代码支持。文档不仅涵盖了核心算法实现,还整合了智能优化算法、电力系统调度、路径规划、信号处理、机器学习等多个科研领域的丰富资源,强调科研工作中“借力”与创新的重要性,旨在为相关研究者提供全面的技术支持与学术参考。; 适合人群:具备一定MATLAB/Simulink编程基础,从事自动化、电力系统、控制工程及相关领域研究的科研人员与研究生。; 使用场景及目标:①学习并应用新型智能优化算法(如RIME)进行PID参数整定;②开展风光火储多源协同调频、电力系统优化调度、智能控制策略等方向的科研仿真与论文复现;③获取丰富的MATLAB/Simulink科研案例资源以辅助课题研究和技术攻关。; 阅读建议:读者应结合提供的网盘资源与参考文献,按目录顺序系统学习,重点关注算法原理、仿真模型搭建与代码实现细节,通过动手实践加深理解,同时借鉴其中的科研思路与方法。

妈妈杯A题(原文+最新数据).rar

妈妈杯A题(原文+最新数据) 妈妈杯A题 原文+0-6分原始表分享 打 MathorCup 大数据 A 题的宝子注意 官方附件4只有 Z-score 标准化小数 赛题 Q1 要求的 0-6 分原始整数评分,官方没给很多人只能去猜仿射标定、正态截断…… 由于A题数据源自 Nature Communications 论文 发邮件咨询后原作者已补档 0-6 分原始数据至 Zenodo 公开库【已有11k次下载】 数据全貌(附件里可直接看) 250 款啤酒 × 16 位品评员 2197 次逐次品评,0-6 分整数评分 与附件4标准化数据相关性 0.9994 → 证明两者完全同构,真实 Ground Truth 直接公开 不用再猜标定方法了 ① Nature Communications 论文 ② 更新后的原始数据(Zenodo 新档)

产业园区运营负责人如何实现企业与高校的精准对接?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

国央企创新负责人如何高效配置内部研发资源与外部转化支持?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

国央企如何通过数智平台提升技术转化与创新管理的系统化水平?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

上一篇: 自动拧螺丝浮高与滑牙难题解析: 伺服拧紧模组的核心技术与优化策略
下一篇: 丹尼克尔无线拧紧枪 如何破解汽车总装内饰装配痛点?
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值