SBG EllipseE型号IMU 用ROS的驱动sbg_driver读取数据

SBG Ellipse系列传感器Ubuntu下进行ROS节点配置 SBG ROS 节点配置概述SBG DriverSBG ROS DriverSBG TopicSBG自定义消息ROS标准参考链接 概述 主要介绍Ubuntu下SBG公司Ellipse N系列传感器驱动安装以及ROS下的节点配置。 SBG Driver 使用bash命令可以直接安装SBG公司驱动,如下,melodic注意换成自己Ubuntu的版本代号,我的是kinetic。 $ sudo apt-get install ros-melodic-sbg-driver SBG ROS Driver 1 现在还需 阅读详情

一、SBG 驱动下载

SBG Driver驱动下载

sudo apt-get install ros-melodic-sbg-driver

SBG ROS Driver下载:在工作空间中运行

git clone https://github.com/SBG-Systems/sbg_ros_driver

catkin工作空间文件夹中

catkin build

或者

catkin_make

二级标题

二、配置 SBG 相关yaml配置文件

1.许可ROS

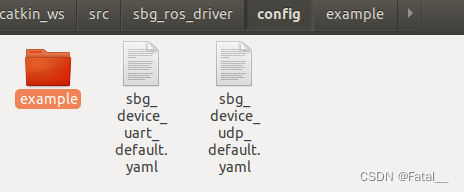
修改配置 sbg_device_uart_default.yaml文件中,以下false改为true

#Configuration of the device with ROS.
confWithRos: true
在这里插入图片描述

2.配置端口

检测 SBG 设备连接的端口名称:

ls -l /dev/ttyUSB*

将sbg_device_uart_default.yaml文件中设备名修改成实际的设备名

  # Port Name
  portName: "/dev/ttyUSB1"

【ROS2】MOMO的鱼香ROS2(七)ROS2进阶篇——从驱动IMU开始前篇:串口数据读取 阅读详情

相关推荐

SBG ROS 节点 时间戳 话题

SBG ROS 节点 代码分析概述参数设置溯源 概述 阅读SBG在ROS下IMU节点源代码,将有用的部分总结一下,主要是时间戳以及topic的处理。 参数设置 SBG节点提供了较多的launch文件,分别对应不同的传感器,如下 robots@Robots-ubuntu1604:~/catkin_ws$ roslaunch sbg_driver sbg_ sbg_device.launch sbg_ellipseE.launch sbg_device_mag_calibrat

robots的博客 3020

【C++】ROS:常用硬件驱动与功能包小结

常用硬件驱动与功能包小结

DevFrank的博客 1778

基于ROS的IMU数据获取(C++)

3、在节点中,向nodehandle申请订阅话题/imu/data,并设置回调函数IMUCallback;1、构建新的package,包名叫 imu_package;2、在package中新建节点,节点叫imu_node;4、构建回调函数IMUCallback;5、使用四元数转换成欧拉角。

如果想成为中心,那么就到中心去吧。 1470

ROS学习番外篇13—SemanticKITTI数据集的IMU等原始信息获取

最近正在研究的算法需要用到点云的IMU信息,SemanticKITTI是针对KITTI的odometry数据集进行的精细标注,因此很多的原始信息可以从KITTI的odometry数据包中获得,比如车辆的姿态信息POSE等,然而odometry数据集并不包含车辆的IMU等原始信息(该数据原本是用来进行slam等算法的评估的),因此IMU等原始信息得从KITTI的原始数据中获得,这就要求我们知道odometry数据与原始数据之间的对应关系。 在下载了一百多g数据并仔细匹配了整整两天之后,本人终于不太完美地完成了

weixinhum 1614

基于ROS的IMU驱动,IMU数据的接收和解析

基于ROS的IMU驱动,两个cpp文件,分别是IMU数据的接收和解析

ESXI 8.0虚拟机安装OpenWRT软路由详细教程

OpenWrt 是嵌入式的 Linux 路由器固件,OpenWrt在稳定运行的同时提供了强大的扩展能力,用户可以完全的定制属于自己的路由系统,满足不一样的个性化需求,本文讲解如何使用ESXI安装OpenWRT,打造属于自己的软路由。本次安装使用的是版本。默认登录信息:用户:root密码:password下载固件:https://github.com/haiibo/OpenWrt/releases/tag/X86_64【CPU配置】:4核心。

qq_27121281的博客 3905

NVIDIA DGX Spark 开发环境深度配置与优化指南

定期系统维护每月执行一次完整的系统更新监控存储空间使用情况,及时清理临时文件定期检查硬件健康状况开发习惯优化使用tmux或screen管理长时间运行的任务配置自动化测试和代码质量检查建立完善的项目文档体系性能调优周期每月重新评估和调整系统参数根据工作负载特点优化容器配置持续监控和记录性能指标DGX Spark作为一个强大的AI开发平台,其真正的价值需要通过精细的环境配置和优化才能充分发挥。本文提供的配置方案和建议均基于实际生产环境经验,旨在帮助开发者构建稳定、高效、可维护的开发环境。

time_days的博客 3663

短视频团队架构&工作流程---2025.3.30

1、负责短视频日常内容分发上线,包括视频头图、标题、简介、推荐位及部分内容元数据的日常导入、审核、上线、下线,并提供各品类短视频的内容上线计划表。(20)运营:视频推送后,实时跟进视频数据,定期统计分析数据报表,根据数据表现 找到问题,并发送给各个小组的负责人,对下一期视频内容进行调整。(4)运营:收到成片,设计视频头图、标题、简介、推荐位等,分发到各个平台,统计分析视频的数据,对各个平台的视频进行管理、用户互动等。1、负责影视、戏剧、广告、专题片等的策划、组稿选题、材料收集、内容策划。

超越神明 2117

如何利用air780e与stm32c8c6进行通信实现给手机发送一条英文短信的功能?

🏆 本文收录于《全栈Bug调优(实战版)》专栏,致力于分享我在项目实战过程中遇到的各类Bug及其原因,并提供切实有效的解决方案。无论你是初学者还是经验丰富的开发者,本文将为你指引出一条更高效的Bug修复之路,助你早日登顶,迈向财富自由的梦想🚀!同时,欢迎大家关注、收藏、订阅本专栏,更多精彩内容正在持续更新中。让我们一起进步,Up!Up!Up!    备注: 部分问题/难题源自互联网,经过精心筛选和整理,结合数位十多年大厂实战经验资深大佬经验总结所得,数条可行方案供所需之人参考。

**My Coding Family** 1227

12、多端神经形态晶体管:原理、应用与算法探索

本文综述了多端神经形态晶体管的原理、应用与算法探索。从神经元MOS晶体管的发展到基于电解质栅极晶体管(EGT)的新型器件设计,系统阐述了其在低电压、多功能逻辑运算和突触行为模拟方面的优势。重点介绍了其在化学生物传感器(如多巴胺和pH检测)中的高灵敏度应用,以及在树突整合、时空总和、动态逻辑和神经元算术等树突算法中的实现。文章还总结了该类器件在神经形态计算、智能传感等领域的广阔前景,并分析了当前面临的材料工艺、理论建模与系统集成挑战,展望了未来发展方向。

delta的博客 141

halcon3d点云补全方法

属于halcon实例中的内容,后面还接了一部分的匹配

Tianwen_running的博客 1223

数据分析案例-对某宝用户评论做情感分析

目录 原始数据 绘制词云图 情感分析 原始数据 原始数据为某宝一商品的用户评论数据 绘制词云图 # coding=utf-8 import jieba import re import wordcloud import imageio # 打开需要分析词频的文本 with open('淘宝评论3.0.txt', encoding='utf-8') as f: data = f.read() # 文本预处理 :去除一些无用的字符只提取出中文出来 new_data

m0_64336780的博客 1万+

编译zlib库给IOS平台用

在弹出的下面对话框中选择Unix Makefiles ,然后点击(Done)完成。使用 lipo与otool查看库类型为arm64,现在可在ios平台使用该库了。zlib自带CMakeLists.txt 所以用CMake-GUI来生成。修改为与系统当前安装的cmake版本 (如:3.22.1)选择zlib源码目录及输出目录,输入下图的CMAKE参数。点击Configure,在弹出的对话框中选择Yes。cmake --install . 进行安装。cmake --build . 进行编译。

990

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

上一篇: URDF、Gazebo与Rviz机器人仿真综合应用-autolabor笔记
下一篇: UUVsimulator仿真
Fatal__
博客等级 码龄9年 11粉丝 4原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
