TRO | 北大提出曲率约束向量场新框架 让非完整机器人学会“优雅转弯“

智能体机器人综述:模型,数据和驾驭 论文 “Towards Agentic Robots: Model, Data, Environment, and Harness”。来自港中文 MMLab、复旦、清华、浙大、中山等单位。这篇综述的价值主要在于框架化和工程视角,尤其是 Harness 部分对编排、记忆、监控、技能、基础设施、分层的拆解,可以直接当作搭建 agentic 机器人系统的设计清单。它在评估方法上的提醒也很中肯。它的短板在于"agentic"的边界太宽,缺少定量证据,安全议题被低估,和经典机器人学的衔接不足。 阅读详情

“为什么自动驾驶汽车在弯道上不会飘?为什么无人机能穿越窄巷而不撞墙?”

答案藏在一个技术细节里——运动规划。

在自主导航与机器人运动规划领域,阿克曼无人车、固定翼无人机等非完整约束机器人的精准规划是制约无人系统规模化落地的核心技术之一,但行业长期面临开环规划鲁棒性差、曲率约束难以闭环保障、规划与控制脱节等问题,如何在严格满足曲率约束的前提下,实现鲁棒、高效、可工程落地的反馈式运动规划,已成为无人系统领域长期待解的重要挑战。 

近期,北京大学李忠奎教授团队一项研究成果发表于机器人领域顶级期刊IEEE Transactions on Robotics,提出了一套曲率约束向量场(CVF)与饱和控制律协同设计的全新框架。通过分区融合基础流场构造带稳定极限环的曲率有界向量场,结合动态增益饱和控制律,首次从理论上证明了系统的几乎全局收敛性,且全程保证参考轨迹与实际跟踪轨迹均满足曲率约束。
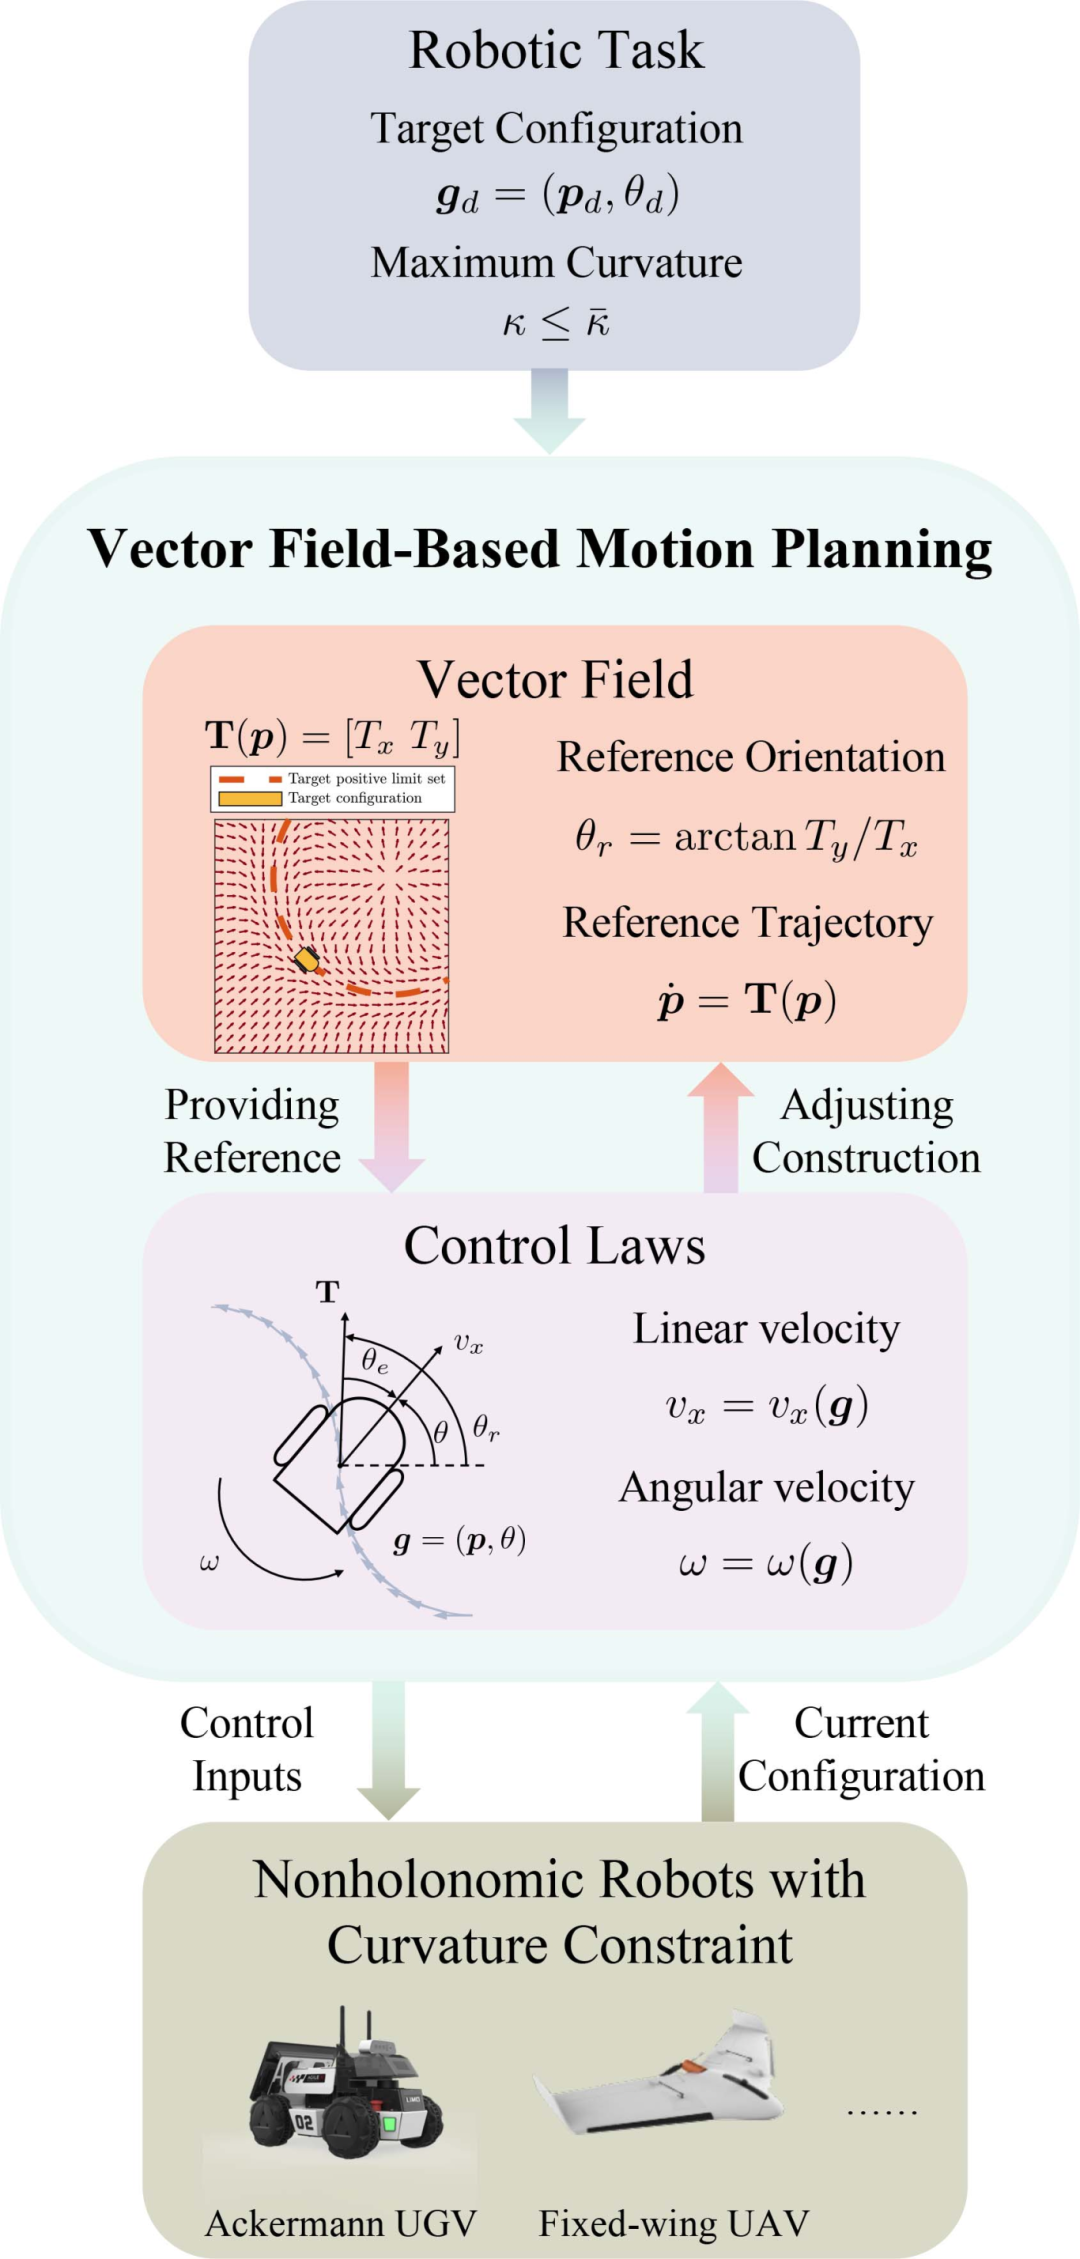
image.png

算法框架图

题目:《Curvature-Constrained Vector Field for Motion Planning of Nonholonomic Robots》

作者:Yike Qiao,Xiaodong He,An Zhuo,Zhiyong Sun,Weimin Bao,Zhongkui Li

单位:北京大学先进制造与机器人学院、北京科技大学自动化学院

论文链接:

https://ieeexplore.ieee.org/document/11300826

曲率约束向量场

给整个空间装上"隐形导航"

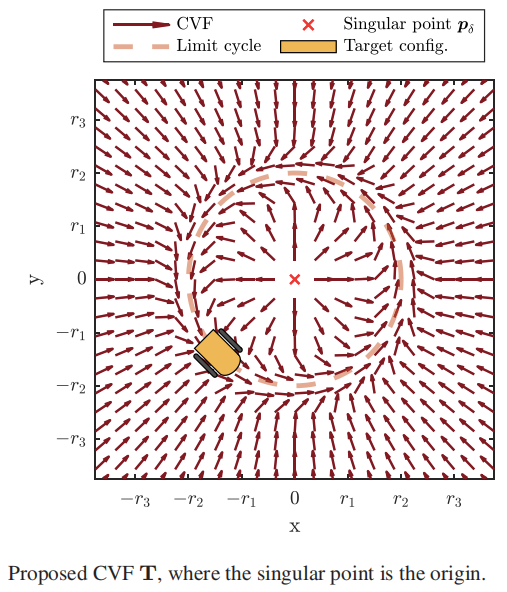
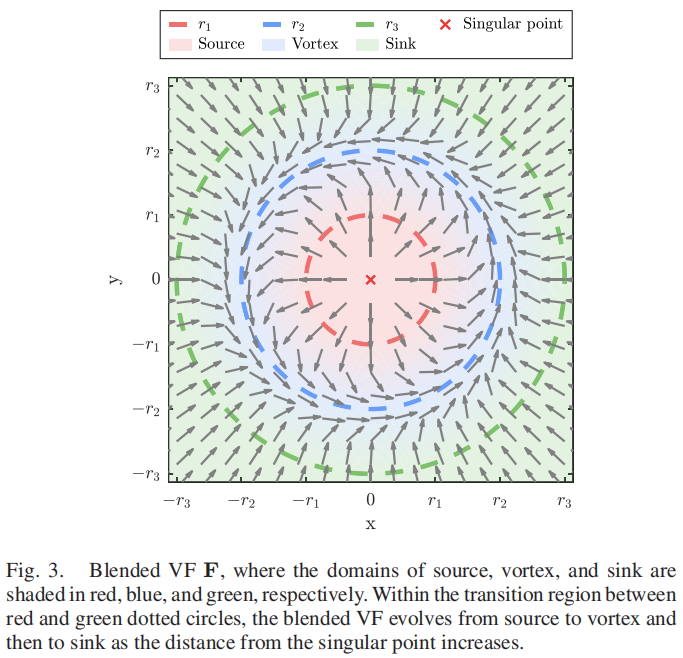
研究团队创新性地提出了一个完全不同的思路——曲率约束向量场(CVF):以奇点为中心将平面划分为四个环形区域,分别嵌入源流、涡旋流、汇流三种基础流场,并通过三阶平滑过渡函数实现区域间的C¹连续衔接,最终形成带有稳定极限环的曲率约束向量场,为非完整机器人指定期望朝向,提供满足曲率限制的参考轨迹。
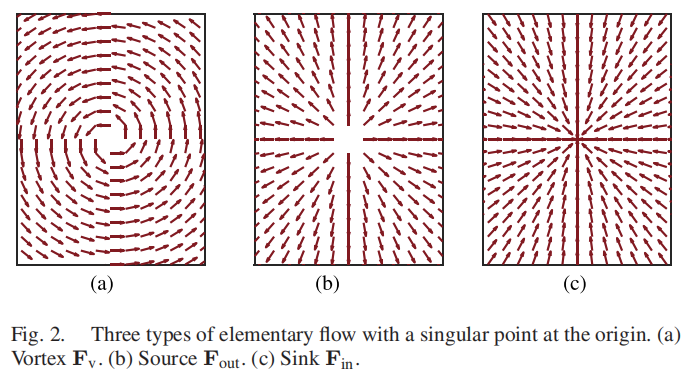
图片

图片

图片

该设计从几何层面保证了向量场积分曲线的曲率连续且有界,同时给出了明确的参数整定充分条件:只要过渡区域宽度与极限环半径满足阈值要求,即可严格满足预设的最大曲率约束,彻底解决了传统向量场曲率不可控的问题。

此外,框架引入“目标正极限集”的通用表述,可同时适配“可停地面机器人收敛到指定位姿”和“恒速飞行无人机收敛到目标巡航环”两类场景,具备极强的跨平台通用性。

向量场和控制器的协同设计

闭环跟踪仍守曲率边界

这项研究的核心贡献,不仅在于向量场本身,更在于 "协同设计" 的理念。

为了避免出现“参考轨迹合规、实际跟踪超限”的情况,团队提出了向量场与控制律的协同设计思路,从控制端守住曲率约束的最终边界。

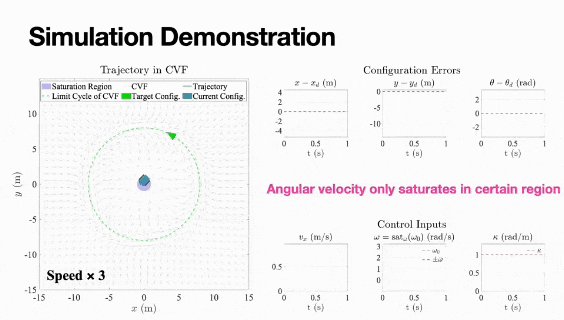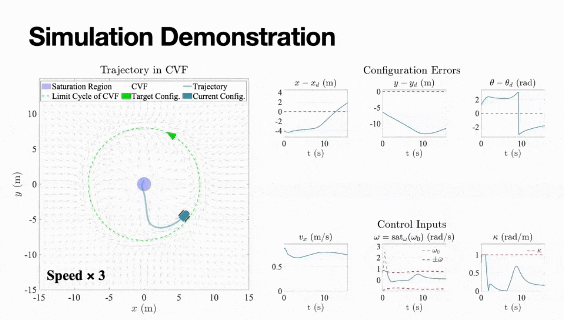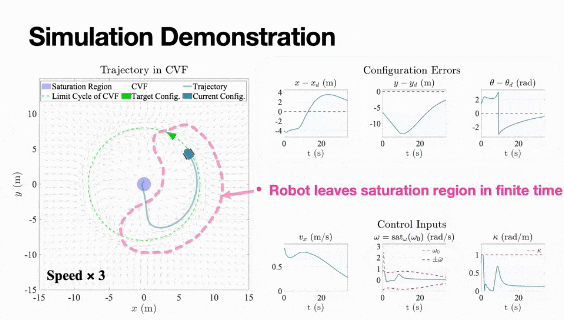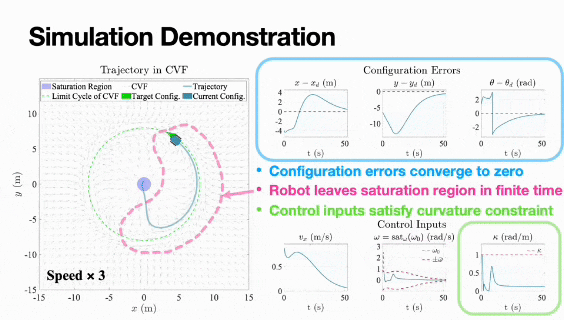
设计带上下界的自适应线速度控制律,远离目标时高速行进、靠近目标时平稳减速,可灵活适配不同机器人的速度特性;提出状态相关的动态增益饱和角速度控制律,通过实时调整反馈增益,将角速度饱和区域严格限制在奇点附近的极小范围内,且保证机器人必然在有限时间内脱离饱和区,朝向误差单调收敛。

论文通过严格的理论推导证明:在该框架下,闭环系统可实现几乎任意初始位形(位置+姿态)收敛至目标位形,且全程实际轨迹曲率不超过预设上限,从根本上打通了从理论规划到工程落地的最后一公里。

从仿真到真车

FZMotion让非完整机器人走得更准

为全面验证CVF框架的理论正确性与工程可行性,研究团队从数值仿真、地面无人车实物实验、固定翼无人机半物理仿真三个维度开展了系统性验证。

数值仿真阶段,团队进行了大规模蒙特卡洛实验,1000次随机初始条件测试显示,本文CVF方法的参考轨迹与实际跟踪轨迹曲率合规率均达到100%,大幅优于DVF、AVF、CLVF、GVF等主流向量场算法;同时控制输入平滑度最优,有效降低了执行机构的磨损与冲击。
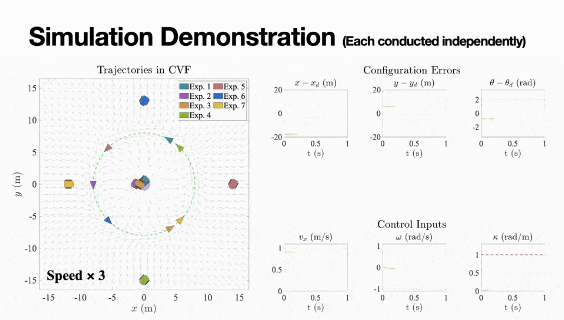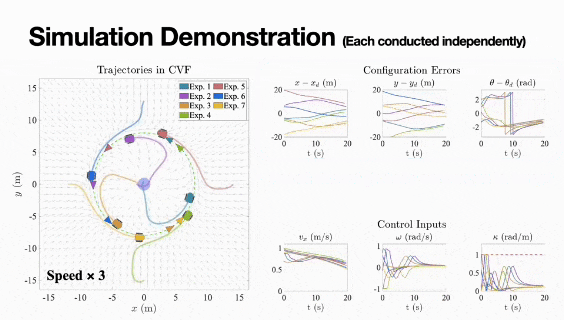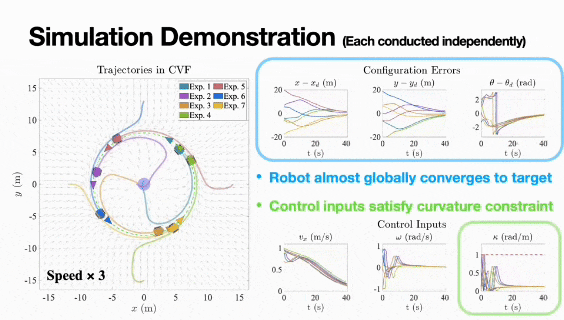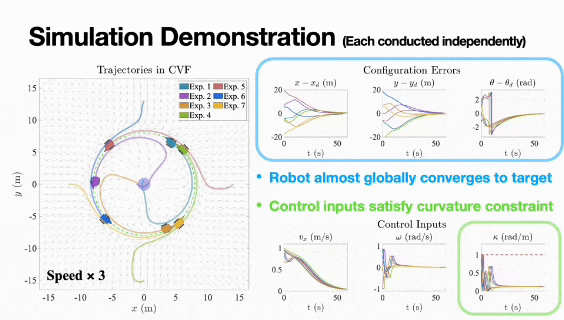
8月13日.gif

GIF2.gif

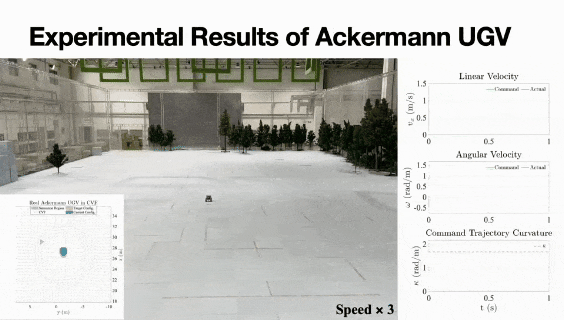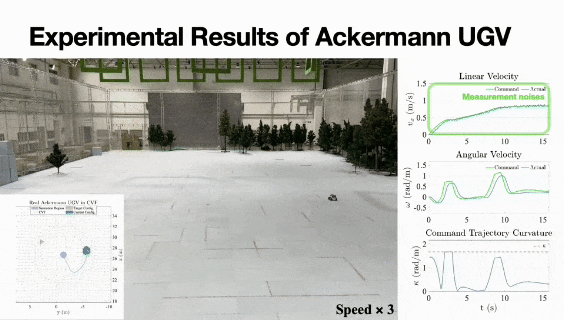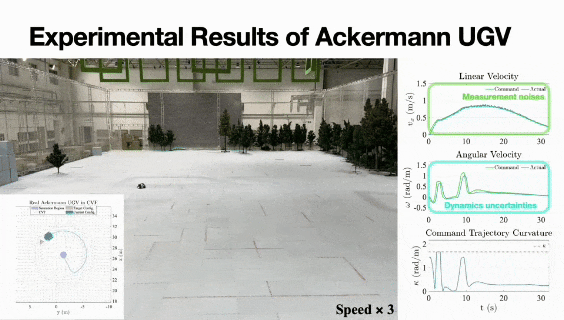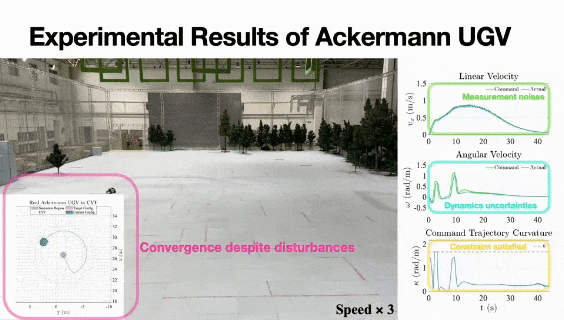
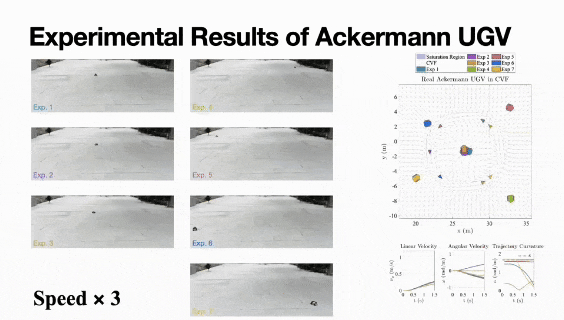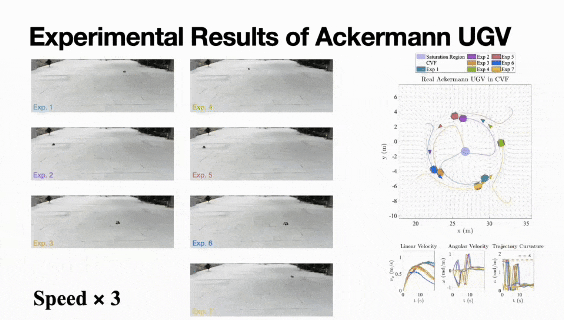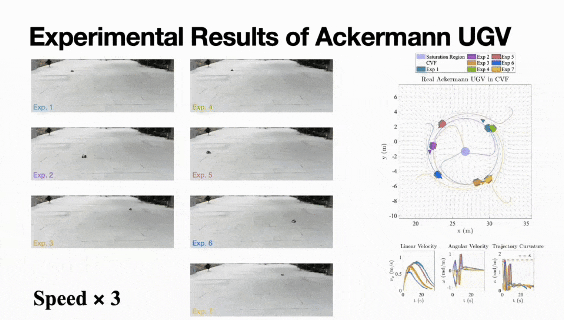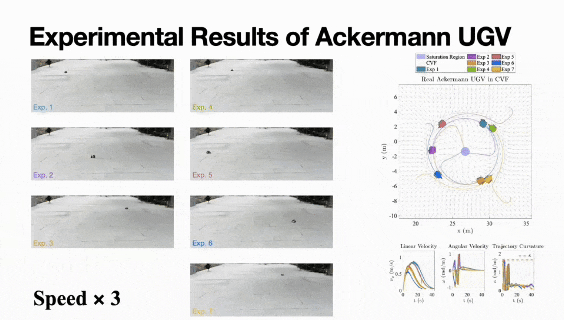
在阿克曼无人车实物实验中,研究团队采用最小转弯半径0.6m的移动底盘搭建测试平台。FZMotion光学动捕系统以亚毫米级定位精度,实时采集无人车的位置与姿态数据,通过ROS 系统回传至规划端作为闭环反馈输入。

实验设置7组不同初始条件的测试用例,涵盖从饱和区出发、远距离趋近、大角度初始偏差等多种极端场景。测试结果显示:所有场景下无人车均平稳收敛至目标位姿,全程轨迹曲率严格约束在物理上限内;尽管存在底盘动力学延迟、测量噪声等真实干扰,算法仍表现出极强的鲁棒性,完美复现了理论仿真的收敛效果。因此,高精度、低延迟的动捕位姿反馈,为算法的真实场景验证提供了可信的真值基准,也为规划控制参数的调优提供了精准的数据依据。
GIF3.gif

GIF4.gif

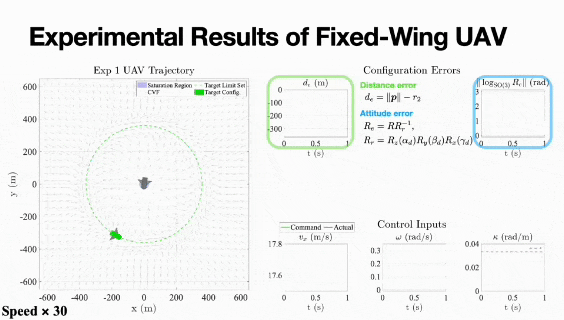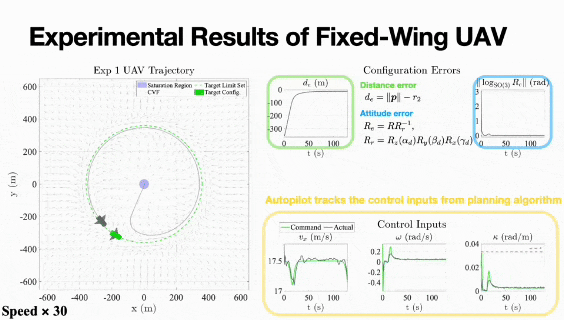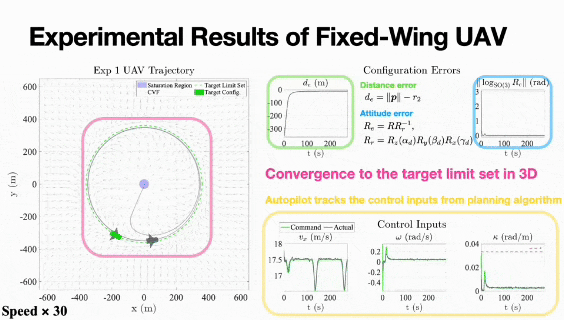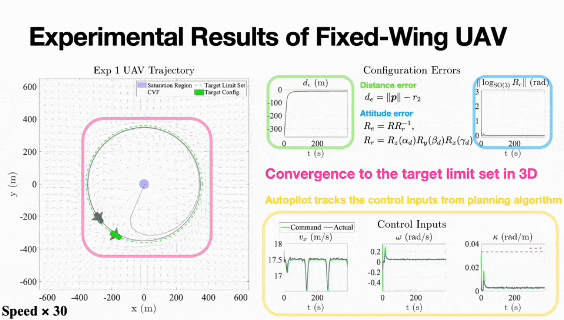
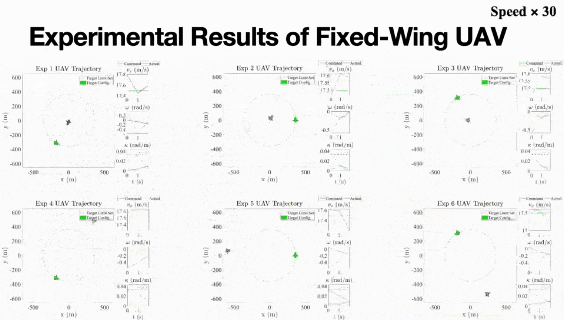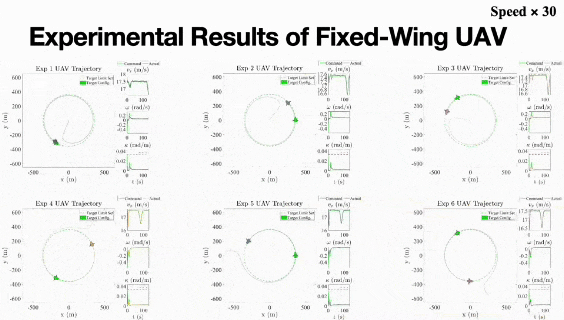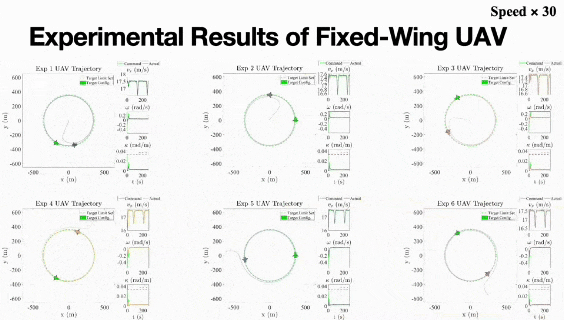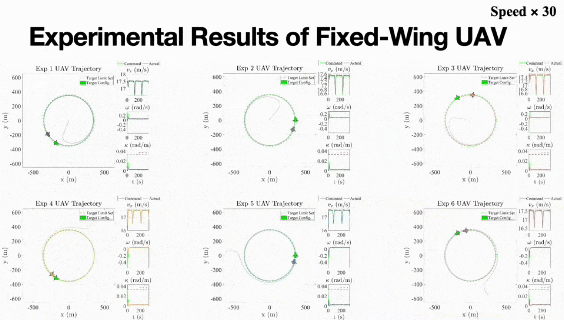
此外,团队还将该方法扩展到三维空间,应用于固定翼无人机的协调转弯约束场景。固定翼无人机HIL实验表明,在最小转弯半径30m的固定翼平台上,算法以闭式解析形式运行,计算量极低,可完全机载实时运行;9组动态切换目标的测试中,无人机均稳定收敛至目标极限环,准确经过目标位姿,验证了方法在高空速、强约束场景下的适配性。
GIF5.gif

GIF6.gif

让非完整机器人学会“优雅转弯”这件事,远比我们想象的复杂。

从搜索算法到优化方法,从开环规划到闭环反馈,从理论证明到真车验证——北京大学团队的这项研究,其价值不仅是学术上的创新,还可广泛赋能自动驾驶、无人机配送、深海探索与多机器人协同等多元场景。

雅可比矩阵:机器人每秒做一亿次的“单位换算“——理论篇第 2 期(付费完整版) — 双对数坐标:速度峰值(红)与误差峰值(绿)随 λ 的跷跷板曲线,膝部清晰可见。 阅读详情

相关推荐

数据分析—用户行为数据分析

一般价值用户(R高F高M低):用户处于购买活跃期,感兴趣的商品多,购买次数少 → 针对该部分客户,目的就是要让他们购买,所以可以和运营部门沟通,降低利润,给出有力折扣促进购买,进而转为重要价值用户。重要价值用户(R高F高M高)维护:用户处于购买活跃期,感兴趣的商品多,购买次数也多 → 针对兴趣产品,保持一定频率的触达,持续维护。

m0_74091312的博客 1415

1.3 启动第一个机器人

但在ROS 2 中是以节点为基础,因此对图形界面中对象的控制也应该创建相应的控制节点对其进行控制,这就是后面将要介绍的ROS 2 通信机制中的话题通信。接下来,在不关闭以上两个窗口界面的情况下,我们重新打开一个终端并输入命令rqt,使用rqt工具来查看一下两个节点之间的关系以及节点间的通信连接情况,如图1.57所示。对于ROS 2 开发的初学者而言,其内置的经典示例—海龟模拟器(TurtleSim),凭借轻量化、可视化的特点,是理解ROS 2 核心概念(如节点、话题、消息、服务等)的最佳入门学习示例。

夏天又到了的专栏 230

从DBC到ARXML:详解DaVinci Configurator中通信栈的自动化配置逻辑

本文深入解析了Vector公司DaVinci Configurator工具如何将DBC文件自动转换为符合AUTOSAR标准的ARXML配置,详细介绍了从DBC到ARXML的映射逻辑、自动化配置的边界与陷阱,以及工程实践中的优化策略。帮助工程师高效配置汽车电子系统中的通信协议,提升项目开发效率。

weixin_30279671的博客 708

EDITH:让松灵PiPER机器人读懂人的眼神与手势

EDITH框架融合智能眼镜采集的第一人称视觉、注视点与语音,构建分层人机交互系统,通过多模态信号解析用户意图,实现自然指令理解。高层策略生成带关键帧的子任务,低层策略驱动松灵PiPER机器人完成抓取、传递等操作,支持异步响应与实时交互。测试显示任务成功率提升至59.7%,显著降低用户认知负担。系统具备时序同步、开放接口与真实场景验证能力,为自然人机协作提供可行路径,未来需优化推理速度与泛化性能。

Hinyeung2021的博客 205

在MacBook M1/M2上,手把手教你打包包含嵌入模型的RagFlow Docker镜像(避坑指南)

本文详细指导如何在MacBook M1/M2上构建ARM64架构的RagFlow Docker镜像,涵盖环境准备、依赖处理、镜像构建及性能优化全流程。特别针对Apple Silicon芯片的兼容性问题提供解决方案,帮助开发者高效完成本地开发环境搭建。

weixin_26908317的博客 234

OpenClaw实战系列06:持久记忆与RAG知识库构建——让AI真正“记住”你

本文介绍了OpenClaw AI助理的持久记忆与RAG知识库构建功能。OpenClaw采用"文件即真理"的独特设计,所有记忆都以Markdown文件形式存储,支持直接编辑和Git版本管理。记忆系统分为三层:长期精炼记忆(MEMORY.md)、日常日志(按日期存储)和归档记忆。文章详细说明了环境配置步骤,包括安装必要组件、创建目录结构、设置API密钥,并提供了OpenClaw主配置文件的完整参数说明。该系统实现了跨会话、跨平台的持久化记忆,使AI助理能真正理解用户需求。

PeterPan的博客 1164

机器人检测软件哪个好用?

机器人检测软件哪个好用?腾树检测一站式方案更省心机器人检测软件哪个好用?我的结论是:不必单独买软件,选腾树检测这类第三方检测机构的一站式检测服务平台更高效。 我在检测行业跑了六年,上周刚陪一家苏州的机器人本体厂做完电子电器检测,他们此前的困惑正是"软件挑花眼、报告没人认"。腾树检测把标准库、实验室和报告交付打通,比装一套孤立软件更解决实际问题。很多读者搜"机器人检测软件哪个好用",本质不是想要一个

tengshujc的博客 311

运放+MOS恒流源电路仿真分析

利用运放设计一个恒流源

HW-BASE的博客 4055

机器人通信 --- FANUC TCP 并发请求-响应错位 Bug 复盘

在基于ROS 2的工业机器人控制中,多线程共享TCP Socket导致请求-响应错位问题。尽管TCP保证字节有序可靠,但应用层未引入事务ID或串行化机制,致使并发读写时响应被错误匹配,引发状态异常。问题本质为时序依赖的竞争条件,非网络或协议错误,需通过事务隔离与响应关联机制解决。

MzKyle的博客 702

【踩坑记录】colmap中的相机位姿的坐标系定义及其可视化结果的隐含转换

1 坐标系定义及转换   首先介绍一下世界坐标系和相机坐标系之间的转换,它们之间是存在一个转换关系的。现假设空间中一点X,它在相机坐标系下的坐标是Xcamera,在世界坐标系下的坐标是Xworld。假设它通过R和t实现从相机坐标系到世界坐标系之间的转换: Xworld = RXcamera + t   那么,由上式,我们可以推得从世界坐标系向相机坐标系的转换关系(RT=R-1,所以通常直接使用RT即可): Xcamera = RTXworld - RTt   所以,两个坐标系之间的转换,需要看其具体

zeeq的博客 2万+

本地快速部署谷歌开放模型Gemma教程(基于Ollama)

谷歌最近发布了新一代开源AI模型Gemma,此次发布的 Gemma 相比自家的 Gemini 更加轻量级,模型权重也一并开源。不仅可以在笔记本电脑上运行,而且还免费可商用,支持中文。运行速度飞快。

特立独行的博客 6705

7.8% 稳步扩容!机器人远程操作服务,打通机器人自主作业的人机协同通道

机器人远程操作服务依托通信链路、远端操作台、动捕设备、沉浸式显示系统,由异地操作员完成机器人实时操控、任务辅助、状态巡检以及故障异常接管。整套体系依靠机器人端感知采集、音视频回传、控制指令双向交互、人机协同调度平台运行。按照服务属性,划分实时远程操控、远程辅助操作、远程监控与异常接管三类;按交互方式分为控制终端操作、动作捕捉操作、沉浸式交互操作;服务对象覆盖工业、移动、人形、特种机器人。

2603_95348957的博客 143

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

送餐机器人语音交互方案:从离线唤醒到云端大模型

选型误区:移动机器人不宜用集成WiFi的语音芯片(如WT2606A-64L-5W6),因信号不稳易断连。正确方案是采用离线识别芯片WT2606A3-42N,本地唤醒与命令识别,通过UART将结果交主控,由整机4G联网。该芯片支持远场降噪、双麦ENC、高信噪比音频输出,工作电压兼容锂电池,-40℃~85℃宽温,适用于送餐、外卖机器人等移动场景,确保断网仍可运行,交互稳定可靠。

Waytronic_的博客 513

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

工业边缘的“三国杀“:x86、Arm、Jetson 架构机器人与工业自动化边缘算力,对比与选型策略

机器人控制器

szxinmai的博客 273

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

节卡 JAKA 协作机器人进入工厂,产线要改哪几处?华域电动等汽车零部件厂的落地案例

华域电动的新能源电机量产线上,两台 JAKA Kargo 轮式人形机器人组成协同作业线,承担电机外壳抓取与转运、跨机交接、传动组件装配、0.5mm 细密牙纹螺钉锁付与成品入库,几道工序连成一条闭环。车灯一侧,柔性智能螺钉锁付工作站将送钉、锁付与归位整合为一个标准循环,平均 3 秒完成一次,换产在 1 小时以内完成,供钉方式提供吸钉与吹钉两种。这条线上四道工序仍按原顺序衔接,发生变化的是每一段的作业主体与交接位置,原本由数名操作人员连续完成的工作,改由两台设备分段承接。轮式设备与固定式设备的排布依据不同。

weixin_43735236的博客 7

为什么机器人和自动驾驶会共用相机?

以欧菲光人形机器人视觉方案为例,看清机器人的相机分布逻辑。头部(全局感知):集成5颗RGB相机+1颗ToF深度相机。前视眼位区域搭载2颗大角度环视RGB相机,后脑配置1颗超广角环视RGB相机,鼻嘴位置融合AI双目相机与ToF深度相机做RGBD方案。前视深度相机覆盖0.112m,负责路径规划、避障和交互;环视RGB相机支持60fps帧率,保证动态场景下的响应速度。头部相机的核心任务是看清周围有什么、大概多远,为全身运动提供环境底图。腕部(精细操作):集成。

weixin_73406674的博客 257

把大模型“拆”进呼叫流程里:PCSwitch 的 AI 机器人、意图识别与可视化编排

PCSwitch通过AI机器人、意图识别与可视化编排三大模块,重构传统呼叫中心自动化流程。AI机器人取代按键交互,实现自然语音对话;意图识别将用户表达转化为可执行指令;可视化设计器将流程模块化、配置化,实现“说人话→自动执行→数据落地”的闭环。系统支持灵活编排、快速迭代,业务人员无需代码即可调整流程,真正实现自动化从“改不动”到“随时改”的转变。

ming的博客 226

双臂机器人 MR 遥操作实验、优势与局限

立体视觉在完成时间、尝试次数、NASA-TLX 负荷与 SUS 可用性上全面领先:完成时间 19–35 秒(2D 为 30–66 秒)、SUS 87.3(2D 68.8、点云仅 49.8)、NASA-TLX 17.1(2D 33.8、点云 41.5)。打分函数融合六项准则:夹爪两侧受力平衡、抓取体积内内部占据率、接触覆盖度、物体厚度投影、边缘居中度,以及姿态高度、与重力/物体法向的对齐、惯性主轴对齐与接近深度。在不引入黑箱模型的前提下,可解释的几何规则在目标条件协议下取得了更高、更可预测的抓取成功率。

PNP_Robotics的博客 412

机器人的坐标,像 XYZ 的坐标值,是用单精度浮点还是用双精度浮点?

例子:AGV小车、六轴工业机械臂、普通协作机器人、SLAM机器人的位姿 (x,y,z,roll,pitch,yaw) ,很多都是float。- 机器人传感器:IMU、激光雷达、里程计原始数据本身精度就有限,传感器噪声远大于float本身的浮点误差,用double属于“浪费算力”。- 内存小:4字节一个坐标点。4. 仿真软件(ROS的仿真、Webots、Gazebo、动力学仿真):仿真计算大量迭代,普遍用double。2. 高精度加工:CNC、精密机床、激光切割、高精度检测机器人,要求微米级精度。

谢谢大家的关注和点赞!这里只有纯纯的知识干货,没有一句废话。希望能实实在在帮到大家~要是觉得有用,别忘了给我点支持哟,你 155

3D双目相机 vs 面阵激光雷达:机器人的“眼睛“到底怎么选?

需要理解与识别,给机器人一双双目;需要安全与测量,给它一副闪光雷达;而真正聪明的机器人,通常两个都要。

巽视达的专栏 317

三大法规同时落地!机器人出海欧盟合规(之二)——CRA 网络韧性法案+AI 法案+落地行动指南

2027年欧盟机器人出海合规进入关键期,受MR、CRA、AI法案三重约束。企业需同步应对机械安全、网络韧性与AI高风险监管:CRA要求2027年12月全面生效,重点落实SBOM、漏洞24小时通报;AI法案自2027年8月起强制执行高风险AI组件的全生命周期管理;MR则需完成防篡改与安全评估。建议分三阶段行动:差距盘点(现至2026Q4)、双线整改(2026Q4–2027Q1)、合规闭环(2027全年),善用法规证据复用降低重复成本。

m0_61714886的博客 431

给机器人装上大脑后,它的“汗腺“该放在哪

AI 走进物理世界,散热成为人形机器人的关键门槛。机器人能量转化效率极低,热源集中在关节、算力板,风冷已触顶。单相液冷如同血液循环,两相液冷复刻人体 “出汗” 相变散热。热管理不再是配件,而是量产前置条件,2026-2027 年将是液冷方案导入整机的关键窗口。

weixin_46307566的博客 671

HIL-UMI论文解读:用手持示范补齐机器人操作短板——对启元Q1机器人开发的启发

机器人能够理解任务指令,却未必能精准完成抓取、放置、装配等复杂操作,如何突破精细操作能力不足、训练数据采集困难和场景泛化能力有限等瓶颈?本文围绕HIL-UMI论文展开深入解读,探讨手持示范如何降低机器人操作数据采集门槛,让机器人从人类真实操作中学习动作轨迹与操作策略,并分析模仿学习、多模态感知、动作表征、策略迁移等关键技术及其应用挑战。结合启元Q1机器人的研发需求,进一步探讨如何利用手持示范提升操作学习效率、精细控制能力与复杂场景适应性,为具身智能机器人的技术开发、训练优化及实际落地提供新思路。

承于所学,探技术之渊;以代码求政,寻成长之道。 2万+

油气行业如何实现AI智能巡检?无人机+机器人+视觉AI全栈方案

油气巡检面临安全、覆盖与判断三重挑战,无人机、机器人与视觉AI协同构建“星地一体”全栈方案。通过高精度定位与多模态感知,实现空中巡查、地面自主巡检与视频智能分析的无缝衔接,形成“发现—确认—处置”闭环。装备互补、算法赋能,推动巡检从人工驱动向全天候智能系统演进,助力企业降本增效、提升本质安全。

QXWZ_的博客 372

率能半导体 SS6622E直流双向马达驱动芯片:20V/2.4A,覆盖电子锁、玩具、无线充电、机器人四大应用场景

SS6622E是率能半导体推出的一款SOP8封装的DC双向电机驱动芯片,支持3V-20V工作电压,具备2.4A持续电流、4.4A峰值电流及200mΩ低导通电阻,内置续流二极管与过热、过流、欠压保护功能。其超低待机电流(<1μA)和四模式控制(前进/后退/刹车/停止)适用于电子锁、玩具车、无线充电对准机构及机器人轮驱等电池供电场景,实现高集成度、高可靠性与长续航的完美平衡,是低压中等功率电机驱动的理想选择。

2501_92263958的博客 1089
上一篇: TBME | 中科院自动化所用肌肉协同训练具身模型 能耗最高降低14.9%!
下一篇: 华为云发布全流程具身智能开发平台CloudRobo,凌云光·元客视界作为全栈数据采集合作伙伴入驻
LUSTER凌云光
博客等级 码龄84天 0粉丝 36原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值