


一、学习FreeROTS
1.Free 即免费的,RTOS 全称是 Real Time Operating System,中文就是实时操作系统。注意,RTOS 不是指某一个确定的系统,而是指一类系统。比如 uC/OS,FreeRTOS,RTX,RT-Thread 等这些都是 RTOS 类操作系统。
2.操作系统允许多个任务同时运行,这个叫做多任务。实际上,一个处理器核心在某一时刻只能运行一个任务。操作系统中任务调度器的责任就是决定在某一时刻究竟运行哪个任务。任务调度在各个任务之间的切换非常快,就给人们造成了同一时刻有多个任务同时运行的错觉。
3.某些操作系统给每个任务分配同样的运行时间,时间到了就轮到下一个任务,比如Unix 操作系统。 FreeRTOS 操作系统则是由用户给每个任务分配一个任务优先级,任务调度器就可以根据此优先级来决定下一刻应该运行哪个任务。
4.FreeRTOS 是 RTOS 系统的一种,FreeRTOS 十分的小巧,可以在资源有限的微控制器中运行,当然,FreeRTOS 不仅局限于在微控制器中使用。但从文件数量上来看 FreeRTOS 要比uC/OSII 和 uC/OSIII 小的多。
二、完成实验
实验内容如下:
执行3个周期性task,具体任务不限,但建议如下:task1,每间隔500ms闪烁(变化)一次LED;task2,每间隔2000ms,向串口发送一次指令数据“helloworld!";task3,每间隔5000ms,从AHT20采集一次温湿度数据(不考虑硬件情况,仅写出整个多任务框架模拟代码)。
实验代码获取:
链接:https://pan.baidu.com/s/1_eiuzxIz8QHoDoZXzWW1Qg
提取码:izjs
将main.c的代码替换为
/* FreeRTOS头文件 */
#include "FreeRTOS.h"
#include "task.h"
/* 开发板硬件bsp头文件 */
#include "bsp_led.h"
#include "bsp_usart.h"


 /* 创建任务句柄 */
static TaskHandle_t AppTaskCreate_Handle = NULL;
/* LED1任务句柄 */
static TaskHandle_t LED1_Task_Handle = NULL;
/* LED2任务句柄 */
static TaskHandle_t LED2_Task_Handle = NULL;
/* USART1任务句柄 */
static TaskHandle_t USART1_Task_Handle = NULL;
/* AHT20任务句柄 */
static TaskHandle_t AHT20_Task_Handle = NULL;


/*************************************************************************
                             函数声明
*************************************************************************/

static void AppTaskCreate(void);/* 用于创建任务 */
static void LED1_Task(void* pvParameters);/* LED1_Task任务实现 */
static void LED2_Task(void* pvParameters);/* LED2_Task任务实现 */
static void USART1_Task(void* pvParameters);/* USART1_Task任务实现 */
static void AHT20_Task(void* pvParameters);/* AHT20_Task任务实现 */
static void BSP_Init(void);/* 用于初始化板载相关资源 */


int main(void)
{
  /* 定义一个创建信息返回值,默认为pdPASS */
  BaseType_t xReturn = pdPASS;

  /* 开发板硬件初始化 */
  BSP_Init();
  printf("这是一个STM32基于FreeRTOS实现多任务程序的实验!\r\n");
   /* 创建AppTaskCreate任务 */
  xReturn = xTaskCreate((TaskFunction_t )AppTaskCreate,  /* 任务入口函数 */
                        (const char*    )"AppTaskCreate",/* 任务名字 */
                        (uint16_t       )512,  /* 任务栈大小 */
                        (void*          )NULL,/* 任务入口函数参数 */
                        (UBaseType_t    )1, /* 任务的优先级 */
                        (TaskHandle_t*  )&AppTaskCreate_Handle);/* 任务控制块指针 */
  /* 启动任务调度 */
  if(pdPASS == xReturn)
    vTaskStartScheduler();   /* 启动任务,开启调度 */
  else
    return -1;

  while(1);   /* 正常不会执行到这里 */
}


static void AppTaskCreate(void)
{
  BaseType_t xReturn = pdPASS;

  taskENTER_CRITICAL();

  /* 创建LED1_Task任务 */
  xReturn = xTaskCreate((TaskFunction_t )LED1_Task,
                        (const char*    )"LED1_Task",
                        (uint16_t       )512,
                        (void*          )NULL,
                        (UBaseType_t    )2,
                        (TaskHandle_t*  )&LED1_Task_Handle);
  if(pdPASS == xReturn)
    printf("创建LED1_Task任务成功!\r\n");

	/* 创建LED2_Task任务 */
  xReturn = xTaskCreate((TaskFunction_t )LED2_Task,
                        (const char*    )"LED2_Task",
                        (uint16_t       )512,
                        (void*          )NULL,
                        (UBaseType_t    )3,
                        (TaskHandle_t*  )&LED2_Task_Handle);
  if(pdPASS == xReturn)
    printf("创建LED2_Task任务成功!\r\n");

  /* 创建USART1_Task任务 */
  xReturn = xTaskCreate((TaskFunction_t)USART1_Task,
						(const char*   )"USART1_Task",
						(uint16_t	   )512,
						(void*		   )NULL,
						(UBaseType_t   )3,
						(TaskHandle_t* )&USART1_Task_Handle);
  if(pdPASS == xReturn)
	  printf("创建USART1_Task任务成功!\r\n");

  /* 创建AHT20_Task任务 */
  xReturn = xTaskCreate((TaskFunction_t)AHT20_Task,
						(const char*   )"AHT20_Task",
						(uint16_t	   )512,
						(void*		   )NULL,
						(UBaseType_t   )4,
						(TaskHandle_t* )&AHT20_Task_Handle);
  if(pdPASS == xReturn)
	  printf("创建AHT20_Task任务成功!\r\n");

  vTaskDelete(AppTaskCreate_Handle); //删除AppTaskCreate任务

  taskEXIT_CRITICAL();            //退出临界区
}


/**********************************************************************
						LED1_Task任务
  ********************************************************************/
static void LED1_Task(void* parameter)
{
    while (1)
    {
        LED1_ON;
        vTaskDelay(500);   /* 延时500个tick */
        printf("LED1_Task Running,LED1_ON\r\n");

        LED1_OFF;
        vTaskDelay(500);   /* 延时500个tick */
        printf("LED1_Task Running,LED1_OFF\r\n");
    }
}


/**********************************************************************
						LED2_Task任务
  ********************************************************************/
static void LED2_Task(void* parameter)
{
    while (1)
    {
        LED2_ON;
        vTaskDelay(500);   /* 延时500个tick */
        printf("LED2_Task Running,LED2_ON\r\n");

        LED2_OFF;
        vTaskDelay(500);   /* 延时500个tick */
        printf("LED2_Task Running,LED2_OFF\r\n");
    }
}


/**********************************************************************
						USART1_Task任务
  ********************************************************************/
static void USART1_Task(void* parameter)
{
	while(1)
	{
		vTaskDelay(2000);
		printf("helloworld!\r\n");
	}
}


/**********************************************************************
						AHT20_Task任务
  ********************************************************************/
static void AHT20_Task(void* parameter)
{
	while(1)
	{
		vTaskDelay(5000);
		printf("温湿度采集!\r\n");
		/* 由于还没有AHT20温湿度传感器,所以这是实现过程先留着 */
	}
}


/***********************************************************************
		板级外设初始化,所有板子上的初始化均可放在这个函数里面
  *********************************************************************/
static void BSP_Init(void)
{
	/*
	 * STM32中断优先级分组为4,即4bit都用来表示抢占优先级,范围为:0~15
	 * 优先级分组只需要分组一次即可,以后如果有其他的任务需要用到中断,
	 * 都统一用这个优先级分组,千万不要再分组,切忌。
	 */
	NVIC_PriorityGroupConfig( NVIC_PriorityGroup_4 );

	/* LED 初始化 */
	LED_GPIO_Config();

	/* 串口初始化	*/
	USART_Config();
}
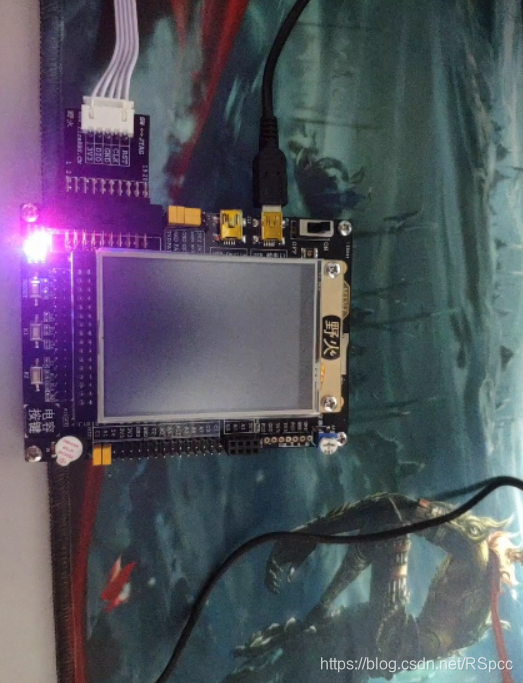
若代码运行没有问题,则连接设备(我使用的是野火F103-MINI)
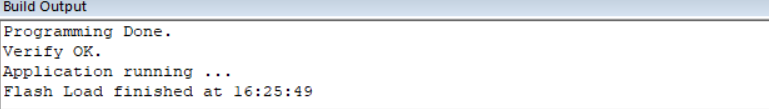
开始烧录程序若烧录成功会显示如下结果
打开野火串口调试助手
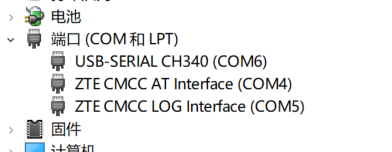
然后打开设备管理器查看CH340驱动端口(COM6)
打开串口结果如下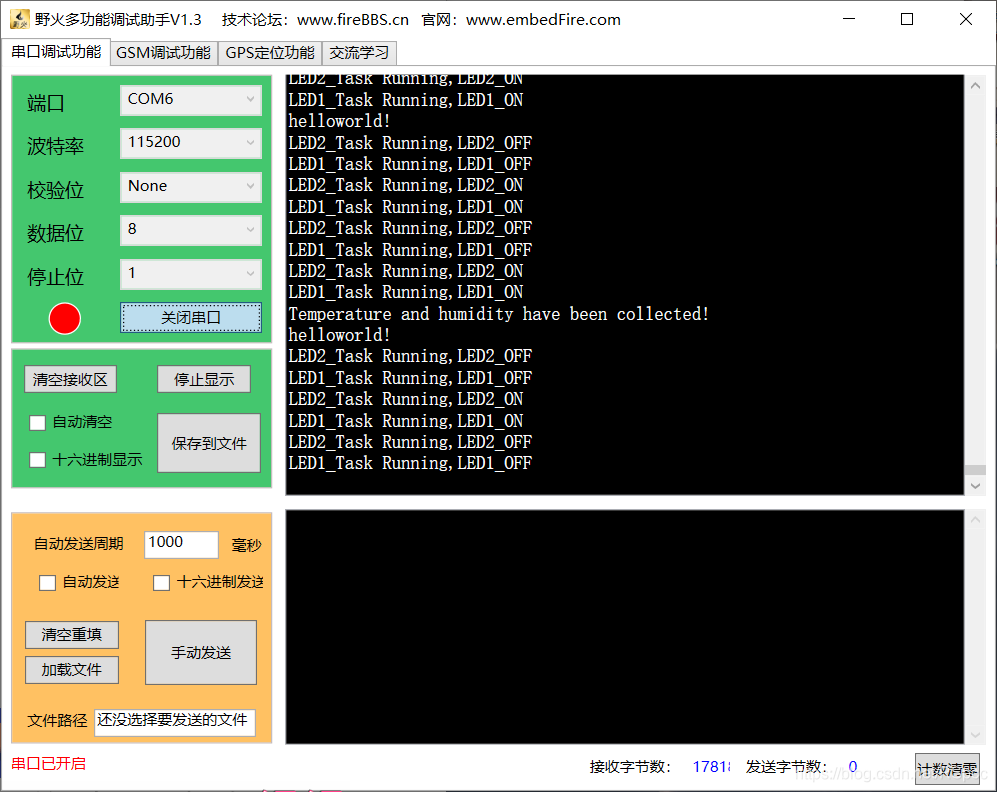
参考:https://blog.csdn.net/xwmrqqq/article/details/110502013
 1959


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


