


导语: 在低人员密度环境中,机器人乘梯流程相对简单,但进入办公楼、医院、商业空间后,电梯成为典型共享资源。机器人梯控需要处理的不只是“调用电梯”,还包括进入权限判断、门区通行管理、多机器人竞争以及异常恢复。
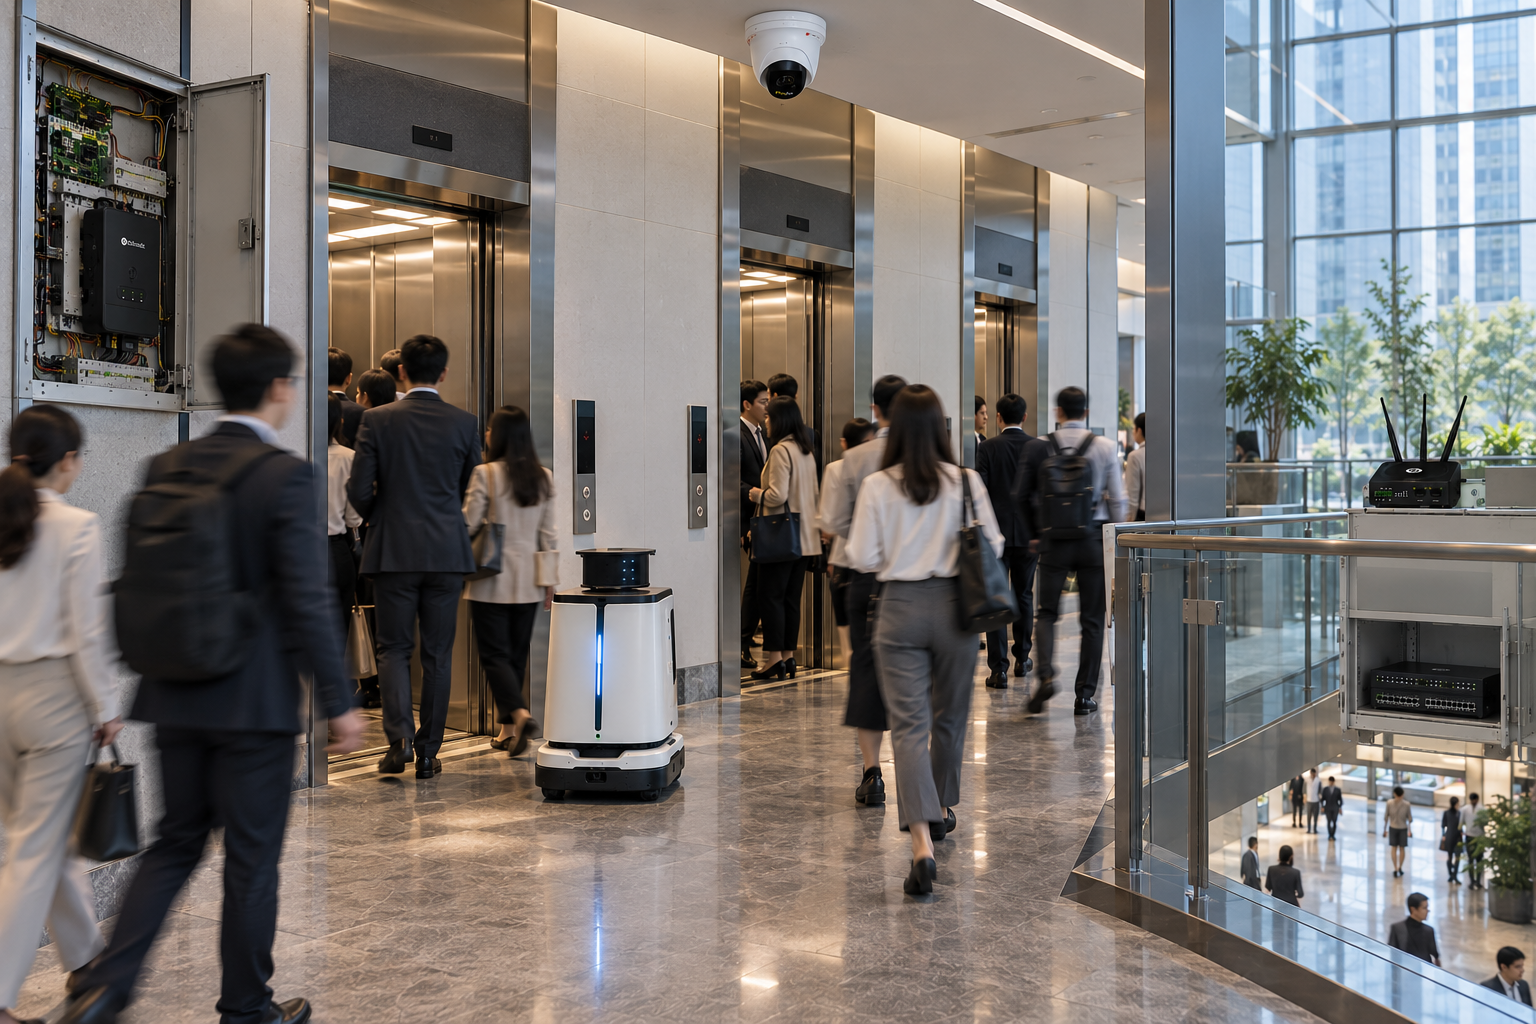
一、电梯门打开不等于机器人可以进入
很多简单逻辑会认为:
door_open = true
→ robot_enter
但在真实场景中,门打开只是说明电梯具备通行条件,并不代表当前适合机器人进入。
例如:
- 乘客正在集中出梯;
- 门口存在等待人员;
- 机器人进入会阻挡主要通道。
因此,需要增加环境判断:
ELEVATOR_ARRIVED

↓

DOOR_OPEN_CONFIRMED

↓

CHECK_PASSAGE

↓

ENTER / WAIT
机器人进入权限应该由多个状态共同决定。
二、人机优先级需要进入调度层
传统机器人避障主要解决运动过程中的障碍问题,但电梯场景更关注任务开始前的判断。
例如:
机器人已经接收到乘梯任务;
电梯已经到达;
但是当前人员密集。
此时系统应该让机器人进入等待状态,而不是进入门区后再被动停止。
因此,可以设计:
if pedestrian_density_high:
    robot_state = WAIT

else:
    robot_state = ENTER
通过任务层控制机器人行为,可以减少门口冲突。
三、多机器人场景需要统一资源管理
当多台机器人共享电梯时,需要考虑:
- 哪台机器人优先;
- 哪个任务更紧急;
- 哪部电梯更适合当前任务。
否则多个机器人同时请求同一资源,会造成新的拥堵。
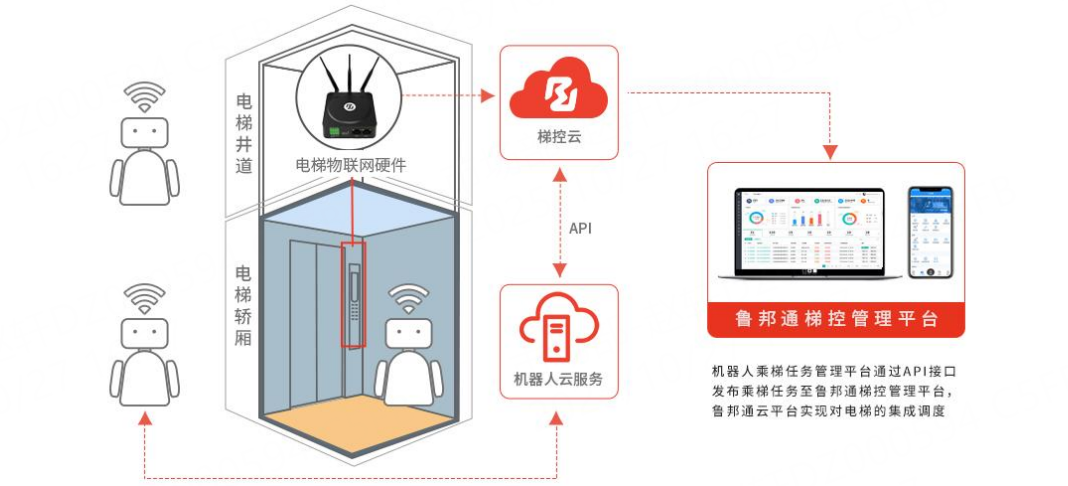
因此,机器人梯控系统需要维护:
Robot Queue

Task Priority

Elevator Status

Permission State
通过统一调度,让机器人按照顺序执行乘梯任务。
- 防夹不仅是门状态判断
机器人乘梯过程中的防夹避让,不只是判断门有没有关闭。
还包括:
- 是否有人正在通过;
- 机器人是否已经获得进入权限;
- 当前任务是否仍然有效;
- 电梯状态是否发生变化。
因此,系统需要允许任务暂停、重新确认和恢复。
五、异常情况下机器人需要安全等待
Physical AI场景中,错误动作的影响通常比等待更大。
例如:
- 楼层状态异常;
- 通信延迟;
- 门状态变化。
此时机器人应该进入安全等待状态:
UNKNOWN

↓

HOLD

↓

RECHECK

↓

RESUME
这种设计能够提高系统在复杂环境中的可靠性。
FAQ:
问题1:机器人避障为什么不能解决电梯冲突?
答:避障解决的是移动过程中的障碍,而梯控解决的是任务权限和资源协调。
问题2:为什么需要状态机?
答:状态机可以让机器人根据环境变化选择不同动作,而不是执行固定流程。
问题3:高峰期机器人应该如何处理?
答:通过优先级、队列和状态判断,让机器人等待合适时机执行任务。
总结: 高峰期机器人梯控设计需要从单纯控制电梯,转向管理机器人、人员和设备之间的动态关系。通过状态机、任务调度和异常管理,可以让机器人在复杂楼宇环境中更加安全、有序地运行。


 扫一扫


 354

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


