ROS分布式通信-双机通讯

开发者福利!热门AI工具限时免费用 购周边即赠Coding Plan Lite,Claude Code、Cursor等20+工具畅享,效率翻倍! 阅读详情

一、查询主机与从机的IP地址(需要连接同一局域网!!)

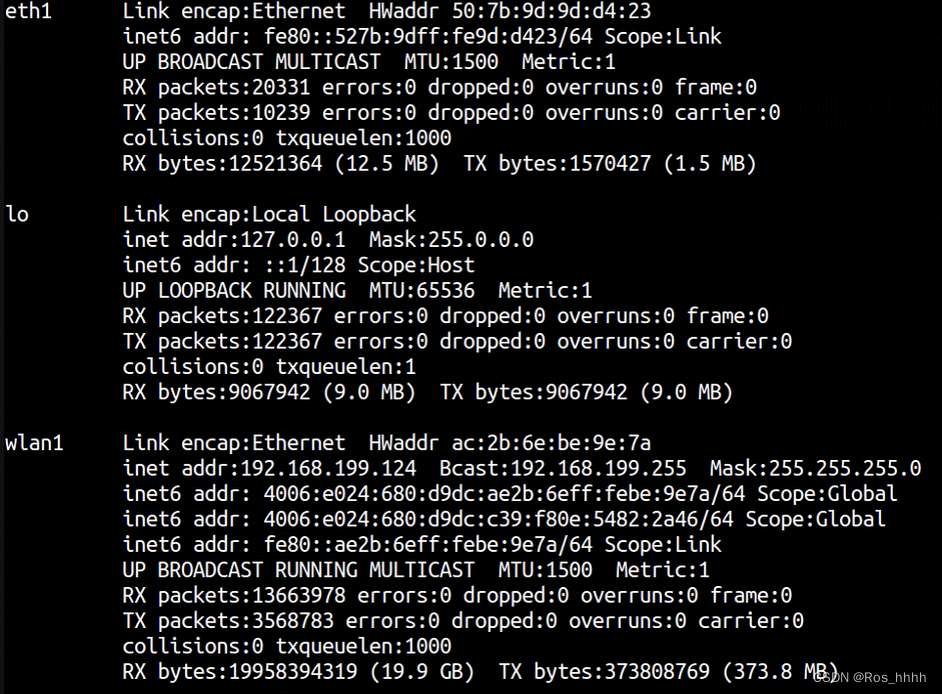
运行命令查看IP地址:

ifconfig

结果如图:

我们需要关注的就是:                          inet addr :192.168.199.124

主机和从机都需要查看自己的IP地址。

二、主机与从机修改hosts文件

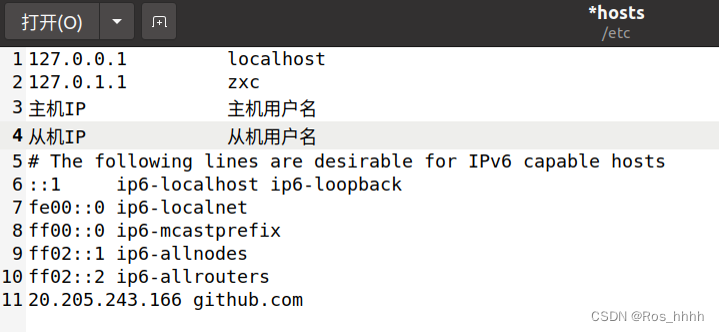
运行命令打开hosts文件:

sudo gedit /etc/hosts

结果如图:

 在主机与从机都进行同样的步骤。

三、测试通讯

在主机上,输入 ping 从机的ip/hostname

ping IP/name
例如:
ping 192.168.43.121
ping zxc

 成功连接显示:

ROSROS局域网下多机通讯方法 最近工作中需要用到多机通讯,这里稍微总结一下使用方法。一、网络配置ifconfig这里举个例子,主机的IP地址为192.168.1.127,从机的IP地址为192.168.1.126;之后可测试一下能否互相ping通,成功后进行下一步。 阅读详情

相关推荐

使用ROS实现多机通讯

ROS通信机制不仅可以在进程间之间通讯,而且可以在不同设备间进行通讯,只需要简单几句语句,即可实现多电脑之间的Topic共享,远程控制等功能。本文指导如何通过绑定IP和主机名实现主从通讯,包括下载包、网络检测、ROS环境配置和小乌龟历程测试。修改hosts文件的目的是将电脑的IP和主机名绑定,这样两台电脑之间就可以通过hostname找到对方了。在两台电脑中选择其中一台作为主机器人(master),并设置对应的ROS master,在从机上设置ROS_MASTER_URI。ROS中所谓的主从机,

xdpcxq的专栏 1225

ROS学习日志(1)——ROS多机通信配置(超详细版)

该部分网络上的教程错综复杂,有用配置文件进行配置的,有通过设置进行配置的,还有很大一部分是windows系统下的配置方法等等。假设机载电脑主机名称为robot_hostname,ip为robot_ip,PC端主机名称为desktop_hostname,ip为desktop_ip。点开设置,选中WIFI,所连接网络右侧有设置按键,点击按键,进入设置,选择IPv4。若想实现PC可操纵机载电脑,则修改机载电脑的配置文件,反之同理。对该处进行修改的目的是,允许root用户登录,即允许通过PC端登录机载电脑端。

weixin_46398923的博客 1万+

ROS基础】rqt_plot工具的使用

将话题发布的消息进行可视化,但只能显示二维消息,比如物体在平面内的运动轨迹的坐标集,也就是xy坐标系。 ROS中专门用于数据绘制的工具。

欢迎时常光顾我的干货超市,热衷于AIoT!! 7266

ROS多机通信

首先要求主从机连接同一个局域网,然后分别打开自己终端获得IP地址和主机名。

qq_46454669的博客 3405

ROS Noetic 分布式通讯配置:3步解决冰达机器人PC与主机时间同步与网络互访

本文详细介绍了ROS Noetic分布式通讯配置,针对冰达机器人PC与主机的时间同步与网络互访问题,提供三步解决方案。通过优化网络拓扑、IP互访验证及NTP服务配置,有效提升SLAM建图质量和自主导航精度,解决激光雷达点云时间戳错乱等关键问题。

weixin_34357887的博客 329

ROS 入门 —— 分布式通信

ROS 入门 —— 分布式通信 本文章通过一台电脑通过 ROS 控制另一台电脑上的小海龟运动为例介绍分布式通信,本博客中的两台电脑在统一局域网下 通信机制 话题通信机制: 通信过程: Talker注册 Listener注册 ROS Master 进行信息匹配 Listener 发送连接请求 Talker 确认连接请求并反馈给 Listener 确认信息 Listen...

ppqppl的博客 751

ROS多机通信(主从机配置)

ifconfig主从机都需要修改这个文件,这里。1)在主机(ROS机器人)的~/.bashrc文件末尾添加2) 在从机(电脑)的~/.bashrc文件末尾添加。

weixin_52399078的博客 1万+

ROS配置主从机

ROS配置主从机

m0_67487238的博客 2911

ROS主从机设置

Ubuntu多机互通,主从机设置

m0_67541675的博客 2544

ROS学习十三、多机ROS通信

本篇记录ROS多机通信方法。如果想把无人机端接收到的图像数据发送到PC端,就可以通过ROS多机通信进行。

qq_41035283的博客 4672

ROS中设置多机通信(主从机配置)的方法以及常见问题(节选自ROS2GO手册)

原文出自于ROS2GO手册 http://doc.tianbot.com/ros2go/2047976 文章目录ROS多机互联ROS消息通信机制最常见问题:可以看到消息列表,但是无法接收消息内容安全可靠:全部用IP地址进行设置方便:用正则截取相应设备IP官方:设置hostname ROS多机互联 在充分的单机学习测试之后,往往要进行真实机器人的测试,那么就要接触到多机互联的问题。ROS采用的分布式网络通信,只要正确的设置ROS_MASTER_URI和ROS_IP两个环境变量,就可以成功实现ROS的多机互联。

机器人工程师 1万+

ROS分布式多机通信(主从机配置)

ROS分布式通信

weixin_48192326的博客 4937

ROS分布式通信

本篇博客主要是在两台电脑上演示ROS分布式通信,记录其过程。第一次体验ROS分布式通信,成功连接了同学的电脑实现小海龟的控制,了解了其中的基本原理。

风起鹤归 727

ROS主从机设置[简述实测版]

主从机配置

avenger_fang的博客 5280

ROS主从机配置,并实现远程登陆

第一步:主从机配置 首先确保主从机在同一个局域网中 编辑bashrc文件 gedit ~/.bashrc 主机的bashrc文件添加如下的内容 export ROS_MASTER_URI = http://主机的ip:11311 export ROS_HOSTNAME =主机IP 从机的bashrc添加如下内容 export ROS_MASTER_URI = ht...

运动的肉肉子的博客 6152

ROS主从机配置

ROS主从机配置

skyvsbingo的博客 2438

主从机部署ROS,并运行 VINS-Fusion

SLAM配置无人机

Pulsar 1685

ros分布式通讯的介绍

ROS分布式通信是基于ROS Master节点的。ROS Master是一个中央节点,可以将不同的ROS节点连接在一起,它负责维护ROS节点的注册、发现和通信。当一个ROS节点需要和其他节点通信时,它会向ROS Master注册,并告知ROS Master自己提供的服务或需要访问的服务。在ROS中,分布式通信是一种基本的通信方式,它允许不同的ROS节点(ROS Node)在不同的计算机上运行,并通过ROS网络进行通信,以实现机器人系统的各个部分之间的信息交换和协作。

dehuyue的博客 827
上一篇: 利用U盘安装Ubuntu后U盘的恢复
Ros_hhhh
博客等级 码龄4年 5粉丝 2原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值