【文献阅读】EndoNet A Deep Architecture for Recognition Tasks on Laparoscopic Videos (Cholec80数据集)

CholecSeg8k数据 计算机辅助手术的发展是为了提高手术的准确性和安全性。然而,研究人员和工程师在开发和训练更好的算法时,要忍受有限的注释数据。因此,诸如同步定位与映射(SLAM)等基础算法的发展受到了限制。本文阐述了为语义分割准备数据集的工作,这是许多计算机辅助手术机制的基础。基于Cholec80数据集[3],我们从Cholec80的17个视频片段中提取了8080个腹腔镜胆囊切除术图像帧,并对图像进行了标注。该数据集名为CholecSeg8K,总大小为3GB。 阅读详情

关于数据集的整理

Cholec80 胆囊切除手术视频数据集介绍

https://zhuanlan.zhihu.com/p/700024359

数据集信息

Cholec80 数据集

是一个针对内窥镜引导

下的胆囊切除手术视频流程识别数据集。数据集提供了每段视频中总共7种手术动作及总共7种手术工具的标注,标注精确到每帧,且都由专业的外科手术医生标注。数据集包含总共80段视频共计370168张图像的视频数据,每隔25帧采样一张图像。数据集按照1:1的比例划分为训练集和测试集。

胆囊切除手术是一种常见的外科手术,旨在移除疾病或感染的胆囊。尽管这是一种广泛进行的手术,其复杂性和对精确手术操作的需求强调了利用先进技术来提高手术结果的重要性。Cholec80 数据集提供了较为细粒度的、类别丰富的标注信息,涵盖胆囊切除手术中常见的动作类型与器械类型,为开发计算机辅助的内窥镜胆囊切除术导航系统

提供支持。更进一步地,该数据集也为开发相关的能准确模拟外科医生操作的手术机器人提供支持。

数据集元信息

维度 模态 任务类型 解剖结构 解剖区域 类别数 数据量 文件格式
2D 内窥镜 识别、分类 胆囊 腹腔 14 370168 .png

图像尺寸统计

size
各维度最小值 480x854
各维度中值 480x854
各维度最大值 480x854

标签信息统计

图1截取自论文中的测试集中的器械类型分布及手术动作类型分布,由于训练集与测试集在划分时保证了各类别间的比例,因此测试集的分布可以反映整个数据集的分布。图1中Evaluation对应的分布即数据集的分布。其中P1~P7对应的动作名如图2.
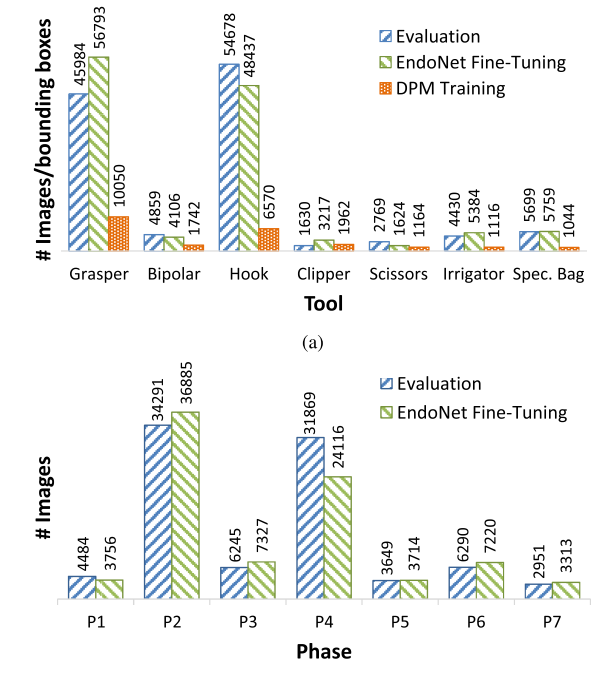
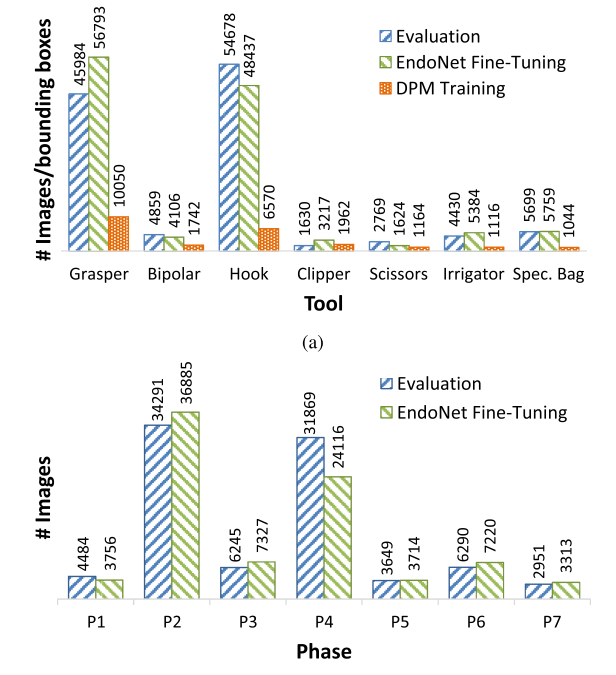
图1,数据集手术动作及器械分布
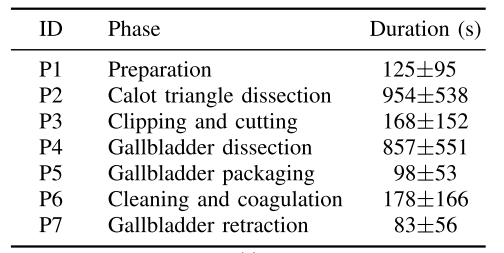
手术动作ID对应的名字

可视化

手术器械类型可视化
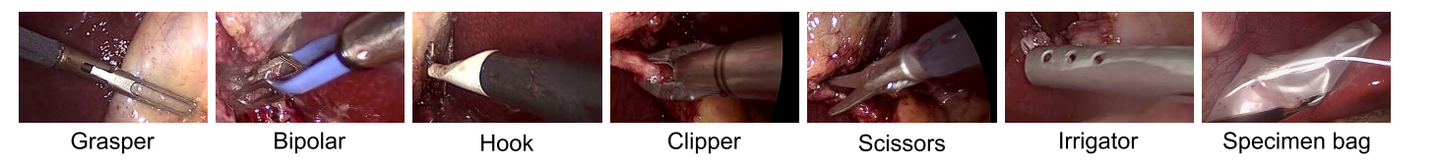
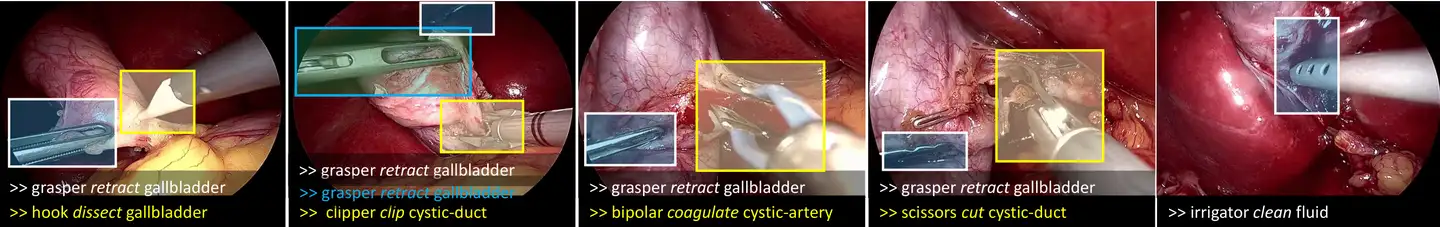
手术动作可视化(选取自CholecT45数据集,因为它是Cholec80数据集的子集)
文件结构

TF-Cholec80
├── frames
│   ├── video01
│   │   ├── video01_000001.png
│   │   ├── video01_000002.png
│   │   ├── video01_000003.png
│   │   ├── video01_000004.png
│   │   ├── video01_000005.png
│   │   └── ...
│   ├── video02
│   │   ├── video02_000001.png
│   │   ├── video02_000002.png
│   │   ├── video02_000003.png
│   │   ├── video02_000004.png
│   │   ├── video02_000005.png
│   │   └── ...
│   ├── video03
│   │   ├── video03_000001.png
│   │   ├── video03_000002.png
│   │   ├── video03_000003.png
│   │   ├── video03_000004.png
│   │   ├── video03_000005.png
│   │   └── ...
│   ├── video04
│   │   ├── video04_000001.png
│   │   ├── video04_000002.png
│   │   ├── video04_000003.png
│   │   ├── video04_000004.png
│   │   ├── video04_000005.png
│   │   └── ...
│   ├── video05
│   │   ├── video05_000001.png
│   │   ├── video05_000002.png
│   │   ├── video05_000003.png
│   │   ├── video05_000004.png
│   │   ├── video05_000005.png
│   │   └── ...
│   └── ...
├── phase_annotations
│   ├── video01-phase.txt
│   ├── video02-phase.txt
│   ├── video03-phase.txt
│   ├── video04-phase.txt
│   ├── video05-phase.txt
│   └── ...
└── tool_annotations
    ├── video01-tool.txt
    ├── video02-tool.txt
    ├── video03-tool.txt
    ├── video04-tool.txt
    ├── video05-tool.txt
    └── ...

来源信息

官方网站 https://github.com/CAMMA-public/TF-Cholec80
下载链接 https://github.com/CAMMA-public/TF-Cholec80
【腹腔镜数据集】Cholec80+CholecSeg8k2020+Endoscapes2024 计算机辅助手术的发展旨在提高手术的正确性和安全性。然而,研究人员和工程师却面临着开发和训练更好算法所需的注释数据有限的问题。因此,同步定位与建图(SLAM)等基础算法的发展受到限制。基于Cholec80数据集,从Cholec80中的17个视频片段中提取了8,080个腹腔镜胆囊切除术图像帧,对图像进行注释并向公众发布。该数据集名为 CholecSeg8K。这些图像中的每一个都以十三个类别的像素级注释,这些类别通常在腹腔镜胆囊切除术中发现。 阅读详情

相关推荐

Cholec80数据集实战:从零开始构建腹腔镜手术AI识别模型(附完整代码)

本文详细介绍了如何利用Cholec80数据集构建腹腔镜手术AI识别模型,涵盖数据预处理、特征工程、模型架构设计到部署优化的全流程。通过实战代码演示,帮助开发者掌握手术阶段识别和工具检测技术,为医疗AI领域提供宝贵资源。

weixin_28222493的博客 263

【腹腔镜数据集实战】Cholec80+CholecSeg8k+Endoscapes多任务联合建模指南

本文详细解析了Cholec80、CholecSeg8k和Endoscapes三大腹腔镜数据集的特性,并提供了多任务联合建模的实战指南。通过数据预处理、网络架构设计、训练策略优化及部署评估,展示了如何提升手术阶段分类、器械分割和CVS评估的性能。文章特别强调了动态权重损失函数和渐进式训练方案的有效性,为医学影像分析提供了实用解决方案。

weixin_28706923的博客 431

【腹腔镜数据集实战】Cholec80+CholecSeg8k+Endoscapes2024多任务联合建模指南

本文详细介绍了如何利用Cholec80、CholecSeg8k和Endoscapes2024三大腹腔镜数据集进行多任务联合建模,涵盖数据预处理、标签融合、网络架构设计及训练技巧。通过实战案例展示了在手术导航系统中的实时性能与临床价值,为医疗AI开发者提供全面指南。

weixin_30872499的博客 67

医学影像视频分析 (MICCAI 2019)

1. 《Incorporating Temporal Prior from Motion Flow for Instrument Segmentation in Minimally Invasive Surgery Video》 任务:Instrument Segmentation 数据集:the public 2017 MICCAI EndoVis Robotic Instrument Segm...

ReaFly的博客 3304

基于YOLOv11的手术器械识别系统设计与实现(Cholec80数据集)

Cholec80数据集由80段腹腔镜胆囊切除手术视频组成,每段视频时长约1小时,帧率为25fps。手术阶段标注(7个阶段)手术器械存在标注(7种器械)器械边界框标注(本文主要使用)Grasper(抓钳)Bipolar(双极电凝钳)Hook(电钩)Scissors(剪刀)Clipper(夹钳)Irrigator(冲洗器)SpecimenBag(标本袋)

YOLO 621

基于YOLOv12的手术器械识别系统设计与实现 — 以Cholec80数据集为例

Cholec80数据集是当前腹腔镜胆囊切除术分析领域的标杆数据集,由80个手术视频组成。它包含丰富的手术阶段标注及手术器械标注,适合手术动作识别、阶段划分和器械检测研究。视频总数:80视频格式:高清手术视频,帧率25fps标注内容:手术阶段、7类手术器械(如钳子、剪刀等)标注格式:每帧的器械边界框坐标和类别标签YOLO (You Only Look Once) 系列算法是端到端实时目标检测的代表,结合了高精度和快速推理优势。

YOLO 543

TMRNet:[TMI'2021]用于从手术视频中识别工作流的时间记忆关系网络

临时记忆关系网络,用于从手术视频中识别工作流 作者:,,,,,。 介绍 我们的论文“的”的Pytorch实施被IEEE Transactions on Medical Imaging(TMI)接受。 资料准备 我们使用数据集和 。 培训和测试数据拆分 Cholec80:在原始论文之后,前40个视频用于培训,其余40个视频用于测试。 M2CAI:遵循,用于训练的27个视频和用于测试的14个视频。 数据预处理: 使用将视频转换为帧; 将25fps降采样为1fps(或者可以在上一步中将转换频率数字直接设置为1 fps); 切掉框架中存在的黑边; 将原始框架调整为250 * 250的分辨率。 数据文件夹的结构安排如下: (root folder) ├── data | ├── cholec80 | | ├── cutMargin | | | ├── 1 | | |

数据集可用于执行各种任务手术工具分类手术阶段识别外科医生技能分类

一个由Cholec80生成的手术工具提示图像数据集。Cholec80是一个广泛使用的数据集,包含由CAMMA研究小组发布的80个腹腔镜胆囊切除术视频,标注了手术阶段和工具的存在。该数据集可用于执行各种任务手术工具分类手术阶段识别外科医生技能分类,该数据集可用于执行各种任务手术工具分类手术阶段识别外科医生技能分类

医学图像分割数据集:腹部腔镜分割(多分割,包含训练集和测试集)

项目包含:腹部腔镜分割(多分割,包含训练集和测试集) 数据集为实际外科手术的内腔镜分割数据,mask模板为经过plt调色板掩膜图像,多类别图像分割任务。前景区域丰富,可以用于分割数据 数据集总大小:20MB 数据集介绍:分为训练集、测试集 训练集:images图片目录+masks模板目录,245张图片和245个对应的mask图片 测试集:images图片目录+masks模板目录,62图片和62个对应的mask图片 除此之外,包含一个图像分割的可视化脚本,随机提取一张图片,将其原始图片、GT图像、GT在原图蒙板的图像展示,并保存在当前目录下

腹腔镜数据集介绍[项目源码]

本文详细介绍了三个腹腔镜手术数据集:Cholec80、CholecSeg8k2020和Endoscapes2024。Cholec80数据集包含80个胆囊切除手术视频,标注了手术工具和阶段。CholecSeg8k2020基于Cholec80,提供了8080帧图像的13类别语义分割标注,包括腹壁、肝脏、胆囊等。Endoscapes2024则专注于关键安全视图(CVS)评估,包含58813帧图像,标注了CVS相关的解剖结构和工具的分割与检测任务。这些数据集为计算机辅助手术技术的研究和开发提供了宝贵资源,有助于提高手术的准确性和安全性。

Linux下用SquareLine Studio开发LVGL界面:从安装到实战的完整避坑指南

本文提供了一份在Linux系统下使用SquareLine Studio开发LVGL图形界面的完整实战指南。内容涵盖从SDL库安装、SquareLine Studio环境配置、界面可视化设计,到工程导出、源码编译及常见错误排查的全流程。重点解析了如何将设计界面无缝集成到Linux开发流程中,并针对嵌入式设备移植提供了关键步骤,旨在帮助开发者高效避坑,快速上手LVGL界面开发。

egg99的博客 897

实测有效!YOLOv8融合EMA注意力机制后,在无人机航拍目标检测中的性能提升对比

本文详细介绍了YOLOv8融合EMA注意力机制在无人机航拍目标检测中的性能提升效果。通过多尺度特征融合和通道-空间双重注意力机制,EMA模块显著提升了小目标检测的准确率,mAP@0.5平均提升4.2%,同时保持推理速度基本不变。文章还提供了模型定制、训练技巧和实际部署优化的全流程指南。

weixin_33704234的博客 386

COSMO-RS理论:流体相热力学预测的核心模型与技术突破

摘要:COSMO-RS模型通过量子化学计算分子表面电荷分布,实现了从微观量子尺度到宏观化工过程的热力学预测。该模型基于介电连续介质理论,将分子表面片段化处理,通过σ-剖面描述电荷分布,并计算片段间的静电失配能和氢键能。其核心算法通过自洽化学势方程求解活度系数,克服了传统模型依赖实验参数的局限。随着技术进步,模型引入了高阶描述符和色散力修正,提升了预测精度。在药物研发、化工分离等领域广泛应用,但仍存在对长程有序结构预测不足等局限性。该模型为复杂体系的热力学性质预测提供了重要理论工具。

ASKCOS博客 967

FT2004(D2000)开发实战之AMD R5 230显卡驱动适配

AMD R5 230显卡驱动适配

嵌入式Linux 3182

大模型部署指南:SGLang 框架

本文介绍使用 SGLang 框架部署大模型

举世誉之而不加劝,举世非之而不加沮,定乎内外之分,辩乎荣辱之境,斯已矣。 1599

9、横向束流光学:原理、模拟与耦合效应

本文系统介绍了横向束流光学中的关键概念,包括色度、色散、发射度、动量压缩因子以及四维耦合效应。通过MATLAB代码详细演示了相关参数的计算与模拟流程,展示了粒子在加速器中的运动特性及其对束流稳定性的影响。同时,讨论了如何通过磁铁配置优化束流光学性能,为加速器的设计与优化提供了理论基础和实践指导。

resnet7explorer的博客 110

【知识分享】IBIS 建模指南 05

本文详细阐述了IBIS模型创建过程中的关键技术和数据规范要求。主要内容包括:1. 数据完整性检查要点,强调I-V和V-T数据必须覆盖所有工艺角且匹配;2. 数据限制处理方法,介绍100/1000点限制下的两种数据筛选算法;3. 特殊数据处理技术,包括内部终端电阻调整和V-T表时间窗口选择;4. 高级关键字应用,涵盖[ModelSelector]、[Sub model]、[DiffPin]等复杂功能实现方法;5. 预加重缓冲器等特殊结构的建模方案。

一只豌豆象的博客 1580

Vue3 - [兼容PC和手机H5] 详细监听浏览器刷新 / 关闭 / 前进后退事件,用户点击关闭和刷新页面前 “拦截“ 操作并弹出提示框(实时监听用户关闭或刷新网页,触发时文字提醒并执行自定义操作)

vue3监听页面关闭和刷新,vue3中如何监听页面刷新和关闭事件,vue3中监听浏览器窗口关闭事件,并在窗口关闭进行操作,vue3怎么只在某个页面监听,其他页面不监听,vue3监听刷新和关闭怎么离开页面时注销释放,vue3怎么阻止浏览器前进和后退并提示,页面跳转离开后依旧可以监听到刷新和关闭,vue3怎么知道用户关闭了网页,vue3如何监听刷新网页操作并截断,vue3移动端手机h5网页手机网站监听浏览器刷新关闭,vue3当页面关闭或刷新时怎么提示用户离开不保存数据,vue3项目监听浏览器窗口或标签页关闭,并

🏆 前端领域优质创作者 1万+

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

上一篇: 【工程开发】LLMC准确高效的LLM压缩工具(二)
下一篇: SmolVLM2: The Smollest Video Model Ever(五)
Toky丶
博客等级 码龄10年 652粉丝 159原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
