


一、对极几何
1.1概念
对极几何(Epipolar Geometry)是Structure from Motion问题中,在两个相机位置产生的两幅图像的之间存在的一种特殊几何关系,是sfm问题中2D-2D求解两帧间相机姿态的基本模型。
1.2基本模型

其中c0、c1为两个相机中心,p为空间中一点,p在c0、c1对应像平面上的投影分别为x0、x1。c0、c1连线与像平面的交点e0、e1称为极点(Epipoles),l0、l1称为极线(Epipolar Lines),c0、c1、p三点组成的平面称为极平面(Epipolar Plane)。
二、基础矩阵
通过对极几何一副图像上的点可以确定另外一幅图像上的一条直线,这种情况用基础矩阵来表示。通过一种映射,一幅图像上的点可以确定另外一副图像上的一个点,这种情况用单应矩阵。
本质矩阵是基础矩阵的一种特殊情况,是在归一化图像坐标下的基础矩阵。
本质矩阵
存在一个不经过两个相机光心的的平面π,光心C与x的射线与平面π相交与一点X。该点X又投影到第二幅图像平面上的点x′。这个称为点x通过平面π的转移。点x,x′是平面ππ上的3D点X在两个相机平面上的像。对应每一个3D点X都存在一个2D的单应R把每一个x映射到x′。

如上图所示,给定一个目标点P,以左摄像头光心Ol为原点。点P相对于光心Ol的观察位置为Pl,相对于光心Or的观察位置为Pr。点P在左摄像头成像平面上的位置为pl,在右摄像头成像平面上的位置为pr。
现在我们要寻找由点P、Ol和Or确定的对极平面的表达式。注意到平面上任意一点x与点a的连线垂直于平面法向量n,即向量 (x-a) 与向量 n 的点积为0:(x-a)·n = 0。在Ol坐标系中,光心Or的位置为T,则P、Ol和Or确定的对极平面可由下式表示:

由Pr = R(Pl-T) 得
另一方面,向量的叉积又可表示为矩阵与向量的乘积,记向量T的矩阵表示为S,得:


也就可以得到
就可以得到本质矩阵E=RS。
通过矩阵E我们知道Pl和Pr的关系满足:

根据相似三角形定理,pl = flPl/Zl 和 pr = frPr/Zr 我们可以得到点P在左右两个摄像机坐标系中的观察点 pl 和 pr 应满足的极线约束关系为:

注意到 E 是不满秩的,它的秩为2,那么

表示的是一条直线,也就是对极线。
2.1基本矩阵原理
为了描述对极几何,引入基础矩阵F。对于一幅图像上的点x(图上p1),在另一幅图像上存在对极线l’,并且在第二幅图像上,与x匹配的点x’(点p2)必然在l’上。为了表示x与l’关系,我们令基础矩阵F定义为: l′=Fx。
假设第一幅图到第二幅图之间存在单应性变换H,则 x′=Hx。
又因为l’是表示过对极点e2和图像点x’的直线,可以表示为: l′=e2×x′=[e2]xx′=[e2]xHx。
所以可得 F=[e2]xH。
其中e′=[a1,a2,a3]Te′=[a1,a2,a3]T,则它的反对称阵定义为: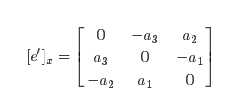
在已知两个摄像机的射影矩阵P和P’时,对于图像上的一点x,可以得到其反投影射线方程为: X(λ)=P+ x+λC
其中P+ 是P的伪逆,即PP+ = I,C为摄像机中心。射线上的两点:P+ x(当λ=0)、C(当λ=∞)在第二个摄像机P’拍摄下,在第二幅视图上的点分别为P′P+ 和P′C,这两点过对极线l’,即 l′=(P′C)×(P′P+ x)=[e′]x(P′P+ )x
可以推得 F=[e′]xP′P+
2.2八点估算法
基本矩阵是由该方程定义的: x′TFx=0
其中x↔x′是两幅图像的任意一对匹配点。由于每一组点的匹配提供了计算F系数的一个线性方程,当给定至少7个点(3×3的齐次矩阵减去一个尺度,以及一个秩为2的约束),方程就可以计算出未知的F。我们记点的坐标为x=(x,y,1)T,x′=(x′,y′,1)T
又因为F为:
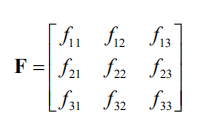
所以可得到方程:
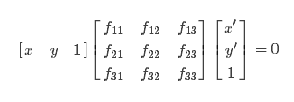
即相应方程式为
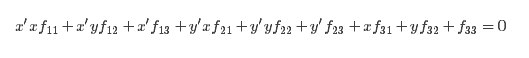
给定n组点的集合,我们有如下方程:
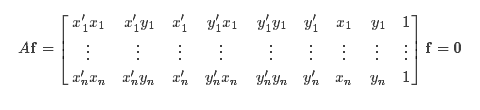
如果存在确定(非零)解,则系数矩阵A的秩最多是8。由于F是齐次矩阵,所以如果矩阵A的秩为8,则在差一个尺度因子的情况下解是唯一的。可以直接用线性算法解得。
如果由于点坐标存在噪声则矩阵AA的秩可能大于8(也就是等于9,由于A是n×9的矩阵)。这时候就需要求最小二乘解,这里就可以用SVD来求解,f的解就是系数矩阵A最小奇异值对应的奇异向量,也就是A奇异值分解后A=UDVT中矩阵V的最后一列矢量,这是在解矢量f在约束∥f∥下取∥Af∥最小的解。以上算法是解基本矩阵的基本方法,称为8点算法。
上述求解后的F不一定能满足秩为2的约束,因此还要在F的基础上加以约束。通过SVD分解可以解决,令F=UΣVT,则
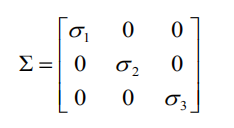
因为要秩为2,所以取最后一个元素设置为0,则
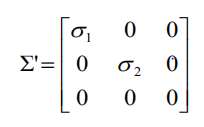
最终的解
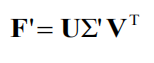
三、实验内容
3.1实验图片
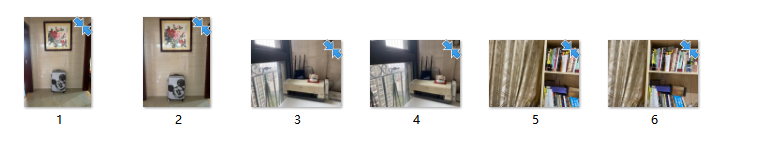
3.2实验结果
前后拍摄场景
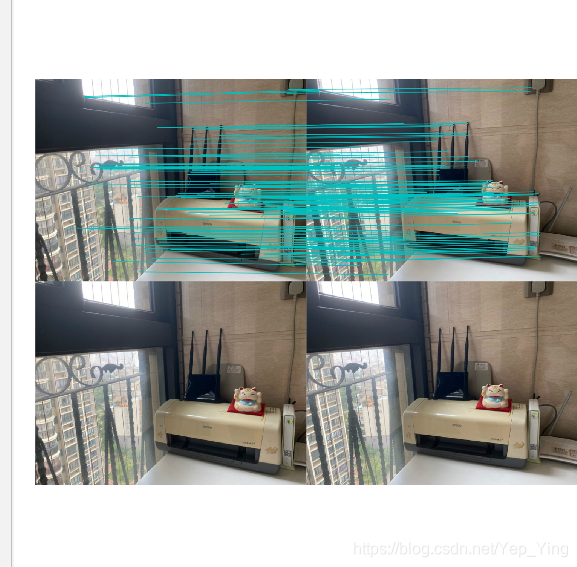
特征匹配
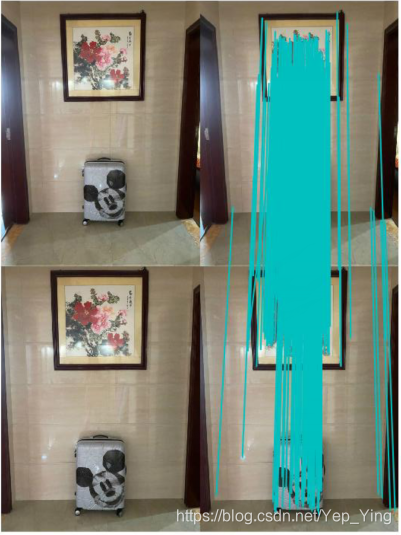
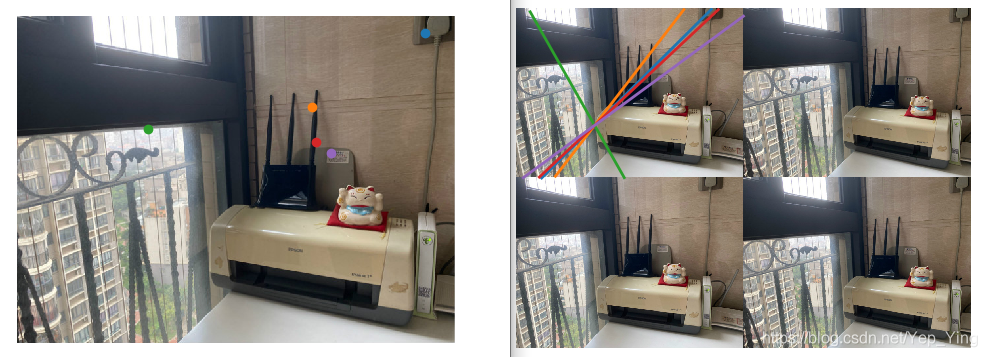
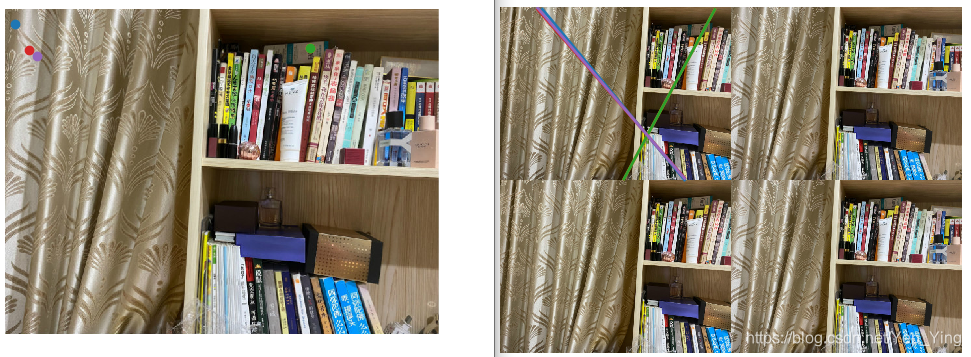
极点极线
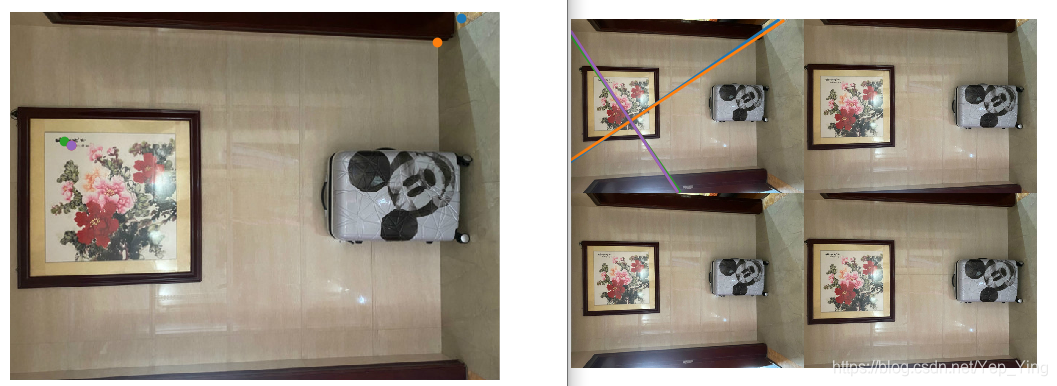
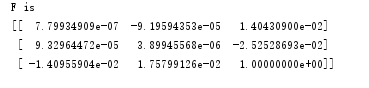
基础矩阵
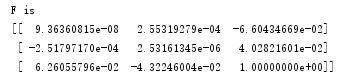
平行
特征匹配
极点极线
基础矩阵
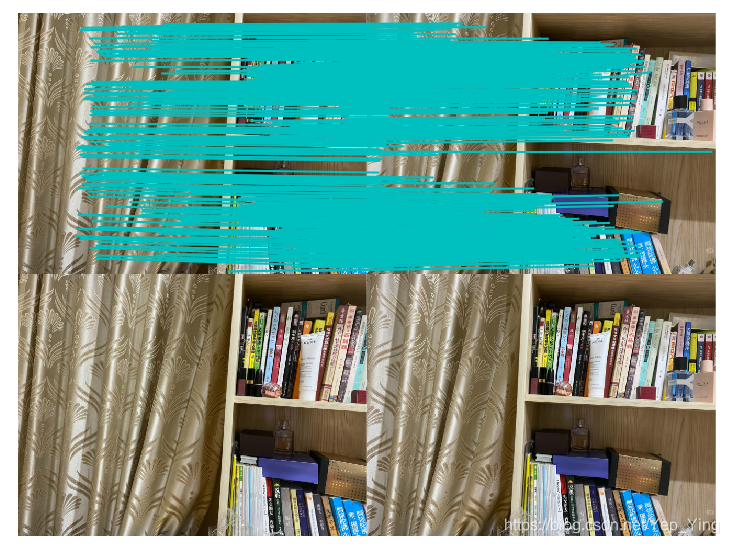
图片左右拍摄
匹配
极点极线
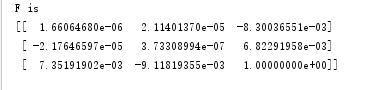
基础矩阵
3.3实验代码
特征匹配
# coding: utf-8
from PIL import Image
from numpy import *
from pylab import *
import numpy as np
from PCV.geometry import homography, camera, sfm
from PCV.localdescriptors import sift

camera = reload(camera)
homography = reload(homography)
sfm = reload(sfm)
sift = reload(sift)

# 提取特征
im1 = array(Image.open(‘C:/Users/jxtx/计算机视觉/5/1.jpg’))
sift.process_image('C:/Users/jxtx/计算机视觉/5/1.jpg', 'im1.sift')

im2 = array(Image.open('C:/Users/jxtx/计算机视觉/5/2.jpg'))
sift.process_image('C:/Users/jxtx/计算机视觉/5/2.jpg', 'im2.sift')

l1, d1 = sift.read_features_from_file('im1.sift')
l2, d2 = sift.read_features_from_file('im2.sift')

matches = sift.match_twosided(d1, d2)

ndx = matches.nonzero()[0]
x1 = homography.make_homog(l1[ndx, :2].T)  # 将点集转化为齐次坐标表示
ndx2 = [int(matches[i]) for i in ndx]
x2 = homography.make_homog(l2[ndx2, :2].T)  # 将点集转化为齐次坐标表示

d1n = d1[ndx]
d2n = d2[ndx2]
x1n = x1.copy()
x2n = x2.copy()

figure(figsize=(16, 16))
sift.plot_matches(im1, im2, l1, l2, matches, True)  # 可视化
show()


def F_from_ransac(x1, x2, model, maxiter=5000, match_threshold=1e-6):
    """
    使用RANSAC从点对应中稳健估计基本矩阵F.
  (来自http://www.scipy.org/Cookbook/RANSAC的ransac.py)。
    input: x1, x2 (3*n arrays) points in hom. coordinates. """

    from PCV.tools import ransac
    data = np.vstack((x1, x2))
    d = 10  # 20 is the original
    # 计算F并返回inlier索引
    F, ransac_data = ransac.ransac(data.T, model,
                                   8, maxiter, match_threshold, d, return_all=True)
    return F, ransac_data['inliers']


# 通过RANSAC找到F.
model = sfm.RansacModel()
F, inliers = F_from_ransac(x1n, x2n, model, maxiter=5000, match_threshold=1e-3)

P1 = array([[1, 0, 0, 0], [0, 1, 0, 0], [0, 0, 1, 0]])
P2 = sfm.compute_P_from_fundamental(F)  # 计算第二个相机矩阵

# print P2
print 'F is'
print F

X = sfm.triangulate(x1n[:, inliers], x2n[:, inliers], P1, P2)

# 绘制X的投影
cam1 = camera.Camera(P1)
cam2 = camera.Camera(P2)
x1p = cam1.project(X)
x2p = cam2.project(X)

figure(figsize=(16, 16))
imj = sift.appendimages(im1, im2)
imj = vstack((imj, imj))

imshow(imj)

cols1 = im1.shape[1]
rows1 = im1.shape[0]
for i in range(len(x1p[0])):
    if (0 <= x1p[0][i] < cols1) and (0 <= x2p[0][i] < cols1) and (0 <= x1p[1][i] < rows1) and (0 <= x2p[1][i] < rows1):
        plot([x1p[0][i], x2p[0][i] + cols1], [x1p[1][i], x2p[1][i]], 'c')
axis('off')
show()

d1p = d1n[inliers]
d2p = d2n[inliers]
绘制极点极线
# coding: utf-8
from PIL import Image
from numpy import *
from pylab import *
import numpy as np
from PCV.geometry import homography, camera, sfm
from PCV.localdescriptors import sift

camera = reload(camera)
homography = reload(homography)
sfm = reload(sfm)
sift = reload(sift)

# 提取特征
im1 = array(Image.open('C:/Users/jxtx/计算机视觉/5/1.jpg'))
sift.process_image('C:/Users/jxtx/计算机视觉/5/1.jpg', 'im1.sift')

im2 = array(Image.open('C:/Users/jxtx/计算机视觉/5/2.jpg'))
sift.process_image('C:/Users/jxtx/计算机视觉/5/2.jpg', 'im2.sift')

l1, d1 = sift.read_features_from_file('im1.sift')
l2, d2 = sift.read_features_from_file('im2.sift')

matches = sift.match_twosided(d1, d2)

ndx = matches.nonzero()[0]
x1 = homography.make_homog(l1[ndx, :2].T)  # 将点集转化为齐次坐标表示
ndx2 = [int(matches[i]) for i in ndx]
x2 = homography.make_homog(l2[ndx2, :2].T)  # 将点集转化为齐次坐标表示

d1n = d1[ndx]
d2n = d2[ndx2]
x1n = x1.copy()
x2n = x2.copy()

figure(figsize=(16, 16))
sift.plot_matches(im1, im2, l1, l2, matches, True)  # 可视化
show()

#import sfm111
### 计算 F
#F = sfm111.compute_fundamental(x1n,x2n)
#print(F)


def F_from_ransac(x1, x2, model, maxiter=5000, match_threshold=1e-6):
    """
    使用RANSAC从点对应中稳健估计基本矩阵F.
  (来自http://www.scipy.org/Cookbook/RANSAC的ransac.py)。
    input: x1, x2 (3*n arrays) points in hom. coordinates. """

    from PCV.tools import ransac
    data = np.vstack((x1, x2))
    d = 10  # 20 is the original
    # 计算F并返回inlier索引
    F, ransac_data = ransac.ransac(data.T, model,
                                   8, maxiter, match_threshold, d, return_all=True)
    return F, ransac_data['inliers']


# 通过RANSAC找到F.
model = sfm.RansacModel()
F, inliers = F_from_ransac(x1n, x2n, model, maxiter=5000, match_threshold=1e-3)

P1 = array([[1, 0, 0, 0], [0, 1, 0, 0], [0, 0, 1, 0]])
P2 = sfm.compute_P_from_fundamental(F)  # 计算第二个相机矩阵

# print P2
print 'F is'
print F

X = sfm.triangulate(x1n[:, inliers], x2n[:, inliers], P1, P2)

# 绘制X的投影
cam1 = camera.Camera(P1)
cam2 = camera.Camera(P2)
x1p = cam1.project(X)
x2p = cam2.project(X)

figure(figsize=(16, 16))
imj = sift.appendimages(im1, im2)
imj = vstack((imj, imj))

imshow(imj)

cols1 = im1.shape[1]
rows1 = im1.shape[0]

def compute_epipole(F):
 """ 从基础矩阵 F 中计算右极点(可以使用 F.T 获得左极点)"""
 # 返回 F 的零空间(Fx=0)
 U,S,V = linalg.svd(F)
 e = V[-1]
 return e/e[2]


def plot_epipolar_line(im,F,x,epipole=None,show_epipole=True):
 """ 在图像中,绘制外极点和外极线 F×x=0。F 是基础矩阵,x 是另一幅图像中的点 """
 m,n = im.shape[:2]
 line = dot(F,x)
 # 外极线参数和值
 t = linspace(0,n,100)
 lt = array([(line[2]+line[0]*tt)/(-line[1]) for tt in t])
 # 仅仅处理位于图像内部的点和线
 ndx = (lt>=0) & (lt<m)
 plot(t[ndx],lt[ndx],linewidth=2)
 if show_epipole:
     if epipole is None:
         epipole = compute_epipole(F)
     plot(epipole[0]/epipole[2],epipole[1]/epipole[2],'r*')

e = compute_epipole(F)
for i in range(5):
    plot_epipolar_line(im1,F,x2[:,i],e,False)
axis('off')
figure()
imshow(im2)
# 分别绘制每个点,这样会绘制出和线同样的颜色
for i in range(5):
    plot(x2[0,i],x2[1,i],'o')
axis('off')
show()

d1p = d1n[inliers]
d2p = d2n[inliers]
四、总结
sift特征匹配精确度不高,还会有很多错误的匹配结果,基础矩阵可以用于简化匹配和去除错配特征。在本次实验中我们主要是利用RANSAC方法估计基础矩阵,然后再通过基础矩阵计算相机矩阵。得出最后的匹配结果。
一开始由于图片的像素导致出现了问题,把图片像素改小且统一就可以解决问题了。
 1万+


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


