组合导航原理-松组合+紧组合概念

组合导航(八):INS/GPS组合导航 INS/GPS组合导航1 误差反馈1.1 开环INS/GPS架构1.2 闭环INS/GPS架构2 组合导航的类型2.1 松耦合 的INS/GPS组合导航2.2 紧耦合 的INS/GPS组合导航2.3 深度耦合的 INS/GPS组合导航3 INS方程的动态误差模型4 松耦合的INS/GPS组合导航模型4.1 系统模型4.2 测量模型4.3 INS/GPS松耦合总框图5 紧耦合的INS/GPS组合导航模型5.1 系统模型5.2 测量模型 INS/GPS组合导航 对比INS与GPS导航方法,二者都有其各自的优. 阅读详情

组合导航系统

组合导航的概念

广义

任何两种及以上导航定位手段的组合
◼交汇定位:GNSS、Loran、
◼ 推算导航:INS、里程推算
◼ 匹配定位:地形、视觉、道路、地磁/重力匹配

狭义

至少含有一种推算导航手段
◼ GNSS/INS
◼ GNSS/车载DR
◼ 早期航海、航空
◼ 生物/人类导航

什么是滤波器

1.滤波就是从混合在一起的诸多信号中提取出所需的信号
2.滤波器必须知道待处理(分离)信号的明显特征(如模型)
在这里插入图片描述
3.滤波器估计信号s,需要预先知道信号s和噪声n的统计特性
◼ 如果s为低频信号,而n为高频噪声,那么设计相应的低通滤波就可以过滤掉噪声n,分离出信号s
◼ 必须知道信号s的特性

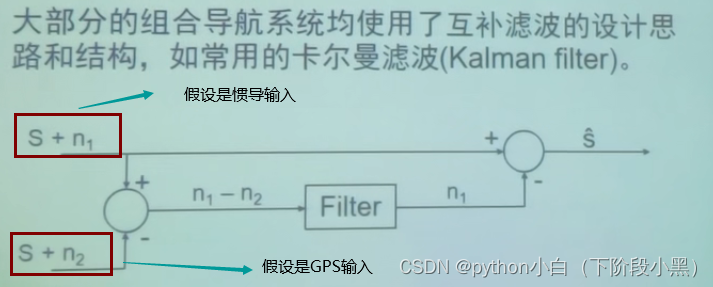
互补滤波
在这里插入图片描述
对上述图流程进行解释:
1.现在假设有两种导航定位手段:上面的是惯导的,真实位置s,n1是它的误差,这个定位误差是逐渐累计、逐渐增长、缓慢变大的;下面的是GPS的,也是真实位置加上n2,但是精度水平稳定,不发散。
2.不直接对信号和噪声进行滤波,先把两个信息源求差,真实信号实际上就被减掉了,剩下的就是两个信号源的误差的求差,即n1-n2,然后把这个误差的差异送进去进去滤波
3.n1是低频特性,n2是高


研究三:组合导航(1/3)——IMU部分 终于到了组合导航这一门学科的讲解了,怎得说,经过了SLAM的毒打,静下心研究之后才发现惯导挺有意思的。目录研究生生涯:历年的所有学习规划总结组合导航二、解算模型1前置学习任务2.开始分析2.1 陀螺仪加速度计分析2.2 姿态、速度(位置)更新2.3 误差分析2.4 误差的补偿、标定。 阅读详情

相关推荐

组合导航算法(一)之捷联惯导更新及组合模式

捷联惯导基本算法 惯性导航技术于20世纪50年代最初开始投入使用,可分为物理平台与模拟平台。物理平台就是平台式惯性导航系统(PINS)。模拟平台又称捷联式惯性导航系统(SINS),它以计算机为平台,随着MEMS与微处理器技术的飞速发展也得到了迅速推广,由于SINS结构简单、体积小的特点迅速受到普遍的关注。 1 姿态更新 姿态更新微分方程: 式中,×表示对某一矢量求反对称矩阵,wb表示载体坐标系b系相对于惯性坐标系i系的角速度在b系下的投影,wn角速度矢量的标注方法同上。 由上文介绍的四元数与姿态变换的关系

qq_33369187的博客 4830

组合导航-IMU-GPS-RTK基本介绍

在实际应用中,需要利用 GPS、北斗等方式产生的信号进行初始化,结合惯导信号和卫星导航信号进行进行卡尔曼滤波处理,得出其最佳推算的定位信息。惯导比起卫星定位具有自身的技术优势,测量方法不依赖外界,短期精度高,能稳 定高频地输出信号。工作原理是通过感知物体在空间的角速度、线速度,进而获取物体的姿态、位置和速度等信息,实现对运动物体姿态和运动轨迹的测量,可以实现全天候全地点地工作。但惯导也有自身的缺陷,由于采用积分算法,定位误差随 载体运行不断累积。

NCU_wander的博客 7994

SINS/GNSS组合导航:组合导航设计(卡尔曼滤波)

1 状态方程 2 观测方程 3 卡尔曼滤波模型

LittleEmperor的博客 2万+

INS/GNSS组合导航(五)-GNSS/INS松组合导航数学模型

前面的章节介绍了INS的误差模型以及SINS的机械编排,从本节开始,介绍GNSS/INS松组合导航数学模型,并给出在该组合模式下的数据处理流程。 1 松组合导航算法模型 松组合模型是对GNSS和INS单独解算的位置和速度信息进行融合。在卡尔曼滤波器中,将GNSS量测与INS预测的位置和速度的差值作为测量更新的新息,对状态方程中的相关参数进行估计并反馈修正,实现对IMU的闭环补偿。松组合是两种系统在导航结果层面的组合,原理简单,实现上较容易。因此在当前车载组合导航的实际应用中,依旧应用十分广泛。 1.1 GN

weixin_45030158的博客 7079

GNSS/INS组合导航技术解析:从松组合到紧组合的实践路径

本文深入解析了GNSS/INS组合导航技术,从易于实现的松组合到高可靠性的紧组合,详细阐述了其核心原理、实践路径与关键挑战。文章指出,松组合通过融合位置和速度结果进行互补修正,适合入门;而紧组合直接融合原始伪距观测值,在卫星信号部分遮挡时仍能维持定位,是实现高精度、连续导航的关键。

nokia的博客 583

SINS/GNSS组合导航:紧组合与松组合的卡尔曼滤波实现对比

本文深入对比了SINS/GNSS组合导航系统中紧组合与松组合的卡尔曼滤波实现差异。通过分析两种模式的工作原理、性能特点及工程实践案例,揭示了紧组合在恶劣环境下的优势,特别是与MEMS级IMU配合时的显著性能提升。文章还提供了卡尔曼滤波状态方程设计要点和工程实践中的常见问题解决方案。

weixin_30832143的博客 478

第4.1章 自动驾驶融合定位方法总结(一):吃透组合导航!搞定室外99%定位场景!

本文从组合导航的核心地位出发,讲解了其发展历程、融合方式、关键技术参数和工程开发要点。其实组合导航的开发并非遥不可及,只要掌握了设备消息配置、标定技巧,再开发好消息驱动(我的专栏第8章会带来组合导航驱动开发的实战教程),将组合导航的位姿、速度等数据准确传递给下游的激光融合、视觉融合模块,就能搭建起基础的自动驾驶定位系统。最后想对各位开发者说:理论知识只是基础,动手推导公式、编写代码、调试设备才是掌握组合导航的关键。

行知SLAM 551

NaveGo项目实战:松组合导航与组合惯导技术探索

惯性导航系统(Inertial Navigation System, INS)是一种利用加速度计和陀螺仪等惯性测量单元(Inertial Measurement Unit, IMU)来确定物体位置、姿态以及速度信息的导航系统。INS的工作原理基于牛顿运动定律,通过测量载体的加速度和角速度,经过积分计算来推算位置和速度信息。INS主要由三个部分组成:加速度计、陀螺仪和导航计算机。加速度计负责测量载体在三个方向上的加速度,陀螺仪则用于测量载体的角速度。

weixin_36431814的博客 938

Zynq UltraScale+ MPSoC-dp14 standalone

EDID HDCP AR# 64652 How to port the DisplayPort 1.4 TX subsystem example to a custom board dp v2.1 example design color format change DisplayPort-DP接口知识

zhuxl24的博客 2668

【C++】 详解 lower_bound 和 upper_bound 函数(看不懂来捶我!!!)

这两个函数是我在 LeetCode 上做题见到,看到不熟悉的函数 lower_bound 和 upper_bound让我感觉很难受,于是在C++ 官网去学习,例子就一个是最基础的,我看明白了。虽然是两个函数的接口就两个,但是有时候看别人使用的时候,里面参数还可以放不同的仿函数,我懵逼了。就去网上搜,但是大家讲解的都是它的第一个接口。我只能再把文档一遍一遍过,代码一遍遍的尝试,调试。最终通过查阅资料将其总结如下。

weixin_45031801的博客 9万+

Matlab2018a崩溃解决的办法No sandbox or build area path

Matlab 2018a (No sandbox or build area path)出现崩溃后需要使用terminal进行如下操作: cd /home/david/MySoft/MATLAB/R2018a/bin/glnxa64 (你的matlab路径) mkdir exclude mv libfreetype* exclude/ 执行后图片如下: 如果你用的Windows系统,请手动按照上面步骤剔除了dll。 Matlab 2018a (No sandbox or build are

David Xiao 1万+

STM32解析航模遥控器的PPM信号

使用STM32对航模遥控器的PPM信号进行解析

qq_44343584的博客 9724

【QGIS、OSM】利用python开源工具实现指定区域的交通分配

如果从osmgnms和grid2demand得到的node.csv,我们要修改path4gnms代码中的utils.py的四处设置。利用QGIS实现可视化,得到的link_performance.csv,参数有volume和VOC。改完这四处代码,就可以运行path4gnms中的tutorial.ipynb了。

weixin_40594084的博客 1267

5.7 BGP属-ORIGIN

注意:当去往同一个目的地存在多条不同Origin属性的路由时,在其他条件都相同的情况下,BGP将按如Origin的下顺序优选路由:IGP > EGP > Incomplete。通过以上输出可以看到路由表选择了R3发过来的路由,因为R1的路由的起源为?通过以上输出我们可以看到针对于1.1.1.1这条路由有两条,从R1和R3传过来的起源都属于IGP。(4)把从R1传过来的路由的起源改为incomplete。通过以上输出可以看到,从R1传过来的路由是最优的。(2)在R2上查看1.1.1.1的路由详细信息。

lwljh134的博客 301

【Agent从入门到实践】40 容错优化:异常处理、重试机制、降级策略

各位小伙伴,咱们的多Agent框架一路优化到现在,决策快、执行效率高、资源用得省,看似啥都行,但只要一遇到网络波动、工具故障、数据异常调用web_search工具时网络超时,整个检索任务直接失败,写作Agent没数据可用向量库连接异常,向量检索直接崩掉,依赖检索结果的Agent全趴窝单个Agent执行出错,整个并行任务流程直接中断,前功尽弃高并发下部分工具调用失败,框架没有备用方案,只能返回任务失败说白了,咱们之前的框架只有正常执行逻辑,没有异常兜底逻辑。

人工智能AI技术 905

使用Clumsy和Process Explorer定位软件高CPU占用问题

使用弱网模拟工具Clumsy和进程查看工具Process Explorer定位软件高CPU占用问题。

dvlinker的技术专栏 5700

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

上一篇: 多IMU车载GNSS/INS数据集及介绍
下一篇: 组合导航中的实用技巧-ZUPT+CUPT
十八与她
博客等级 码龄6年 1507粉丝 177原创
评论 4
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

十八与她

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值