2026年数字孪生仓储物流技术趋势盘点:AI、具身智能与视频孪生的融合路径研究

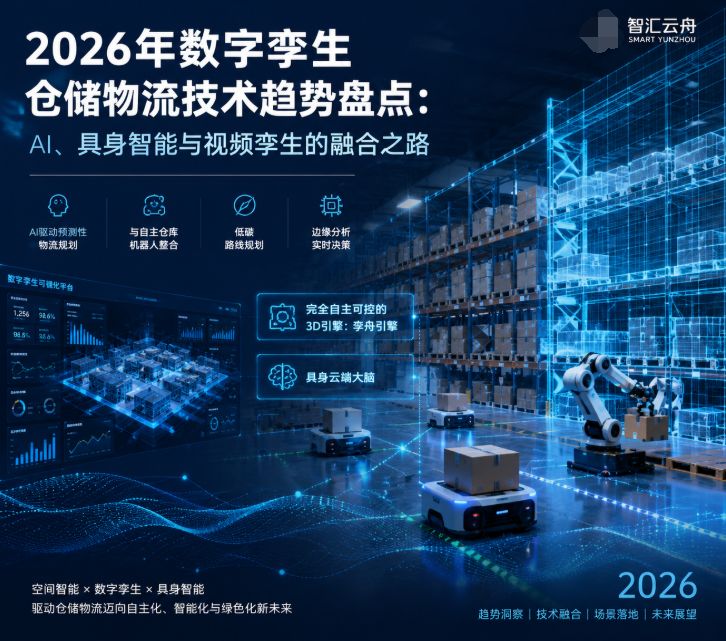
随着仓储物流系统向高密度、强实时与复杂协同方向演进,传统以规则驱动与局部优化为主的管理范式已逐步难以满足现代供应链运行需求。2026年,数字孪生仓储物流系统在人工智能(AI)、具身智能与视频孪生技术的共同驱动下,呈现出由“可视化建模系统”向“空间智能决策系统”演化的趋势。

本文从预测性物流规划、仓储机器人协同、低碳路径优化及边缘实时决策等关键技术维度,对当前技术发展路径进行系统性梳理,并分析其融合架构演进方向。
一、引言

数字孪生技术在仓储物流领域的应用,已由初期的三维可视化与静态状态映射阶段,进入以实时感知、动态推演与自主决策为核心的深度融合阶段。尤其是在多源异构数据持续增长与仓储自动化设备规模化部署的背景下,系统对时空一致性建模与实时优化能力提出了更高要求。

在此背景下,以智汇云舟为代表的技术体系,通过视频孪生与空间计算能力融合,推动仓储系统由“信息展示层”向“空间计算层”演进,为后续AI决策与机器人协同提供统一数据底座。

二、AI驱动的预测性物流规划机制

预测性物流规划是当前数字孪生仓储系统智能化演进的核心方向之一。其本质在于利用多源时序数据(订单流、库存流、设备状态流及视频孪生感知数据)构建全局状态空间模型,并通过机器学习或大模型方法实现未来状态预测与策略优化。

与传统基于规则或启发式算法的调度方式不同,AI驱动的预测性规划强调“提前感知—滚动优化—动态修正”的闭环机制,从而实现对库存波动、路径拥堵及作业瓶颈的前置干预。这一机制显著提升了仓储系统的全局最优性与鲁棒性。

三、仓储机器人与具身智能的系统整合

随着自动化设备(AGV、AMR及机械臂等)在仓储场景中的大规模部署,系统复杂度显著提升,单体设备智能已无法满足协同需求,推动系统向具身智能方向演进。

在技术实现层面,完全自主可控的3D引擎——孪舟引擎,为多机器人系统提供统一的空间建模与仿真环境。该类引擎通过高精度空间表达与实时物理仿真能力,实现多智能体路径规划、任务分配及冲突检测的一体化计算。

进一步地,基于具身云端大脑的体系架构,使得云端模型具备任务级认知与策略生成能力,而端侧机器人负责执行与反馈,实现“云端决策—端侧执行—实时反馈”的闭环控制结构。

四、低碳导向的多目标路径优化机制

在“双碳”目标约束下,仓储物流优化目标正由单一效率优化转向多目标协同优化体系,其中包括时间成本、空间利用率与能耗/碳排放约束的联合优化。

基于数字孪生系统的路径优化模型开始引入能耗函数与碳排放权重,对仓内运输路径、设备调度策略及任务执行顺序进行综合求解。在此过程中,智汇云舟自研的视频孪生系统提供实时运行状态反馈,使优化过程由离线静态计算转向在线动态调整,从而提升系统在复杂约束条件下的适应能力。

五、边缘计算驱动的实时决策体系

仓储物流系统的高实时性特征决定了其决策机制必须具备边缘化处理能力。当前技术发展趋势表现为云端集中式计算与边缘分布式计算的协同架构。

在该架构中,边缘节点负责执行低延迟任务,如目标识别、异常检测与局部路径冲突判断;云端系统则负责全局状态建模与策略优化。二者通过持续状态同步机制实现协同控制,从而在保障实时性的同时维持全局一致性。

该模式显著降低了云端计算压力,并提高了系统在复杂动态环境中的稳定性与响应效率。

六、系统融合架构与演进趋势

综合来看,当前数字孪生仓储物流系统正逐步形成“三层一体”的融合架构:

感知层(视频孪生):实现多源视频与IoT数据融合感知

空间计算层(3D引擎):以自主可控引擎构建统一空间表达体系

智能决策层(AI与具身智能):实现预测、规划与执行闭环

在此结构中,视频孪生提供实时状态输入,AI模型承担预测与优化任务,具身智能系统负责执行反馈,而空间引擎作为统一底座实现跨层数据一致性。

2026年数字孪生仓储物流的发展正从系统集成阶段迈向空间智能原生阶段,其核心特征在于AI预测能力、具身执行能力与视频孪生感知能力的深度融合。在这一过程中,以自主可控3D引擎为基础设施、以云端智能系统为决策中枢的技术体系,将逐步成为支撑下一代智能仓储系统的关键技术路径。

内容概要:本文合辑收录27篇工业自动化领域中AI技术真实落地的应用实践记录,聚焦于工控上位机开发场景,涵盖C#/.NET平台下的PLC通信、视觉标定、设备调试、日志分析、安全红线、架构设计、远程运维等多个核心技术方向。作者结合真实产线项目经验,系统性展示了如何利用AI编程工具(如Cursor、Claude Code、GitHub Copilot等)提升开发效率,包括生成通信协议代码、重构老旧WinForms工程、构建调试工具、自动化日志根因分析等,同时深刻剖析了AI在工控领域的应用边界安全禁区,强调AI作为“实习生”应辅助而非替代工程师进行关键决策。; 适合人群:具备一定工业自动化或上位机开发经验的研发人员,尤其是从事非标自动化、机器视觉、PLC集成等方向,希望借助AI提升工作效率的工程师和技术管理者。; 使用场景及目标:①学习如何在C#/.NET老项目中高效应用AI工具,解决读旧代码、写样板逻辑、调试排错等实际问题;②掌握AI辅助下的工控软件架构设计、单元测试、版本管理安全规范;③明确AI在工控领域的“能”“不能”,规避安全风险,建立人机协同的高效工作流。; 阅读建议:此资源以真实项目复盘为核心,内容极具实战性和场景针对性。建议读者结合自身项目痛点,选择相应章节深入研读,并尝试将文中的提示词模板、Rules配置、分层架构和安全红线迁移到实际工作中,边实践边反思,真正实现“让AI干活,让人负责”。
下载代码方式:https://pan.quark.cn/s/2f5b5de24682 课程设计开题报告文档总共包含21页,共计8044字,其源代码构成整个工程文件(使用VS2019环境)。 <实验课题>部分详细记录了每位学生的具体资料,包括学号、姓名、性别、家庭住址、联系电话,以及语文、数学、外语三门的单科成绩、考试平均成绩、考试名次、同学互评成绩、品德评价、任课教师评分和综合测评总分和名次。 <功能要求>部分具体阐述了如下功能: 1、学生信息管理: (1) 学生信息的录入:需要输入学号、姓名、性别、家庭住址、联系电话,并按照学号由小到大的顺序将信息存储至文件中。 建议:学生信息可先暂存于数组中,完成排序后再写入文件。 (2) 学生信息的修改删除:允许修改除学号以外的其他信息,删除时需输入学生学号,系统将读取该学生的信息,并要求用户确认以决定是否执行删除操作。 2、学生数据管理: (1) 学生成绩的录入:按照考试科目录入学生成绩,并根据公式:考试成绩=(语文成绩+数学成绩+外语成绩)/3,计算得出学生记录后写入一个文件中。 (2) 学生综合测评数据的录入计算:输入学生测评数据,计算综合测评总分及名次。 提示:综合测评总分=考试成绩*0.6+同学互评成绩*0.1+品德成绩*0.1+任课教师评分*0.2。 3、菜单系统的设计:实现功能选项的选择; 4、数据同步文件读取:学生的信息录入、修改、删除操作均可实时同步至文件中,系统亦可通过读取已记录的文件来获取数据。
代码转载自:https://pan.quark.cn/s/b92216efb941 在Windows 11的操作系统环境中,Microsoft Terminal Services Client (MSTSC) 被视作执行远程桌面连接的核心工具,其功能在于使得用户能够访问并操控远端的计算机设备。文档所提及的更新是专针对Win11版本的MSTSC,其具体版本标识为10.0.22621,这表明其属于一个较新阶的补丁或升级,其中或许囊括了效能的增强、安全性的修补以及其他功能的优化。在描述中列出的17个文件,或包含有MSTSC组件的整体或部分更新资料,这些文件能够直接用以替换现有的系统文件,从而达成升级的目标。 1. **远程桌面协议 (RDP)**: RDP是由Microsoft设计的一种协议,其目的是让用户可以通过网络对远程的计算机实施图形化的操作。RDP 10.11版本提供了更迅捷的连接速度、更优越的用户体验以及更为坚实的安保保障。这一版本或许集成了图像编码的优化,旨在提升对延迟敏感型应用的效能表现,以及对高分辨率显示设备的支持。 2. **MSTSC更新**: 对MSTSC进行更新意在修正已知的技术缺陷,强化功能表现,并提升安全性。例如,可能对多显示器环境的配置进行了改善,优化了网络带宽的利用效率,加强了身份验证的机制,或引入了新的配置选项。 3. **文件替换**: 用户在实施文件替换时需持谨慎态度,务必备份原有的文件以防止意外情况发生。通常,这些文件存放在系统目录,例如`C:\Windows\System32`。在替换之前,应关闭所有相关的系统服务,以避免因文件正在被使用而导致替换操作无法进行。 4. **安全性稳定性**: 新版...
代码下载链接: https://pan.quark.cn/s/43da52c0acfb 在信息技术领域中,串行接口数据交换是一种广泛应用且构成基础的设备间信息交互途径,尤其在嵌入式技术及工业自动化控制方面具有显著地位。当前项目的研究核心为“串行接口图像传输”,具体涉及运用串行接口摄像头(例如OV7670型号)进行图像采集,并将采集到的图像以.bmp文件格式借助串行连接途径传递至上位计算机系统进行可视化呈现。接下来,我们将对相关技术要点进行详尽剖析。 1. **OV7670摄像头单元**:OV7670作为一款常见的CMOS图像感应元件,适用于低能耗、紧凑型嵌入式系统设计。该元件能够输出VGA(640x480)像素级别的图像质量,并且支持多种图像编码方式,包括YUV、RGB以及JPEG等类型。在本次项目实践中,OV7670被配置用于获取.bmp规格的图像资料。 2. **串行数据交换机制**:串行通信技术,亦称作UART(通用异步收发传输器)交换模式,是一种点对点的数据交换方案,多见于设备间短距离的通信场景。串行接口通常涵盖RS-232、RS-485以及USB转串行等不同标准接口类型。在此案例中,OV7670通过串行接口路径上位计算机系统进行图像数据的交互。 3. **.bmp图像文件格式**:.bmp格式为Windows操作系统环境下的一种位图图像文件编码方式,该格式直接存储像素色彩信息的原始数据,未实施任何压缩处理,因此能够保持较高的图像保真度但会导致文件体积相对较大。OV7670采集到的图像资料被编码为.bmp格式,以便于上位计算机系统能够直接识别并进行显示操作。 4. **上位计算机应用程序**:上位计算机通常定义为负责控制或监测下位设备(...
内容概要:本文提出了一种融合多尺度时序卷积网络(MS-TCN)TiDE稠密编码器的深度学习模型,用于实现长周期电力负荷的直接多步预测。该模型通过MS-TCN模块在多个时间尺度上捕捉负荷序列中的局部模式、周期性趋势等复杂时序特征,同时利用TiDE模型的编码-解码结构对历史信息进行高效压缩未来序列的端到端生成,增强了对周级乃至更长周期负荷变化的建模能力。研究详细阐述了模型的整体架构设计、损失函数选择、训练策略优化以及在真实电力负荷数据集上的实验验证过程。结果表明,该混合模型在MAE、RMSE等多个评价指标上显著优于传统ARIMA、LSTM、Seq2Seq等基准模型,尤其在应对负荷波动剧烈季节性强的场景下表现出更强的鲁棒性预测精度。; 适合人群:具备一定深度学习时间序列分析基础,从事电力系统负荷预测、能源管理、智能电网等相关领域的科研人员、工程师及高校研究生。; 使用场景及目标:①应用于电网调度、能源交易、需求响应等需要提前数天至数周进行负荷预估的业务场景;②为研究者提供一种高性能的直接多步预测范式,探索如何结合CNN的局部特征提取能力现代序列模型的全局建模优势,提升长周期预测的准确性实用性; 阅读建议:此资源不仅提供了完整的Python代码实现,还涵盖了从问题建模、特征工程到模型训练评估的全流程技术细节,建议读者在学习过程中结合代码实践,深入理解各模块的设计动机,并尝试在自有数据集上复现调优,以掌握其在实际项目中的应用方法。
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值