



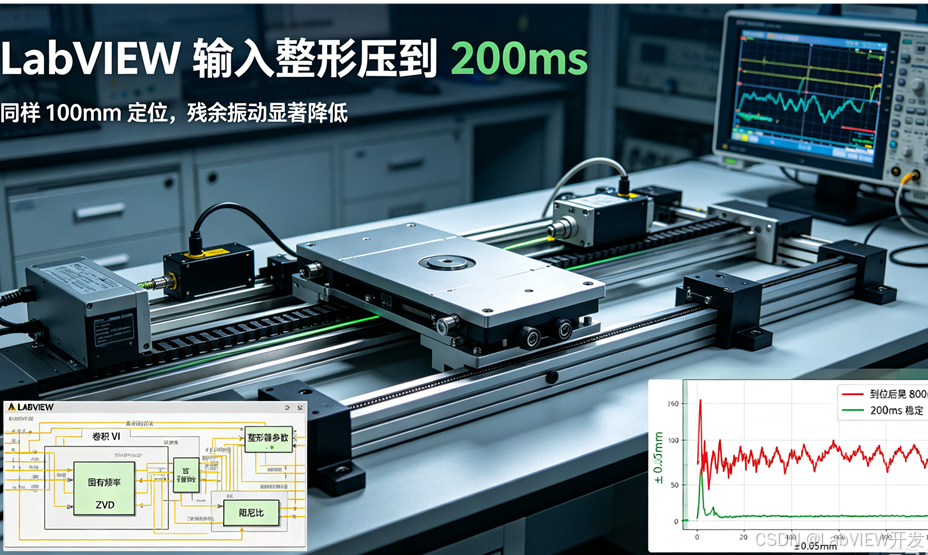
同样是 100mm 定位,一台平台要晃 800ms,一台 200ms 就稳住——区别只在 LabVIEW 里多做了一步卷积。
预计阅读约 4 分钟
01 同样是 100mm 定位,一个晃 800ms,一个稳在 200ms
同样给气悬浮平台发一条 100mm 的阶跃定位指令,两台结构"差不多"的系统,表现却天差地别:没做处理的这台,到位后还要来回震荡近 800ms,最大振幅约 0.5mm;另一台只在前端多处理了一步,残余振动直接压到 0.05mm 以下,稳定时间缩到 200ms。
差距不在电机,不在运动控制卡,而在指令本身。
先补个背景。气悬浮运动系统用压缩空气在运动部件和导轨之间撑起一层气膜,让平台"浮"着走。好处很直白:没有机械接触摩擦,没有磨损也没有污染,速度可以拉得很高。可代价也藏在这里——气膜刚度低、阻尼小,整套系统天生就是低阻尼结构。高速启停、加减速时,激励一旦进来,平台到位后就会反复震荡几下,定位稳定时间被拖得很长。
对玻璃基板传输、高精度加工这类既要"快速到位"又要"准确定位"的场景,这段残余振动正是卡住效率和精度的最大瓶颈。
气悬浮平台的问题,从来不是"跑不快",而是"停不稳"。 而下面这套方案,思路和大多数人想的不一样——它不在振动发生后去补救,而是在振动发生之前,就把激励源处理干净了。
但这只是表象,真正的坑还在后面。
02 系统怎么搭:软件里"动手术",硬件只负责听话
整套处理链路,逻辑上是一条单向流水线:指令先生成,再整形,最后交给伺服去执行。硬件上,上位机通过运动控制卡把指令发给伺服驱动,再驱动气悬浮平台动作;软件上,LabVIEW 程序框图里主要分三个模块:
- 轨迹规划模块:按目标位置和速度限制生成 S 型速度曲线,让加减速过程尽量平滑,从源头减少对系统的冲击;- 输入整形模块:对轨迹数据做卷积运算,生成整形后的指令序列——这是整套方案的"手术刀";- 伺服控制模块:通过运动控制卡把指令输出给电机,驱动平台完成定位。
三个模块各司其职,但真正值钱的是中间那一步。它到底做了什么,能让一台"晃个不停"的平台变得"一停就稳"?下一节拆开讲。
通信方面,本案采用的是 5G 通信。工业现场选通信方案,要综合权衡传输距离、抗干扰能力和实时性:RS-232 适合短距离,RS-485/CAN 适合中距离,以太网适合远距离;对信号质量敏感的场景,差分信号通常优于单端信号;而硬实时要求高的场景,就要考虑 FPGA 或 RT 模块。通信选型看似小事,却常常决定整套系统在现场能不能稳定跑起来。
03 干货核心:让激励自己"打架",振动自然消失
输入整形和传统反馈控制,是两条完全不同的路。
反馈控制的思路是"事后补偿":先让振动发生,再用传感器测出来,最后通过反馈把多余的能量压回去。这套思路成熟有效,但对传感器和控制器带宽都有要求,而且天然带有延迟。
输入整形则是"事前预防":振动还没发生,就先让激励源自己把力量抵消掉。 具体做法是,在控制指令进入伺服系统之前,用一个整形器对指令信号做卷积,生成一组幅值和时延经过优化的脉冲序列。这组脉冲驱动系统时,各自激起的振动响应恰好相位相反、相互抵消,系统被"指挥"着走完全程,却始终振不起来。
最经典的是 ZV 整形器,只有两个脉冲。对于二阶系统,只要频率参数对得上,ZV 就能在指定频率上完全消除残余振动。
但工程上有个现实问题:系统固有频率没那么容易测准,工况一变频率还会漂。频率一旦失配,ZV 的抑振效果会明显打折。于是有了 ZVD 整形器——在 ZV 基础上多加一个脉冲,稍微牺牲一点上升时间,换来了对频率偏差更强的鲁棒性。还不够,就再上 EI 整形器,把鲁棒区间进一步放宽。
确定性不高的时候,宁可牺牲一点速度,也要换多一点鲁棒——这是输入整形落地时最值钱的取舍。
在 LabVIEW 里实现这件事,绕不开一个核心 VI:卷积运算。工程师只要在前面板把整形器类型(ZV/ZVD/EI)、系统固有频率和阻尼比几个参数配好,LabVIEW 就会自动算出每个脉冲的幅值和时延,对输入轨迹做实时整形。
实验数据很有说服力:100mm 阶跃定位,未整形时残振持续约 800ms、最大振幅约 0.5mm;ZVD 整形后,残振降到 0.05mm 以下,稳定时间缩到 200ms。而且在 0.5g 和 1g 两种加速度条件下,抑振效果都保持稳定,说明这套方法对气悬浮平台这类低阻尼系统非常对症。
还有一层很多人忽略的好处:这套算法纯在软件层面实现,完全不绑定具体硬件。
不管运动控制卡是什么型号,只要 LabVIEW 能发指令过去,输入整形就能用。 对已有设备改造来说,这意味着不用动任何硬件、不用改机械结构,只改一段程序就能见效,改造风险和工作量都低得多。
04 可复用的工程经验
■ 先摸清频率再选整形器 先用扫频或模态辨识,把系统固有频率和阻尼比估出来,再决定用 ZV 还是 ZVD/EI。频率测得越准,越可以放心用 ZV;频率会漂或测不准,就上 ZVD/EI 换鲁棒。
■ 时延也是成本 整形器引入的脉冲时延会占用指令周期,评估净收益时要把这部分额外时间算进去,别只盯着稳定时间缩短了多少。
■ 老设备改造优先走软件 在已有设备上做抑振优化,先考虑 LabVIEW 软件层整形,避免拆机改硬件带来的风险和停工成本;软件方案不满足要求,再评估硬件级方案。
■ 换工况必须重验证 整形参数在一种加速度下好用,不代表全工况都好用。换加速度、换负载,都要重新跑一遍验证,把参数标定留到现场。
05 写在最后
回顾一下这条技术路径:气悬浮平台"停不稳"的根子,在低阻尼结构;输入整形不跟振动"硬碰硬",而是提前把激励梳理干净;ZV/ZVD/EI 一级比一级稳健,LabVIEW 用卷积 VI 就能落地,且不挑硬件,改造成本极低。
抑制振动不只有反馈这一条路,很多看似无解的问题,换个"事前"的思路就豁然开朗。
如果你的项目里也遇到过"到位就晃""精度上不去"这类问题,你是靠加大阻尼、调 PID,还是试过别的路子?踩过哪些坑,欢迎来评论区聊聊。


 扫一扫


 4488

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


