


如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我
本程序实现三维快速扩展随机树(Rapidly-exploring Random Tree, RRT)与人工势场法(Artificial Potential Field, APF)联合路径规划,并结合到达角(Angle of Arrival, AOA)和到达时间差(Time Difference of Arrival, TDOA)完成三维融合定位。RRT负责生成全局可行路径,APF进一步对路径进行局部优化和避障细化。地图范围、障碍物、起终点、锚节点位置、RRT/APF规划参数及量测噪声等均可自行修改,便于构建不同三维仿真场景。
订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果
运行结果
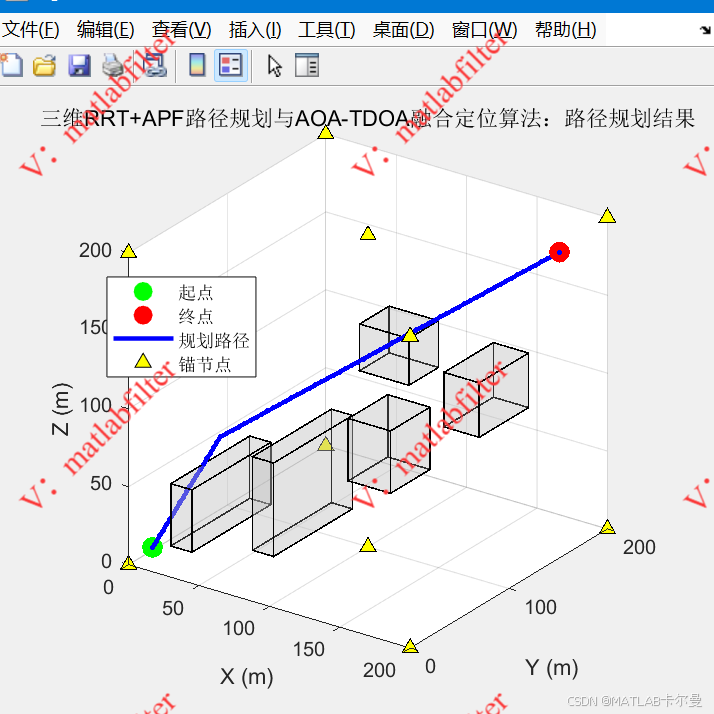
路径规划结果图:
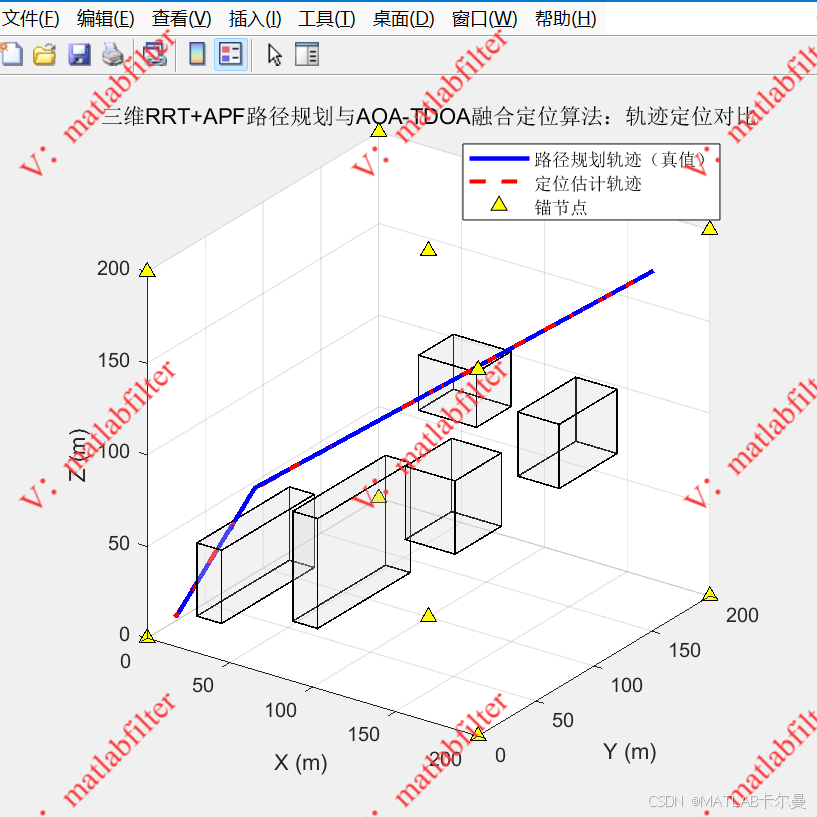
路径规划轨迹与定位估计轨迹对比图:
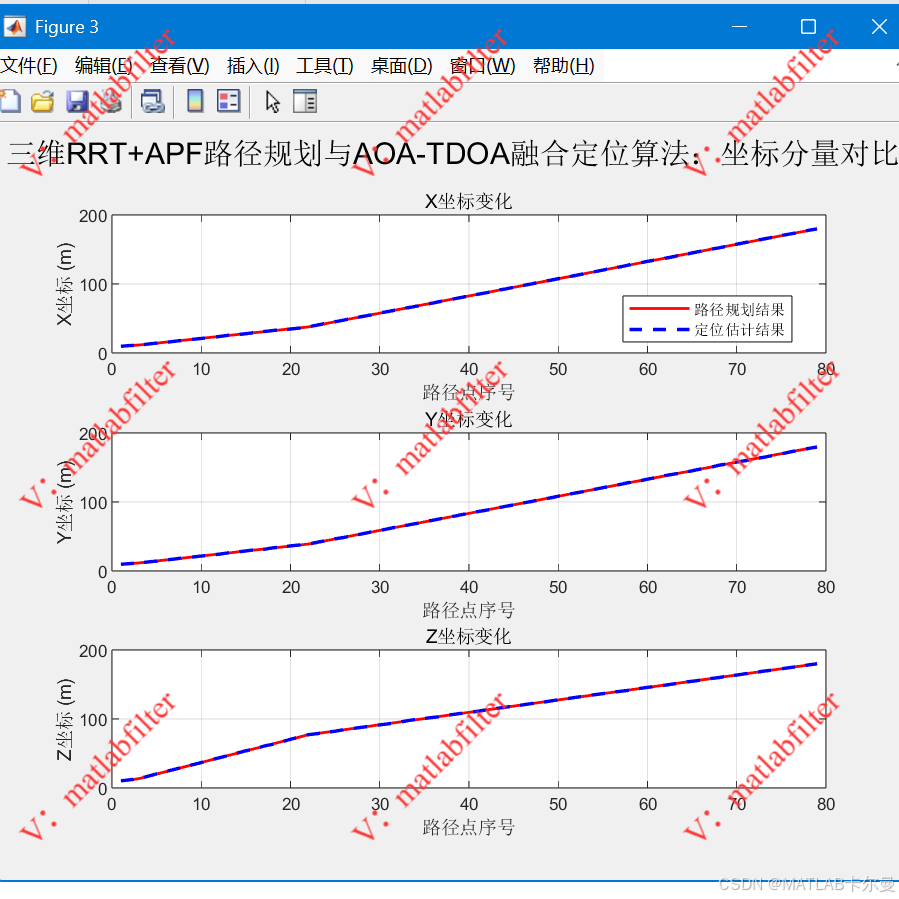
各坐标分量随路径点序号变化曲线:
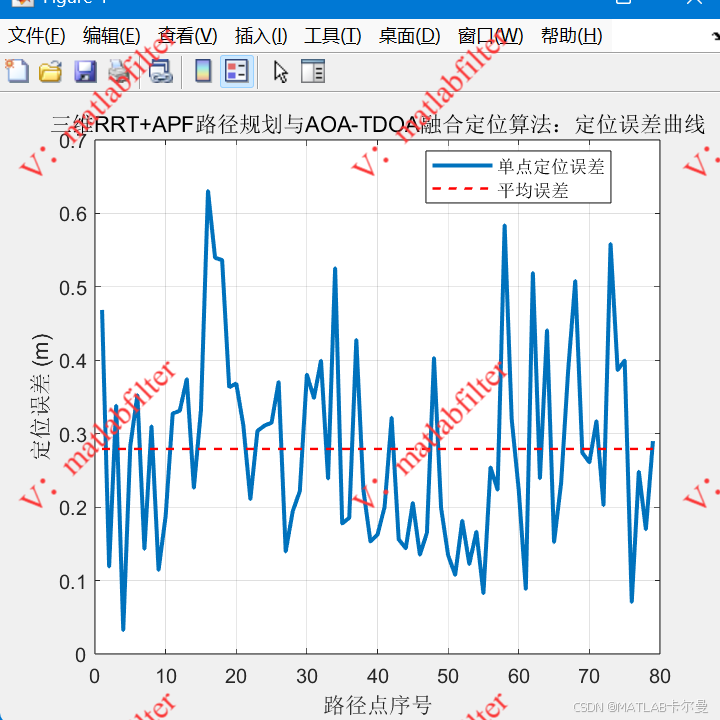
定位误差曲线:
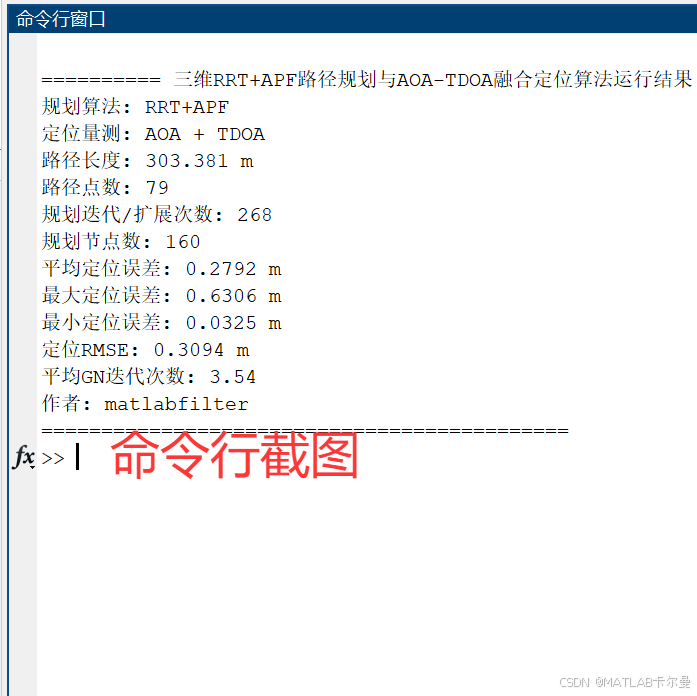
命令行会输出路径长度、路径点数、规划迭代次数、平均定位误差、最大定位误差、最小定位误差和 RMSE 等统计结果。
MATLAB源代码
完整代码如下:

 订阅专栏 解锁全文


 扫一扫


 21

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


