Vscode+ROS/ROS2 开发调试基于ROS/ROS2应用环境配置

VIPVscode+ROS/ROS2 开发调试基于ROS/ROS2应用环境配置
在ROS操作系统开发应用程序时,我们常常需要调试代码,验证程序的正确性。但是在用rosrun或者roslaunch启动节点后,若程序运行过程中发生错误而导致发生出错停止工作,这时候终端并不会输出具体的信息指出在何处发生了错误,具体错误的原因又是什么。往往仅仅是core dump 或者segmentation fault 等等一类的模糊提示。
开通可读全文 ·5.7k 人阅读
最低0.47元/天 解锁文章

Created: March 9, 2023 8:39 PM
Last Edited Time: April 21, 2023 5:24 PM
Created By: Bren-Yi

前言

在ROS操作系统开发应用程序时,我们常常需要调试代码,验证程序的正确性。但是在用rosrun或者roslaunch启动节点后,若程序运行过程中发生错误而导致发生出错停止工作,这时候终端并不会输出具体的信息指出在何处发生了错误,具体错误的原因又是什么。往往仅仅是core dump 或者segmentation fault 等等一类的模糊提示。因此,为了方便快速找出错误,高效解决代码运行问题,本文介绍借助VScode 编辑器结合ROS/ROS2 extensions 完成ros工程的代码编译、调试等一系列开发工作。

Prerequisite

1.VScode: 已经安装近年任一版本的VScode代码编辑器,安装地址:https://code.visualstudio.com/

2.安装好任一版本的 ros系统或者ros2系统

环境配置

本文主要关注如何配置vscode,方便编译ros工作包以及调试ros工作节点。主要步骤包括创建并修改vscode三个配置文件以及安装ros插件。

安装ROS1 或 ROS2 插件

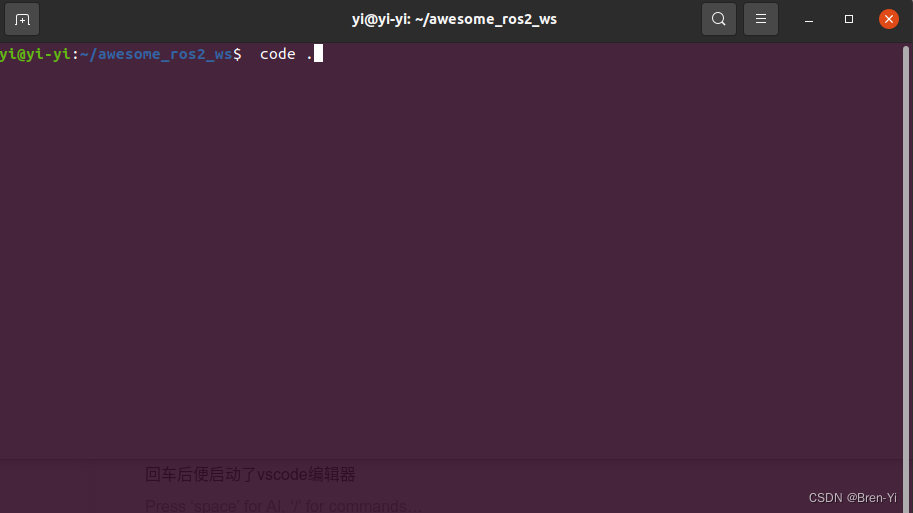
打开终端terminal,cd索引进入到ros工作空间,在工作空间路径下输入

code . 
在这里插入图片描述

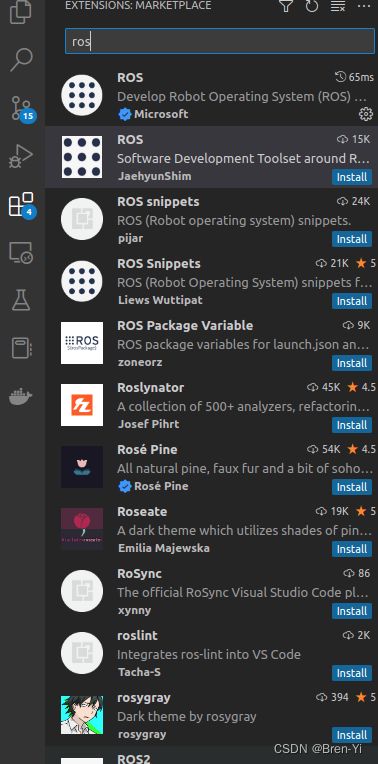
回车后便启动了vscode编辑器, 而后在左侧工具栏中找到extensions 图标, 输入搜索ROS 或者ROS2 extension,点击install button安装。
在这里插入图片描述

文件配置

我们需要修改在.vscode文件夹下的四个文件(没有就在文件夹下创建对应的文件): settings.json 、 tasks.json 、 launch.json、 c_cpp_properties.json

其中, setting.json 主要是对VS Code进行配置的文件,如修改编辑器页面风格、代码格式、字体颜色大小等的编辑设置。

c_cpp_properties.json 主要是设置include头文件索引路径,以便后续编译、实现代码函数的智能搜索跳转

tasks.json 在这主要是构建对源代码文件执行的操作任务, 如编译构建、测试工作空间中的代码等

launch.json则是对工作节点实现调试配置。

ROS工作文件配置

c_cpp_properties.json

{
   
   
    "configurations": [
        {
   
   
            "name": "ROS",
            "intelliSenseMode": "gcc-x64",
            "compilerPath": "/usr/bin/g++",
            "cStandard": "c11",
            "cppStandard": "c++14",
            "compileCommands": "${workspaceFolder}/build/compile_commands.json",
            "configurationProvider": "b2.catkin_tools"
        }
    ],
    "version": 4
}

tasks.json

{
   
   
	"version": "2.0.0",
	"tasks": [
		{
   
   
			"type": "catkin_make",
			"args": [
				"--directory",
				"${workspaceFolder}",
				"-DCMAKE_BUILD_TYPE=RelWithDebInfo"
			],
			"problemMatcher": [
				"$catkin-gcc"
			],
			"group": "build",
			"label": "catkin_make: build"
		}
	],
	
}

配置好这个文件后, 按快捷键(Ctrl+Alt+B)可对工作空间的所有工作包进行编译

launch.json

{
   
   
    // Use IntelliSense to learn about possible attributes.
    // Hover to view descriptions of existing attributes.
    // For more information, visit: https://go.microsoft.com/fwlink/?linkid=830387
    "version": "0.2.0",
    "configurations": [
        
        {
   
   
            "name": "ROS: Launch",
            "request": "launch",  
            "target": "${workspaceFolder}/src/your_ros_package_directory_name/launch/your_launch_name.launch",  //填写roslaun文件路径即可
            "type": "ros",
            // "preLaunchTask": "roscore_test",
            // "postDebugTask": "killroscore"    
        }
        
    ]
}

(ps:若提示出现其他啥错误,请删除中文注释。)

这里主要是启动一个工作包的launch文件,这样可以同时调试launc

VIP ROS学习笔记2】使用vscode开发ROS全流程 当我们在一个程序中需要启动多个节点时,如果每次都用。 开通可读全文·4.7k 阅读·6 点赞·58 收藏 阅读全文

相关推荐

ROSVSCODE + ROS 配置方法(保姆级教程,总结了多篇)

vscode + ros 配置方法(正在更新……) 最近开始学习ROS,但是官方给的教程都是在终端命令行下实现的,如果想要编写代码我使用的是vscode进行编写。 首先vscode它不是一个IDE,vscode只提供编辑的环境而不提供编译的环境,如果想要用vscode来集成开发环境,就必须安装必须的编译器(比如mingw,python,texlive等)、配置相应编译环境(添加环境变量等)、 安装匹配的vscode的拓展插件、通过拓展插件提供的“属性”将外部编译器链接到vscode。 所以vscode仅仅

晴明大大的创作中心 4万+

ROS2开发环境搭建——安装VSCode及插件

ubuntu22.04下安装VSCode用来编辑ROS

郭老二 2455

使用VScode搭建ROS开发环境

俗话说"工欲善其事必先利其器",之前在Ubuntu上运行的ROS项目都是用vim或者gedit编写和修改代码,然后在终端编译运行,很不方便,函数跳转查看都没办法实现。所以今天我决定找一个方便的开发工具,也就是找一个像Windows上的VS那样的集成开发工具(IDE),ROS官网上有一个不同IDE的对比文章,网址在这里 我选择使用VScode.下载安装好VScode后,在扩展栏安装C/C++,CMake,CMake Tools,Code Runner,ROS(deprecated),Chinese 这些插件.

白鸟无言的博客 2万+

1.4 ROS2 集成开发环境搭建

和大多数开发环境一样,理论上,在 ROS2 中,只需要记事本就可以编写基本的 ROS2 程序,但 是工欲善其事必先利其器,为了提高开发效率,可以先安装集成开发工具和使用方便的工具:IDE、 终端、git。

A125679880的博客 1300

VScode配置Ros环境

VScode配置Ros环境。

feichangyanse的博客 1612

【手把手做ROS2机器人系统开发三】搭建vscode编程环境

工欲善其事,必先利其器。首先我们需要把编程环境搭建好,再来起来后续的编程之路。

长江后浪 3209

如何配置VSCode调试ROS节点

0. 写在最前面 本文持续更新地址:https://haoqchen.site/2019/08/15/debug-ros-with-vscode/ 本文档介绍了如何用VSCode的Debug功能来调试ROS的CPP节点。ROS节点的调试一直非常麻烦,在此之前尝试过gdb、CLion、Qt插件,用起来都不太顺手,直到发现了VSCode调试功能 调试的好处有: bug导致的core dumped、segmentation fault等会停到相应的位置,方便查找 想到什么,断点停那里就可以看到变量状态,不用增

白夜行的狼 6563

ROS——vscode配置

一、概述 相关扩展 C/C++ Python CMake CMake Tools vscode-icons:给不同类型文件设置图标 ROS vscode-ros vscode-ros是在vscode上用于辅助ros开发的插件,因roboware不再更新所以切换到vscode平台。 不会修改工作空间文件目录结构(roboware会改变目录结构,手动创建的无法导入roboware,robowar...

偷得浮生半日闲 1万+

VSCode配置ROS开发环境

这篇文章主要记录如何对VSCode进行配置使得它支持ROS开发

hitgavin的博客 5674

使用VsCode进行ROS程序调试

使用VsCode进行ROS程序调试安装相关插件创建调试配置文件启动调试 安装相关插件 首先在VsCode中安装相关插件 最重要是安装ROS插件,请注意是微软发布的版本 创建调试配置文件 点开ROS插件的页面 到工具栏中的点击“运行与调试”页面,如下图,点击创建一个launch.json文件,选择ROS ROS: Launch 是针对launch文件进行调试 ROS: Attach 是针对单个ROS节点进行调试 下面我们将选择第一种方式 选择我们需要调试的功能包 选择功能包中的launch启动

m0_38144614的博客 6780

ROS2VSCode高效开发:从环境配置到一键调试完整流程

本文详细介绍了如何配置ROS2VSCode的高效开发环境,从基础安装到一键调试的完整流程。涵盖环境准备、工作空间创建、VSCode插件配置、编译任务设置以及调试技巧,帮助开发者快速搭建机器人开发环境并优化工作流。特别适合需要将ROS2VSCode集成的开发者参考。

dropout6artist的博客 860

ROS2从入门到精通0-3:VSCode 搭建 ROS2 工程环境

为了提高开发效率,可以先安装集成开发工具和使用方便的工具,本教程用VSCode搭建ROS2工程环境

FRIGIDWINTER的博客 4960

Ubuntu 20.04下配置VSCode以支持ROS开发

在Ubuntu 20.04下配置VSCode以支持ROS开发,步骤如下:首先,确保已安装VSCode。如果未安装,可以通过以下命令安装: 2. 安装ROS 确保已安装ROS Noetic(Ubuntu 20.04对应的ROS版本)。如果未安装,参考ROS官方安装指南。打开VSCode,安装ROS扩展:创建一个ROS工作区并初始化: 5. 配置VSCode 打开VSCode,选择“File” -> “Open Folder”,打开。在VSCode中打开终端(Ctrl+`),确保ROS环境变量已加载:

曾经也曾立志 2083

使用VScode调试ROS

前言 之前用RoboWare Studio,但是它已经很久没有更新了,官网也没有了。Kinect版本也快不用了,趁这个机会,正好开始用VScode. 基本介绍 官方教程: https://code.visualstudio.com/docs 其他: https://www.jianshu.com/p/11554732b323 https://www.cnblogs.com/shujuan841019/p/5501083.html 插件及小技巧...

u012254599的博客 6802

Robot Operating System——使用VSCode调试ROS2代码

由于ROS2在编译运行前,都要通过下面命令初始化环境而CMake Tools没有设置该行为的机会,我们只能自定义一个文件,然后通过它来代理cmake的执行。然后填入以下内容/bin/bash# 检查是否提供了至少一个参数thenexit 1fi# Source 环境设置脚本# 运行传递进来的 cmake 命令cmake "$@"保存文件后,我们赋予其执行权限。然后将其软链接到/usr/bin目录下后面我就可以使用ros2-cmake来编译我们的ROS2相关的工程了。

方亮的专栏 3045

VSCode玩转ROS 2 Humble:从环境配置调试技巧全攻略

本文详细介绍了如何在VSCode中高效开发ROS 2 Humble项目,涵盖环境配置、代码开发、高级调试技巧及生产力提升方法。通过配置VSCode插件、优化构建系统和调试设置,帮助开发者提升ROS 2开发效率,特别适合中级开发者突破生产力瓶颈。

jwt8token的博客 830

ros项目调试:vscode配置开发ROS项目

引言 在vscode下面配置用于ROS项目开发的环境 包括头文件目录的配置,catkin_make命令的配置,GDB debug的配置,以及ROS插件。 vscode头文件目录配置 安装“c/c++”插件 到vscode左边栏的EXTENSIONS中,搜索“C/C++”并安装 生成c_cpp_properties.json vscode自身配置文件全部在./.vscode/目录下 但是,在最开始对...

Coulson的博客 4万+

ROS】 在VScodeROS Debug 配置方法非常详细版

本篇主要描述如何在ROS下进行C++ debug断点调试功能,本部分基本完全参考官方文档实验 见全文中参考链接

这里是张聪明,正在学习中,请稍后 1万+

VScode配置ROS环境

首先在VScode中安装ROS和catkin_tool插件 终端打开,在命令行: 2 VScode打开工作空间 打开VScode,终端输入: 因为安装了ROS插件,VScode会直接识别catkin环境,并且自动生成文件夹,里面保含、 两个文件。其中:方法一:终端 方法二:VScode中创建 在左侧资源管理器找到我们创建的工作区中的src文件夹,右键src选择。自动生成的json文件 和自动生成不需要修改。 按下输入指令,然后会下拉出许多,选择 会自动生成文件。在下面创建cpp或者python文件,编

gyxx1998的博客 4316
上一篇: 一些build source code的经验
Bren-Yi
博客等级 码龄7年 5粉丝 9原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
