相关推荐
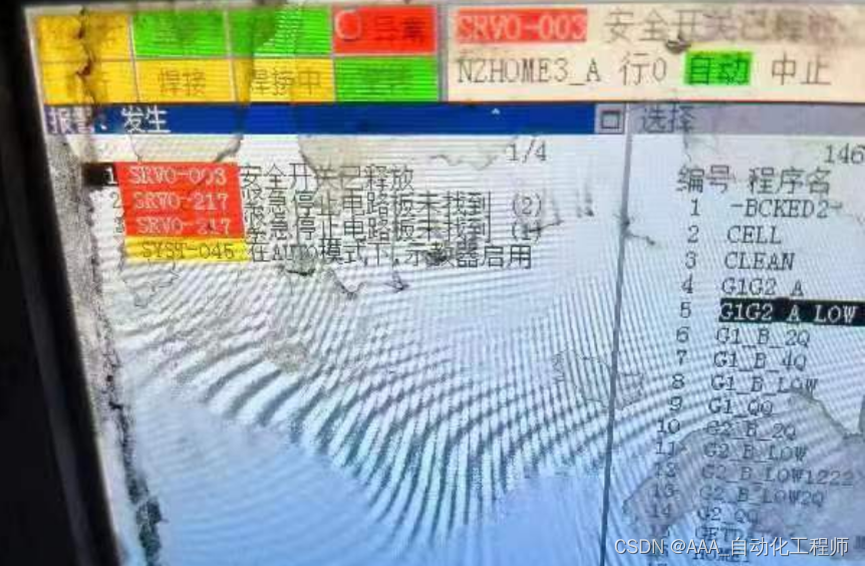
FANUC机器人SRVO故障报警原因分析及参考解决办法
FANUC机器人的SRVO故障报警可能由多种原因引起,包括电源问题、伺服驱动器问题、编码器问题和控制器问题。然而,对于涉及到机器人的维修和调试工作,建议寻求专业的技术支持团队或FANUC认可的维修服务提供商的帮助,以确保问题得到正确的解决。实际上,FANUC机器人的编程和故障处理通常需要使用特定的软件和工具,以及详细的机器人文档和手册。当机器人的电源供应出现问题时,可能会引发SRVO故障报警。机器人的控制器是整个系统的核心,如果控制器出现问题,可能导致SRVO故障报警。
FANUC机器人SRVO故障报警的诊断及处理对策(嵌入式)
然而,机器人在运行过程中可能会出现各种故障报警,其中SRVO(Servo)故障是常见的一种。如果以上对策无法解决SRVO故障报警,建议联系FANUC机器人的技术支持团队寻求进一步的帮助。他们可以提供专业的故障排除指导,并可能需要远程访问控制器以进行更详细的诊断。检查控制器的软件版本,并与最新版本进行比较。检查伺服电机的连接是否良好,排除电缆断开或接触不良的可能性。有时候,SRVO故障可能是由于临时的通信故障或控制系统错误导致的。通过查阅FANUC机器人的报警代码手册,可以了解报警代码的含义和可能的原因。
FANUC机器人SRVO报警原因分析及处理办法
通过检查通信连接、电源供应、优化程序和负载以及检查机械部件,你可以有效地处理FANUC机器人SRVO报警问题。2.1 检查通信连接:首先,检查机器人与控制器之间的通信连接。例如,关节传感器故障、电机故障、减速器故障等都可能引起机器人无法正常运动,从而触发SRVO报警。1.3 过载或超时:当机器人执行某些任务时,可能会出现过载或超时情况,导致SRVO报警。1.1 通信故障:SRVO报警可能是由于与控制器之间的通信故障引起的。本文将详细介绍SRVO报警的原因分析和处理办法,并提供相应的源代码示例。
FANUC机器人SRVO报警原因分析及处理对策
在本文中,将详细讨论FANUC机器人SRVO报警的原因分析和处理对策,并提供相应的源代码示例。综上所述,FANUC机器人SRVO报警可能由通信故障、电源问题、机械故障和程序错误等多种因素引起。通过检查通信连接、电源供应、机械结构和调试程序,可以解决大部分SRVO报警问题,并确保机器人的正常运行。检查电源供应:检查机器人的电源供应情况。电源问题:机器人的电源供应不稳定或电源异常可能导致SRVO报警。机械故障:机器人机械结构的故障,如电机损坏、减速器故障、传感器故障等,可能导致SRVO报警。
FANUC机器人有关保险丝的常见问题处理
FANUC机器人有关保险丝的常见问题处理 1.SRVO-213 紧急停止电路板FUSE2熔断 原因:紧急停止电路板上的保险丝(FUSE2)熔断了 2.SRVO-214 6轴放大器保险丝熔断(R:i) 原因:6轴伺服放大器的保险丝(FS2、FS3)已熔断。括弧内的数字表示在第几台6轴伺服放大器上检测出了保险丝熔断 处理:a.保险丝熔断时,要在排除熔断的原因后,更换保险丝 b.更换6轴伺服放大器 3.SRVO-215 制动器单
FANUC机器人异常解决方案:SRVO/SRVO链异常【嵌入式
总结起来,当FANUC机器人发生SRVO/SRVO链异常时,您可以通过检查电源和连接、重启机器人控制器、检查报警代码、验证程序和参数、检查机械部件等步骤来解决问题。SRVO/SRVO链是FANUC机器人系统中的一个重要组件,它负责控制机器人的运动和状态。检查报警代码:当SRVO/SRVO链异常时,机器人控制器通常会显示相应的报警代码。检查电源和连接:首先,确保机器人的电源连接正常,并且没有松动或损坏的电缆。请注意,上述源代码仅为示例,实际情况下可能需要根据您的具体机器人控制器和编程语言进行适当的修改。
fanuc机器人IO分配报警信号分配无效
在配置fanuc机器人IO时,有时会出现“信号分配无效”的报警
FANUC机器人保险丝常见问题处理及嵌入式解决方案
FANUC机器人保险丝是保护电路的重要组成部分,但有时会遇到保险丝熔断或损坏的问题。另外,保持保险丝的良好状态,避免老化、震动和过高温度等因素的影响,也是保证机器人系统正常运行的关键。保险丝是FANUC机器人系统中常见的一种保护装置,用于在电路中断或过载时切断电流,以保护电气设备免受损坏。2.2 震动或振动:机器人系统在工作中可能会受到震动或振动的影响,这可能导致保险丝松动或损坏。1.3 保险丝选型错误:检查使用的保险丝规格是否与机器人系统的需求相匹配。确保机器人系统的稳定运行环境,避免过高的温度和震动。
FANUC 机器人常用故障代码和故障排除方法
机器人应用
FANUC机器人SRVO-217紧急停止电路板未找到故障报警原因分析及参考解决办法.docx
FANUC机器人SRVO-217紧急停止电路板未找到故障报警原因分析及参考解决办法
FANUC机器人SRVO-270和SRVO-271报警处理对策.docx
FANUC机器人SRVO-270和SRVO-271报警处理对策
FANUC机器人SRVO-220 SDI保险丝熔断报警处理方法.docx
FANUC机器人SRVO-220 SDI保险丝熔断报警处理方法
FANUC机器人SRVO-372报警原因分析及解决办法.docx
FANUC机器人SRVO-372报警原因分析及解决办法
FANUC机器人SRVO-214和SRVO-220故障报警及诊断处理.docx
FANUC机器人SRVO-214和SRVO-220故障报警及诊断处理
python爬取巨潮资讯网所有股票年报数据
爬虫获取巨潮资讯网数据
什么是深度展开网络?如何将迭代算法的每一次迭代展开成深度网络对应的一层?深度展开网络进行端对端训练,其中端对端是什么意思?
在深度学习和机器学习的背景下,“端到端”(End-to-end)训练指的是将输入数据直接映射到最终输出的过程,而不需要任何中间的手动数据预处理或特征工程。- **自然语言处理**:端到端自然语言处理系统可以将自然语言输入直接转化为计算机可理解的语言输出,而不需要对语言进行分解和转化。- **推荐系统**:通过使用深度神经网络,端到端推荐系统可以直接根据用户历史行为预测其未来的兴趣爱好,并推荐相应的产品或服务。4. **直接映射**:从输入到输出的直接映射,中间没有任何拆分或分解的过程。
Zemax非序列模式实战:手把手教你设计光纤耦合圆光斑整形系统(附Thorlabs透镜选型)
本文提供了一份基于Zemax非序列模式的光纤耦合圆光斑整形系统实战设计指南。文章详细讲解了从圆柱体光源建模、Thorlabs商业透镜库选型调用,到系统搭建、光线追迹与优化的完整流程,旨在帮助工程师高效完成从仿真到落地的光束整形系统设计。
AI人工智能领域多模态大模型的数字孪生应用
本文旨在系统性地介绍多模态大模型在数字孪生领域的最新应用进展,探讨其技术原理、实现方法和应用价值。内容范围涵盖从基础概念到前沿技术,从理论分析到实践案例。文章首先介绍多模态大模型和数字孪生的基本概念,然后深入分析两者的结合点,接着通过具体案例展示应用实践,最后探讨未来发展趋势和挑战。多模态大模型:能够同时处理和融合多种数据模态(如文本、图像、视频、音频等)的大型人工智能模型数字孪生:物理实体或系统的虚拟副本,通过实时数据同步实现虚实交互跨模态融合:将不同数据模态的信息进行有效整合和关联的技术。
【Qt】解决 FTH: (11284): *** Fault tolerant heap shim applied to current process. (亲测有效)
计算机\HKEY_LOCAL_MACHINE\SOFTWARE\Microsoft\Windows NT\CurrentVersion\AppCompatFlags\Layers。容错堆垫片应用到当前的过程。这通常是由于以前的崩溃。win + r,输入regedit。
【知识分享】IBIS 建模指南 03
本文介绍了差分缓冲器的数据提取方法,重点分析了差分系统与单端系统的核心差异。文章详细阐述了差分接收机和驱动器的结构特点、工作原理及建模方法,指出全差分结构具有优异的电源噪声抑制能力。针对IBIS建模规范,作者提出了三维I-V曲面数据提取技术,并介绍了共模/差模电流分离、片上端接处理以及V-T表生成的解决方案。文章还探讨了差分电容(C_diff)的测量方法和数据简化策略,为复杂差分缓冲器的精确建模提供了系统化的技术路径。
【异常】OpenClaw对接钉钉/飞书配对成功但无响应 全流程排查指南(适配阿里轻量服务器+OpenClaw)
下面按「先快速定位根因→通用核心排查→平台专属排查→兜底方案」的顺序,一步步解决,新手也能跟着操作。
Linux ARM平台开发系列讲解(网络篇)1.3 MDIO总线设备device和设备driver匹配
在设备和驱动都载入内核后,设备和驱动是如何匹配起来的呢?其实他们就是通过的唯一标识phyID进行匹配phy_dev和phy_drv是通过phy_bus_match函数进行匹配,匹配成功后会建立链表链接,具体流程如下图: 返回总目录......
TMS_WebGMaps_1.9.8.0_Full_Source
TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder
STM32F407中文手册
STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。
最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版
Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。
efm32 入门.pdf
本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。


订阅专栏 解锁全文
4927


被折叠的 条评论
为什么被折叠?