【深度相机系列六】深度相机哪家强?附详细参数对比清单

限时加码!20+主流AI编程工具免费用 购周边加赠Coding Plan Lite,Claude Code、Cursor等即刻畅享,学习进阶更高效! 阅读详情

本文首发于微信公众号:计算机视觉life。
这里写图片描述

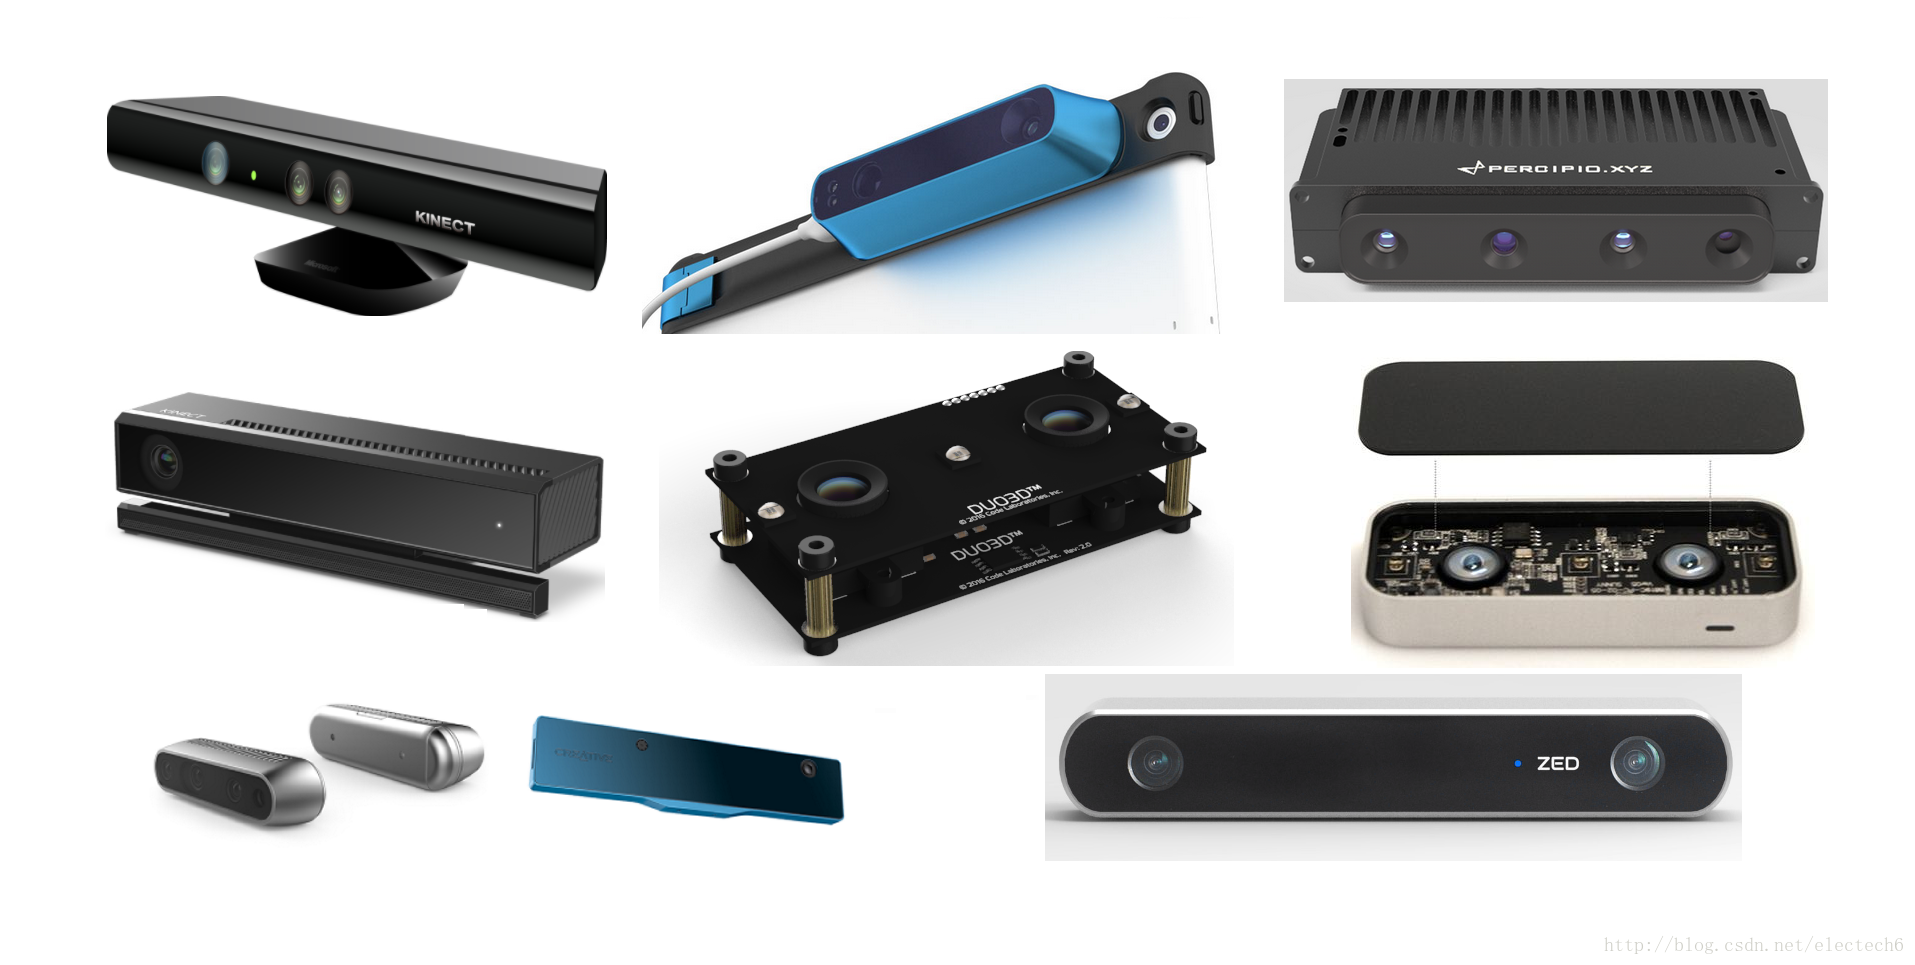
本文的深度相机制造商涉及:Microsoft、Intel、Leap Motion、Orbbec、图漾、Occipital Structure、Stereolabs 、DUO。 文末附深度相机详细对比清单。


Microsoft Kinect

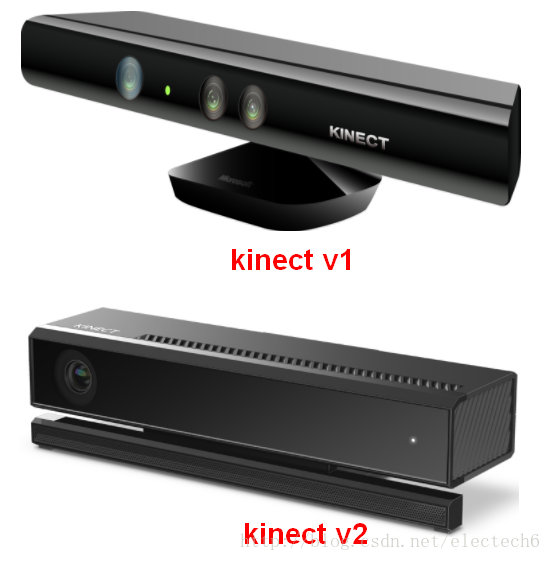
微软推出了两款Kinect,Kinect一代(Kinect v1)是基于结构光原理的深度相机,Kinect二代(Kinect v2),是基于TOF原理的深度相机。如下所示:
这里写图片描述

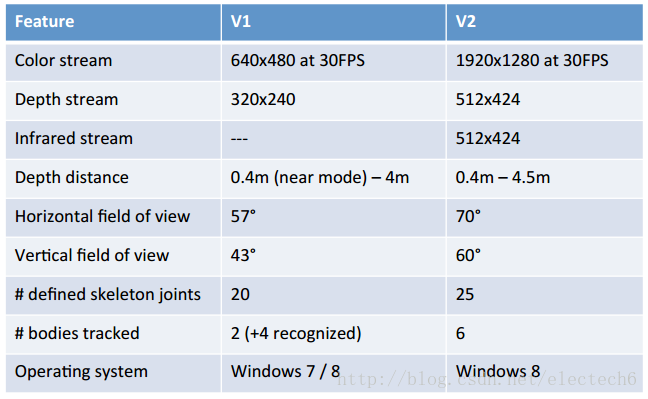
Kinect v1,v2的性能参数对比如下:
这里写图片描述

这里主要介绍一下Kinect V2。Kinect V2具有较大的红外传感器尺寸,并且(相对于其他深度相机)具有较宽阔的视场角,生成的深度图质量比较高。此外,Kinect V2的SDK非常给力,SDK中提供了同时最多进行六个人的骨架追踪、基本的手势操作和脸部跟踪,支持 Cinder 和 Open Frameworks,并且具有内置的Unity 3D插件。但是,Kinect V2也有一些缺点,比如一台电脑只能连接一个Kinect v2设备,只能在Windows8及以上的操作系统上使用等。

Intel RealSense

Intel RealSense系列深度相机定位不同于Microsoft的 Kinect 系列,Kinect更注重较远距离的人体骨架跟踪,而RealSense 更注重近距离的脸部、手部跟踪,主要应用场景是笔记本电脑、Pad、虚拟现实设备。

Intel RealSense系列有很多选择,比如较早的RealSense F200、RealSense R200,较新的RealSense D400系列、RealSense ZR300、RealSense SR300等。下面以RealSense R200为例介绍一下。


Kinect v2 深度相机的windows环境搭建以及调试步骤(亲测有效!!!) 阅读详情

相关推荐

Kinect与TOF、双目、结构光相机比较相机国产、非国产统计参数对比分析

Kinect与TOF、双目、结构光相机比较相机国产、非国产统计参数对比分析

weixin_38353277的博客 4161

Azure Kinect: 深度相机原理及点云处理

本文介绍了Azure Kinect深度相机的原理,它基于TOF原理工作,能够高精度地获取三维场景的深度信息。Azure Kinect是微软研发的一种深度相机,它基于TOF(Time of Flight)原理工作,可以高精度地获取三维场景的深度信息。本文将介绍Azure Kinect深度相机原理,以及如何使用点云处理技术来处理相机采集到的深度图像数据。Azure Kinect深度相机使用TOF原理,通过发送和接收光脉冲来测量光信号的飞行时间,从而计算出物体与相机之间的距离。这个时间称为光信号的飞行时间。

EvktJava的博客 1949

深度相机使用对比:Gemini Pro与RealSense D435i

为了开展视觉slam相关项目,最近找了几款不同的深度相机进行测试,本次主要讲一下奥比中光的Gemini Pro相机与Intel的D435i的使用对比

Feizhai2的博客 9017

Kinect深度相机:从入门到精通实战指南

本文还有配套的精品资源,点击获取 简介:Kinect是微软开发的创新深度相机技术外设,特别适用于游戏、体感控制和计算机视觉领域。本压缩包提供27份详细资料,帮助初学者一步步精通Kinect使用。涵盖了硬件构成、开发环境和SDK、编程语言支持、骨架追踪、语音识别以及应用领域等关键方面。学习路径和实践项目的结合,助力学习者深入理解并应用Kinect进行开发。 1. K...

weixin_42588555的博客 5865

kinect v1深度相机介绍以及ubuntu16.04下的使用

kinect-v1深度相机介绍以及ubuntu16.04下的使用

puqian13的博客 5881

深度相机系列深度相机产品介绍

说明:文中所举例的产品比较早,读者把重点放在学习原理上就好。 本文的深度相机制造商涉及:Microsoft、Intel、Leap Motion、Orbbec、图漾、Occipital Structure、Stereolabs 、DUO。 文末深度相机详细对比清单。 1. Microsoft Kinect 微软推出了两款KinectKinect一代(Kinect v1)是基于结构光原理的深度相机Kinect二代(Kinect v2)是基于TOF原理的深度相机。如下所示: Kinect v1、v2.

lemonxiaoxiao的博客 4727

深度相机对比

各家深度相机对比 看IEEE Robotics & Automation Magazine 2019上的一篇论文【论文地址】看到对十种深度相机进行全方位的对比,包括精度、偏差等。再从csdn博客上找到相关介绍的。 以下转载自【博客】 深度相机哪家详细参数对比清单...

SLAM的博客 4004

深度相机系列三】深度相机原理揭秘--双目立体视觉

本文已经首发在个人微信公共号:计算机视觉life(微信号CV_life),欢迎关注! 导读 为什么非得用双目相机才能得到深度? 双目立体视觉深度相机的工作流程 双目立体视觉深度相机详细工作原理     理想双目相机成像模型     极线约束     图像矫正技术     基于滑动窗口的图像匹配     基于能量优化的图像匹配

计算机视觉life 3万+

深度相机介绍(TOF、RGB双目、结构光参数对比

随着计算机视觉与人工智能技术的飞速发展,采用深度相机进行场景三维重建、目标检测、环境感知等应用越来越广泛,与传统的2D相机不同,深度相机可以通过拍摄空间来获得景深信息,从而获得目标的3D信息,构建3D模型,这也是与普通相机最大的差别。目前的深度相机根据其工作原理可以分为三种:TOF、RGB双目、结构光,在机器人、人机交互以及其他工业领域中等到了广泛应用。

weixin_46038443的博客 1万+

深度相机系列八】深度相机:想说爱你不容易

通过前面一系列的文章,我们已经了解了深度相机的原理及其广泛的应用。看起来深度相机貌似是一种完美产物。可是稍微有点哲学思维的读者都知道,世界上不存在绝对完美的物体,万物都有两面性,而这两个方面是既对立又统一的。 那么深度相机光辉的一面背后,是否也隐藏有一些不为人知的坑? 答案是肯定有,而且挺深。 下面我们来探讨一下:深度相机在应用开发上有哪些需要特别注意的坑。 从《深度相机哪家详细参数

计算机视觉life 5730

RealSense D435i深度相机介绍

D435i硬件结构及各个组件原理详解

qq_41721951的博客 3万+

深度相机的坑

版权声明:本文为博主原创文章,未经博主允许不得转载。违者必究。 https://blog.csdn.net/electech6/article/details/79077829 看起来深度相机貌似是一种完美产物。可是稍微有点哲学思维的读者都知道,世界上不存在绝对完美...

Z's Palace 4606

小觅深度版-realsense系列深度相机对比

本文为CSDN原创文章,转载请注明出处 本文为CSDN原创文章,转载请注明出处 本文对比了目前小觅生产的深度版(120°)相机、Realsense D435以及 Realsense ZR300,说明了这三款相机的特点以及相关参数,并上了三者对比的性能参数图,方便读者进行对比选型 目录 1.小觅深度版(120°) 2.Realsense D435 3.Realsense ZR300 4.性能参数对...

Y.W.jian的博客 1万+

深度相机原理及坐标系转换

深度相机 操作系统:ubuntu18.04 显卡:GTX1080ti python版本:2.7(3.7) QQ群:加入深度学习交流群 获取学习资料 (147960154) 主要介绍深度相机的成像原理及投影坐标转换 文章目录深度相机深度相机分类相机成像原理小孔成像与凸透镜成像相机结构相机成像模型中的4个坐标系前向投影反向重建相机畸变双目视觉(Stereo)原理应用双目视觉的优缺点结构光(Structured-light)原理应用飞行时间(TOF)原理应用 参考了以下文章 深度相机-TOF、RGB双目、

water&水滴之纯の博客 1万+

机器人视觉核心器件研发全解析:双目相机与深度相机技术对比深度相机研制实战

本文系统剖析了机器人视觉系统中双目相机与深度相机的技术特性、硬件设计及软件算法。从技术原理看,双目相机基于被动视差测距,深度相机则分为双目视觉、ToF和结构光三种主动式技术路线,各具优劣势。硬件设计上,详细拆解了光学模块、成像模块等核心组件,并提供了三类深度相机详细物料清单与成本分析。软件层面构建了四层架构系统,重点阐述了深度计算的核心算法流程及SLAM适配方案。研究结果明,结构光相机在近距离(<3m)精度最高(±0.5%),ToF相机最远测距达50m,而双目相机成本最低(500-1500元)。

bother3000的博客 2001

深度相机分类及品牌型号调研

深度相机品牌型号调研ToF相机结构光相机双目立体视觉深度相机三种深度相机对比 目前,3D视觉摄像头(深度相机)解决方案比较主流的有三种,分别是结构光、双目视觉,以及ToF(Time of Flight,飞行时间)。其中结构光解决方案的代公司有奥比中光(Orbbec Astra)、微软(Kinect-1)、英特(RealSense),以及Mantis Vision等;双目视觉的代公司有Leap Motion、Stereolabs等;ToF技术的代公司有微软(Kinect-2)、PMD、索尼(SoftKi

qq_41300404的博客 4419

深度相机的原理与应用分析

随着科技的迅猛发展,深度相机作为一种新兴的三维视觉技术,正在各个领域发挥着重要作用。深度相机能够捕捉物体与相机之间的距离信息,相较于传统的2D相机,其在环境感知能力上有着显著的优势。

硬核科技 1383

深度相机原理和优势对比

深度相机原理和优势对比

Vertira的博客 1680

在gazebo中使用深度相机

前言 需要使用点云信息,因此需要在gazebo中添加深度相机。 模型下载 这里使用了kinect相机模型,也即主要使用openni_description这个功能包。 下载地址:https://github.com/ros-drivers/openni_camera 下载解压后,将openni_description放到目标位置即可。 如果要使用kinect, 可以进一步查看https://wiki.ros.org/openni_camera,了解相关话题。 加载使用 可以看到,上面下载的功能包是indig

淡水苦舟 5265
上一篇: 【深度相机系列五】脑补了和库克的对话后,我发现了iPhone X深度相机选择的秘诀和方法
下一篇: 【深度相机系列七】深度相机应用全面梳理:多点开花,定点爆破
计算机视觉life
博客等级 码龄12年 4324粉丝 209原创
评论 5
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值