


1. 前言
本文分析的是Android Hal层的源码,硬件平台基于mt6735。之前几篇讲的预览流程中3A相关的环节都忽略了,现在重新整理下。
3A指的是Auto Exposure,Auto Focus,Auto White Balance。这三个一起放上来代码实在太多了,这里将重点记录AF的代码。AF的部分工作是由ISP完成的,而ISP的大部分代码mtk都没有开放给我们,比如ISP是如何计算得到对焦位置信息的,但得到对焦位置之后怎么操作对焦马达的代码我们是看得到的,所以涉及到ISP的一些代码将被略过
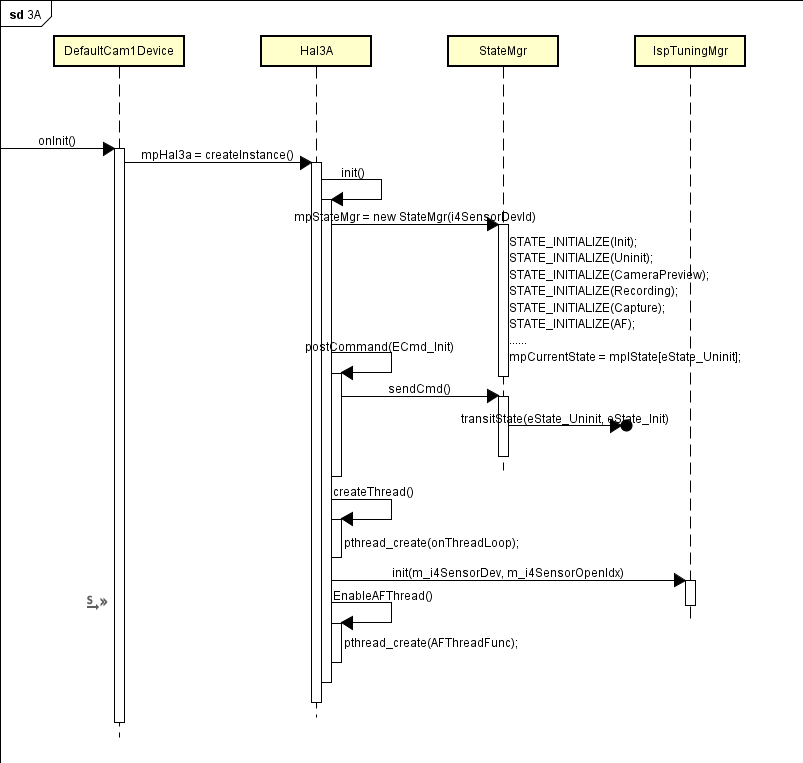
2. 初始化3A
3A的初始化在DefaultCam1Device的onInit函数里面开始,之前在camera打开流程里面已经提到过
bool
DefaultCam1Device::
onInit()
{
    ......
    //  (1) Open 3A
    mpHal3a = NS3A::IHal3A::createInstance(
            NS3A::IHal3A::E_Camera_1,
            getOpenId(),
            LOG_TAG);
    ......
}
构造一个Hal3A对象,看下Hal3A::createInstance的实现
Hal3A*
Hal3A::
createInstance(MINT32 i4SensorDevId, MINT32 i4SensorOpenIndex)
{
    switch (i4SensorDevId)
    {
        case SENSOR_DEV_MAIN:
            Hal3ADev<SENSOR_DEV_MAIN>::getInstance()->init(i4SensorDevId, i4SensorOpenIndex);
            return Hal3ADev<SENSOR_DEV_MAIN>::getInstance();
        break;
        case SENSOR_DEV_SUB:
            Hal3ADev<SENSOR_DEV_SUB>::getInstance()->init(i4SensorDevId, i4SensorOpenIndex);
            return Hal3ADev<SENSOR_DEV_SUB>::getInstance();
        break;
        ......
    }
}
其实这里的Hal3A并没有直接继承IHal3A,也就是说从IHal3A::createInstance到Hal3A::createInstance的调用过程经历了一番波折,但暂时不用关心它。从Hal3A::createInstance可以看到除了实例化以外还会调用init函数。构造函数没什么好看的-略过,直接看init函数
MRESULT
Hal3A::
init(MINT32 i4SensorDevId, MINT32 i4SensorOpenIndex)
{
    ......
    // (1)
    mpStateMgr = new StateMgr(i4SensorDevId);
    // (2)
    bRet = postCommand(ECmd_Init);
    // (3)
    createThread();
    // (4)
    bRet = IspTuningMgr::getInstance().init(m_i4SensorDev, m_i4SensorOpenIdx);
    // (5)
    ret = EnableAFThread(1);
    ......

    return S_3A_OK;
}
步骤(1) new StateMgr,构造函数如下
StateMgr::StateMgr(MINT32 sensorDevId)
     : ......
{
    #define STATE_INITIALIZE(_state_)\
         mpIState[eState_##_state_] = new State##_state_(sensorDevId, this);

    STATE_INITIALIZE(Init);
    STATE_INITIALIZE(Uninit);
    STATE_INITIALIZE(CameraPreview);
    STATE_INITIALIZE(CamcorderPreview);
    STATE_INITIALIZE(Recording);
    STATE_INITIALIZE(Precapture);
    STATE_INITIALIZE(Capture);
    STATE_INITIALIZE(AF);

    mpCurrentState = mpIState[eState_Uninit];
}
初始化3A的状态管理,将各个子状态都保存在mpIState数组里面,并将当前状态设置为Uninit状态
步骤(2) postCommand
MBOOL Hal3A::postCommand(ECmd_T const eCmd, MINTPTR const i4Arg)
{
    ......
    ERROR_CHECK(mpStateMgr->sendCmd(eCmd))
    ......
}
MRESULT StateMgr::sendCmd(ECmd_T eCmd)
{
Mutex::Autolock lock(m_Lock);
EIntent_T eNewIntent = static_cast<EIntent_T>(eCmd);
#define SEND_INTENT(_intent_)\
case _intent_: return mpCurrentState->sendIntent(intent2type<_intent_>());\
switch (eNewIntent)
{
SEND_INTENT(eIntent_CameraPreviewStart)
SEND_INTENT(eIntent_CameraPreviewEnd)
SEND_INTENT(eIntent_CaptureStart)
SEND_INTENT(eIntent_CaptureEnd)
SEND_INTENT(eIntent_RecordingStart)
SEND_INTENT(eIntent_RecordingEnd)
SEND_INTENT(eIntent_AFUpdate)
SEND_INTENT(eIntent_AFStart)
SEND_INTENT(eIntent_AFEnd)
SEND_INTENT(eIntent_Init)
SEND_INTENT(eIntent_Uninit)
}
return -1;
}从步骤(1)可以看出这里的mpCurrentState指向的是StateUninit对象,所以接着看StateUninit的sendIntent函数
MRESULT
StateUninit::
sendIntent(intent2type<eIntent_Init>)
{
    MY_LOG("[StateUninit::sendIntent]<eIntent_Init>");

    // AAO DMA buffer init
    MINT32 i4SensorIdx = m_pHal3A->getSensorOpenIdx();

if (ENABLE_3A_GENERAL & m_pHal3A->m_3ACtrlEnable) {
if (ENABLE_AAOBUF & m_pHal3A->m_3ACtrlEnable) {
    // AAO DMA buffer init
    if (!IAAOBufMgr::getInstance().init(m_SensorDevId, i4SensorIdx)) {
        MY_ERR("IAAOBufMgr::getInstance().init() fail");
        return E_3A_ERR;
    }

    if (!IAEBufMgr::getInstance().init(m_SensorDevId, i4SensorIdx)) {
        MY_ERR("IAEBufMgr::getInstance().init() fail");
        return E_3A_ERR;
    }
}
if (ENABLE_AFOBUF & m_pHal3A->m_3ACtrlEnable) {
    // AFO DMA buffer init
    if (!IAFOBufMgr::getInstance().init(m_SensorDevId, i4SensorIdx)) {
        MY_ERR("IAFOBufMgr::getInstance().init() fail");
        return E_3A_ERR;
    }
}
}

    // State transition: eState_Uninit --> eState_Init
    m_pStateMgr->transitState(eState_Uninit, eState_Init);

    return  S_3A_OK;
}
做了一堆乱七八糟的初始化之后将3A状态从Uninit状态切换到Init状态
步骤(3) createThread和步骤(5) EnableAFThread
MVOID
Hal3A::createThread()
{
    ......
    pthread_create(&mThread, NULL, onThreadLoop, this);
    pthread_create(&mPDThread, NULL, PDThreadLoop, this);
    pthread_create(&mPDVCThread, NULL, PDVCThreadLoop, this);
    ......
}
MRESULT Hal3A::EnableAFThread(MINT32 a_bEnable)
{
if (a_bEnable) {
if (mbAFThreadLoop== 0)
{
......
pthread_create(&mAFThread, &attr, AFThreadFunc, this);
}
} else {
......
}
return ret;
}一共创建了4个线程,暂时只关心onThreadLoop 和AFThreadFunc。onThreadLoop是3A主线程,负责接收处理命令;AFThreadFunc负责实时更新AF参数
3. 处理PASS1_START_ISP事件
前面的3A初始化做的事情并不多,更多的准备工作是在接收到PASS1_START_ISP事件之后做的,PASS1_START_ISP事件是在之前的Camera预览流程控制流中提到的Pass1Node的startHw函数里面发送
MBOOL
Pass1NodeImpl::
startHw(list<HwPortConfig_t> & plPortCfg)
{
    ......
    handleNotify(PASS1_START_ISP, newMagicNum, 0);
    ......
}
3.1 DefaultCtrlNode接收处理PASS1_START_ISP事件
Pass1Node发出的event将在DefaultCtrlNode的onNotify函数中接收处理
MBOOL
DefaultCtrlNodeImpl::
onNotify(MUINT32 const msg, MUINT32 const ext1, MUINT32 const ext2)
{
    switch(msg)
    {
        case PASS1_START_ISP:
        {
            if(mpHal3a)
            {
                cmd = ECmd_CameraPreviewStart;
                ......
                mpHal3a->sendCommand(cmd);
            }
        case PASS1_STOP_ISP:
        {
            ......
        }
        case PASS1_EOF:
        {
            ......
        }
        default:
        {
            ret = MTRUE;
        }
    }
    return ret;
}
Hal3a的sendCommand函数会把命令加入到命令队列,然后由主线程onThreadLoop获取
MVOID*
Hal3A::onThreadLoop(MVOID *arg)
{
    while (_this->getCommand(rCmd, bGetCmd, MFALSE))
    {
        switch (rCmd.eCmd)
        {
            case ECmd_PrecaptureStart:
            {
                ......
            }
            case ECmd_Update:
            {
                ......
            }
            default:
                if ( ! _this->postCommand(rCmd.eCmd, reinterpret_cast<MINTPTR>(&rCmd.rParamIspProfile)))
                {
                    MY_ERR("Cmd(%d) failed(0x%x)", rCmd.eCmd, _this->getErrorCode());
                    AEE_ASSERT_3A_HAL("onThreadLoop postCommand fail(2).");
                }
        }
    }
}
onThreadLoop通过getCommand函数获取命令,获取到命令之后调用postCommand函数对命令进行处理
再看一次postCommand
MBOOL Hal3A::postCommand(ECmd_T const eCmd, MINTPTR const i4Arg)
{

    if( eCmd == ECmd_CameraPreviewStart || eCmd == ECmd_CaptureStart)
    {
        mbEnAESenThd = MTRUE;
        createAEThread();
        mEnFlushVSIrq = mFlushVSIrqDone = 0;
        mEnFlushAFIrq = mFlushAFIrqDone = 0;
    }

    ......
    ERROR_CHECK(mpStateMgr->sendCmd(eCmd))
    ......

    return MTRUE;
}
接收到的命令是ECmd_CameraPreviewStart,所以这里的createAEThread函数会执行
MVOID
Hal3A::createAEThread()
{
    pthread_create(&mAESenThread, NULL, AESensorThreadLoop, this);
}
加上这个AESensorThreadLoop,需要关注的线程增加到了3个
3.2 StateInit处理CameraPreviewStart命令
继续看mpStateMgr->sendCmd函数。之前介绍过,它会把命令交给当前状态的sendIntent函数进行处理。在初始化阶段已经把当前状态切换到init状态,所以来看StateInit的sendIntent的实现
MRESULT
StateInit::
sendIntent(intent2type<eIntent_CameraPreviewStart>)
{

if (ENABLE_3A_GENERAL & m_pHal3A->m_3ACtrlEnable) {
if (ENABLE_AAOBUF & m_pHal3A->m_3ACtrlEnable) {
    // AAO DMAInit + AAStatEnable
    if (!IAAOBufMgr::getInstance().DMAInit(m_SensorDevId)) {
        MY_ERR("IAAOBufMgr::getInstance().DMAInit() fail");
        return E_3A_ERR;
    }
    if (!IAAOBufMgr::getInstance().AAStatEnable(m_SensorDevId, MTRUE)) {
        MY_ERR("IAAOBufMgr::getInstance().AAStatEnable() fail");
        return E_3A_ERR;
    }
    if (!IAEBufMgr::getInstance().DMAInit(m_SensorDevId)) {
        MY_ERR("IAEBufMgr::getInstance().DMAInit() fail");
        return E_3A_ERR;
    }

    if (!IAEBufMgr::getInstance().AAStatEnable(m_SensorDevId, MTRUE)) {
        MY_ERR("IAEBufMgr::getInstance().AAStatEnable() fail");
        return E_3A_ERR;
    }
}
if (ENABLE_AFOBUF & m_pHal3A->m_3ACtrlEnable) {
    // AFO DMAInit + AFStatEnable
    if (!IAFOBufMgr::getInstance().DMAInit(m_SensorDevId)) {
        MY_ERR("IAFOBufMgr::getInstance().DMAInit() fail");
        return E_3A_ERR;
    }
    if (!IAFOBufMgr::getInstance().AFStatEnable(m_SensorDevId, MTRUE)) {
        MY_ERR("IAFOBufMgr::getInstance().AFStatEnable() fail");
        return E_3A_ERR;
    }
}

    ......

if (ENABLE_AWB & m_pHal3A->m_3ACtrlEnable) {
    // AWB init
    bRet = (m_pHal3A->get3APreviewMode() == EPv_Normal)
        ? IAwbMgr::getInstance().cameraPreviewInit(m_SensorDevId, i4SensorIdx, rParam)
        : IAwbMgr::getInstance().camcorderPreviewInit(m_SensorDevId, i4SensorIdx, rParam);
    if (!bRet) {
        MY_ERR("IAwbMgr::getInstance().PreviewInit() fail, PvMode = %d\n", m_pHal3A->get3APreviewMode());
        return E_3A_ERR;
    }
}

if (ENABLE_AE & m_pHal3A->m_3ACtrlEnable) {
    // AE init
    err = (m_pHal3A->get3APreviewMode() == EPv_Normal)
        ? IAeMgr::getInstance().cameraPreviewInit(m_SensorDevId, i4SensorIdx, rParam)
        : IAeMgr::getInstance().camcorderPreviewInit(m_SensorDevId, i4SensorIdx, rParam);
    if (FAILED(err)) {
        MY_ERR("IAeMgr::getInstance().PreviewInit() fail, PvMode = %d\n", m_pHal3A->get3APreviewMode());
        return err;
    }
}
if (ENABLE_AF & m_pHal3A->m_3ACtrlEnable) {
    // AF init
    err = IAfMgr::getInstance().init(m_SensorDevId, i4SensorIdx);
    if (FAILED(err)) {
        MY_ERR("AfMgr::getInstance().init() fail\n");
        return err;
    }
}

    IspTuningMgr::getInstance().sendIspTuningIOCtrl(m_SensorDevId, IspTuningMgr::E_ISPTUNING_SET_GMA_SCENARIO, IspTuningMgr::E_GMA_SCENARIO_PREVIEW, 0);
    IspTuningMgr::getInstance().sendIspTuningIOCtrl(m_SensorDevId, IspTuningMgr::E_ISPTUNING_NOTIFY_START, 0, 0);

    // Reset frame count to -2
    m_pStateMgr->resetFrameCount();

    // State transition: eState_Init --> eState_CameraPreview
    m_pStateMgr->transitState(eState_Init, eState_CameraPreview);

    return  S_3A_OK;
}
包含了AWB、AE、AF在内的ISP相关的初始化,相关的初始化完成之后会调用m_pStateMgr->transitState函数将当前状态切换到CameraPreview状态。
代码太多,这里只关注AF的初始化
MRESULT AfMgr::init(MINT32 i4SensorIdx, MINT32 isInitMCU)
{

    ......

    // --- init MCU ---
    SensorStaticInfo rSensorStaticInfo;
    if (m_i4EnableAF == -1)
    {
        IHalSensorList* const pIHalSensorList = IHalSensorList::get();
        IHalSensor* pIHalSensor = pIHalSensorList->createSensor("af_mgr", m_i4SensorIdx);
        SensorDynamicInfo rSensorDynamicInfo;

        switch(m_i4CurrSensorDev)
        {
            case ESensorDev_Main:
                pIHalSensorList->querySensorStaticInfo(NSCam::SENSOR_DEV_MAIN, &rSensorStaticInfo);
                pIHalSensor->querySensorDynamicInfo(NSCam::SENSOR_DEV_MAIN, &rSensorDynamicInfo);
                break;
            case ESensorDev_Sub:
                ......
            default:
                MY_ERR("Invalid sensor device: %d", m_i4CurrSensorDev);
        }
        if(pIHalSensor) pIHalSensor->destroyInstance("af_mgr");

        ......

        m_i4CurrSensorId=rSensorStaticInfo.sensorDevID;
        MCUDrv::lensSearch(m_i4CurrSensorDev, m_i4CurrSensorId);
        m_i4CurrLensId = MCUDrv::getCurrLensID(m_i4CurrSensorDev);
        ......
    }

    if(isInitMCU)
    {
        m_pMcuDrv = MCUDrv::createInstance(m_i4CurrLensId);

        if (m_pMcuDrv->init(m_i4CurrSensorDev) < 0)
        {
            MY_ERR("m_pMcuDrv->init() fail");
            m_i4EnableAF = 0;
        }
        else
        {
            m_pMcuDrv->moveMCU( 0, m_i4CurrSensorDev);
            m_MoveLensTimeStamp = getTimeStamp();
        }
    }

    // --- init ISP Drv/Reg ---
    ......

    // --- checking PDAF is supported or not ---
    ......

    // --- init af algo ---
    ......

    // --- NVRAM ---
    int err;
    err = NvBufUtil::getInstance().getBufAndRead(CAMERA_NVRAM_DATA_LENS, m_i4CurrSensorDev, (void*&)g_pNVRAM_LENS);
    if(err!=0)
        MY_ERR("AfAlgo NvBufUtil get buf fail! \n");
    m_NVRAM_LENS.rFocusRange = g_pNVRAM_LENS->rFocusRange;
    m_NVRAM_LENS.rAFNVRAM= g_pNVRAM_LENS->rAFNVRAM;
    m_NVRAM_LENS.rPDNVRAM    = g_pNVRAM_LENS->rPDNVRAM;

    // --- Param ---
    m_sAFParam = getAFParam();
    m_sAFConfig = getAFConfig();
    m_pIAfAlgo->setAFParam(m_sAFParam, m_sAFConfig, m_NVRAM_LENS.rAFNVRAM);
    m_pIAfAlgo->initAF(m_sAFInput, m_sAFOutput);
    ......
    m_pIAfAlgo->setAFMode(m_eLIB3A_AFMode);

    //init pd mgr
    ......

    return S_AF_OK;
}
第30行,调用lensSearch函数匹配镜头驱动
第35-49行,将镜头移动到起始位置
第60-67行,获取af tuning参数
第69-73行,设置af tuning参数
3.3 匹配镜头驱动
MTK为多个镜头做了兼容,所以AF初始化的第一步就是找到当前对应镜头的型号。lensSearch函数实现了lens的匹配过程
int
MCUDrv::lensSearch( unsigned int a_u4CurrSensorDev, unsigned int a_u4CurrSensorId)
{
    INT32 i;

    LensCustomInit(a_u4CurrSensorDev);
    if (a_u4CurrSensorDev == MCU_DEV_MAIN )
    {
        LensCustomGetInitFunc(&MCUDrv::m_LensInitFunc_main[0]);
        MCUDrv::m_u4CurrLensIdx_main = 0;

        for (i=0; i<MAX_NUM_OF_SUPPORT_LENS; i++)
        {
            if ((MCUDrv::m_LensInitFunc_main[i].LensId == DUMMY_LENS_ID) ||
                (MCUDrv::m_LensInitFunc_main[i].LensId == SENSOR_DRIVE_LENS_ID) /*||


 2万+


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


