【Jeston Nano B01新手教程】Jeston nano B01 SUB(国产版)新手注意事项(开机、兼容性、性能等)

【Jeston Nano】环境配置-部署yolov5 嵌入式部署 阅读详情

为什么选择Jetson Nano B01

1.便宜。Jetson Nano是jetson家族价格最低的,但官方版断货,所以选择国产版(Jeston nano B01 SUB)。我在淘宝商家购买套件的价格是1249。如果购买它的下一代Jetson Orin Nano,至少加价¥1000。

2.方便。如果购买【核心模组】,上面是不带USBport等的,只有一块板子。学习AI开发板的新手需要的是【开发套件】。

3.功耗低。在圆口DC/5V4A供电下,运行MaxN模式,功耗~10W。在MicroUSB(移动电源只能插这个口)供电下,运行5W模式,功耗限制在5-5.5W。考虑到移动电源74Wh,则能保证10h以上的续航。

为什么不选择Jetson Nano B01

1.性能低,仅0.5TOPS(与下一代Jetson Orin Nano比较:Jetson Orin Nano达20TOPS,功耗7W-15W)

2.兼容性。Jetson通过Jetpack管理cuda、cudnn等。Jetson Nano最高支持Jetpack4.6.3,这意味着Cuda版本不超过10,可能与pytorch等配合不好(缺少对某些库的支持等)。例如运行yolov5时,我要运行的代码由于上述限制,不能开启pytorch+cuda的GPU加速,开发板差点白买了(进行tensorrt加速解决)

3.没法使用英伟达官方的教程。(但供货商一般会提供教程)

怎样购买

我推荐你购买的套装包括:

  • Jetson Nano B01(开发者套组)
  • TF卡(容量大,不要仅16GB,烧录完系统就不剩了)
  • 亚克力外壳/风扇
  • 5V/4A电源
  • HDMI线/DP线
  • 读卡器(如果你的电脑没有TF卡槽)
  • 显示器(可以买7寸的那种,~¥150,不买的话只能无头点亮Jetson Nano)
  • USB键鼠,建议买无线的那种
  • 螺丝刀,要自己组装外壳

不一定需要网络模块,因为你可以像我一样用USB连接手机进行网络共享

怎样点亮

到货以后,可以找网上教程组装外壳,供货商也可能提供教程。

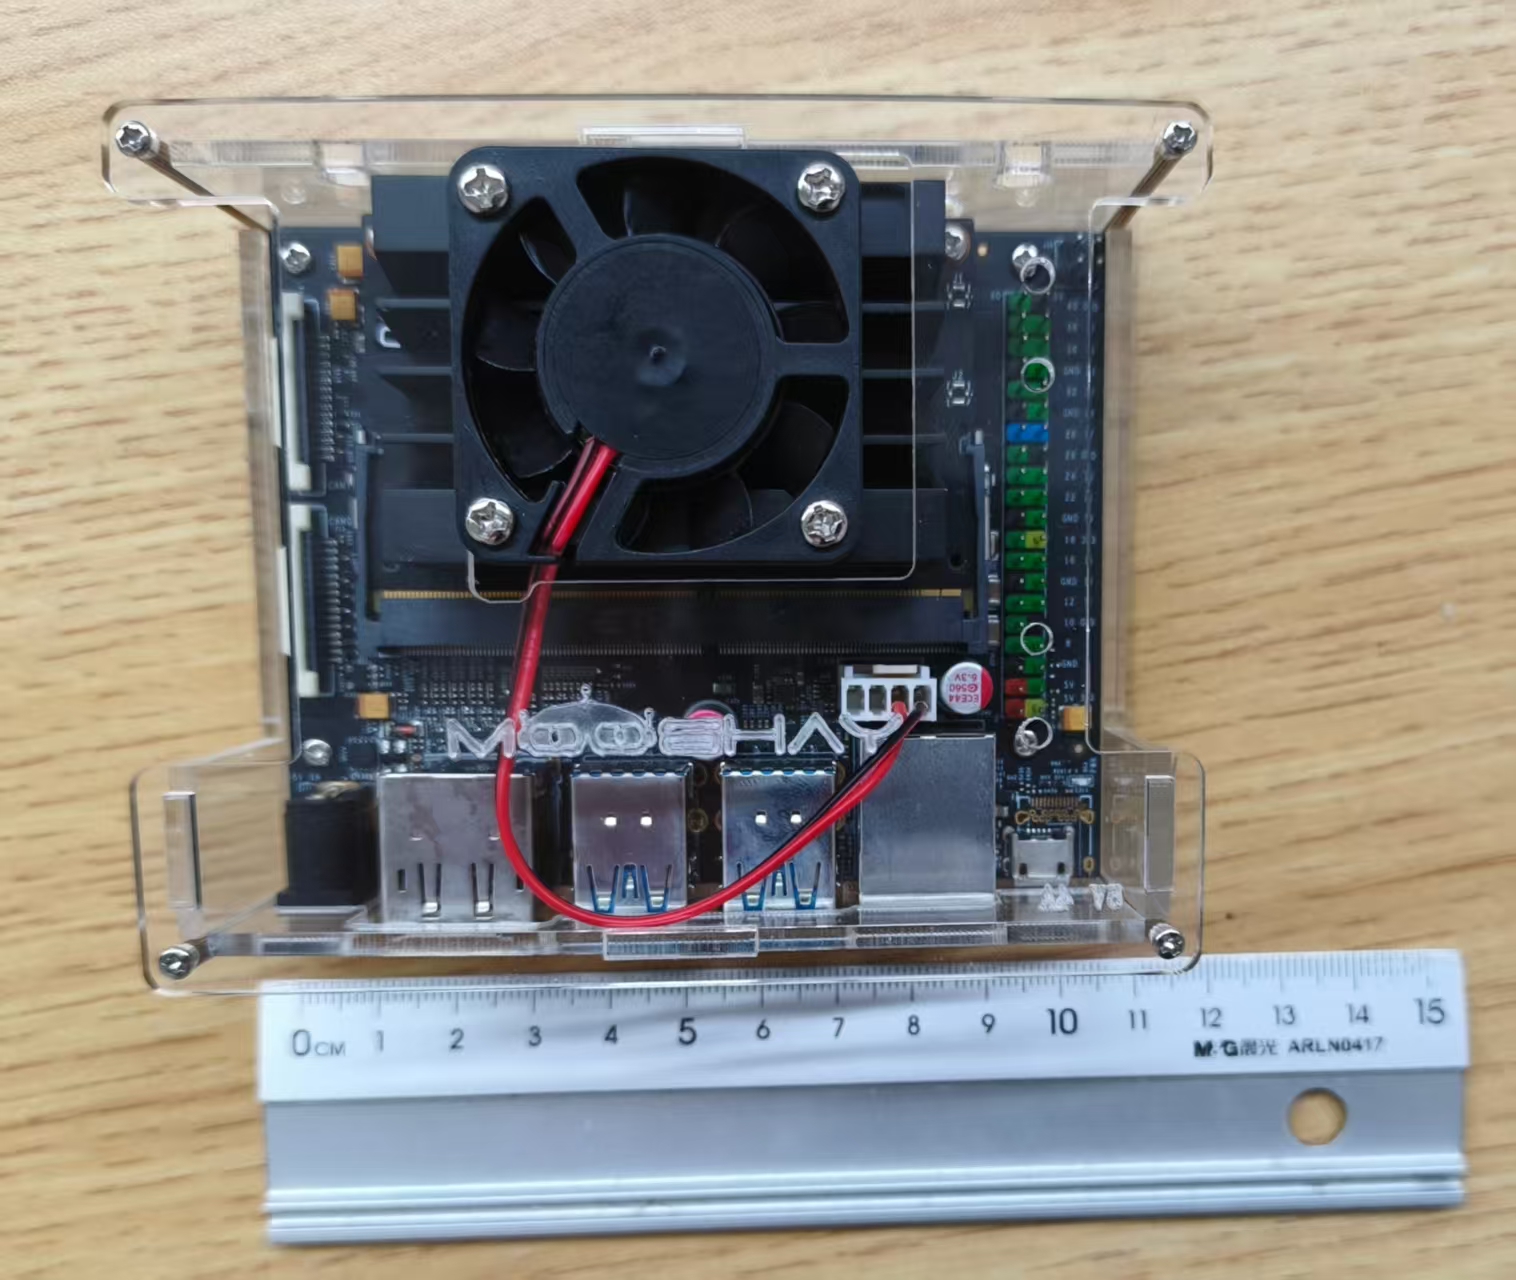
  •  注意:别把风扇装反了

装好以后开发板长这样👇

因为Jetson Nano B01跟官方套组不一样,需要修改系统的一些配置文件,所以供货商一般会帮你烧录好系统,直接插TF卡、连显示器、电源、键盘鼠标开机。(账号密码也会告诉你)

通过U盘烧录系统开机等应该也会提供教程。可以提前跟供货商确认。

  • 注意:不要按英伟达官方教程走。官方版和国产版有差别。

怎样开始使用

如果连接显示屏,开机以后你会看到Ubuntu图形界面。

文件管理:左侧栏目打开文件,可以看一下存储会不会满了。如果因为供应商在存储里放了很多他们的学习资料,可以删掉你不需要的资料释放存储(Move to Trash,然后Dump Trash)

可以在电脑上配个和Jetson Nano环境一样的虚拟机调试好程序再放在Jetson Nano上运行。

如果你需要U盘传输文件,注意Jetson可能不识别某些文件系统,要把U盘格式化为Jetson能识别的文件系统,如FAT32。

jeston TX1/TX2 系统迁移至SD卡的正确步骤 Nvidia jeston TX1/TX2 TX1 eMMC大小只有16GB, TX2 eMMC大小只有32GB 如果装了点CUDA等深度学习的组建后,往往我们的存储空间都不足了,而采用mount挂载外部存储扩展,又存在系统安装软件要变更很多安装目录的问题,导致很多变成非标准化的操作。鉴于此,采用官方推荐的 迁移系统至 SD卡或SSD存储,来整体上扩大系统存储。 阅读详情

相关推荐

国产版Jetson Nano学习篇1—新手入门必看,手把手带你出坑

主要内容是国产版Jetson Nano 的简介和开机基本配置

weixin_64260325的博客 1万+

jeston nano开发板 在ubuntu18.04环境下搭建的ROS和arduino小车

ros

m0_52249955的博客 4249

jeston显卡驱动安装与兼容性

JetPack 是 NVIDIA Jetson 开发套件的官方软件开发工具包,其中包括了 GPU 驱动程序、CUDA、cuDNN、TensorRT 以及其他开发工具和库。:JetPack 内置的显卡驱动和 CUDA 版本已经为 Jetson 硬件和操作系统做了优化,确保其版本匹配和稳定性。显卡驱动是系统自带,每个jetpack版本有对应的ko文件系统不需要也无法针对显卡驱动进行升级或者更新。关于显卡驱动的兼容性,NVIDIA 的驱动通常是和特定版本的 JetPack 深度集成的,因此。

qq_43298381的博客 1875

最全NVIDIA Jetson开发板参数配置和购买指南

NVIDIA开发的GPU不仅在电脑显卡领域占据大量份额,在嵌入式NVIDIA的Jeston系列开发板也近乎是领先的存在,特别是NVIDIA Jeston系列开发板在算力和成本的平衡上都要优于其他厂家,性价比很高,设备体积小。本博文旨在给采购NVIDIA Jeston开发板的读者提供一些参数分析和指南。

qq_40734883的博客 1万+

Jeston TX2学习笔记(1)——介绍、快速开始

以下部分内容 是翻译了英伟达Jeston TX2开发套件快速开始手册。1 介绍    NVIDA Jeston TX2套件是一个用于AI计算的全功能开发平台,通过预装的Linux系统环境(具体为ubuntu系统)帮助使用者快速的启动并运行。开发套件包含许多通用的API接口并且支持英伟达所有的开发工具。该开发套件板载了许多硬件接口,可以灵活的扩展相关应用。    在网址https://develop...

DavidZh 6732

Jeston NANO 配置并安装 torch+ torchvision

由于nano的arm64架构,所以用它进行深度学习配置部署时会与用普通电脑(x86)有所不同

ZHUO__zhuo的博客 3922

jeston开发教程(1)系统与环境配置

  由于本次公司项目购入了两块开发板分别为Nano和NX,故在本次记录中会对这两块开发板都进行记录。 1、镜像安装   jetson系列开发板必须所有都编写通过TF卡进行系统写入,至少我曾经使用过的带有eMMC的TK1平台与目前使用的两个不带有EMMc的Nano与NX都是如此。 1)镜像下载   为了保正下载的镜像可以正常使用,且为最新镜像,官方下载网站如下:https://developer.nvidia.com/embedded/downloads 并工具平台进行选择,选取合适的镜像进行下载,并解压。

qq_23301719的博客 1293

HDMI调试避坑指南:从AVI InfoFrame到通用控制包,这些DataIsland Packet细节千万别忽略

本文深入解析HDMI调试中DataIsland数据包的关键细节,包括AVI InfoFrame、通用控制包和音频时钟再生包(ACR)的配置与故障排查。通过实际案例和寄存器配置示例,帮助工程师快速定位显示异常、色彩失真和音频中断等问题,提升HDMI接口调试效率。

weixin_30897233的博客 630

Jeston 与 PX4(一)

PX4与机载电脑 大二下半学期开始接触四旋翼无人机,主要在实验室学习飞控,针对bibi飞控的二次开发,与实验室其余成员参加了大大小小的无人机比赛,包括令人崩溃的电赛,虽然没有取得较好的成绩,但却学到了很多。鉴于bibi飞控的种种,我希望能在假期学习PX4飞控,为实验室之后的发展增加一个选择。 文章目录PX4与机载电脑前言一、PX4二、使用步骤1.引入库2.读入数据总结 前言 PX4飞控 Jeston Nano 4GB作为机载电脑 一、PX4 示例:pandas 是基于NumPy 的一种工具,该工具

qq_58054907的博客 3074

三菱FX3U PLC红绿灯ST编程实战:从基础逻辑到急停功能完整实现

本文以十字路口红绿灯控制为例,详细讲解了三菱FX3U PLC使用ST编程的完整实战过程。内容涵盖从基础时序逻辑、状态机设计,到急停功能、黄灯闪烁、昼夜模式切换等高级功能的实现,并提供了代码优化与调试技巧,帮助工程师掌握结构化文本在工业控制中的清晰、结构化应用。

weixin_29070861的博客 526

RK3568适配MIPI屏幕触摸,触摸延时很大

我用的是系统,接了一个,设备树已经正确配置,evtest测试坐标值和触摸位置都是准确的。但是出现了一个:我在屏幕上点一下,要等大约 2 秒才能在evtest里看到坐标事件打印。这种现象在 Goodix 系列触摸驱动里比较少见,一般意味着。

小灰灰的博客 1354

【Jeston输出3D音频】Jeston nano B01 SUB(国产版) 3D音频方案及测试代码分享

本文介绍了在Jetson Nano B01SUB上实现3D音频输出的方案。硬件采用USB声卡+立体声耳机,软件使用Python结合pyglet或pyaudio库。文章对比了Jetson Nano的经济性和性能局限,建议AI应用可考虑更高配版本。重点讲解了pyglet实现3D音频的代码方案,包括OpenAL驱动配置、HRTF启用、声音定位等核心功能,并提供了可运行的完整示例代码。同时提供了基于pyaudio的立体声测试方案,通过计算左右声道音量差实现简单的3D音效。两种方案均支持单声道WAV文件的3D化播放。

evnocha的博客 1465

Vulkan入门系列0- Vulkan与OpenGL的区别

虽然Vulkan和OpenGL都是对GPU的抽象,都能达到相同的功能,但它们的设计理念不同,可以说设计差异是非常之大,由于OpenGL从1992年到现在,已经有30多年的历史,GPU功能日新月异,与当年不可同日而语,在OpenGL保持向下兼容情况下,还要在OpenGL基础上设计一套编程接口显然是不可能的,所以推出了新编程规范Vulkan。另外在一些无窗口的应用中,Vulkan可以有选择的不创建帧缓冲区,比如在数学运算,物理模拟,处理视频流的应用中并不需要窗口,所以Vulkan支持更灵活的应用场景。

GPU全栈博主 4061

Jetson nano B01 SUB 版调试记录-01(启动,网络配置,SSH远程登录,文件传输)

1.最明显的变化就是取消核心板TF卡槽。取而代之的是EMMC存储芯片,由于16G空间在实际开发和应用过程中往往不够使用,好在Jetson Nano B01支持板载TF/U盘启动,可以将系统烧录到32G或者更大容量的TF卡或U盘来使用。2.取消DC供电口的排针开关,再也不用担心未插入跳线帽导致DC不供电的情况。

KI_112的博客 2332

FCTA/FCTB 前方交通穿行预警/制动系统技术规范

FCTA&FCTB前方交叉路口预警制动系统是针对十字路口和停车场等"鬼探头"场景设计的驾驶辅助系统。系统在自车速度0-40km/h范围内工作,通过角雷达和摄像头检测侧向来车.

未知艺术家的博客 734

消息平台接入实战:Hermes Agent 实现微信/钉钉日常任务自动化的 4 步配置

揭示 Hermes Agent 接入微信/钉钉时高频失效的根本原因——非 API 调用问题,而是上下文边界缺失;详解通过 soul.md 锁定人格基线、skills/ 目录原子化封装技能、CLAUDE.md 控制记忆节奏、Docker 环境适配四步构建可信赖自动化信任链,并给出身份证号过滤、中文标点

weixin_42520239的博客 160

基于开源飞控pix的无人机装调与测试

适用人群:希望进一步掌握无人机装调的飞手从零搭建无人机硬件平台的学生/教师无人机爱好者,开发者其他尚未入门开源PX4固件调试的学习者直播回放无人机装调与测试(一):无人机基本常识/预备知识固件是是烧录在飞控硬件中的软件,pixhawk飞控支持PX4和ArduPilot两种版本的固件。本次课程重点以PX4固件为基础进行讲解PX4 1.10以上固件QGC固件版本1.11一、将要观察的数据声明成uORB消息,并发布。我这里随便添加了一个。

超维空间科技的博客 2万+

ComfyUI 汉化教程(中文界面)

如果你对翻译的结果不满意,还可以进行修改。首先,进入目录,可以看到该目录中有很多 JSON 文件:打开 JSON 文件,找到要修改的内容,修改对应的Value值即可:最后,重启 ComfyUI 即可。

水滴的博客 1万+

NVIDIA JESTON 系列

jeston系列 入门 因为项目的原因提早接触到了高性能计算,在老师的推荐下去了解到了英伟达下的Jeston系列。 项目场景: 我们做的是有关《校园暴力行为检测》,TX2就是用于算法后续的推理。大概是这样 问题描述: 刷机安装 Jetpack4.5遇到问题 始终无法登入,但我用自己的电脑(挂梯子,因为之前访问英伟达的官网太慢,就怀疑是网络的原因 出现例如:User is not authorized on NVIDIA developer server 刷机用的host端一定用 Ubuntu 18.0

weixin_52194323的博客 2351

通信算法之267 : DJI无人机 云哨 DroneID 640ms

消费级无人机可以用于高级航拍、物流和人道主义救援等等。但是其广泛使用给安全、安保和隐私带来了许多风险。例如,攻击方可能会使用无人机进行监视、运输非法物品,或通过侵入机场上方的封闭空域造成经济损失。为了防止恶意使用,无人机制造商采用多种对策来强制安全可靠地使用无人机,例如对速度和高度施加软件限制,或使用地理围栏实施禁飞区。作为对传统对策的补充,市场领导者大疆(DJI)为无人机实施了一种称为 DroneID 的跟踪协议,该协议旨在将无人机及其操作员的位置传输给授权实体,例如执法部门或关键基础设施的运营商。

leegang12的专栏 3294

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

Jeston Xavier NX 模块将系统迁移到NVME存储

Xavier NX 这里记录和分享一下我自己设计的载板上如何实现系统迁移。

cau_weiyuhu的博客 2332

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

官方主板 Jeston TX1 TX2 ubuntu 18.04 迁移系统至固态SSD

详细接收官方主板如何迁移系统至SSD,从而扩展存储

cau_weiyuhu的博客 2095

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

Jetson Nano零基础入门(附CSI摄像头目标检测实战部署)

由于端侧性能有限,为了防止出现卡帧,采用每两帧推理一次,相邻两帧使用第一帧的推理结果,在视觉上不会有差异,但是fps可以提高一倍。

m0_49797859的博客 4378

零基础入门Jetson Nano——硬件篇

Jetson Nano学习——硬件篇写在前面的话Jetson Nano_Hardware安装GPIO库与配置——GPIO使用示例示例1、simple_input示例2、simple_out安装serial库与配置——UART安装smbus库与配置——I2C 写在前面的话 ​ 最近因为比赛的原因入手了树莓派和Jstson Nano,对于两款开发板性能的比较这里不多赘述,大家可以参考这篇博客:树莓派 4 与英伟达 Jetson Nano 性能大比拼,谁是最佳的嵌入式“电脑” 我的建议是:你的项目要用到CUDA,

qq_56548850的博客 1万+

电脑远程控制jeston

刚开始使用jeston时 经常会给它单独配一套鼠标键盘显示屏,桌面非常混乱,有时候往里头传资料也不知道怎么传,经常使用U盘从主机copy到jeston中,非常麻烦!下面介绍里两个比较好用的软件,可以提供工作效率,并且让桌面变得干净整洁!注意:两个软件都是通过网络来连接主机和jeston板子的,下载使用两个软件并不繁琐,只需要输入正确的网络地址就可以连接,所以我重点在第3部分介绍一下我是怎么配置网络的。

2301_76924624的博客 711

开发基于Jeston Orin Nx 开发版 16G的实现

1、用vi打开文件后,是处于「命令行模式(command mode)」,您要切换到「插入模式(Insert mode)」才能够输入文字。切换方法:在「命令行模式(command mode)」下按一下字母「i」就可以进入「插入模式(Insert mode)」,这时候你就可以开始输入文字了。2、编辑好后,需从插入模式切换为命令行模式才能对文件进行保存,切换方法:按「ESC」键。,因此选择v0.16.2版本的torchvisiion,从github clone到本地。由于镜像自带,无需安装,直接配置即可。

gygedg的博客 1338
上一篇: 【开源/在PC和Jeston上实现YOLO+SGBM+3D音频】:高实时性双目摄像机目标检测+深度测量+音频输出程序及硬件搭配方案源码分享(可运行于PC和Jeston Nano B01上)
下一篇: 对OOP架构各种模式的思考讨论
evnocha
博客等级 码龄3年 2粉丝 4原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值