怎么用Canoe CAPL发送诊断

【CAPL】请求和响应 系列文章目录 提示:这里可以添加系列文章的所有文章的目录,目录需要自己手动添加 【CAPL】诊断请求 提示:写完文章后,目录可以自动生成,如何生成可参考右边的帮助文档 文章目录系列文章目录前言一、请求和响应1.定义请求并发送2.获取响应数据3.实例-安全访问总结 前言 提示:这里可以添加本文要记录的大概内容: 例如:随着人工智能的不断发展,机器学习这门技术也越来越重要,很多人都开启了学习机器学习,本文就介绍了机器学习的基础内容。 一、请求和响应 请求和响应是诊断的基本要素,在ECAPL中发送诊断请求 阅读详情


前言

以UDS诊断为例,GMLAN会有些许差异,大同小异。
一般Canoe工程加载CDD以后,可以直接通过canoe工程的诊断界面,点击需要的诊断命令就可以发送诊断了。
在这里插入图片描述
那为什么还需要通过CAPL来发送诊断呢,
1.诊断界面的数据长度和有的参数范围是有限制(最大值最小值)的,但是如果你需要验证发送错误的长度或者超出范围的参数数据时ECU的响应是否符合要求的时候,没有办法通过诊断面板发送。
2.时间,可能你需要两个连续的诊断在间隔多长时间内发送,手动点击太慢。
或者你的ECU修复了某个bug软件升级之后,仅仅测试你修复的那个bug是不够的,最好把所有的诊断都测一下,一个一个点太慢,脚本测试才够快够准确。


1、直接调用CDD里的诊断发送

在CAPL里,诊断你也可以理解为一种类似于int这种的特殊数据类型。
关键字是diagRequest,前提是你的Canoe工程里有加载CDD.
在CAPL里编辑diagRequest,然后按空格,编译器会自动匹配你的canoe工程里加载的CDD名称。
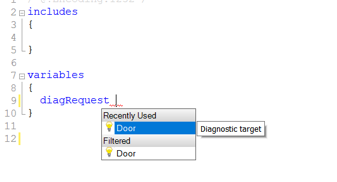
在这里插入图片描述
选中CDD名字后,按‘.’,编译器会自动匹配出这个CDD支持的诊断列表,然后选中你要发送的诊断。
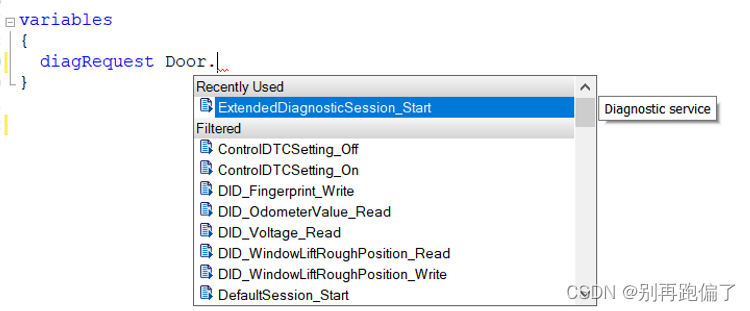
在这里插入图片描述
以要发送进入扩展层的诊断请求 10 03 为例,给这个诊断请求取个名字Diag_Tx_10_03,这样一个诊断请求的数据类型就定义好了。
在这里插入图片描述
定义完成以后,发送诊断请求的函数是diagSendRequest(diagRequest obj),括号里的参数就是我们定义的诊断请求。
那就是:

on key 't'
{
  diagSendRequest(Diag_Tx_10_03);
}

保存,编译,运行工程,点击按键t,
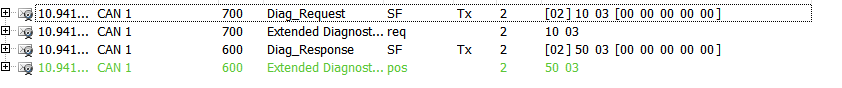
在这里插入图片描述
其他服务也是一样的,比如0x22服务的读SN的诊断

diagRequest Door.SerialNumber_Read Diag_Tx_ReadSN;

on key 's'
{
  diagSendRequest(Diag_Tx_ReadSN);
}
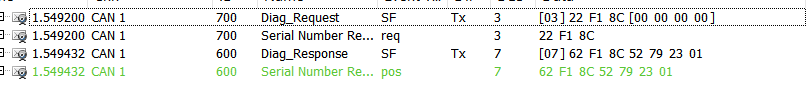
在这里插入图片描述

细心的同学可能会问,为什么Trace两个都是Tx,没有Rx,因为我手边暂时没有真实的ECU模块,是用的虚拟ECU,响应的数据是用另外一个节点模拟的,不过这不影响我们的测试验证,没有真实ECU的时候,想用验证就需要设置为模拟总线。
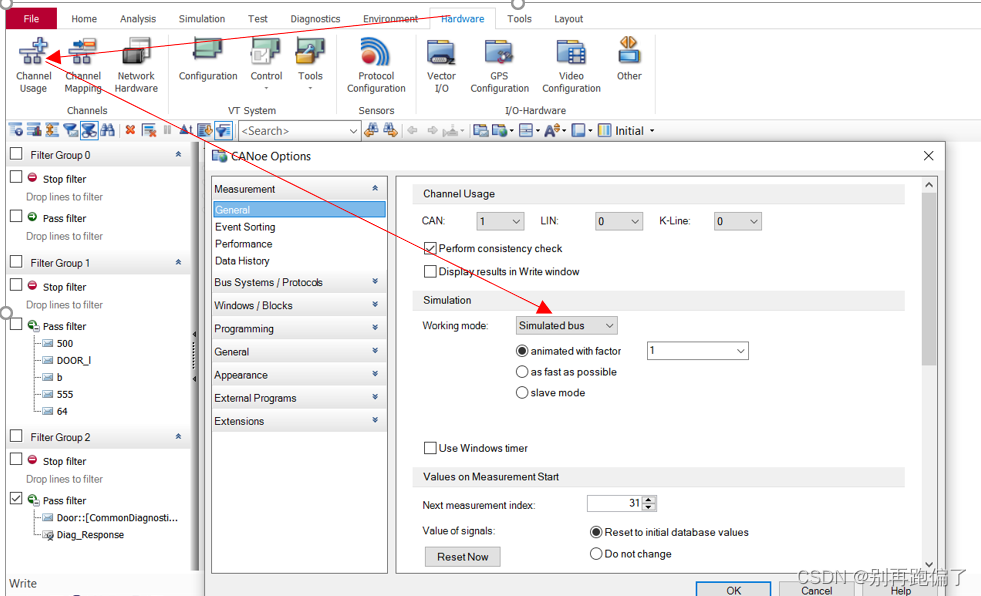
在这里插入图片描述

2、用报文的形式发送诊断

调用CDD里的诊断进行发送,最终体现在数据流里,还是以报文的形式发送出来的,所以也可以用发送报文的形式来发送诊断,只不过定义报文的请求ID要是诊断的请求id,而且诊断里的前2个byte决定了是单帧还是多帧


CAPL基础篇-----CAPL中如何实现诊断命令 CANOE CAPL 诊断 阅读详情

相关推荐

利用Canoe CAPL实现动态报文发送与诊断测试

本文详细介绍了如何利用Canoe CAPL脚本实现动态报文发送与诊断测试,解决传统交互式发生器无法满足的复杂场景需求。通过解析事件驱动模型、定时器使用、动态ID与数据填充,并结合DBC与CDD文件,指导读者构建自动化测试脚本,以模拟真实车辆通信中的条件触发、实时计算与精准响应。

cicd6pipeline的博客 1179

利用CAPL脚本实现CANoe中动态报文发送与诊断测试

本文详细介绍了如何利用CAPL脚本在CANoe中实现动态报文发送与诊断测试。通过条件触发发送、动态校验报文和压力测试等场景分析,展示了CAPL脚本在汽车电子测试中的优势。文章还提供了DBC与CDD文件导入的实操指南、CAPL编程基础、动态报文发送实战以及诊断功能调用等实用技巧,帮助工程师高效完成CAN总线测试任务。

weixin_29281941的博客 184

8个CAPL实战脚本:解决CANoe汽车测试中的周期发送、诊断会话与离线转发难题

CAPL是CANoe平台的核心编程语言,用于实现车载总线通信逻辑控制。其本质是事件驱动的实时脚本语言,依赖CANoe内核调度但需手动保障时序精度与状态一致性。技术价值在于 bridging 仿真环境与真实ECU行为,支撑HIL台架的高可靠测试。典型应用场景包括:毫秒级周期报文调度、UDS诊断会话状态机管理、BLF离线数据精准时间戳转发、LIN主从调度动态注入、CAN总线负载率滑动窗口监控等。本文聚焦汽车电子测试工程师高频痛点,结合`setTimer`校准、`on replay`+`setEventTime`

weixin_33462927的博客 205

CANoe诊断测试不求人:手把手教你用CAPL调用CDD文件发送UDS诊断请求

本文详细介绍了如何使用CAPL脚本调用CDD文件实现UDS诊断自动化,提升汽车电子测试效率。从环境搭建到诊断请求发送、响应处理,再到典型诊断场景实现和高级技巧,全面解析CANoe诊断测试的核心技术。

weixin_33722405的博客 343

【CANOE实战】 CAPL test 模块无法使用CanTp接口函数的问题(用CANOE CAPL 发送UDS多帧)

CANOE capl test 模块无法使用CanTp接口函数的问题(用CANOE CAPLE 发送UDS多帧)

weixin_46481662的博客 4016

CANOE-介绍 @004 | CAOE发送诊断报文

1、这边文章是关于之前“发送报文”的补充和衍生canoe-介绍 @002 CANOE 发送CAN/CANFD报文的N种方式_流~的博客-CSDN博客2、CANOE 发送报文就是:诊断也是这样,基于界面的(界面有相关按钮触发)和基于CAPL的(CAPL有提供的函数)因为诊断的请求之后的响应可能会有多条响应情况(一条请求多条响应),如果是一发一收那就很好处理收到的单条数据,但实际情况是一发多收就需要判断数据什么时候开始和等待结束。为此CANOE官方给出了一些诊断函数用来处理这类事件,目的就是用来避免一发多收不好

沿流不止 4006

CAPL自动化诊断——CANoe内置诊断工程分析

总结起来,CANoe内置的诊断工程分析功能为CAPL自动化诊断提供了强大的支持。通过使用CAPL脚本和CANoe的诊断函数,用户可以方便地进行诊断操作,并对诊断响应进行处理。在CAPL中,诊断功能是非常重要的,因为它允许用户与汽车电子控制单元(ECU)进行通信,并执行诊断操作。希望本文能够帮助您理解CAPL自动化诊断与CANoe内置的诊断工程分析功能,并为您在CANoe中开发诊断相关的功能提供一些指导。除了发送和接收诊断请求外,CANoe还提供了其他诊断相关的函数和变量,用于执行诊断操作的各个方面。

TcData的博客 518

canoe-介绍 @002 CANOE 发送CAN/CANFD报文的N种方式【CAPL发送报文】【CANOE发送报文】

摘要:本文详细介绍了CANOE工具中报文的6种发送方式,分为界面操作和CAPL编程两类。界面方式包括通过IG节点、重放节点以及两种诊断控制台发送报文,需配置ID、通道等信息。CAPL方式主要使用output函数发送自定义报文,以及diagSendRequest()函数发送诊断报文,需预先配置相关参数。文章提供了代码示例和配置参考,适用于CAN/CANFD通道的报文发送需求。

沿流不止 1万+

CAPL自动化:使用通用CAPL函数库进行诊断发送的封装

为了简化和优化诊断发送的过程,可以封装一个通用的CAPL函数库,提供一些常用的功能和操作,使诊断发送的自动化更加便捷。总结起来,通过封装通用的CAPL函数库,我们可以简化和优化诊断发送的过程,提高开发效率。通过调用封装函数,开发人员可以方便地发送诊断请求和诊断响应,从而实现对汽车网络的诊断发送自动化。通过以上封装的函数,我们可以在CAPL脚本中直接调用它们来发送诊断请求和诊断响应。首先,我们需要定义一些常用的诊断发送操作,比如发送诊断请求、发送诊断响应等。当按下键盘上的 ‘r’ 键时,将调用。

TcData的博客 692

诊断CAPL自动化(1)—— CANoe自带的诊断工程分析

CANoe自带的诊断工程分析

蚂蚁小兵 7114

从URDF到Gazebo:一个完整的ROS2机械臂仿真与运动控制实战指南

本文提供了一个完整的ROS2机械臂仿真与运动控制实战指南。详细讲解了从URDF建模、ROS2 Control配置到Gazebo物理仿真的全流程,重点介绍了如何利用MoveIt2快速搭建高级运动规划系统,并解决实际部署中的常见问题,帮助开发者高效、安全地进行机器人算法验证与开发。

red88的博客 564

从报错到成功:手把手教你避坑clusterProfiler安装全流程

本文详细解析了clusterProfiler安装过程中的常见报错及解决方案,从CRAN安装误区到Bioconductor拼写错误,再到依赖包安装失败等问题,提供了五步正确安装法。特别适合生物信息分析新手快速掌握R包安装技巧,避免踩坑。

weixin_30859423的博客 376

小波变换(Wavelet Transform)原理及介绍

小波变换是一种多分辨率时频分析工具,克服了傅里叶变换无法定位时间信息的缺陷。通过可伸缩平移的母小波,它能同时捕捉信号的高频细节(短时特征)和低频轮廓(整体趋势)。其核心原理是利用不同尺度的小波基与信号进行内积运算,生成时频域系数矩阵。小波变换具有动态分辨率特性,高频部分时间精度高,低频部分频率分辨率好。主要应用包括瞬态事件检测、信号降噪、数据压缩(如JPEG2000)和压缩感知(如快速MRI)。

qq_42758052的博客 5464

(论文速读)低光照图像增强综述(一)

深度学习在弱光图像增强(LLIE)领域取得显著进展,但仍面临泛化性和应用评估不足的挑战。本研究通过统计分析30多种深度学习方法,揭示了监督学习在性能指标上的优势(如DLL的PSNR达25.67dB)与无监督方法(如Zero-DCE++)在实际任务中的潜力。实验发现,增强后的人脸检测mAP最高可提升14.54%,但视觉质量与机器性能存在差异。研究指出当前主要瓶颈包括极端光照处理能力不足、4K+实时处理困难及评估标准不统一,并提出了自适应增强、扩散模型应用等未来方向。

LJ1147517021的博客 2235

CANOe实战指南 - 从入门到精通的全流程解析

本文是CANOe实战指南,全面解析从入门到精通的全流程。内容涵盖CANOe软件的核心功能仿真、测试与分析,详细指导安装配置、工程创建、CAN信号收发、UDS诊断通信、CAPL自动化编程以及Panel面板设计。通过实战案例,帮助汽车电子工程师快速掌握这一行业标杆工具,构建自动化测试环境,提升开发与测试效率。

pear55的博客 566

Mstar的Monitor方案OSD 菜单制作(五)——icon绘制

Mstar的Monitor方案(五)————绘制icon

android 系统定制开发那些事 1800

解锁RK3588多屏异显:MIPI+HDMI+EDP混合输出全攻略

本文详细介绍了RK3588处理器在MIPI+HDMI+EDP混合输出配置中的技术实现与应用。作为一款高性能处理器,RK3588凭借其强大的图形处理能力,支持多屏异显功能,可满足智能安防、工业控制等领域的多屏显示需求。文章从硬件连接、设备树配置、内核驱动设置到显示参数调整,系统阐述了配置流程,并针对信号不稳定、显示模式不匹配等常见问题提供了解决方案。通过智能安防监控案例,展示了该技术在提高监控效率方面的实际应用价值。随着技术进步,RK3588多屏异显技术将在更多领域发挥重要作用,为开发者提供灵活多样的显示方案

远程部署调试 运行安装 项目调试 二次开发 项目技术新 持续迭代 部分源码免费分享 2425

基于Simulink的无线充电系统LCC补偿网络建模与控制

本文详细介绍了基于Simulink的无线充电系统LCC补偿网络建模与控制方法。首先分析了无线充电系统面临的核心挑战,提出LCC补偿网络解决方案,阐述了其恒流输出和输入阻抗解耦原理。通过Simulink分步演示了系统建模过程,包括松耦合变压器、LCC+LC补偿网络、功率变换级搭建以及频率跟踪控制实现。仿真结果表明,LCC补偿系统在气隙变化和负载跳变下能保持输出电压稳定(波动±3%),效率达89%。文章还总结了工程实现要点,并探讨了动态充电、多负载系统等扩展应用。该教程为开发高效智能的无线充电系统提供了实用指导

amy_mhd的博客 58

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

上一篇: Autosar Davinci Configurator新建工程以及导入DBC和CDD
下一篇: 【尝试通俗的理解Autosar Wdgm(看门狗管理)】
别再跑偏了
博客等级 码龄7年 493粉丝 10原创
评论 89
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值