opencode+skill

小白也能懂的 OpenCode 教程:从安装 Skill 工具到配置大模型,再到下载社区 Skill 全攻略 OpenCode 入门指南:安装、配置与使用 本文为零基础用户提供 OpenCode 的详细使用教程,包含三个核心部分: 安装 OpenCode - 详细讲解 Windows/Mac/Linux 系统的安装步骤,需先确保 Node.js 环境(v18+) 配置大模型 - 指导如何获取并配置 API Key(支持 OpenAI/Anthropic/阿里云等),提供交互式和手动两种配置方法 使用社区 Skill - 介绍主流 Skill 平台(skills.sh/skillsmp.com等),演示通过 npx 阅读详情

一、什么是 opencode?

opencode 是什么?

opencode 是一个基于 AI 的命令行工具(CLI),它的核心目标是:

让 AI 像程序员一样,在真实的代码环境中“干活”

和普通“聊天式 AI”不同,opencode 更偏向 工程化、自动化、可落地。

你可以把它理解为:

AI + 命令行 + 工程能力的结合体

opencode 能做什么?

在 opencode 中,AI 不只是回答问题,而是可以:

  • 生成项目代码
  • 修改已有代码
  • 读写文件
  • 执行命令
  • 组合多个步骤完成一个完整任务

例如:

  • 初始化一个 Vue / Spring Boot 项目
  • 自动生成数据库表结构
  • 根据需求补全接口和前端页面
  • 修复编译或运行时报错的问题

二、什么是 AI 的 Skill?

kill 的定义

在 AI 和 Agent 体系中:

Skill = AI 能被明确调用、稳定执行的一项能力

它不是一句随意的回答,而是一套可复用、可预测的能力封装。

Skill 和“聊天”的区别

普通聊天

AI Skill

随机发挥

固定能力

一次性

可复用

不可控

可预测

人工参与

可自动化

换句话说:

Skill 是“AI 会做什么”,而不是“AI 能说什么”

一个 Skill 通常包含什么?

一个完整的 Skill,通常包含:

  • 明确的输入(Input)
  • 固定的执行流程(Process)
  • 稳定的输出(Output)

例如:

Skill:生成 Spring Boot CRUD 接口

输入:实体类字段信息

输出:Controller + Service + Mapper 代码

三、opencode 的下载

官网下载地址OpenCode | The open source AI coding agent

推荐npm下载,(前提是有node环境,作者之前的博客有教程)
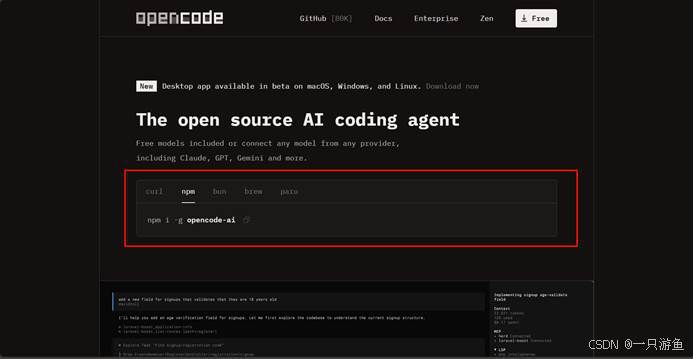
在cmd窗口输入  opencode 即可打开页面
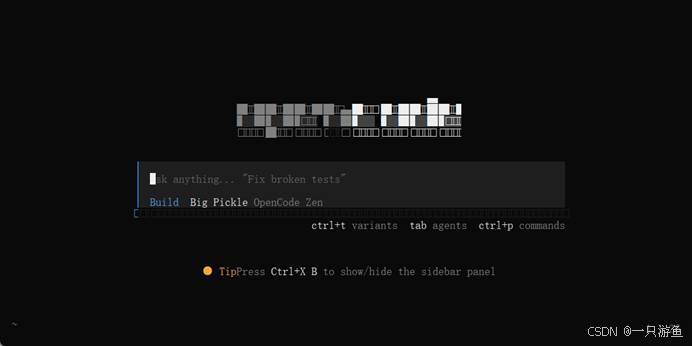
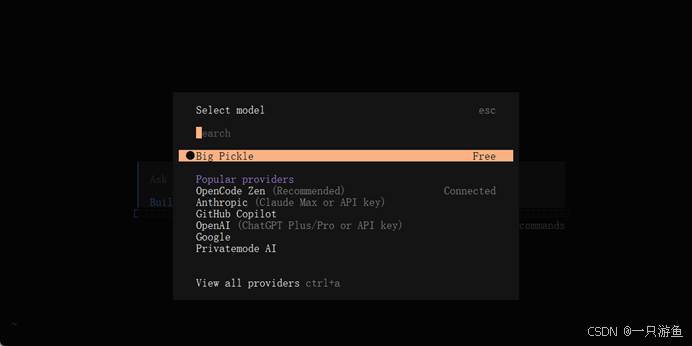
可以熟悉一些常用的命令,如  models 选择模型  更多命令可以查看官方文档工具 |OpenCode

目前免费的模型只有官方的,其他的可以用第三方api   key
他和聊天模型不同,可以控制本地的电脑环境,比如我们让他写一写小说,
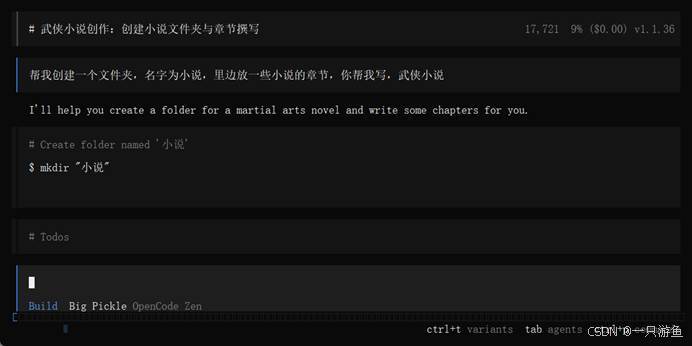
毕竟是免费的,比较慢,经过漫长的等待,可以看到结果:
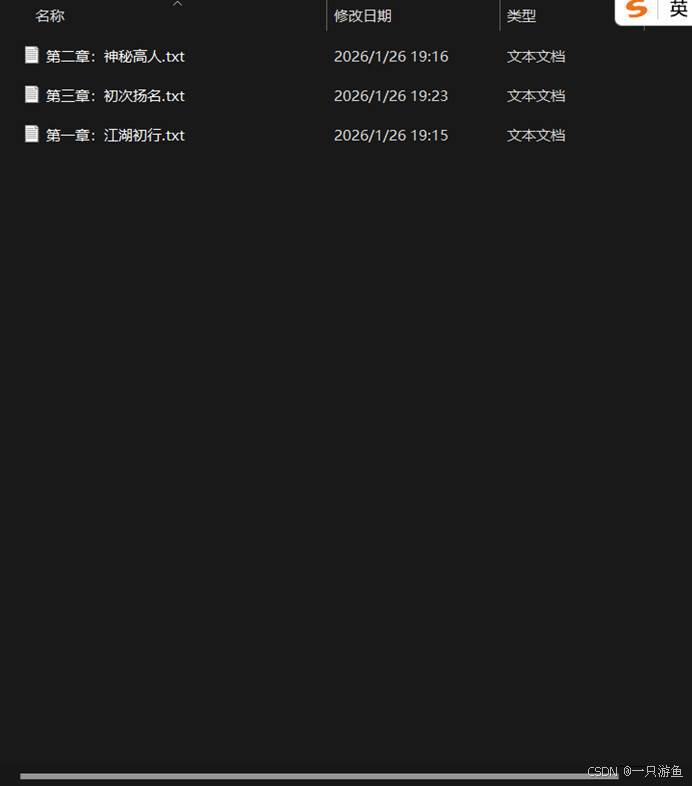
如此,你便完成了opencode的基础用法,,

四、集成skills

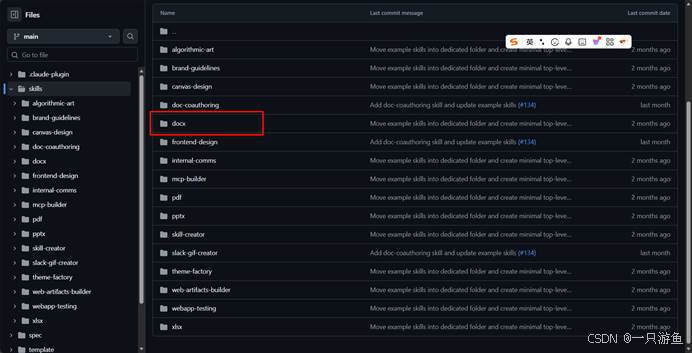
Skill 下载: skills/skills at main · anthropics/skills · GitHub

这里包含了一些常用的skills  ,比如文档处理,execl处理,pdf处理等等,

这里我们以docx 举例,

首先尝试一下是否可以操作docx文件
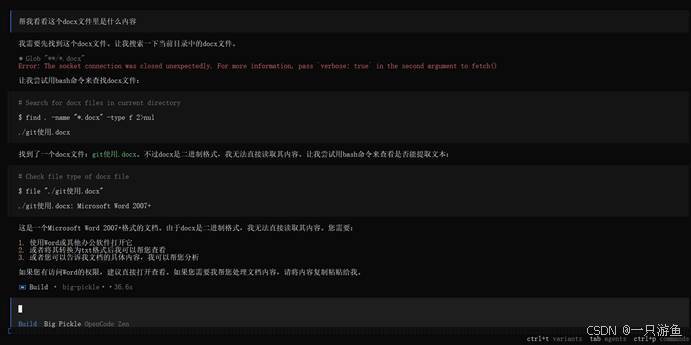
很明显不可以,,,时我们就可以用到skill,,
点击下载
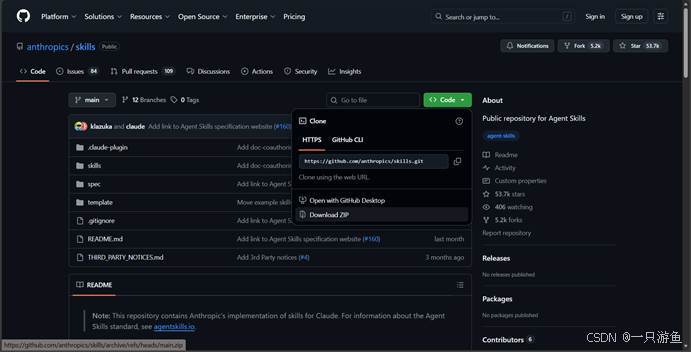
下载成功后解压,打开,复制skill,在我们演示的文件夹下新建.opencode文件夹,将其粘贴到.opencode下,
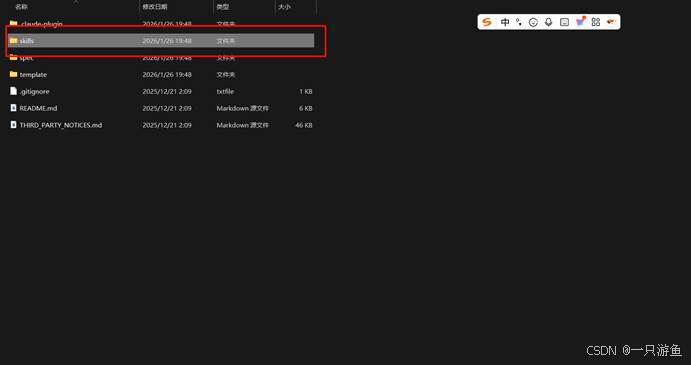
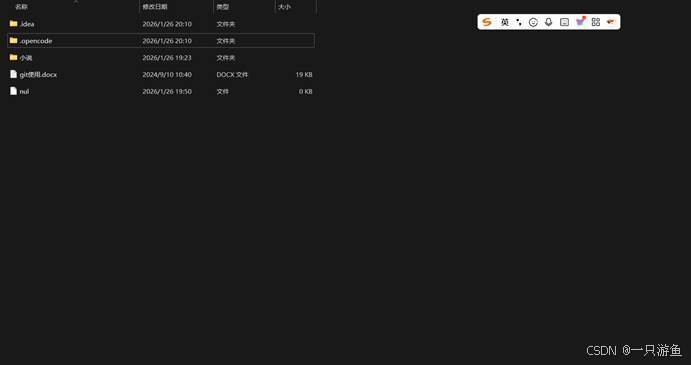
问他,我们有哪些skill?
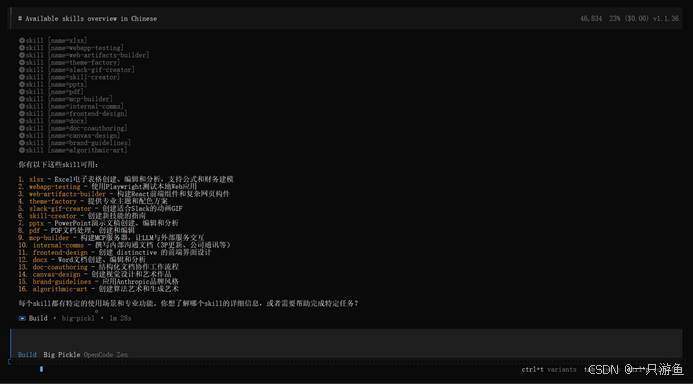
可见,skill 加载成功,,

接着,@ 选中文件,问他内容  
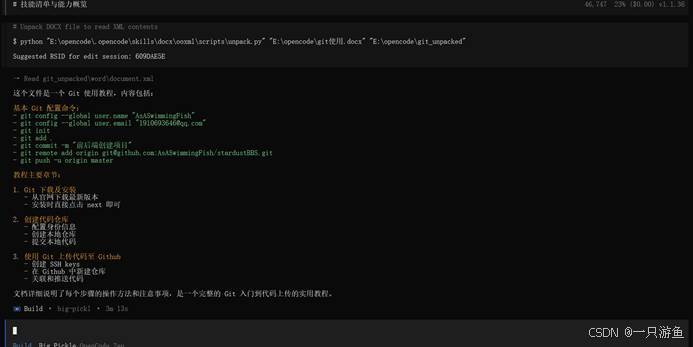
可见他已读取docx文件,,,

五、补充

Skil分为全局和项目skill,

以上我们演示的是项目skill,如何实现全局skill? 只要高数他全局加载skill即可,,他会制动配置。

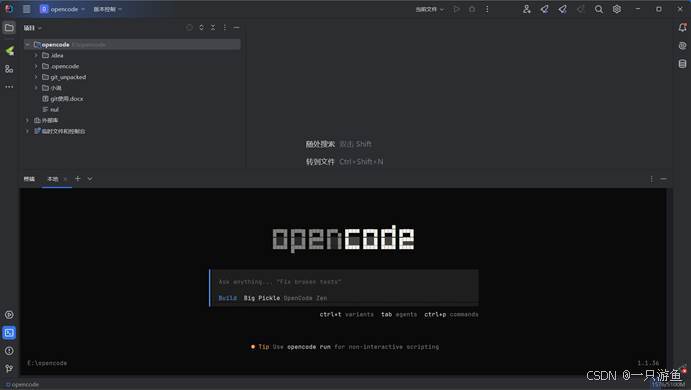
既然是辅助代码工具如何将opdecode集成到编辑器??

这里我们用idea  演示:

打开idea的终端,输入opencode  启动即可,,
OpenCode Skills 使用指南 Skills 是可重用的 AI Agent 能力扩展,通过SKILL.md文件定义,包含 YAML frontmatter(名称和描述)和详细指令。生成发布说明(从 Git 历史)按团队约定创建 PR集成外部工具(Linear、Notion 等)应用特定框架的最佳实践。 阅读详情

相关推荐

【Agent 】--- 全局 Skills 实战:OpenCode 使用全局技能统一配置保姆级教程

在编程的艺术世界里,代码和灵感需要寻找到最佳的交融点,才能打造出令人为之惊叹的作品。而在这座秋知叶i博客的殿堂里,我们将共同追寻这种完美结合,为未来的世界留下属于我们的独特印记。

秋知叶i 1797

opencode 终端AI编程助手指南:安装配置、多模型切换与Skills实践

AI编程工具正从代码补全走向自主执行任务的新阶段,终端Agent成为连接开发者与智能化工作流的关键载体。理解其核心原理在于Agent循环:通过拆解任务、操作文件、执行命令并观察结果,完成从修改到验证的闭环。这种工具的技术价值在于提供模型无关的灵活架构,允许用户在云端旗舰模型与本地轻量模型之间自由切换,同时通过Skills与Memory机制沉淀个人和团队的最佳实践,让重复性工作自动化,极大提升工程效率。在实际应用中,终端Agent可广泛用于自动化重构、代码审查、前端自动化测试等场景,是开发者构建高效工作流的重

weixin_33859135的博客 252

【opencode】安装和配置,替换本地模型 skill 原理

opencode 安装 配置 替换模型提供商 skill原理

binqian的专栏 1408

OpenCode的Skill完整安装和使用流程

OpenCode CLI 技能安装与使用指南摘要: 安装方式:可通过npm全局安装OpenCode CLI或使用npx直接运行命令 Skill安装: 支持GitHub仓库、本地路径和市场三种安装方式 可指定分支/版本,支持静默安装(-y参数) 存储位置: 项目级(./.opencode/skill/)优先于全局级(~/.config/opencode/skill/) 使用方法: 自动触发或手动调用 通过npx skills list查看已安装技能 管理操作: 更新:重新安装最新版 卸载:删除对应目录 推荐市

qq_39777550的博客 1万+

步进电机

步进电机

happygrilclh的博客 2135

别光看文档了!手把手带你用Habitat-Lab跑通第一个PointNav任务(附完整代码与避坑指南)

本文详细介绍了如何使用Habitat-Lab快速跑通第一个PointNav任务,包括环境配置、依赖安装、数据集下载与路径配置等关键步骤,并提供了完整的代码实现与常见问题排查指南。特别适合刚接触Habitat-Lab的开发者,帮助避开官方Quickstart未提及的坑,快速上手具身AI任务。

weixin_42662293的博客 266

【转载】OpenCode中支持Skills

OpenCode Skills 是一个将 Anthropic 的 Agent 技能规范(v1.0)集成到 OpenCode 中的插件。它能够自动扫描项目、主目录和配置目录中的技能,并将其注册为动态工具供 Agent 使用。主要功能包括自动发现技能、规范验证、路径解析、支持嵌套技能组织和优雅的错误处理。使用时需创建包含 YAML frontmatter 的 SKILL.md 文件,插件会将其转换为 skills_{name} 工具并注入上下文。该插件支持本地和全局技能管理,遵循 MIT 开源协议,需要 Ope

Truman_Chan的博客 5131

信捷XDH PLC多轴运动控制实战:Ethercat总线下的C语言封装技巧

本文深入探讨了在信捷XDH PLC平台上,如何利用C语言对EtherCAT总线多轴运动控制进行高效封装。通过设计全局数据池、模块化状态机及用户友好接口,将底层复杂的运动控制函数库抽象为清晰、可复用的高级模块,显著提升程序稳定性与可维护性,并分享了关键的实战避坑经验。

weixin_29188043的博客 154

OpenCode 完全指南:从安装到 Skill 配置,打造你的 AI 编程助手

OpenCode 完全指南:从安装到 Skill 配置,打造你的 AI 编程助手

wei_shuo的博客 2万+

基于卷积神经网络CNN实现电力负荷多变量时序预测(PyTorch版)

随着智能电网的发展,精准的电力负荷预测对能源调度和电网稳定具有重要意义。本文基于PyTorch框架,提出一种基于卷积神经网络(CNN)的多变量时间序列预测模型,用于电力负荷的短期预测。

时序笔记 988

零差云控 ZeroErr eRob 电机 CAN、CANopen、EtherCAT、ROS2 机器人开发详细教程

TwinCAT 3(Windows 控制与自动化技术)是 Beckhoff 提供的开发平台,可将任何兼容 PC 转变为实时控制系统,用于管理各种类型的工业自动化系统,如 PLC(可编程逻辑控制器)、运动控制、机器人等。

机器人控制与仿真应用 1万+

OpenCode的Agent skill创建方式

摘要:Skill是指导AI完成特定任务的Markdown文件,创建方法分为手动和对话生成两种。手动创建需在指定路径建立文件夹和SKILL.md文件,按模板编写内容;对话生成则通过实战操作后使用/skill-creator命令自动生成。Skill包含核心指令文件,还可扩展脚本、参考文档等资源,并可通过配置文件控制权限。其本质是为AI提供清晰的操作说明书,通过标准化流程实现任务自动化。

qq_39777550的博客 1658

Python + OpenCV 计算视频中运动最慢小球的坐标验证码

本文提出一种基于Python和OpenCV的视频分析方法,用于检测多个运动小球中最慢运动目标的坐标。方法主要包括:1) 通过背景差分和形态学处理提取运动前景;2) 基于轮廓面积和圆形度筛选候选小球;3) 利用图像矩计算小球质心坐标;4) 通过近邻关联构建运动轨迹;5) 根据轨迹平均速度确定最慢目标。该方法能有效处理包含线条干扰和静态大圆干扰的背景,稳定输出最慢小球的中心坐标。实验结果表明,该方法能准确识别运动最慢的小球并定位其位置。

码王吴彦祖的博客 111

opencode skill生成自定义技能案例

本文介绍了如何安装和使用skill-creator技能包来创建自定义旅游规划技能。首先从指定网站下载技能包并放置到本地目录,然后按照步骤生成技能配置文件SKILL.md。该配置文件详细定义了旅游行程规划专家的角色定位、核心规则(如严格的图片来源限制)、任务执行步骤(包括工具使用顺序和图片筛选规则),以及标准化的输出格式模板。重点强调了仅使用城市旅游特色图片,严禁使用酒店相关图片,并提供了完整的Markdown输出示例。整个流程规范了旅游行程规划技能的行为准则和数据输出标准。

weixin_42357472的博客 885

AUTOSAR从入门到精通-【应用篇】基于AUTOSAR架构的混合动力电池 ECU 软件开发

由于严峻的环境污染和能源短缺问题,各国都在致力于发展新能源车,以达到节能排放的目的。在此背景下,12V启停系统由于成本较低廉、匹配方便,得到广泛应用。但是12V系统作为启停系统后存在许多问题,比如节能和减排效果有限,并且轻度混合动力系统的功率需求通常在10~15KW,在此电压条件下运行时,电池的电流会达到1000A,因此该方案行不通。高压混合动力系统(>110V)的节油效果好,但是成本很高,并且需要大功率的电机。48V混合动力系统比高压混合动力系统成本。

getusushu的博客 1483

数字后端:版图基础seal ring

seal ring结构是为了防止划片或封装对芯片造成破坏,从而在芯片与划片道(scribe line)之间添加的一圈保护环

m0_61544122的博客 1万+

让 AI 真正听你话:OpenCode Skill 使用指南

说白了,Skill就是你给AI写的一份"使用说明书"。你可能用过不少AI编程工具,它们都很聪明,但再聪明也需要你反复叮嘱。Skill就是来解决这个问题的:你可以把团队规范、项目约定、工作流程这些"老生常谈"的东西,写成一个可复用的指令包。AI每次遇到相关场景,就会自动加载这些Skill,根本不用你再废话。更香的是,OpenCode用的Skill是开放标准,跟这些工具都兼容。你写一次,哪都能用。说白了,Skill就是把你那些"每次都要说"的隐性经验,变成"一次编写永久复用"的显性知识。它不能让你AI。

m0_64363449的博客 1288

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

OpenCode+Oh-My-OpenCode+Skill 从安装到实战全教程(CSDN版)

本文介绍了OpenCode终端AI编码助手及其生态组件Oh-My-OpenCode(OMO)和Skill系统。OpenCode是一个开源、轻量的终端原生AI编码工具,支持多模型调用、文件操作和LSP集成。OMO作为其增强层,提供智能体编排和任务分解能力。Skill系统则封装标准化工作流,实现AI工程化协作。文章详细讲解了安装配置方法(支持一键脚本和手动安装)、核心功能演示(包括基础编码、多模型调度和技能调用)以及典型配置示例(TOML格式)。该系统适用于开发者构建自动化编码流程,从基础代码生成到复杂工程任务

weixin_45284808的博客 5356

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

【ui-ux-pro-max-skill和superpowers】【在opencode中加入SKILL】OpenCode是目前比较火的开源CLI工具,加入Skill来让它更强!

本文介绍了如何为开源CLI工具OpenCode添加UI/UX Pro Max Skill增强功能。主要内容包括:1) 确认OpenCode安装;2) 通过npm安装uipro-cli并初始化;3) 提供多种AI助手支持选项;4) 展示实用提示词示例(如创建SaaS登录页面、医疗仪表盘等)。该Skill能显著提升开发效率,支持包括OpenCode、GitHub Copilot等多种AI编码助手,安装简单快捷,适合快速构建各类UI/UX项目。

qq_42944545的博客 2470

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

Skills 使用步骤:在 opencode 中配置 SKILL.md 的完整流程

在 opencode 中配置 SKILL.md 只需三步:先确认 node.js 与 npm 环境,再按约定目录放入全大写的 SKILL.md,最后执行 skills 命令验证加载。文中给出可复制的骨架与报错排查清单,配合 TaoToken 接入模型即可跑通首个自定义 Skill。详见 https://taotoken.net/?utm_source=taotoken_aicg_blog_end

MoonbeamRaven28的博客 209

opencode-AI +skill安装教程(windows)

下载对应你操作系统的安装程序,如果是64位的就选64,其它的点开下拉菜单选择自己对应的就可以了(系统其实也可以选,但我们这里只讲windows)这是一篇关于在 Windows 系统上安装 OpenCode-AI 的小白文章,大佬可以滑走。安装完成后,找到CMD;点击搜索按钮上面有命令提示符的可以跳过2。:安装过程中会询问是否安装必要工具,保持默认选项。运行安装程序,一直点击“下一步”即可。进入官网,点击绿色的。

ornott的博客 1748

让opencode+GLM-4.7+SKILL一起服务

本文介绍了如何将OpenCode与GLM-4.7模型和SKILL功能结合使用的完整流程。首先通过curl或npm安装OpenCode,然后注册Novita.ai获取GLM-4.7的API密钥,并通过界面或配置文件完成集成配置。文章详细说明了全局和项目级别的SKILL配置方法,展示了配置后的使用效果。整个过程顺畅高效,为开发者提供了一个可行的替代方案,期待未来能接入更多免费模型提供商。

弈秋的博客 3007

Opencode: 创建自定义Skill,以基金公司实习日报为例

本文主要尝试在opencode中创建了一个自定义的skill.

代码过客 443

OpenCode 的 Agent skill 创建方式:从 SKILL.md 到 skill-creator 的完整实践

OpenCode 的 Agent skill 本质是一份 Markdown 操作说明书,放入 .opencode/skills/ 目录即可自动加载。本文完整演示手动编写 SKILL.md 与用 skill-creator 对话生成两种路径,并给出可复制的配置片段与加载验证方法。模型接入使用 TaoToken,官网 https://taotoken.net/?utm_source=taotoken_aicg_blog_end 。

weixin_42607969的博客 123

112、【Agent】【OpenCode】Skill 工具提示词

本文分析了OpenCode项目中的Skill工具设计特点。该工具用于加载特定领域技能,但目前运行时环境无可用技能(list.length=0)。核心机制包括:1)触发条件需AI精准匹配任务特征;2)按需加载设计,通过Skill.fmt(list, {verbose: false})仅展示技能简略清单,调用工具后才会注入详细指令(含XML/HTML标签块),有效节约Token;3)参数name为必填项,verbose默认为false以确保精简模式。该设计体现了渐进式披露思想,优化了上下文窗口的资源利用率。

HIT_Weston的博客 457

从装 opencode 到用六爻算卦 Skill

装 opencode(一步)→ 装六爻 skill(让它帮你装最省事)→ 直接打字"起一卦,问 XX"。你只管开口问,算盘交给程序,解读交给 AI。(本 skill 排盘规则对齐京房权威纳甲表,解读走可复现的方法论,仅供趋势参考,勿作决策唯一依据。

dwh19992018的博客 395
上一篇: uniapp快速入门
下一篇: Clawdbot/moltbot安装与实践
一只游鱼
博客等级 码龄3年 1645粉丝 80原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值