Ubuntu下安装RealtekRTL8125网卡驱动

Ubuntu安装 Realtek R8125 驱动 之前因为网卡比较新,没有linux版本的驱动,就用的无线网卡。 在官网上下载好对应的驱动,注意我用的是2.5G Ethernet LINUX driver r8125 for kernel up to 5.6的版本。 下载好之后,当前版本是r8125-9.003.05.tar.bz2。里面有README文件,如果按照README安装,当时能够使用,但是重启或者升级内核版本之后,就失效了。所以还需要手动处理下。 准备编译环境 sudo apt-get install --reinstall linux-hea 阅读详情

emmm

前几天捣鼓软件,卸载时不小心把网卡驱动给整残缺了,没法连有线网,然后又重装了一次驱动,难受;

流程

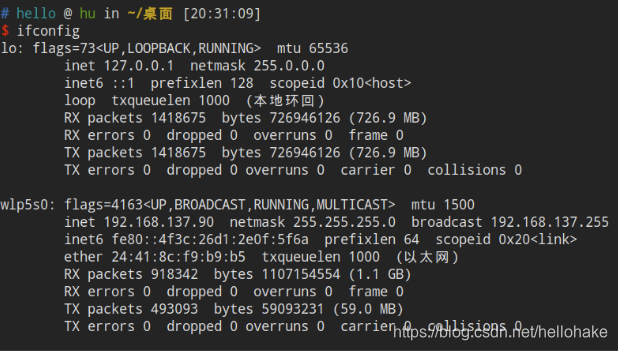
  1. 使用ifconfig查看驱动是否正常:
    在这里插入图片描述
    (原先的驱动消失了)

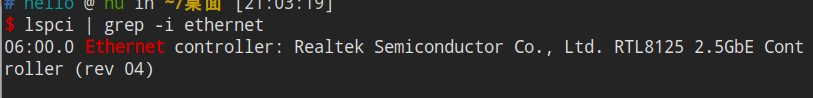
  2. 查看网卡驱动型号lspci或者lspci | grep -i ethernet
    在这里插入图片描述
    我的网卡为Realtek RTL8125;

  3. 去官网找网卡驱动:https://www.realtek.com/zh-tw/component/zoo/category/network-interface-controllers-10-100-1000m-gigabit-ethernet-pci-express-software

    在这里插入图片描述
    (找到自己的网卡驱动进行下载)

瑞昱RTL8125/RTL8125B(S)网卡驱动10039 05252020版For Win10(2020年6月2日) 立即下载

相关推荐

r8125-9.004.01.tar.bz2

Realtek8125网卡Linux驱动源码,下载自官方,Ubuntu18.04亲测有效,记录此版本文件 9.004.01,编译、安装步骤参考博客:https://shaoguang.blog.csdn.net/article/details/109199093。

Cadence OrCAD常见引脚错误排查指南:从原理图到封装的完整解决方案

本文详细解析Cadence OrCAD设计中常见的引脚错误问题,提供从原理图到封装的系统化解决方案。涵盖错误诊断、元件库修复、封装管理及自动化处理技巧,帮助工程师高效解决ORCAP-36022等典型错误,确保设计流程顺畅。

weixin_29294975的博客 253

静态随机存储器(SRAM)

静态随机存储器(SRAM)是一种广泛用于计算机系统和嵌入式设备中的高速随机访问存储器。与动态随机存储器(DRAM)不同,SRAM 不需要定期刷新,因此可以实现更快的访问时间和更低的功耗。SRAM通常用于缓存、高速缓冲器和存储器应用程序中,其中性能和可靠性至关重要。

JAZJD的博客 8141

S7-200 Smart 控制运动轴(脉冲电机/伺服)教程

S7-200 Smart 控制运动轴(脉冲电机/伺服) 结合本人刚接触触摸屏时候的踩坑经验,编写S7-200 Smart 控制运动轴(脉冲电机/伺服)的详细流程,给刚接触PLC的朋友提供一些经验指导。 本文详细介绍了S7-200 Smart 控制脉冲步进/伺服电机流程,包含接线方法及梯形图。希望对初学者有所帮助

xjbsw0的博客 5万+

保姆级避坑指南:在Ubuntu 22.04上用ROS2 Humble搞定TurtleBot3的SLAM与导航(附5个常见报错解决方案)

本文提供了一份详细的Ubuntu 22.04上使用ROS2 Humble和TurtleBot3进行SLAM建图与导航的避坑指南,涵盖Gazebo启动失败、场景加载问题、环境变量设置、GLIBCXX版本冲突及Nav2参数配置等5个常见报错的解决方案,帮助开发者高效完成机器人导航项目。

weixin_29062823的博客 278

【论文复现】水下单光子激光雷达设计 Sequential Multimodal Underwater Single

针对对慢速小水下目标进行远距离、高分辨率重建的需求,单光子激光雷达(LiDAR)目标重建技术的研究正在进行。本文报告了一种基于时空序列融合的顺序多模态水下单光子 LiDAR 自适应目标重建算法,该算法具有强大的信息提取和噪声过滤能力,能够从复杂的回波光子计数和空间像素关系中重建目标的深度和反射强度信息。该方法包括三个步骤:数据预处理、序列优化极值推断滤波以及图像优化协同变分策略,以实现复杂水下环境下的高质量目标重建。

u012133341的博客 287

HyperLynx(十四)高级分析技术

如果没有查找到该模型,可使用菜单命令“Setup”→“Options”→“Directories”,打开“Set Directories”对话框,单击“Edit”按钮,在“Select Directories for IC-Model Files”对话框中将路径“…在“Assign Models”对话框中的“Port”栏找到“OUTM”端口,在其对应的“Circuit Connection”栏中选择“txout”项。将端口R75连接到“Gnd”。同样,将“EMP”连接到“V”,完成预加重设置。...

小幽余生不加糖 4940

基于Simulink的异步电机参数在线辨识与自适应控制仿真

本文基于Simulink平台,详细介绍了异步电机参数在线辨识与自适应控制系统的仿真实现。针对异步电机运行中参数时变问题,采用模型参考自适应系统(MRAS)实时辨识转子电阻和互感,并结合自适应PI控制策略动态调整控制器参数。通过搭建完整的矢量控制(FOC)仿真模型,验证了系统在稳态辨识、参数摄动和动态响应等工况下的性能:参数辨识误差<1.2%,转速跟踪误差<20rpm,动态响应时间<10ms。文章还提供了详细的Simulink建模步骤、核心代码实现及性能分析,为高级电机控制系统的设计与优化提

amy_mhd的博客 67

芒果YOLOv12改进108:基于QARep提出多种<独家原创结构>:ReNLANQARep, QARep, CSCQARep, C3QARep, C2fQARep等,即插即用提升小目标检测

芒果YOLOv12改进108:基于QARep提出多种<独家原创结构>:ReNLANQARep, QARep, CSCQARep, C3QARep, C2fQARep等,即插即用提升小目标检测

包括YOLOv5、YOLOv7、YOLOv8等模型改进 744

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

上一篇: 智能优化算法(转载)
下一篇: ubuntu安装Windows字体
hellohake
博客等级 码龄10年 4543粉丝 108原创
评论 7
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值