
 超级会员免费看
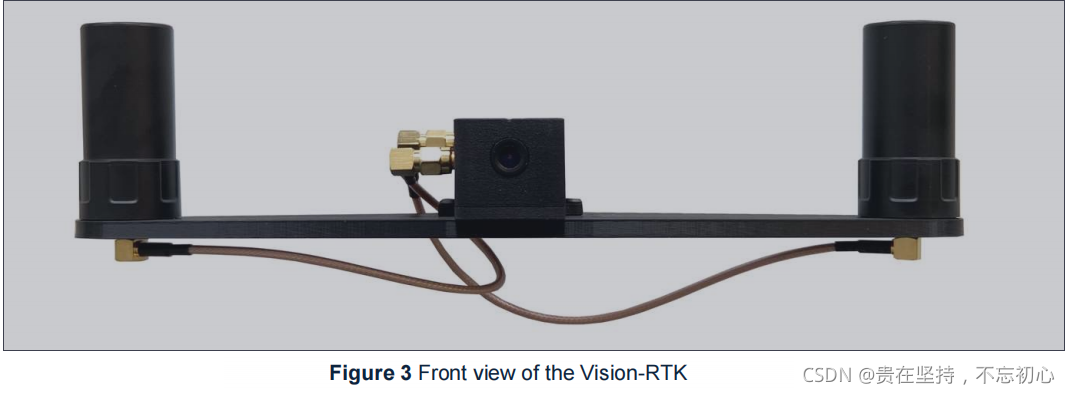
一、正面视图
重要的是,在有全球导航卫星系统可用信号的开阔空间区域打开传感器,传感器可以开始计算其位置。
二、电脑连接设备,打开操作网页,连接传感器到网络
2.1 连接设备wife
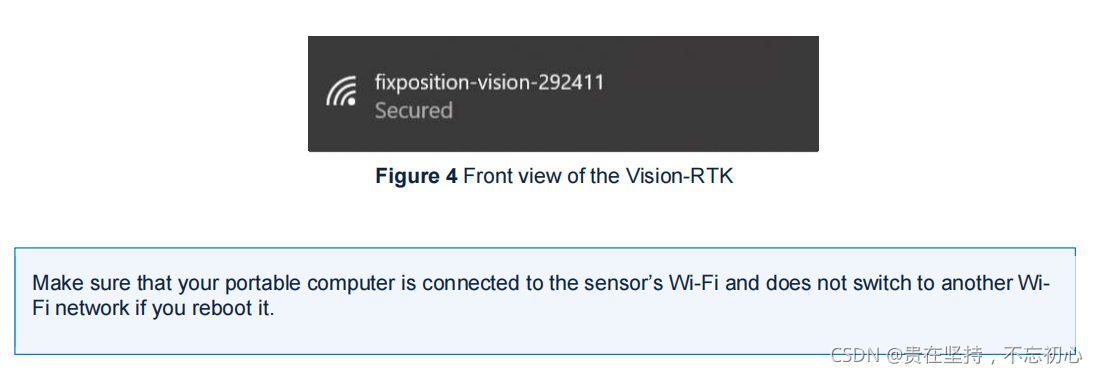
当前面的设备组装成功后,电脑需要连接设备的无线。把设备供电,电脑搜索设备的无线网“fixposition-vision-[mac address]”,密码是 1234567890。


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
1.7k累计阅读
1.7k平均单平台
已同步平台
CSDN
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
重要的是,在有全球导航卫星系统可用信号的开阔空间区域打开传感器,传感器可以开始计算其位置。
当前面的设备组装成功后,电脑需要连接设备的无线。把设备供电,电脑搜索设备的无线网“fixposition-vision-[mac address]”,密码是 1234567890。
如何配置使用NtripClient/Server数据终端,实现差分定位(详细版)
如何配置使用NtripClient/Server数据终端(详细版)
Ntrip协议是什么?(RTK)
Ntrip协议是什么?及其原理
PIX自动驾驶与瑞士导航科技企业FIXPOSITION达成战略合作
2月25日,PIX 自动驾驶与瑞士导航科技企业Fixposition 达成战略合作。此次合作旨在加速无人驾驶技术在更加多样化和复杂的环境中落地,并促进向物流,农业和建筑等其它行业领域的探索与开发。 PIX 将使用 Fixposition 的 Vision-RTK 高精度定位方案,其产品融合了GNSS RTK算法、计算机视觉和惯性传感器,可以持续在极具挑战的环境下提供厘米级的精确定位。 PIX 和 Fixposition 有着共同的愿景,通过革命性的技术研发打造安全经济高效的无人驾驶解决方案,赋能可持
GNSS RTK NTRIP caster client server介绍设置mosaic的全功能Ntrip
GNSS RTK NTRIP caster client server介绍设置mosaic的全功能Ntrip mosaic的系列产品内置了全功能Ntrip(Full-feature Ntrip),包括Ntrip Server、Ntrip Client以及Ntrip Caster。在这期,将围绕以下三个话题展开。 1、什么是Ntrip? NTRIP (Networked Transport of RTCM via Internet Protocol)代表通过互联网传输GNSS数据的应用级协议。其系统组成如下
Fixposition:从采集数据(bag包)中提取IMU、图像、GNSS原始数据
一、运行设备,采集数据 这一部分内容可以参考下面的连接: Fixposition Vision-RTK Evaluation User Guide_努力努力努力-CSDN博客 二、从bag包中提取原始数据 2.1 数据位置 把采集的数据放在 kalibr_workspace 文件夹下面,如下图所示: 说明: kalibr_workspace 参考这个博客(Kalibr 制作采集的图片和IMU数据生成 .bag 文件 (坑最全,解决方法最简单,最详细哈哈)_努力努力努力-CSDN博客)
北斗导航 | 北斗/GNSS精密定位:从PPP-RTK 到 Vision-PPP(第十一届中国卫星导航年会报告)
博主github:https://github.com/MichaelBeechan 博主CSDN:https://blog.csdn.net/u011344545 参考文献及代码下载:GPS北斗双模原理代码及书籍 博主是做视觉Vision出生——“视觉里程计,视觉SLAM”,后来找工作也是一不小心步入了卫星导航的大门,也是灰常荣幸。现在主要研究RDSS、RAIM及软件PVT导航解算。欢迎一起讨论学习。 博主创建了一个QQ交流群,欢迎感兴趣的您加入,谢谢!!! 北斗卫星导航低端群 群名称:北斗、GPS导航
NtripClient.zip
Android hardware层NtripClient应用。只需配置NtripCaster服务器的IP地址,端口号,挂载点即可。可通过上传GPS GGA数据获取RTK差分数据。完整的网络层应用,包括断线重连。
哨兵1号(Sentinel-1)雷达SAR数据预处理全流程:从下载到精确配准
本文详细介绍了哨兵1号(Sentinel-1)雷达SAR数据从下载到精确配准的全流程预处理方法。内容涵盖SLC与GRD数据选择、ASF平台下载技巧,并重点解析了使用SNAP软件进行几何校正、辐射定标及高精度配准的核心步骤,为InSAR形变监测等应用提供可靠的数据基础。
unity制作交互视频/互动视频
unity制作交互视频/互动视频 思路 1.先让unity播放视频 2. 视频播放结束后,视频暂停,按钮出现 3.按钮跳转下一个视频 视频播放 先创建UI-Raw Iamge 在Raw Iamge 挂载组件 Video Player 接着挂载视频播放的脚本 using UnityEngine; using UnityEngine.UI; using UnityEngine.Video; publi...
光模块组成
时钟恢复电路(Clock Data Recovery,简称CDR)是光模块中的关键组成部分,CDR的作用主要是从接收到的信号中提取出数据序列,并且恢复出与数据序列相对应的时钟时序信号,从而还原接收到的具体信息。因为光信号传输至一定距离的时候,通常是长距离传输,其波形会出现一定程度的失真,接收端接收到的信号是一个个长短不一的脉冲信号,这个时候在接收端,我们就无法得到我们需要的数据。所以,这个时候就需要有信号的再生,信号的再生功能为再放大、再整形和再定时,其中的再定时指的就是CDR时钟数据恢复。
真双口RAM---Quartus与Vivado开发环境区别对比
2、写和写冲突:表示两个端口写使能同时有效且写地址相同,此时需要关断一个写,把两个写端口都需要更新的值处理到一个写端口上面,任何的DP RAM 都不支持写和写冲突。以上述直方图统计使用为例,博主在仿真过程中发现,vivado真双口RAM--B端口读写延迟2个clk;1、读和写冲突:如果读和写同时有效,且读和写是同一个地址时,发生RAM读写冲突,此时会把最新的写数据直接赋给读数据,称为写穿通到读。
Comsol 超声空化气泡仿真
当液体中受到高能量的超声波作用时,液体中的压力会发生剧烈变化,形成局部的低压区域。当液体中的压力降低到饱和蒸汽压以下时,就会发生空化现象,即液体中形成微小气泡。这种空化常用于一些工业应用,如清洗、乳化、混合等。这种空化常用于一些医学和生物学应用,如碎石术、肿瘤治疗、细胞破碎等。超声空化的应用非常广泛。在医学领域,超声空化广泛应用于诊断和治疗,如超声造影、超声刀、超声碎石术等。在工业领域,超声空化可用于清洗、乳化、混合等工艺。此外,超声空化还在食品加工、化学合成、环境保护等领域有着重要应用。
CDMamba安装配置Windows(50系列的显卡)
本人家里的显卡是RTX3050的,运行起来非常缓慢,大家可以参考上一篇文章,以下是用RTX5080配置的CDMamba,里面有一些库没有更新,因此会比较坑爹。就是pytorch已经更新了,搭配的是cuda12.8,但是cdmamba里的mmcv只更新到cuda12.1的版本,当然很多人会说那就向下兼容,但是笔者已经尝试了,会一直提示mmcv的问题。因此,索性直接不用mmcv。
YOLO11 改进系列 | 引入2023年 MLCA 的 C3k2_MLCA 模块,近零参数开销的本地-全局通道注意力,适合检测与分割特征增强
本文提出将MLCA(混合局部通道注意力)模块嵌入YOLOv11的C3k2框架中,形成C3k2_MLCA改进结构。该模块通过5×5局部池化和1×1全局池化双路融合,结合ECA式Conv1d生成通道注意力,在几乎不增加参数量的前提下(仅增加66个参数),实现了局部空间信息与全局通道统计的联合建模。相比传统SE和ECA注意力,MLCA保留了空间分布信息,更适合实例分割等需要精细定位的任务。实验表明改进后模型参数量仅增加0.002%,计算量基本不变,是一种高效的注意力增强方案。
手把手教你学PCIE-- 热插拔电路设计与实现方案
PCIe热插拔(Hot-Plug)技术允许用户在系统运行时安全地插入或移除设备,而无需重启系统。本文将深入讲解热插拔电路的设计要点、关键器件选型及信号协议规范,涵盖机械结构、电气保护和电源管理三大核心模块。。
蓝牙模块HM-10手册
蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。
IMSL CNL 7.0.0 (x86-64)Crack
IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件
IDEA的使用指南
IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.
visio安装包
Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


 订阅专栏 解锁全文

 2172


 扫一扫


