



面向二维同时定位与建图(2D‐SLAM)的物体分类与识别的机器学习
摘要
在过去十年中,人工智能被广泛应用,相关的机器学习(ML)主题也受到越来越多的关注。因此,在本研究中,将某些与机器学习(ML)相关的算法集成到二维同时定位与建图(2D‐SLAM)技术中,以对环境中某些特定对象赋予有意义的标签。对于2D‐SLAM技术而言,其主要目标是重建未知环境的二值地图。然而,2D‐SLAM本身不具备识别扫描对象的能力。
为了扩展2D‐SLAM的应用,在本研究中,结合使用点云聚类和图像预处理方法于机器学习(ML)中。所提出的方法可以预测聚类后点云的标签。因此,2D‐SLAM能够实现环境感知应用,例如森林树木计数。基于给定的一组训练数据,本研究表明模型训练准确率为99.89%,验证准确率为97.96%,测试准确率可达95.96%;最后,对于给定的SLAM地图,预测准确率最高可达80%。
一、引言
相机照片、航空摄影以及卫星图像可用于通过人工神经网络(ANN)进行图像分割和物体识别匹配[1]。随着传感技术的发展,除了图像数据外,另一种称为“点云”的数据格式在物体识别中也受到越来越多的关注。一些研究专注于点云数据的匹配与聚类[2],或利用机器学习(ML)或深度学习结合航空摄影实现有意义的分类[3]。
在过去十年中,基于二维激光雷达(LiDAR,激光探测与测距)设备的室内定位受到了广泛关注,部分研究致力于SLAM算法的开发[4, 5]。借助应用于机器人上的SLAM技术,机器人将具备更好的移动性和导航能力[6, 7]。
在现有的二维同时定位与建图(2D‐SLAM)技术中,大多数研究集中于实时定位与建图算法的开发,即将多个子地图整合为一张完整的地图[4‐7]。然而,此类二维地图并未附带任何特征信息。因此,本研究旨在开发一种机器学习流程,以提升二维同时定位与建图(2D‐SLAM)的多样性,从而能够从给定的二维同时定位与建图(2D‐SLAM)扫描地图中识别并标注基于点云的特定物体。
II. 研究主题
A. 二维同时定位与建图(2D-SLAM)扫描
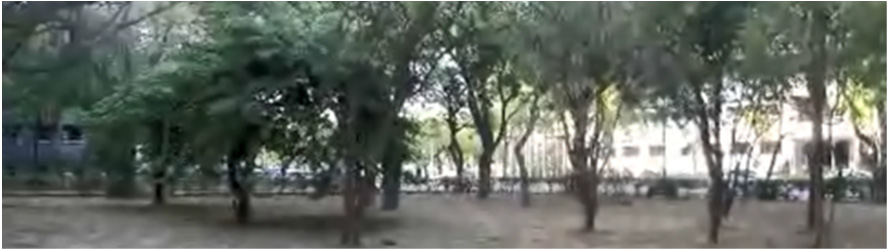
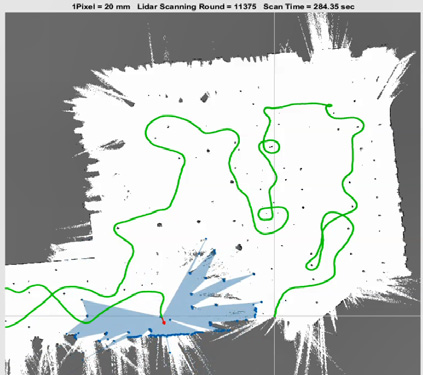
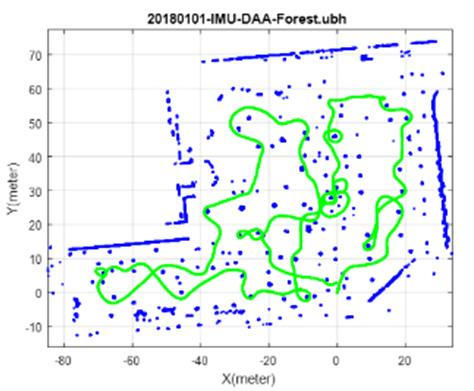
图1展示了2D‐SLAM的真实实验场景,周围环境为类似森林的区域,如图1(a)所示。实时SLAM结果已显示如图1(b)所示,生成的占用的二维栅格地图图像如图1(c)所示。
然而,二维同时定位与建图(2D‐SLAM)地图中没有可用的详细物体信息,这可能对应用造成一定限制。为了缓解这一限制,本文的主要研究内容是提出一种机器学习流程,该流程可用于根据如图1(c)所示的地图来统计树木的数量。
(a) 类似森林的实验环境
(b) 实时SLAM扫描
(c) SLAM扫描结果
B. 训练用图案
为了探索识别的多样性,考虑了更多如图2所示的图案用于训练。这五种图案均为边长为64像素的二值图像,按(a)、(b)、(c)、(d)、(e)的顺序分别命名为圆形、正方形、三角形、六边形、四足形。然而,根据给定的实际二维同时定位与建图(2D‐SLAM)数据发现,聚类后的点云可能存在不同的厚度和碎片化现象。因此,采用腐蚀、膨胀、旋转、平移等技术生成数千个训练数据集。
(a) 圆形
(b) 正方形
(c) 三角形
(d) 六边形
(e) 四足形
C. 数据分析和特征提取
所提出的机器学习流程的主要步骤总结于图3中,其中主成分分析(PCA)是一种传统的多元分析方法。
PCA可通过坐标变换对数据进行分解和重构。此外,使用碎石图可确定需要保留70%到80%的主成分[8]。综上所述,仅保留主成分以实现降维,该方法可应用于通用数据和图像数据,如图4所示。显然,仅使用PCA无法正确分离特征。
D. 分类/聚类算法
下文中,将使用 MATLAB、Python、R 提供的各种(无监督和有监督)学习方法,例如层次聚类分析 (HCA)、k‐均值、k‐近邻(k‐NN)、深度神经网络(DNN)、卷积神经网络(CNN),对数据库中的图案进行分类。
III. 主要试验结果
首先,应用使用欧氏距离的HCA方法,结果无法对五个训练类别进行分类。其次,使用前两个主成分得分进行k‐均值分类,同样无法将所有训练集正确划分为五个类别。第三,通过MATLAB工具箱提供的“fitcknn”构建kNN模型,使用马氏距离且k为= 1时得到最优模型;然而k应取5。接着,采用DNN模型,该模型包含5个全连接层和一个丢弃层;训练准确率为97.17%,验证准确率为97.22%,训练损失为12.96%,验证损失为9.04%。最后,采用CNN模型。由于经过PCA预处理后模式已相对简单,最终验证准确率可达97.96%,损失接近于0。此外,对于给定的SLAM地图,准确率可接近80%。
IV. 结论
基于LiDAR的2D‐SLAM技术已经吸引了研究人员的关注,并已在智能工厂自动化的地面车辆中得到广泛应用。与传统的基于LiDAR的2D‐SLAM技术相比,地图上的物体无法被识别和辨认。为了扩展应用多样性,本研究考虑将SLAM地图用于点云分类和标注。利用现有的ML算法以及PCA进行主成分提取,DNN可以获得较高的准确率。另一方面,CNN可以直接正确地对图案进行聚类。因此,深度学习可以成为一种便捷的分类模型。根据测试结果,DNN可以达到较高的分类准确率(超过95%),而CNN的准确率甚至更高(高达99%)。然而,从计算速度的角度来看,DNN可能比CNN快2到3倍。换句话说,CNN模型通常比DNN需要更高的硬件资源(例如GPU设备要求)。最后,就本研究的目的而言,DNN或CNN均可被视为2D‐SLAM环境物体分类的可接受方法。初步结果表明,ML能够辅助现有的2D‐SLAM实现物体识别。


 扫一扫


 484

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


