



 订阅专栏 解锁全文


VIP
STM32和STM32CubeMX实现FDCAN通信, 保姆级教程
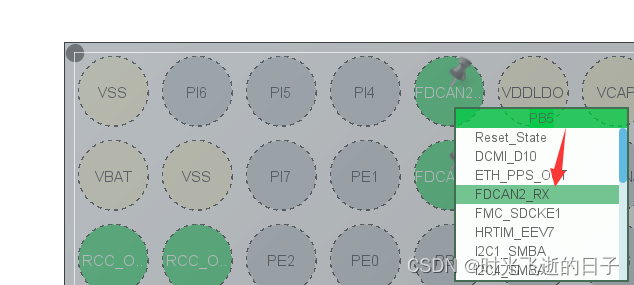
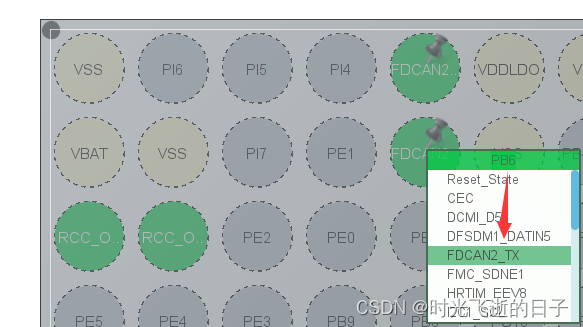
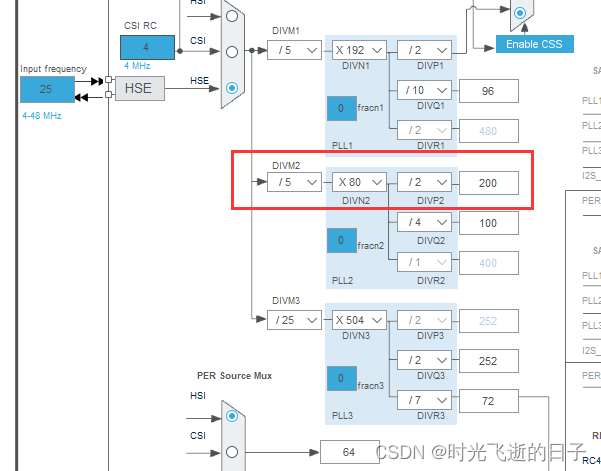
各位,我现在要用树莓派和STM32的板子进行通信,一个是用串口,但是,考虑到串口的速度,通信距离和可靠性,还是用CAN比较合适。所以,我要做一个STM32的CAN通信接口。下面就是保姆级教程。
阅读全文
相关推荐
stm32h743 FDCAN驱动踩坑记录
先放一张FDCAN控制框图镇贴: can 使用的是专门的外设时钟,所以要有相应的外设时钟配置和选择。 关于波特率计算: 代码中把位时序中的 BS1 和 BS2 段分别设置成了 31Tq 和 8Tq,再加上 SYNC_SEG段(固定为1Tq),一个 CAN 数据位就是 40Tq 了,加上 CAN 外设的分频配置为 1 分频, CAN 所使用的 总线时钟 fPLL1Q = 40MHz,于是我们可计算出它的波特率: 1Tq = 1/(40M) = 1/40 us T1bit = (31+8+1..
STM32H743双FDCAN实战:CubeMX配置MessageRAMOffset避坑指南(附计算工具)
本文详细解析了STM32H743双FDCAN配置中的MessageRAMOffset问题,提供了CubeMX配置避坑指南和实用计算工具。针对FDCAN2无法正常工作的常见问题,文章深入剖析了共享Message RAM机制,并给出分步配置方案、验证方法和自动化计算工具,帮助开发者高效解决双FDCAN通信难题。
STM32H743 FDCAN接收中断实战:从CubeMX配置到串口打印数据的完整流程
本文详细介绍了STM32H743 FDCAN接收中断的完整实现流程,从CubeMX配置到串口数据打印。内容包括硬件准备、FDCAN中断配置、过滤器设置、中断回调函数实现及数据处理,并提供了调试技巧和常见问题解决方案,帮助开发者快速掌握STM32H743的FDCAN接收中断技术。
STM32H7上调试FDCAN通信问题的实用技巧
在STM32H7上进行FDCAN通信调试时,常遇到时序配置与总线错误问题。掌握fdcan模式设置、波特率匹配及硬件滤波配置,能显著提升通信稳定性,是嵌入式开发中解决fdcan故障的关键步骤。
保姆级教程:用STM32H743+TJA1042T实现FDCAN高速通信(CubeMX+HAL库配置避坑指南)
本文详细介绍了如何使用STM32H743微控制器和TJA1042T收发器实现FDCAN高速通信,包括硬件连接、CubeMX配置、HAL库编程及常见问题排查。通过保姆级教程,帮助开发者快速掌握FDCAN通信技术,提升嵌入式系统开发效率。
STM32H743+CubeMX配置FDCAN实战:如何利用TxFIFO优化FreeRTOS下的CAN通信性能?
本文详细介绍了如何在STM32H743微控制器上通过CubeMX配置FDCAN的TxFIFO,以优化FreeRTOS环境下的CAN通信性能。文章深入解析了FDCAN与TxFIFO的基础原理,提供了CubeMX配置实战指南,并分享了FreeRTOS适配与优化技巧,帮助开发者显著提升通信效率和系统实时性。
STM32H743的FDCAN使用方法(2):STM32CubeMX初始化代码修改
STM32H743的FDCAN使用方法(2):STM32CubeMX初始化代码修改。
Stm32h743+FDCAN.zip
Stm32h743+FDCAN1+FDCAN2
HFSS - 双频微带天线设计与仿真
一、设计指标 中心频率:1.9GHz、2.45GHz 匹配情况:中心频率处S11S_{11}S11参数小于-20dB 介质板厚度:1.6mm 介质板介电常数:3.8 馈电方式:50Ω\OmegaΩ同轴线馈电 二、双频微带天线 获得双频工作的一种最简单的方法是辐射贴片的长度对应-一个频率谐振,其宽度对应另一个频率谐振,然后从对角线的一角馈电,就能使同一个辐射贴片工作于两个频率上。其结构如下图所示。 从图中可以得知,x轴上的A点(x,0)为激发TM10_{10}10模式的50Ω\OmegaΩ馈电点,由
VS2022离线环境下的NuGet包管理:从本地源到依赖项全解析
本文详细解析了在VS2022离线环境下如何高效管理NuGet包,包括搭建本地NuGet源的两种方案(本地文件夹源和私有NuGet服务器)、获取离线包的三大渠道以及依赖项处理的实战技巧。通过自动化脚本和依赖树分析工具,帮助开发者解决离线环境中的依赖项黑洞问题,提升开发效率。
星宸科技SSD20x/SSD21X应用层DEMO实战指南:从入门到深度定制
本文详细介绍了星宸科技SSD20x/SSD21X系列芯片的应用层DEMO开发实战,从基础环境搭建到深度定制开发。内容涵盖DEMO资源获取、核心功能实现、第三方库集成以及性能优化技巧,帮助开发者快速掌握智能显示和多媒体处理应用的开发方法。特别适合嵌入式开发者在智能家居、工业控制等场景中应用。
BLDC&PMSM电机控制器硬件设计工程(一)概述&需求&规划
这里是一个专注于电机控制器硬件工程的开放社区与知识仓库。我们的核心使命是分享、交流与共创,致力于解开无刷直流电机(BLDC)和永磁同步电机(PMSM)中、大功率控制器硬件设计,包括驱动IC选型,电流传感器选型,控制IC,母线电容计算,功率模块(IGBT、MOS管)选型以及大功率功率模块驱动电源设计。功率等级: 重点关注中等功率(如500W-10kW) 并向大功率(10kW以上) 延伸,探讨对应的功率器件(如MOSFET, IGBT, SiC)选型与驱动。
LeRobot 入门教程(一)软件环境、部署流程及摄像头配置
🤖 LeRobot:开源机器人学习平台 摘要:LeRobot是一个基于PyTorch的开源机器人学习平台,提供模型、数据集和工具,旨在降低机器人技术门槛。平台包含经过验证的模仿学习和强化学习方法,并提供预训练模型、人类演示数据集及模拟环境。安装需从源码获取,支持Python 3.10环境,可选扩展包括仿真环境(如gym-aloha)、电机控制(Dynamixel/Feetech SDK)和实验跟踪(Weights & Biases)。该平台托管在HuggingFace,并设有社区Discord频道
芒果YOLOv11改进175:DCNv4卷积,全网首发纯Pytorch实现代码,无需cuda编译|即插即用,一键运行:高效可变形卷积网络:重新思考视觉应用的动态和稀疏算子
芒果YOLOv11改进:DCNv4卷积,全网首发纯Pytorch实现代码,无需cuda编译|即插即用,一键运行:高效可变形卷积网络:重新思考视觉应用的动态和稀疏算子
RK3568平台开发系列讲解:Linux wifi的调试
查询结果中state为ENABLE,表示hostapd程序启用成功。首先查看设备是否存在。
基于Verilog的8位CPU设计及UART扩展实现方案,包含完整的架构设计、核心代码实现和仿真验证方法
基于Verilog的8位CPU设计及UART扩展实现方案,包含完整的架构设计、核心代码实现和仿真验证方法
visio安装包
Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。
计算机控制技术及应用
《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。
NTscan扫描工具
ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。
jdk-8u144-linux-x64.tar.gz.
该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包
 4111


 扫一扫


双11狂欢大促
盲盒赢 定制羽绒服
开启惊喜盲盒,抽取你的专属好礼

— 惊喜奖品抢先看 —












 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


