VSLAM框架对比

Kintinuous + Elastic Fusion 配置运行方法 Ubuntu14下配置开源的Kintinuous和Elastic Fusion方法,并且给出使用Elastic Fusion的CoreAPI进行编程的例子 阅读详情

(一)单目VSLAM特点介绍:

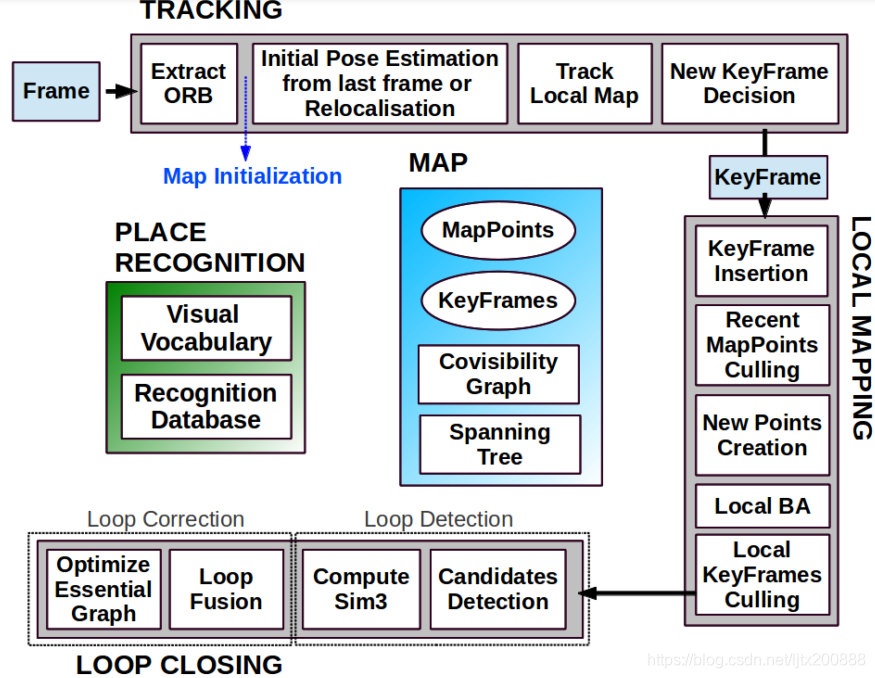
1、ORB-SLAM2

  • 工作流程:
  •  主要模块:
  1. 前端:ORB特征提取匹配,估计相机位姿;根据跟踪地图点数的减少选择关键帧;
  2. 后端:BA优化局部地图(关键帧和地图点),此处的局部地图是当前关键帧的Covisibility Graph(与当前关键帧有共视点的关键帧);
  3. 回环检测:通过DBOW在关键帧序列中选出相似帧,计算Sim3(由于单目的尺度不确定导致尺度漂移,故采用相似变换将尺度优化也考虑进来);检测出回环的地方进行点云地图融合,并优化Essential Graph(Covisibility Graph的Spanning Tree应该是MST);
  • 优点:
  1. 采用三线程结构,有非常好的跟踪和建图效果,能够保证轨迹与地图的全局一致性。
  2. 对特征点提取及匹配方案进行优化,如提取均匀分布特征点、循环优化减少Outlier,这使得ORB-SLAM的鲁棒性很高;
  3. 受车辆、行人等动态物体的影响大。
  • 缺点:
  1. 基于特征点,每次跟踪位姿都要提取匹配特征点,较为耗时;
  2. 系统较为精细庞大,三线程结构对搭载平台要求较高,目前多在PC运行;
  3. 只能建稀疏特征点地图,无法提供导航避障功能,只能提供定位;

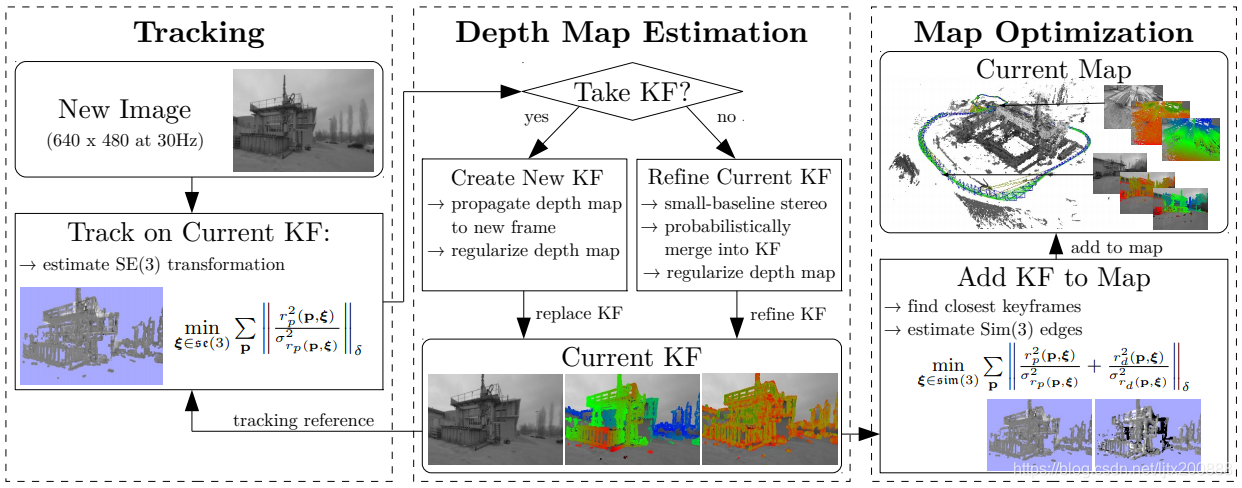
2、LSD-SLAM

  • 工作流程:

  • 主要模块:
  1. 前端跟踪:用之前一帧的位姿作为初始值,直接法求解跟踪获得每一新帧相对于当前关键帧的se(3);
  2. 深度图估计:如果新帧跟关键帧变化较小,就通过small-baseline stereo comparison方法更新关键帧深度图;若变化较大就创建新关键帧,此新关键帧通过与最近的关键帧匹配来初始化。
  3. 地图优化:跟踪两两邻近关键帧间的sim(3),作为下一步全局优化的edge;位姿图优化+闭环检测(用特征点的词袋方法)+尺度漂移检测。kao
  • 优点:
  1. 可在 CPU 上实现半稠密场景的重建;
  2. 考虑了像素梯度与直接法的关系,以及像素梯度与极线方向在深度估计中的角度关系;使深度估计精度有了较大提高;
  3. 用sim3作全局优化,可以减小尺度漂移,并可实现尺度可视化。
  • 缺点:
  1. 对相机内参和曝光非常敏感,并且在相机快速运动时容易丢失。 
  2. 回环检测时还是得用特征点,不是单纯的直接法SLAM。

3、SVO

  • 工作流程:
  • 主要模块:
  1. 前端跟踪:和上一帧通过光流法跟踪,求位姿初始值,然后通过局部地图在图像上的投影用直接法优化位姿;通过平移量判断是否创建新关键帧,创建关键帧后均匀提取新特征点;
  2. 深度滤波(地图优化):每次跟踪完后,获得帧间位姿,然后三角化获得点云深度,然后基于均值——高斯滤波器对逆深度进行融合,以优化地图。
  • 优点:
  1. 特征点与直接法的混合使用,使得它速度极快,在低端计算平台上也能达到实时性,而在 PC 平台上则可以达到 100 多帧每秒的速度;
  2. 框架简单,迁移容易。
  • 缺点:
  • <
Elastic Fusion/Semantic Fusion运行记录 持续记录使用摄像头、数据集运行Elastic Fusion和Semantic Fusion的方法和结果。 使用的Elastic Fusion是Semantic Fusion项目下的模块,没有另行搭建。 一、 Elastic Fusion 1. TUM数据集 1.1 准备数据集 使用TUM数据集,从官网下载rgbd_dataset_freiburg1_desk.tgz,解压。 1.2 数据格式转换 ... 阅读详情

相关推荐

vslam初总结报告

下载的【不】是高翔博士用的源代码,但是是同一个妈生的代码,因为我以前装的ros是kinetic版本,看了一下区别不大。感觉跟着他的教程走会容易一些。师兄如果你换了代码吼我一声~!在家也没有太多事有些远程也是䘅搞的…… vslam系统框架 来源参考博客:https://blog.csdn.net/qq_27550989/article/details/78341904 比较合适的两个框架: RGB...

qq_37994458的博客 469

从单目到多传感器融合:vSLAM技术选型避坑指南(附主流开源方案对比)

本文深入剖析了从单目、双目到多传感器融合的vSLAM技术选型策略,旨在帮助开发者在机器人、无人机等项目中避开常见陷阱。文章对比了ORB-SLAM3、VINS-Fusion等主流开源方案的优劣,并提供了结合预算、场景与性能需求的实战决策框架,是实现精准导航与鲁棒避障的重要参考指南。

w3x4y的博客 269

Kannala-Brandt 与针孔模型对比:3个关键差异解析与 OpenCV 3.4+ 实现选择

本文深入对比了Kannala-Brandt多项式模型与传统针孔+畸变模型在相机标定中的关键差异,包括投影几何、畸变处理逻辑和参数可解释性。通过OpenCV 3.4+的实战演示,详细解析了两种模型在鱼眼镜头标定、去畸变效果和重投影误差方面的表现,并提供了视场角驱动的选型策略和工程应用指南。

weixin_33701294的博客 408

vslam流程框架介绍

vslam框架是怎样的呢?下面一起来看看。

chengwei_peng 2万+

VSLAM综述

传统SLAM算法及相关成果的介绍 根据传感器的分类可将VSLAM大致分为单目SLAM、双目SLAM(立体)和RGB-D SLAM。有根据对图像信息不同的处理方式可分为直接法SLAM和基于特征SLAM。直接法主要有直接法和光流法,该类算法近几年才被提出,在场景特征点少的情况下,有较强的鲁棒性,适用于稠密建图。基于特征SLAM主要是对图像进行特征提取,主要的特征提取算法有SIF...

L_smartworld的博客 3240

SLAM 专题(2)--vSLAM技术实现机器人在不同场景下的精准导航、避障

本次学习和总结内容主要包括以下四个方面: 1、vSLAM发展历程 2、vSLAM技术原理及不同算法实现 3、vSLAM在不同场景下的应用挑战与解决办法 4、vSLAM在机器人实时导航避障中的应用实践 1. vSLAM 的发展历程 vSLAM的发展历程也可以说是视觉传感器的进化史,两者是相互依赖的。最早诞生的是单目相机,于是有了单目的vSLAM算法,XBox...

Techblog of HaoWANG 7811

基于深度摄像头的vslam(一)

(一)基础知识 slam基本概念 slam,即时定位与地图构建(SimultaneousLocalization AndMapping)指的是机器人在自身位置不确定的条件下,在完全未知环境中创建地图,同时利用地图进行自主定位和导航。 SLAM问题可以描述为:机器人在未知环境中从一个未知位置开始移动,在移动过程中根据位置估计和传感器数据进行自身定位,同时建造增量式地图。 (1)定位(localiza...

qq_37994458的博客 2374

stella-vslam所有依赖包

stella_vslam所有依赖包

毕业设计: 基于ElasticFusion的双目实时重建

毕业设计: 基于ElasticFusion的双目实时重建 依赖包: Ubuntu 14.04, 15.04 or 16.04 (Though many other linux distros will work fine) CMake OpenGL CUDA >= 7.0 OpenNI2 SuiteSparse Eigen zlib libjpeg Pangolin PCL 源文件功能说明: procimg包:获取zed的双目RGB以及深度图像,保存在本地 procimg2包:获取zed的双目RGB以及深度图像,保存在本地,与上面包的储存格式不同 cloud2pcd:将.ply格式点云转换成.pcd格式点云 ElasticFusion:三维重建非实时实现(原版ElasticFusion) ElasticFusion-yyy:三维重建实时实现(改造后的ElasticFusion) ply2pcd:将.ply格式文件转化为.pcd格式文件 reg:点云配准 RGBDConverter:将双目图像和深度图转化为ElasticFusion可以直接读取的.k

多路输出电源的交叉调整率:从理论到无源优化实践

本文深入探讨了多路输出电源中的交叉调整率问题,分析了其物理根源及无源优化方法。通过漏感与耦合的理论分析,结合加权反馈、电感耦合等五种无源优化技术,帮助工程师有效解决交叉调整率挑战。文章还以TDK-Lambda CUT75系列为例,展示了优化技术的实际应用与效果。

weixin_26886855的博客 276

Vivado IP核与约束文件管理指南:解决OOC警告、COE文件丢失与Block Design复用

本文详细介绍了Vivado IP核与约束文件管理的系统化方法,包括解决OOC警告、COE文件丢失与Block Design复用等常见问题。通过IP核锁定机制、分层约束架构和动态约束技术,提升FPGA工程的健壮性和团队协作效率,特别适合中大型项目开发。

weixin_30887919的博客 427

【深度学习】肺结节分割项目实战二:分割肺实质

在后续训练模型的时候如果直接使用原始的肺部CT图像,其中的非肺区域会对训练造成干扰,因此我们需要提取分割肺实质。这一部分参考了kaggle上的教程。 从这张CT图像中可以看出扫描器以外的部分为黑色,背景和肺内部颜色较深,非肺组织和骨头颜色较浅。我们的目的是将肺部分割出来。由于肺部区域和其他部分对比明显,我们可以设置一个合适的阈值对图像中的区域进行隔离。 import argparse import os import numpy as np from medpy.filter.smoothing imp

weixin_42182906的博客 7233

5G R18标准:AI/ML如何重塑空口优化与网络架构

人工智能与机器学习正逐步成为通信网络优化的核心技术。其核心原理在于通过数据驱动模型,从海量网络数据中学习信道变化、用户行为等统计规律,替代传统的基于固定规则的优化方法。这一技术范式能显著提升网络性能与效率,尤其在空口资源管理、干扰协调和能耗控制等场景中价值突出。在5G Advanced(R18)标准化框架下,AI/ML被系统性地引入空口设计,聚焦于信道状态信息反馈增强、波束管理与预测等关键用例。通过定义网络侧AI、终端侧AI及联合学习的标准化接口与流程,R18旨在实现跨厂商设备的智能协同,推动无线网络向自适

weixin_35671843的博客 237

【即插即用模块】注意力篇 | TGRS 2025 | CDFIM:通道+空间多尺度注意力,双模态特征融合增强,性能翻倍!

C2DFF-Net提出了一种轻量级跨模态特征融合模块CDFIM,通过模态差异感知和多尺度深度滤波增强双模态互补信息。该模块采用通道-空间注意力协同机制,以极低计算成本(仅增加0.26M参数)提升多模态目标检测性能,在三个遥感数据集上平均提升mAP约1.7%。适用于无人机等边缘设备的实时检测任务,为跨模态融合提供高效解决方案。

主要更新底层视觉(去噪、超分等)相关的科研内容,形式为【论文精读】+【论文复现】 618

万字长文:YOLOv5+RK3588 NPU多线程加速全攻略——从理论到部署的终极优化

RK3588 NPU多线程加速优化教程摘要 本教程深入讲解了如何利用线程池技术优化RK3588 NPU上的YOLO目标检测模型推理性能。RK3588内置3个NPU核心,理论算力达6TOPS,为多线程优化提供了硬件基础。教程详细解析了线程池的核心组件(任务队列、工作线程、同步机制)和实现架构,包括类设计、初始化流程、工作线程逻辑(任务获取、NPU推理、结果存储三个阶段)以及任务提交/获取机制。通过预分配模型实例、线程绑定、流量控制等优化手段,实现了从单线程28FPS到多线程120FPS的显著性能提升,为边缘A

LXY_LOVE36的博客 1089

五十天精通硬件设计第6天-放大器知识及选型

运算放大器(Operational Amplifier,简称运放)是一种高增益的直流耦合差分放大器,广泛应用于信号处理、滤波、比较、积分、微分等电路中。

whm128的博客 584

133.在 Vue3 中使用 OpenLayers 实现画多边形、任意编辑、遮罩与剪切处理功能

《Vue3+OpenLayers实现多边形绘制与区域处理》摘要:本文介绍如何基于Vue3+OpenLayers+ol-ext实现地图多边形交互功能。核心功能包括:鼠标绘制任意多边形、拖动顶点编辑边界、遮罩显示(非选区变红)、选区剪切显示及功能重置。技术方案采用OpenLayers处理地图渲染,ol-ext实现高级遮罩/剪切效果,ElementPlus提供UI控件。该方案适用于城市规划、园区展示等需要区域标记的场景,完整代码展示了从初始化、绘制、编辑到特效处理的全流程实现。

小彭的博客 949

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

上一篇: 语义信息用于闭环检测
下一篇: ORB-SLAM3的Euroc数据集测试
牛犇犇子木
博客等级 码龄8年 48粉丝 21原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值