【Pix4d精品教程】pix4d mapper相机未校准后手动添加连接点完美案例图文教程

pix4d mapper相机未校准后手动添加连接点完美案例图文教程

整体预览
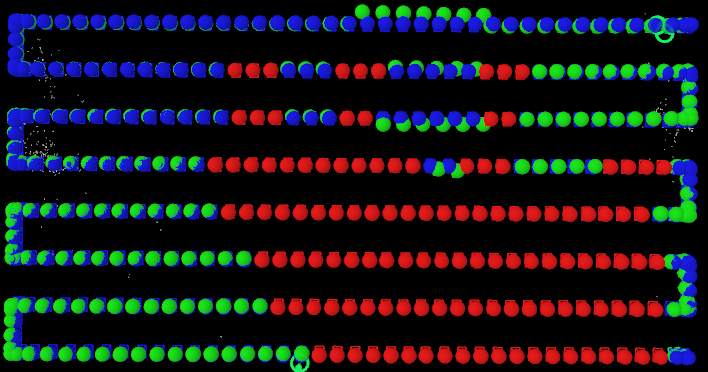
在这里插入图片描述

局部放大

在这里插入图片描述

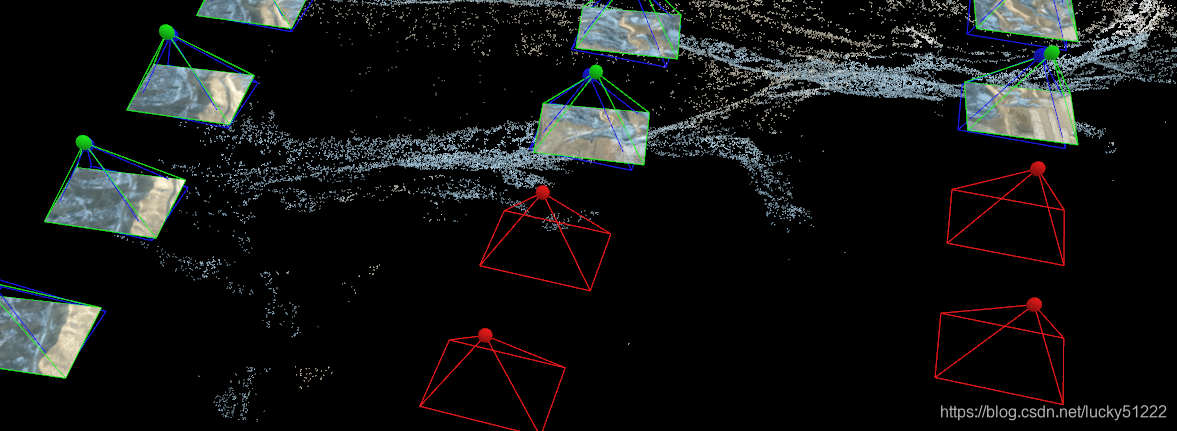
如图所示,红色的照片为未校准的图片,软件无法自动获取连接点,有关相机未校准的原因及解决办法,可以参考《pix4d未校准相机:287 out of 402 images calibrated (71%), all images enabled, 6 block,问题分析及解决方案汇总》,本文以案例的形式,详细讲解pix4d中手动添加连接点的方法及操作步骤。


1. 手动添加连接点

在【空三射线】模式下查看校准失败的图片,记下照片的名称。

点击【项目】→【GCP/MTP管理】。

从R-JPEG到温度热图:手把手教你用大疆TSDK和Pix4D mapper生成红外正射影像 本文详细解析了如何利用大疆TSDK和Pix4D mapper从R-JPEG生成红外正射影像的全流程。通过TSDK提取温度数据、POS文件精修及Pix4D拼接优化,实现精准温度信息提取,适用于农业监测、电力巡检等多个领域。 阅读详情

相关推荐

避坑指南:大疆智图 vs Pix4D,处理御2行业版热红外影像到底该选谁?

本文深度对比了大疆智图与Pix4D在处理御2行业版热红外影像时的性能差异,从格式兼容性、空三处理效率、正射影像质量、操作复杂度等维度提供专业分析。针对电力巡检、消防评估等典型场景,给出明确的软件选型建议,帮助用户根据实际需求选择最适合的工具,提升热红外数据处理效率与精度。

weixin_33748818的博客 496

【UAV】从入门到精通:Pix4D Mapper核心功能全解析与实战应用

本文全面解析了Pix4D Mapper这一专业的无人机摄影测量软件,从核心功能、数据处理流程到实战应用。文章详细介绍了如何从数据导入、预处理开始,完成点云生成、三维建模及正射影像图(DOM)制作,并强调了质量检查与行业实战技巧,帮助测绘、农业等领域的用户高效利用UAV数据,实现从入门到精通的跨越。

weixin_29062671的博客 274

Pix4D Mapper实战:如何用你的无人机为自家农田做一次“体检”?

本文详细介绍了如何使用Pix4D Mapper和消费级无人机为小型农田进行精准农业监测。从航测准备、数据处理到报告解读,逐步指导农户通过NDVI分析、DSM高程差异等技术手段,快速发现作物生长问题并采取针对性措施,实现产量提升和资源优化。

weixin_29057695的博客 96

ContextCapture与Pix4D实战:从航测数据到无缝正射影像全流程解析(含练习数据集)

本文详细解析了ContextCapture与Pix4D在航测数据处理中的全流程应用,从基础入门到高阶技巧,涵盖正射影像生成、空三处理、控制点刺点等关键环节。通过实战案例分享,帮助用户快速掌握航测数据处理的核心技术,提升工作效率与成果质量。

weixin_29196891的博客 522

80G航测数据免费下载:从倾斜摄影到多光谱处理的完整实战指南(附Global Mapper对比评测)

本文提供了一份超过80G的免费航测数据实战指南,涵盖倾斜摄影、正射影像与多光谱数据的完整处理流程。通过ContextCapture、Pix4D等软件实操,详细解析了从数据预处理、三维建模到成果分析的关键步骤,并深度对比了Global Mapper与谷歌影像等卫星数据源在专业项目中的适用性与风险,为航测从业者构建高效、合规的工作流提供系统参考。

tcp8optimizer的博客 204

【Pix4d精品教程】未校准相机:287 out of 402 images calibrated (71%), all images enabled, 6 block,问题分析及解决方案汇总

无论是在图像测量或者机器视觉应用中,摄像机参数的标定都是非常关键的环节,其标定结果的精度及算法的稳定性直接影响摄像机工作产生结果的准确性。因此,做好摄像机标定是做好后续工作的前提,是提高标定精度是科研工作的重点所在。在图像测量过程以及机器视觉应用中,为确定空间物体表面某点的三维几何位置与其在图像中对应点之间的相互关系,必须建立摄像机成像的几何模型,这些几何模型参数就是摄像机参数。在大多数条件下这些参数必须通过实验与计算才能得到,这个求解参数的过程就称之为摄像机标定。首先来了解一些关于相机标定的概念。

智慧空间实验室 2万+

pix4d指导书

本文件为pix4的指导书,欢迎参考,互相学习。

使用未校准的相机进行相对深度估计以进行图像重新聚焦

使用未校准的相机进行相对深度估计以进行图像重新聚焦

Pix4Dmapper教程

Pix4Dmapper软件使用作业流程及问题处理!为啥还要写50个字节 好麻烦!

pix4D使用教程

Pix4D公司开发的一款集全自动、快速、专业精度为一体可以实现自动航测功能的三维建模软件,从而帮助用户实现云计算功能,快速的生成最精准的报告,拥有自动正射影响的功能,从而能够自动进行三维建模,帮助你在各行各业实现最佳的航拍监控与数据分析效果。

photoscan处理流程--相机标定--畸变改正.docx

自己总结的photoscan相机标定流程,流程已经过实验验证,欢迎大家反馈宝贵意见。。。。。。。。。。。。。。

Python 静态导入与动态导入

python中模块的静态导入 与 动态导入(运行时指定模块),以及具体对应示例。

慢也好,步子小也好,往前走就好~ 707

【校园网代理连接问题】已解决,“该设备或资源(Web 代理)未设置为接受端口“7890”上的连接“

我遇到这个问题很多次。每次都是vpn的问题,不止通俗意义上的梯子(clash之类的),还包括校园网vpn。点击“ 拨号和虚拟专用网络设置”中的“设置”, 关闭代理服务器。在打开vpn后或者关闭vpn后无法浏览网页,网页诊断显示“关闭“手动设置代理”中的“使用代理服务器”,关闭对应的本地代理即可。

聆雨。 1万+

RAGFlow + GraphRAG+ 知识图谱 + QwQ32B探索实践

RagFlow 是一款开源的 RAG(Retrieval-Augmented Generation)引擎,专注于深度文档理解,能够助力企业及个人构建高效的 RAG 工作流程。借助大语言模型(LLM),它可以精准处理各种复杂格式的数据,为用户提供可靠的问答服务,并附上详实的引用依据。

技术引领业务创新 8万+

【图像压缩】超先验模型 《VARIATIONAL IMAGE COMPRESSION WITH A SCALE HYPERPRIOR》

绪论 2015年,第一个端到端图像编码方案被提出。基于深度学习的端到端图像压缩主要分为两类,一类是基于RNN的方法,一类是基于CNN的方法。本文对基于CNN的方法

hahalidaxin的专栏 1万+

zabbix系列:内存VM.MEMORY.SIZE监控之total、free、pused、available 参数说明

free -m buffer是即将要被写入磁盘的,而cache是被从磁盘中读出来的. zabbix Web total:1046/1024=1.02G Available:216/1046=20.65% zabbix参数 total- 总物理内存. free- 可用内存. active- 内存当前使用或最近使用,所以它在RAM中。 inactive- 未使用内存. wired- 被标记为始终驻留在RAM中的内...

NIO4444 5656

巡检机器人的基于ROS系统的任务管理架构设计总结

本文探讨了基于ROS(机器人操作系统)的工业巡检机器人任务管理架构设计,提出分层闭环方案。架构围绕稳、准、活、扩四大目标,分为感知层(多源数据融合)、调度层(智能决策)、执行层(动作控制)和数据层(存储交互)。关键技术包括ROS2实时性优化、功能包复用和多机器人协同调度。实践案例显示,该架构在电力巡检中使任务完成率达99%,在化工园区实现95%覆盖率。当前挑战包括SLAM地图漂移和多机通信延迟,未来可通过语义SLAM和区域通信优化。

start_up_go的博客 445

实战案例—encrypt靶场(AES固定key篇)

AES是一种对称密钥加密方法,意味着加密和解密时使用相同的密钥。AES加密存在三种形式:AES-128、AES-192和AES-256,它们分别对应于三种不同的密钥长度——128位(即16字节)、192位(即24字节)和256位(即32字节)。通常情况下,密钥的长度越长,提供的安全性就越高,但相应地,加解密过程所需的时间也会增加。默认情况下,采用的是AES-128,其提供的安全性对于大多数应用来说已经足够充分。

zhouzhou_98的博客 494

AutoJs调用DeepSeek大模型接口实战教程 AutoJs接入DeepSeek、 DeepSeek API调用 、 手机脚本接入大模型

通过这篇文章,我们用 AutoJs 成功接入了 DeepSeek Chat API。使用发送请求在 Header 里正确携带 API Key从里拿到最终返回结果这样一来,你就可以在 AutoJs 里实现一个智能助手脚本,甚至做更复杂的 AI 自动化工具。

代码简单说 Vue、JAVA、PHP、Node.js 熟练运用,接口、架构、性能全搞定。 460

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

上一篇: 【Pix4d精品教程】未校准相机:287 out of 402 images calibrated (71%), all images enabled, 6 block,问题分析及解决方案汇总
下一篇: ArcGIS实验教程——实验三十四:ArcGIS地统计分析全解(直方图、正态QQ图、趋势分析、voronoi图、半变异函数、协方差云)
智慧空间实验室
智慧空间实验室 优质创作者: 数据科学与机器学习技术领域 优质创作者: 数据科学与机器学习技术领域 领域专家: 后端开发技术领域 领域专家: 后端开发技术领域
博客等级 码龄14年 4万+粉丝 1545原创
评论 12
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

智慧空间实验室

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值