一、安装软件
订阅《GlobalMapper中文实战精品教程》专栏,从私信查收专栏配套资料包,获取软件安装包及实验数据:
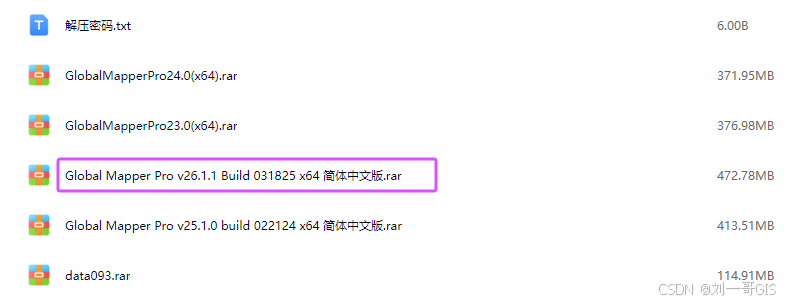
软件结构如下图:
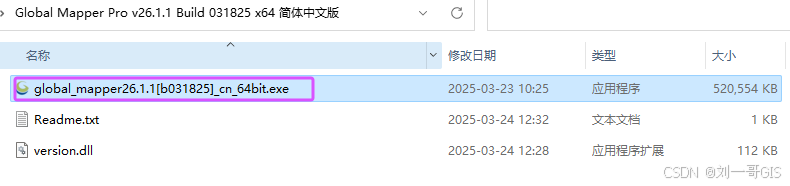
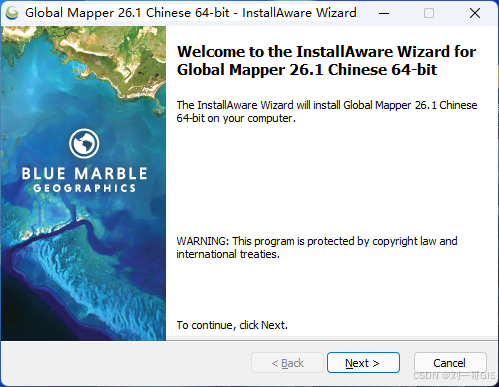
双击global_mapper26.1.1[b031825]_cn_64bit.exe开始安装。


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
4.8k累计阅读
4.8k平均单平台
已同步平台
CSDN
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
订阅《GlobalMapper中文实战精品教程》专栏,从私信查收专栏配套资料包,获取软件安装包及实验数据:
软件结构如下图:
双击global_mapper26.1.1[b031825]_cn_64bit.exe开始安装。
Global Mapper v27安装教程:从版本选择到中文设置与常见问题排查
GIS数据处理与测绘工程中,桌面端工具的选择直接影响工作效率。Global Mapper作为一款轻量级多面手软件,凭借对矢量、栅格、点云等多种数据格式的广泛支持,以及快速浏览、格式转换、坐标系统转换、等高线生成和3D地形分析等实用功能,成为众多测绘与遥感从业者的日常必备工具。理解其安装原理与配置逻辑,是保障软件稳定运行的基础。本文从软件版本选择、64位与32位适配、硬件配置检查出发,详细梳理了Global Mapper v27完整安装流程及简体中文界面切换方法,并结合实际工程场景,针对工具栏丢失、抵偿投影面
【最新GlobalMapper中文实战指南:从安装到高级应用全解析】(附配套实验数据+中文安装包23+24+25,持续更新)
本文详细解析GlobalMapper中文版从安装到高级应用的全流程,包括安装包下载、汉化配置、核心功能设置及地形数据处理等实战技巧。特别提供23/24/25版本的中文安装包和实验数据,帮助用户快速掌握测绘软件操作,提升工作效率。
【GlobalMapper精品教程】002:GlobalMapper中文版(23+24+25)安装后的基本设置
本文讲述安装globalmapper中文版(23+24+25)后的一些简单基本设置,为后续深入学习软件打下基础。后从CSDN私信获取中文安装包及配套实验数据包,持续同步更新!。
【GlobalMapper精品教程】072:GlobalmapperV25中文版下载地址及安装教程
GlobalmapperV25中文版下载地址及安装教程安装包位于专栏完整数据包中,请订阅后从CSDN私信查收!最新GlobalMapper中文版入门实战实验教程,图文并茂,实用性强,内容包括:GM基础操作、数据处理及地形图制作、航测内业数据处理、点云处理、地形分析、空间分析、数据库建库入库等。配套完整案例数据,持续同步更新!订阅专栏后,从私信查收中文安装包永久版(中文23.0+24.0)及配套实验数据包。
【GlobalMapper精品教程】001:GlobalMapper23+24+25 Pro-x64中文汉化版安装教程(附软件包下载)
Global Mapper 23+V24+V25中文汉化版安装教程及免费下载地址,是一款非常专业的地图绘制软件,功能非常的丰富,内置距离和面积计算,包括光栅混合、对比度调节、海拔高度查询、视线计算以及一些高级功能,通过地表数据观察分水岭、对3Dpoint数据转换为三角多边形和网格化等设置。本文讲解GlobalMapper23.1 Pro-x64安装过程。
【GlobalMapper精品教程】098:GlobalmapperV27中文版下载地址及安装教程
GlobalMapper27.0中文版安装与核心功能概览 安装步骤: 获取安装包后双击执行安装程序,支持自定义安装路径 将version.dll补丁文件复制到安装目录完成破解 启动后呈现中文操作界面 2024新版核心功能: 深度学习引擎(测试版):支持土地分类、建筑物/车辆自动识别 新增太阳阴影分析工具,支持脚本自动化计算 点云处理升级:关键点自动识别、自定义要素模型保存 无人机影像处理优化:改进GCP自动识别、非垂直拍摄地面覆盖计算 性能提升:加速像素到点流程,新增激光雷达数据调整方法 (全文98字,准确
GlobalMapper 23+ Pro-x64 中文安装教程
在这一步中,您可以选择要安装的组件。如果您只需要特定的组件,请取消选择不需要的组件。单击"下一步"继续。首先,您需要从官方网站或可信赖的软件下载网站下载GlobalMapper 23+ Pro-x64中文版的安装文件。在接下来的窗口中,您将看到GlobalMapper的许可协议。接下来,您需要选择GlobalMapper的安装位置。根据您的喜好进行选择,并单击"下一步"。在安装向导的窗口中,您将被要求选择安装语言。选择中文作为您的首选语言,并单击"下一步"继续。一旦安装完成,您将看到安装成功的消息。
Global Mapper最新中文版本安装教程含安装包下载
4.将【GlobalMapper】整个文件夹复制到【C:\ProgramData】目录中,如找不到【C:\ProgramData】文件夹,可将该地址直接复制在地址栏按回车即可跳转。3.进入刚设置的安装路径,把上面文件夹中【path】里面的两个文件【global_mapper.exe】和【GMButtons.png】替换原文件。5.之前运行过英文版,菜单栏可能出现是英文,运行一下 "菜单清" 目录中的 "菜单清理.exe" 文件即可。1.解压,解压后获得以下3个文件。
globalmapper24
globalmapper24
Eureka常见面试题总结
点击关注我的博客原文 Eureka是Netflix组件的一个子模块,也是核心模块之一。云端服务发现,一个基于 REST 的服务,用于定位服务,以实现云端中间层服务发现和故障转移(来源springcloud中文网的介绍:https://www.springcloud.cc/)。下图总结了Eureka服务端(以下简称服务端)与Eureka客户端(以下简称客户端)之间协同工作的流程: 流程说明:...
从IMU数据到精准定位:手把手推导ESKF中的四元数运动学与误差状态方程
本文详细介绍了如何从IMU数据推导ESKF中的四元数运动学与误差状态方程,实现精准定位。通过分析误差状态卡尔曼滤波器的优势、四元数表示的必要性,以及IMU测量模型和运动学基础,提供了完整的数学推导和实现要点。适合机器人定位和自动驾驶领域的算法工程师参考,帮助优化导航系统性能。
K230开发板实战:5步搞定YOLOv8模型部署(附常见报错解决方案)
本文提供了一份详细的K230开发板部署YOLOv8模型的实战教程。内容涵盖从环境准备、模型转换到代码编写的完整流程,并重点解析了使用AICube工具链时常见的“生成部署文件异常”等报错解决方案,旨在帮助开发者高效完成嵌入式AI模型部署。
麒麟桌面操作系统QT开发环境搭建
麒麟操作系统安装Qt
MFC实现图书管理系统(附完整源码)
MFC实现图书管理系统(附完整源码)
STM32实战开发(110):基于STM32的智能地震监测系统开发
地震监测系统是自然灾害预警体系中至关重要的一部分。随着地震灾害的频发和对自然灾害预测精度要求的提高,智能地震监测系统逐渐成为研究的热点。STM32作为一款高性能的微控制器,凭借其强大的处理能力和丰富的外设接口,在地震监测领域中得到了广泛应用。本篇文章将详细介绍如何使用STM32实现一个智能地震监测系统的开发过程,涵盖硬件设计、软件编程、系统实现及相关代码。通过集成加速度传感器、地震数据采集、实时数据处理和无线数据传输功能,我们可以设计一个高效、稳定的智能地震监测系统。
YOLOv11 改进入门篇 | 从原理到代码:CBAM 注意力模块的插入与涨点验证
本文介绍了如何在YOLOv11模型中插入CBAM注意力模块以提升检测性能。CBAM包含通道和空间注意力两个子模块,通过双池化操作和MLP学习特征权重。文章详细解析了CBAM原理,提供了PyTorch实现代码,并建议在YOLOv11的Stage-3和Stage-4之间插入CBAM。实验表明,该方法在COCO数据集上使nano和small模型的mAP提升1.7-2.3个百分点,参数量仅增加0.27%,推理延迟增加0.1ms。最后给出了插入位置选择、通道缩减比等调优建议,验证了CBAM作为轻量级注意力模块的有效性
180.在 Vue3 中使用 OpenLayers 实现多个多边形的绘制、编辑、删除与清空
【摘要】本文介绍如何在Vue3+TypeScript环境下使用OpenLayers实现多边形地图交互功能。通过Composition API封装核心逻辑,实现了多边形绘制、编辑、删除及清空等操作。关键技术包括:使用VectorLayer管理图形数据,Draw/Modify/Select交互控制,以及通过ref()管理交互状态。文中提供了完整代码示例,并解决了交互对象叠加问题,为开发GIS应用提供了基础模块。该方案支持扩展为数据库存储、后端交互等高级功能。
温度PID控制PLC程序
温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值
廖雪峰Python教程[完整版]
廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白
win10 跳过U8环境检测的IE WebControls.rar
win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。
TMS_WebGMaps_1.9.8.0_Full_Source
TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


 订阅专栏 解锁全文
 252


 扫一扫


