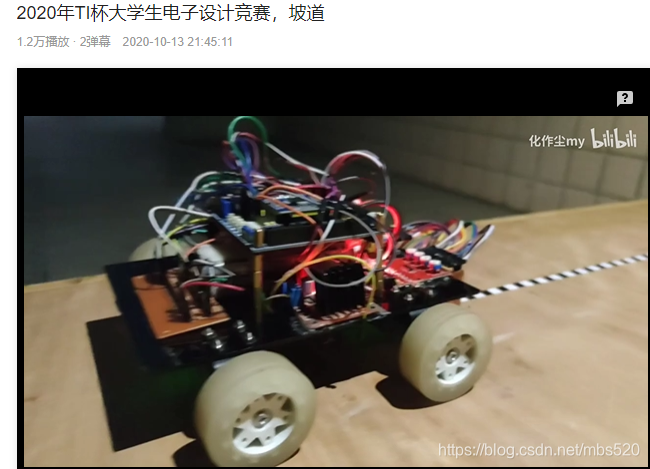
MSP430项目设计:2020年TI杯大学生电子设计竞赛 坡道行驶电动小车(C题)循迹小车(分享项目展示视频与源码)

VIPMSP430项目设计:2020年TI杯大学生电子设计竞赛 坡道行驶电动小车(C题)循迹小车(分享项目展示视频与源码)
文章目录题目要求一、硬件设计二、理论分析与计算三、电路与程序设计四、测试方案与测试结果五、项目展示哔哩哔哩项目展示视频:https://www.bilibili.com/video/BV1oz4y1d7mH/百度网盘资料链接:https://pan.baidu.com/s/1PC-lkSORH_XCgIG-u3HCog 提取码:c7zz取走记得点赞啊!题目要求1.任务利用TI的MSP430/MSP432平台,设计制作一个四轮电动小车。要求小车能沿着指定路线在坡道上自动循迹骑线行驶。小车必须独立
开通可读全文 ·4.7w 人阅读
最低0.47元/天 解锁文章

2021年10月27-2022年1月1日 可承接毕业设计、课程设计,价格实惠,有意可添加Q2809786963

哔哩哔哩项目展示视频:https://www.bilibili.com/video/BV1oz4y1d7mH/
在这里插入图片描述

百度网盘资料链接:(更新2021年7月26日)
链接:https://pan.baidu.com/s/1Khd2wbDHJchh1z3Qho-Yhw
提取码:pwb9
在这里插入图片描述

化作尘百度网盘下载中心:
在这里插入图片描述

取走记得点赞啊!

题目要求

1.任务
利用TI的MSP430/MSP432平台,设计制作一个四轮电动小车。要求小车能沿着指定路线在坡道上自动循迹骑线行驶。小车必须独立运行,车外不能使用任何设备(包括电源)。小车(含电池)重量小于1.5kg,外形尺寸在地面投影不大于25cm×25cm。坡道用长、宽约1m的细木工板制作,允许板上有木质本色及自然木纹。木工板表面铺设画有1cm×1cm黑白间隔的纸条(以下简称为标记线)作为路线指示;标记线起始段为直线,平行于木板两边;标记线在坡顶转向90°,转弯半径20cm;标记线平行坡顶距离≥30cm,距坡顶距离≤20cm;标记线总长度为1m。停车标记为宽1cm长5cm的黑色线条,垂直于坡顶标记线。小车坡度角示意及行驶线路顶视图如图1所示。
在这里插入图片描述

2.要求
(1)坡度角θ=0°,电动小车能够沿标记线自动骑线行驶,在停车点停车;小车上标记点到停车标记中心线的垂直距离误差≤2cm。停车时立即发出声音提示。小车行驶过程中,其地面投影不得脱离标记线。 (15分)
(2)在完成(1)的基础上,电动小车能够设定行驶时间,自动控制小车匀速通过1米长的线路,在停车点停车。行驶时间可在10s~20s间设定。误差绝对值≤1s。行驶过程中不得碾压、脱离标记线。时间误差每超过1s扣1分。 (20分)
(3)坡度角θ=10°,完成要求(2)的动作。 (20分)
(4)可任意指定坡度角θ在11°~30°,完成要求(2)的动作。 (20分)
(5)在完成(4)后,尽量增加坡度角θ,完成要求(2)动作。 (20分)
(6)其他。 (5分)
设计报告:

项 目 主要内容 满分
方案论证 比较与选择,方案描述 3
理论分析与计算 系统相关参数设计 5
电路与程序设计 系统组成,原理框图与各部分的电路图,系统软件与流程图 5
测试方案与测试结果 测试结果完整性,测试结果分析 5
设计报告结构及规范性 摘要,正文结构规范,图表的完整与准确性。 2
总分 20

3.说明
(1)本题目必须使用指定的MSP430/MSP432平台。并将该平台置于显著位置便于评测。不得另外使用其它CPU控制芯片。
(2)不得采用履带小车及带刺轮胎。小车轮胎采用橡胶塑料等柔性材质,不得在其表面涂抹粘性物质等。行驶路面不得铺设除标记线外的任何材料。小车全程在木工板上行驶。
(3)小车设定模式后自动行驶,中途不得人工介入控制。在要求(2)~(5)的测试中,小车应匀速行驶。停顿、打滑、碾压标记线每次扣除2分。
(4)小车标记点:小车到达停车线的标记点自定,并在行驶前明确标记在车体上,以便测量。
(5)所有测试中,行驶过程时间超过30s、小车投影脱离标记线或停车误差超过2cm,均视为失败。
(6)要求(5)中最大角度的测试,θ由选手自己选定。
(7)每项测试过程允许测试两次,取最好成绩。坡度角可以用安卓手机上的“指南针”APP软件测量。

一、硬件设计

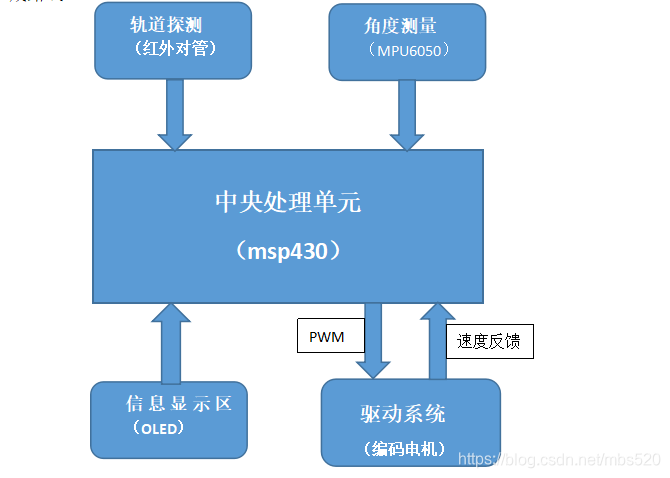
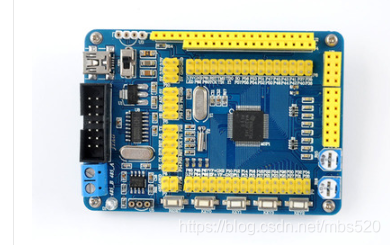
MSP430f149开发板作为电动小车的核心控制,对于小车的轮胎,我们选用的是橡胶轮胎,增大摩擦力,使小车爬坡能力更强,坡度更高的坡道也能稳定的行驶。对于小车在1cm×1cm黑白间隔的纸条上寻迹的问题,我们在车头设计了两排红外对管,每排4个,这样它可以更有效的沿着黑白纸条行驶,实现直行和转弯以及停止的功能。使用7针的OLED来显示小车行驶的路程、速度、时间等数据。使用低转速的编码电机,低转速的电机更稳定,爬坡力气更大利用msp430的PWM驱动,使用PID速度算法,编码电机的霍尔传感器可以时刻将速度反馈给msp430芯片,达到精确控制电机的效果。

系统设计框图:

在这里插入图片描述

(一)主控芯片选择

根据题目要求,可以选择MSP430单片机或MSP432单片机。对于控制系统的选择,通过与组员以及导师的探讨。
MSP430 : 1、经济: 16位MSP430微控制器(MCU)经济实惠。
2、功耗: MSP430 单片机可作为低功耗嵌入式设备使用,其静态电流可小于1微安。MSP430 系列单片机的 CPU 的最高频率为 25 MHz,但也可以降低频率以降低功耗。MSP430 有6种不同的低功耗模式,在不同的模式下可以禁用不需要的时钟或 CPU。此外,MSP430 还可在1微秒内被唤醒,这可使它在睡眠模式下可以维持更长的时间,让其平均功耗最小化。
3、外设: 内部振荡器、定时器、PWM、看门狗、UART、SPI、I²C、10/12/14/16/24 位 ADC,以及掉电复位电路等,外设非常齐全。
4、功能: MSP430 系列单片机采用矢量中断,支持十多个中断源,并可以任意嵌套。用中断请求将 CPU 唤醒只要 6us,通过合理编程,既以降低系统功耗,又可以对外部事件请求作出快速响应。
基于上述考虑,MSP430价格相对于MSP432便宜许多,而且完全可以实现该题目小车的所有功能。所有我们选择MSP430单片机。
在这里插入图片描述

(一)红外传感器设计
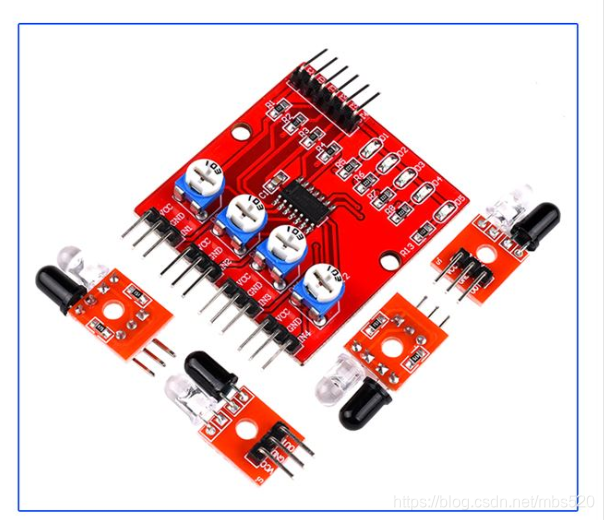
使用8路红外对管反馈给芯片小车的路线情况,控制小车准确的行驶在轨道上和停车功能,到达停车线时控制蜂鸣器发出声音。

集成式红外探头。可以采用集成断续式光电开关探测器,它具有集成度高、工作性能可靠的优点,只须调节探头上的一个旋钮即可以控制探头的灵敏度。此种探头还能有效地防止普通光源(如日光灯等)的干扰。
在这里插入图片描述

(二)电机选择

方案一:直流电机:起动和调速性能好,可以通过PWM调速,过载能力较强,受电磁干扰影响小;

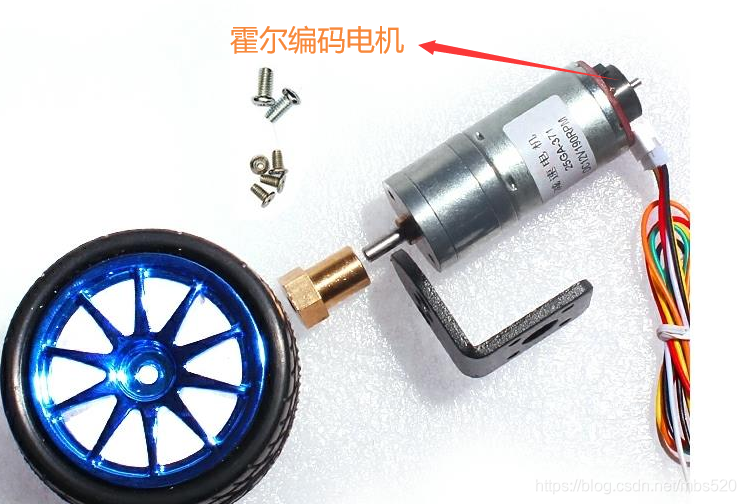
方案二:编码电机:起动和调速性好,PWM调速,过载能力较强,受电磁场干扰小;自身带有编码器,可以通过PID反馈给控制器电机的运行状态。
基于上述考虑,为了提高时间、速度、以及停止位置的精度,所以我们采用方案二。

使用霍尔编码电机实时检测小车速度,使用PID负反馈调节速度保持上下坡速度也能保持匀速,控制小车在规定的时间内完成路线。
在这里插入图片描述
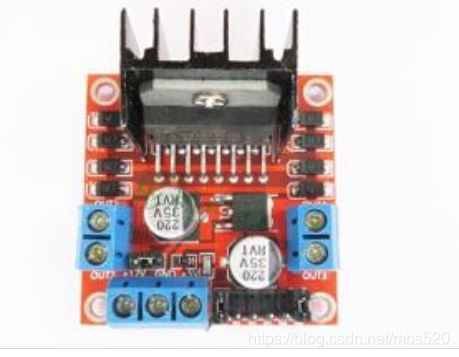
电机驱动采用298即可
在这里插入图片描述

(三)显示屏模块选择

方案一:采用LCD12864,尺寸做的比较大,可视角度低,工作温度范围较窄,工作寿命较短,重量比较大。

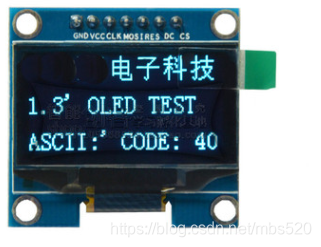
方案二:采用OLED,尺寸较小,可视角度好,工作温度范围比LCD12864宽一些,工作寿命长。
基于上述考虑,为了使小车外形更美观,达到题目要求的重量,所以我们使用OLED。

在这里插入图片描述

(四)电源选择

方案一:使用圆柱形充电电池组,这种电池容量比较小,电压低,占据空间大,重量较重,价格比较便宜。

方案二:使用12V聚合物锂电池,这种电池容量大,电压稳定,占据空间相对较小,重量相对较轻,价格相对较贵。
基于上述考虑,为了使小车的电压更加稳定,所以我使用12V聚合物锂电池。

VIP 基于MSP430F5529的两路寻迹小车附OLED显示代码 基于MSP430F5529的两路寻迹小车附OLED显示代码 导语 基于MSP430的寻迹小车,寻迹小车主要涉及到I/0口的输入输出,以及定时器产生PWM,个人认为,基本上不管是玩Arduino、C51、STM32或者MSP430单片机都应该必须会的。 主要器件 在这里笔者分享一下自己做的寻迹小车: 主控使用Ti官方的MSP430F5529,相比G2553,F5529引脚功能比较多些,其他型号的单片机都可以参考 两个寻迹传感器,TCRT5000红外反射传感器,检测到黑线或者悬空输出高电平 一个TB 开通可读全文·1.6w 阅读·52 点赞·443 收藏 阅读全文

相关推荐

【2020年TI杯江苏省大学生电子设计竞赛回顾——C题:坡道行驶电动小车(江苏省二等奖)】

一.简介 9月10日~13日开始了为期四天三夜的电子设计竞赛省赛。 江苏赛区本次共有6个赛题。分别是: A—无线运动传感节点 B—单相不间断电源 C—坡道行驶电动小车 D—绕障飞行器 E—放大器非线性失真研究装置 F—非接触物体形态测量 相比于前几年的省赛题目,本次赛题类型有了较大的改动,更加接近于国赛的形式。 赛题在9日晚就提前发放了,拿到赛题后,我们组很兴奋地看到赛题中有关于小车的题目(因为之前参加的两个比赛都是与智能小车有关)。因此如果做小车,在小车的程序和机械结构上,我们有更加丰富的经验。但是,我们

默默无闻小菜鸡的博客 1万+

基于Arduino开源平台的WIFI视频监控小车

市面上美国 WowWee公司推出路威(ROVIO)机器人,一个可以通过WiFi无线局域网络控制的八方移动的机器人摄像机,支持使用者利用内部网络或者通过INTERNET来进行远程遥控。通过网络,使用台式电脑、笔记本、智能手机(PDA,SMARTPHONE),PSP和WiLi遥控手柄进行控制,具有实时控制监控、声像传递、根据设定路线(path)巡航,拍照,自动EMAIL。在这里我们可以通过价廉的路由器搭建WIFI视频监控小车。加起来成本一千多元就可以搞定一台可以自己编程玩的机器人

电子设计大赛坡道行驶电动小车代码

电子设计大赛坡道行驶电动小车代码,调参及任务选择使用手机蓝牙,ICM20602解算角度,光电传感器检测黑线

wifi 小车控制+视频接收

使用vs2008 开发的 可以看看我这是从别人的手里弄到的

循迹小车(电赛练习源码+项目说明).zip

【资源说明】 1、该资源包括项目的全部源码,下载可以直接使用! 2、本项目适合作为计算机、数学、电子信息等专业的课程设计、期末大作业和毕设项目,作为参考资料学习借鉴。 3、本资源作为“参考资料”如果需要实现其他功能,需要能看懂代码,并且热爱钻研,自行调试。 循迹小车(电赛练习源码+项目说明).zip

手机APP控制,Wifi遥控小车设计资料分享-电路方案

Wifi遥控小车使用说明: 本例程采用ESP8266 wifi模块与STM32串口连接,并提供AT指令封装库与STM32通讯,实现如下的通讯方式: 1、硬件部分 Wifi模块丝印图即引脚如下: 硬件连接如下: 2、手机APP部分 APP部分我们采用常用的APP wifi调试软件 ITEAD WIFI,安装完成后打开 如下界面,点击Set up进入设置: 进入后会自动获取到手机的IP,注意手机是连接到一个路由器下的,支持局域网内调试,先设置端口,一般是 8080 然后设置指令,我们使用到了如下红框内的指令,指令协议可以参考工程文件interface.h有如下描述: //指令定义 #define COMM_STOP 'I'//停止 #define COMM_UP 'A'//前进 #define COMM_DOWN 'B'//后退 #define COMM_LEFT 'C'//左转 #define COMM_RIGHT 'D'//右转 指令设置好之后就可以启动服务了,如下点击开始就好了 设置完成后如下,这里记下服务端IP和端口号,我这里是 192.168.31.195,端口 8080 ,然后返回: 3、stm32软件部分 设置完APP软件后,再来修改我们的工程文件,打开工程“wifi遥控小车”,打开main.c文件,修改红框内信息: HOST_NAME和HOST_PORT为手机上面的IP和端口号,SSID为您的路由器名,PSD为路由器密码,修改好后重新编译后下载。 下载完成复位一下,就可以运行了,程序会自动连接手机开启的服务,实现TCP/IP通信,连接成功后,看手机端的设置会有如下提示: 本程序还是用了串口1来输出调试信息,将串口1连接电脑后也会在串口调试助手看到如下信息: 连接成功后即可在如下界面按键,操作小车运行:

hcaptcha-challenger:基于本地AI模型自动破解验证码的工程实践

验证码作为区分人类与机器的经典安全机制,其核心原理是通过图像识别、行为分析等交互式挑战来阻挡自动化程序。传统绕过方法依赖第三方打码平台或脚本,存在成本高、稳定性差的问题。随着多模态大语言模型和计算机视觉技术的发展,本地化AI求解成为新的技术方向,它通过集成YOLO、ResNet等模型,在本地完成图像语义理解,实现了高隐私、低成本、可进化的验证码自动化解决方案。这种范式尤其适用于需要大规模稳定处理网页交互的场景,如电商数据采集和社交媒体管理。hcaptcha-challenger项目正是这一理念的工程实践,它

weixin_42587866的博客 1013

DFT实战:如何用Synopsys工具搞定多时钟域Scan Chain设计(附避坑指南)

本文详细解析了使用Synopsys DFT Compiler工具链实现多时钟域Scan Chain设计的全流程,包括时钟混合策略、跨时钟域平衡技巧和实战脚本剖析。通过量产验证的工程实践方案,帮助DFT工程师有效解决复杂SoC设计中的Scan Chain挑战,提升测试效率和质量。

mm9012的博客 1025

行政数据分析大屏实战:用Tableau从Excel到看板的完整搭建流程(含数据连接与字段计算避坑)

本文详细介绍了如何利用Tableau从Excel数据源搭建行政数据分析大屏的完整流程,涵盖数据准备、连接技巧、计算字段优化、看板设计及动态交互部署。通过五阶工作流,帮助用户高效处理多源异构数据,实现业务洞察与可视化呈现,提升行政数据分析效率。

weixin_29696711的博客 333

使用qt+PaddleOCR做一个OCR软件demo

文章目录使用qt+PaddleOCR做一个OCR软件demo效果展示1 建立环境1.1 vs项目环境1.2 qtcreator项目环境1.2.1 源代码整理1.2.2 依赖项整理如下1.2.3 模型文件如下1.2.4 在.pro文件中设置依赖库的模式1.2.5 pro文件中添加.h和.lib2 在工程代码中添加截图功能2.1 新建截图类并连接信号2.2 QImage转cv::Mat3 在工程代码中集成PaddleOCR3.1 初始化PaddleOCR3.2 修改文字识别类的run函数,增加一个返回结果的值的

ShareProgress的博客 9296

CentOS7无网环境实战:MySQL8.0完整离线安装与避坑指南(附依赖包下载)

本文详细介绍了在CentOS7无网环境下MySQL8.0的完整离线安装流程,包括依赖包获取、系统预处理、MySQL二进制安装、服务配置与优化等关键步骤。特别针对离线安装的特殊需求,提供了从依赖包下载到服务调优的全链路解决方案,帮助用户在企业内网或隔离环境中高效部署MySQL数据库。

bush的博客 165

糖尿病预测(深度学习pytorch实现-最新)

本次做的项目是糖尿病的预测,也是来自kaggle上面的一个小项目。根据一个人的怀孕次数、血糖、血压、皮肤厚度、胰岛素指标、身体质量指数、糖尿病谱系指数、年龄等身体参数来预测一个人是否患有糖尿病。

NangoGreen的博客 5347

小米路由器安装Misstar tools 和MIXBOX

1.该教程适用于如下路由器: 小米路由器1代硬盘版(R1D) 小米路由器mini(R1CM) 全新小米路由器硬盘版(R2D) 小米路由器3(R3) 小米路由器3G(R3G) 小米路由器Pro(R3P) 小米路由器HD(R3D) 2.Misstar2.0在线安装 方法如下: 1.根据路由器对应文件解压文件,把解压目录(比如小米3路由器为R3)和offline_install.sh到U盘根目录,并插入路由器 2.ssh登录后,cd到U盘的目录,比如小米3路...

wybarcelona的博客 2万+

项目介绍 MATLAB实现基于LSTM-XGBoost长短期记忆网络(LSTM)结合极端梯度提升(XGBoost)进行多变量时序预测的详细项目实例(含模型描述及部分示例代码)

本项目基于MATLAB平台,实现LSTM-XGBoost混合模型进行多变量时序预测。通过LSTM网络自动提取时序特征,结合XGBoost强大的回归能力,有效解决多变量时序数据的高维复杂性、长短期依赖捕捉等难题。项目包含完整的数据预处理流程、模型构建与训练方法,以及性能评估指标。提供的GUI界面支持参数调整、训练监控和结果可视化,适用于能源、金融、气象等多领域预测任务。配套代码详细注释,便于理解模型实现细节,为时序预测研究提供实用参考框架。

优质创作者: 人工智能技术领域 对于有一定基础的 MATLAB和Python带具体需求都可以详谈 MATLAB和Python可以提供代码调试服务加油 谢谢 你的鼓励是我前行的动力 谢谢支持 加油 谢谢 98

深度学习工具包 DeepLearningToolbox

深度学习工具包Deprecation notice.-----This toolbox is outdated and no longer maintained.There are much better tools available for deep learning than this toolbox, e.g. [Theano](http://deeplearning.net/software/theano/), [torch](http://torch.ch/) or [tensorflow](http://www.tensorflow.org/)I would suggest you use one of the tools mentioned above rather than use this toolbox.Best, Rasmus.DeepLearnToolbox================A Matlab toolbox for Deep Learning.Deep Learning is a new subfield of machine learning that focuses on learning deep hierarchical models of data.It is inspired by the human brain's apparent deep (layered, hierarchical) architecture.A good overview of the theory of Deep Learning theory is[Learning Deep Architectures for AI](http://www.iro.umontreal.ca/~bengioy/papers/ftml_book.pdf)For a more informal introduction, see the following videos by Geoffrey Hinton and Andrew Ng.* [The Next Generation of Neural Networks](http://www.youtube.com/watch?v=AyzOUbkUf3M) (Hinton, 2007)* [Recent Developments in Deep Learning](http://www.youtube.com/watch?v=VdIURAu1-aU) (Hinton, 2010)* [Unsupervised Feature Learning and Deep Learning](http://www.youtube.com/watch?v=ZmNOAtZIgIk) (Ng, 2011)If you use this toolbox in your research please cite [Prediction as a candidate for learning deep hierarchical models of data](http://www2.imm.dtu.dk/pubdb/views/publication_details.php?id=6284)```@MASTERSTHESIS\{IMM2012-06284, author = "R. B. Palm", title = "Prediction as a candidate for learning deep hierarchical models of data", year = "2012",}```Contact: rasmusbergpalm at gmail dot comDirectories included in the toolbox-----------------------------------`NN/` - A library for Feedforward Backpropagation Neural Networks`CNN/` - A library for Convolutional Neural Networks`DBN/` - A library for Deep Belief Networks`SAE/` - A library for Stacked Auto-Encoders`CAE/` - A library for Convolutional Auto-Encoders`util/` - Utility functions used by the libraries`data/` - Data used by the examples`tests/` - unit tests to verify toolbox is workingFor references on each library check REFS.mdSetup-----1. Download.2. addpath(genpath('DeepLearnToolbox'));Example: Deep Belief Network---------------------```matlabfunction test_example_DBNload mnist_uint8;train_x = double(train_x) / 255;test_x = double(test_x) / 255;train_y = double(train_y);test_y = double(test_y);%% ex1 train a 100 hidden unit RBM and visualize its weightsrand('state',0)dbn.sizes = [100];opts.numepochs = 1;opts.batchsize = 100;opts.momentum = 0;opts.alpha = 1;dbn = dbnsetup(dbn, train_x, opts);dbn = dbntrain(dbn, train_x, opts);figure; visualize(dbn.rbm{1}.W'); % Visualize the RBM weights%% ex2 train a 100-100 hidden unit DBN and use its weights to initialize a NNrand('state',0)%train dbndbn.sizes = [100 100];opts.numepochs = 1;opts.batchsize = 100;opts.momentum = 0;opts.alpha = 1;dbn = dbnsetup(dbn, train_x, opts);dbn = dbntrain(dbn, train_x, opts);%unfold dbn to nnnn = dbnunfoldtonn(dbn, 10);nn.activation_function = 'sigm';%train nnopts.numepochs = 1;opts.batchsize = 100;nn = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.10, 'Too big error');```Example: Stacked Auto-Encoders---------------------```matlabfunction test_example_SAEload mnist_uint8;train_x = double(train_x)/255;test_x = double(test_x)/255;train_y = double(train_y);test_y = double(test_y);%% ex1 train a 100 hidden unit SDAE and use it to initialize a FFNN% Setup and train a stacked denoising autoencoder (SDAE)rand('state',0)sae = saesetup([784 100]);sae.ae{1}.activation_function = 'sigm';sae.ae{1}.learningRate = 1;sae.ae{1}.inputZeroMaskedFraction = 0.5;opts.numepochs = 1;opts.batchsize = 100;sae = saetrain(sae, train_x, opts);visualize(sae.ae{1}.W{1}(:,2:end)')% Use the SDAE to initialize a FFNNnn = nnsetup([784 100 10]);nn.activation_function = 'sigm';nn.learningRate = 1;nn.W{1} = sae.ae{1}.W{1};% Train the FFNNopts.numepochs = 1;opts.batchsize = 100;nn = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.16, 'Too big error');```Example: Convolutional Neural Nets---------------------```matlabfunction test_example_CNNload mnist_uint8;train_x = double(reshape(train_x',28,28,60000))/255;test_x = double(reshape(test_x',28,28,10000))/255;train_y = double(train_y');test_y = double(test_y');%% ex1 Train a 6c-2s-12c-2s Convolutional neural network %will run 1 epoch in about 200 second and get around 11% error. %With 100 epochs you'll get around 1.2% errorrand('state',0)cnn.layers = { struct('type', 'i') %input layer struct('type', 'c', 'outputmaps', 6, 'kernelsize', 5) %convolution layer struct('type', 's', 'scale', 2) %sub sampling layer struct('type', 'c', 'outputmaps', 12, 'kernelsize', 5) %convolution layer struct('type', 's', 'scale', 2) %subsampling layer};cnn = cnnsetup(cnn, train_x, train_y);opts.alpha = 1;opts.batchsize = 50;opts.numepochs = 1;cnn = cnntrain(cnn, train_x, train_y, opts);[er, bad] = cnntest(cnn, test_x, test_y);%plot mean squared errorfigure; plot(cnn.rL);assert(er<0.12, 'Too big error');```Example: Neural Networks---------------------```matlabfunction test_example_NNload mnist_uint8;train_x = double(train_x) / 255;test_x = double(test_x) / 255;train_y = double(train_y);test_y = double(test_y);% normalize[train_x, mu, sigma] = zscore(train_x);test_x = normalize(test_x, mu, sigma);%% ex1 vanilla neural netrand('state',0)nn = nnsetup([784 100 10]);opts.numepochs = 1; % Number of full sweeps through dataopts.batchsize = 100; % Take a mean gradient step over this many samples[nn, L] = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.08, 'Too big error');%% ex2 neural net with L2 weight decayrand('state',0)nn = nnsetup([784 100 10]);nn.weightPenaltyL2 = 1e-4; % L2 weight decayopts.numepochs = 1; % Number of full sweeps through dataopts.batchsize = 100; % Take a mean gradient step over this many samplesnn = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.1, 'Too big error');%% ex3 neural net with dropoutrand('state',0)nn = nnsetup([784 100 10]);nn.dropoutFraction = 0.5; % Dropout fraction opts.numepochs = 1; % Number of full sweeps through dataopts.batchsize = 100; % Take a mean gradient step over this many samplesnn = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.1, 'Too big error');%% ex4 neural net with sigmoid activation functionrand('state',0)nn = nnsetup([784 100 10]);nn.activation_function = 'sigm'; % Sigmoid activation functionnn.learningRate = 1; % Sigm require a lower learning rateopts.numepochs = 1; % Number of full sweeps through dataopts.batchsize = 100; % Take a mean gradient step over this many samplesnn = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.1, 'Too big error');%% ex5 plotting functionalityrand('state',0)nn = nnsetup([784 20 10]);opts.numepochs = 5; % Number of full sweeps through datann.output = 'softmax'; % use softmax outputopts.batchsize = 1000; % Take a mean gradient step over this many samplesopts.plot = 1; % enable plottingnn = nntrain(nn, train_x, train_y, opts);[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.1, 'Too big error');%% ex6 neural net with sigmoid activation and plotting of validation and training error% split training data into training and validation datavx = train_x(1:10000,:);tx = train_x(10001:end,:);vy = train_y(1:10000,:);ty = train_y(10001:end,:);rand('state',0)nn = nnsetup([784 20 10]); nn.output = 'softmax'; % use softmax outputopts.numepochs = 5; % Number of full sweeps through dataopts.batchsize = 1000; % Take a mean gradient step over this many samplesopts.plot = 1; % enable plottingnn = nntrain(nn, tx, ty, opts, vx, vy); % nntrain takes validation set as last two arguments (optionally)[er, bad] = nntest(nn, test_x, test_y);assert(er < 0.1, 'Too big error');```[![Bitdeli Badge](https://d2weczhvl823v0.cloudfront.net/rasmusbergpalm/deeplearntoolbox/trend.png)](https://bitdeli.com/free "Bitdeli Badge")

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

上一篇: Linux网络编程应用 文件传输:利用TCP、base64、C语言实现电脑与电脑、电脑与开发板之间进行文件传输(可传输文档图片视频任意文件)
下一篇: 51单片机项目设计:51单片机蓝牙小车制作教程,新手必做!(手机控制前后左右行走)

双11狂欢大促

盲盒赢 定制羽绒服

开启惊喜盲盒,抽取你的专属好礼

— 惊喜奖品抢先看 —
化作尘
博客等级 码龄8年 5255粉丝 59原创
评论 55
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

化作尘

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值