


Ubuntu软件完全卸载
以卸载Ubuntu16.04中的ros kinetic为例
1、卸载软件
sudo apt-get remove ros-kinetic-desktop-full
或
sudo apt-get --purge remove ros-kinetic-desktop-full //卸载软件包并清除软件包的配置
此步只卸载了ros-kinetic软件,并没有删除gazebo7和默认的依赖库。需要执行以下操作,
- 删除所有与gazebo有关的东西,否则在后续安装中会提示依赖项问题。
sudo apt-get remove gazebo*
- 根据提示卸载:
sudo apt autoremove
-
可以在终端输入gazebo并按table建,发现没有任何输出,说明已经完全删除了与gazebo有关的内容。
-
确认删除情况
sudo apt-get remove gazebo-*
sudo apt-get purge ros-*
sudo rm -rf /etc/ros
- 修改**.bashrc**文件
gedit ~/.bashrc
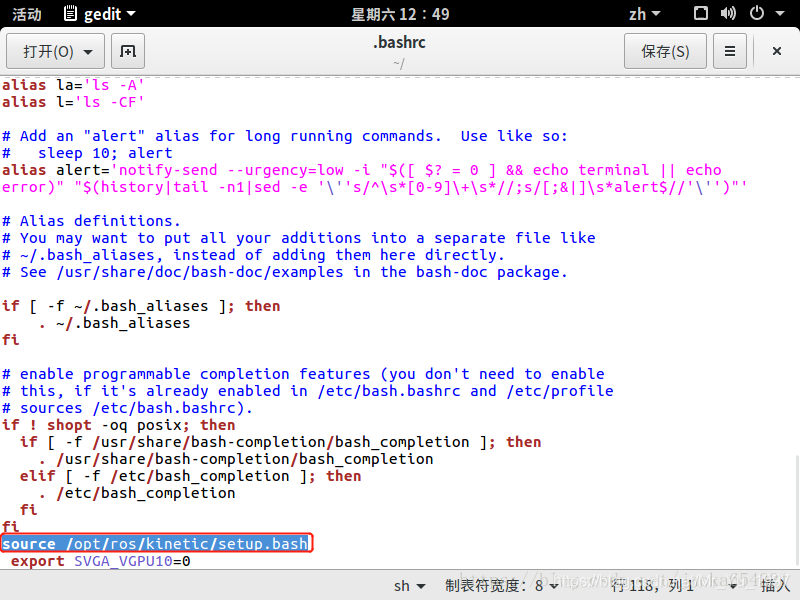
找到:带有kinetic的那一行删除,保存,然后:
source ~/.bashrc




 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


