3D相机的介绍

【最全选型攻略-技术篇】如何选择最Match的工业3D相机?目前主流3D视觉技术各有什么优劣势?(双目立体视觉、结构光、TOF) 了解三种主流3D视觉技术究竟有何异同,做这些技术的品牌有哪些?疑问解决你的选型困惑。 阅读详情

1.1 常见的三维视觉技术

 包含双目、ToF、激光三角、结构光等,如下图所示:
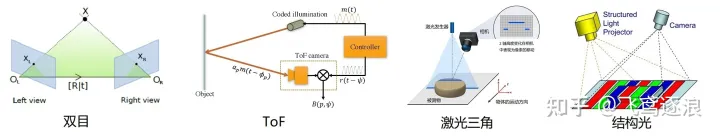
1.2 精度划分

1.毫米级(mm)

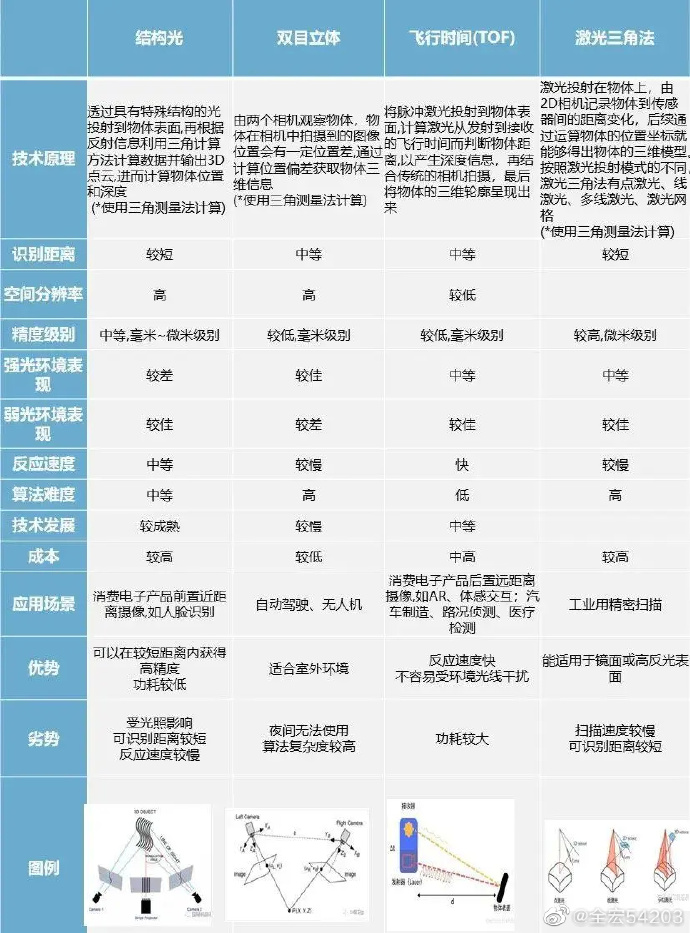
双目、ToF、结构光(散斑)的精度为 mm 级,多见于消费领域,如:导航避障,VR/AR,刷脸支付等

2.微米级(um)

线激光、结构光(编码)的精度是 um 级,主要应用在工业领域,如:表面缺陷检测、三维测量等

3.纳米级(nm)

nm 级精度的光谱共焦技术,可用于透明材质物体的三维测量

1.3 3D成像技术对比 
 2.1 线激光介绍

线激光相机基于三角测量,可精确捕获3D形状(数百万个点)。更精确地说,它们的工作原理是将激光点或激光线投射到物体上,然后用传感器捕获其反射。由于传感器的位置与激光源的距离已知,因此可以通过计算激光的反射角来进行精确的点测量。有了扫描仪到物体的距离的知识,扫描硬件就可以绘制物体的表面,从而记录3D扫描。

这种方法称为三角剖分,因为激光点(或线),传感器和激光发射器形成一个三角形,如下图所示。市场上有许多不同类型的激光扫描仪,您可以在手持设备,台式设备或专业 /工业设备之间进行选择。关键是它们可以在短距离内工作。 激光还有一个强大的优点是可以在狭窄的波长范围内引导强光,因此它们几乎可以在任何环境下保持良好稳定的工作。
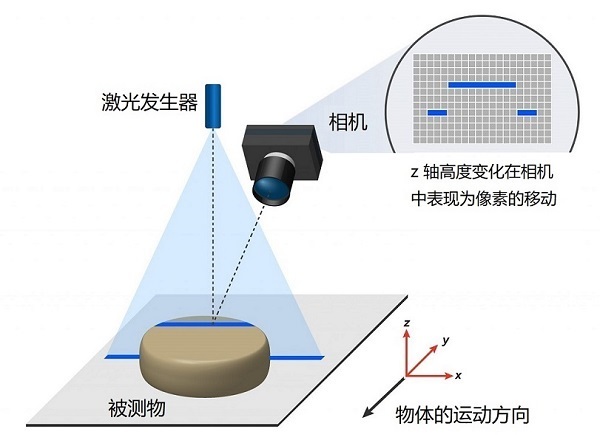
激光三角测量技术的优势在于其分辨率和准确性。当谈到准确性时,它大约是几十微米。

但是,您应注意,要扫描的表面的属性会影响扫描过程。因此,对于该技术而言,非常光泽或透明的表面可能存在问题。

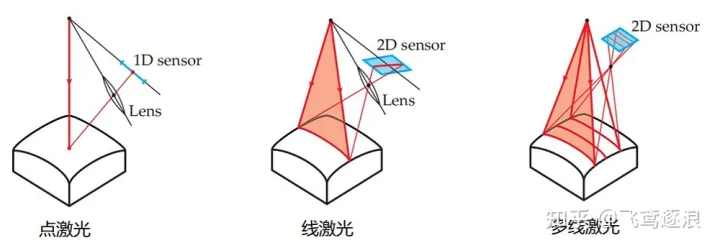
按照激光投射的不同模式,激光三角法有点激光、线激光、多线激光、激光网格等
 

2.2 测量原理

为了直观的了解激光三角法,用点激光位移传感器,演示其测量原理如下: 

2.3 结构形式

线激光3D相机,基本的结构形式有四种:直射式、斜射式、反射式、同侧式。其它的结构,多是在此基础上的发展演变
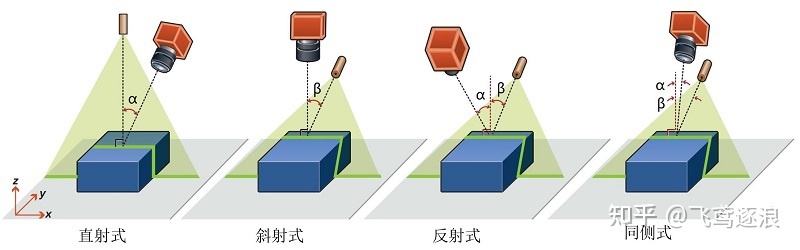
直射式,布置安装简单,计算结果的应用非常直观,是目前最常用,也是一种通用的结构形式;

斜射式,布置安装简单,计算结果的应用不够直观,多用于对精度要求高的平面物体的特征测量;

反射式,布置安装复杂,计算结果的应用不够直观,多用于反射特性较弱的深色物体的表面测量;

同侧式,多用于高反光件,比较少见 (因为直射式和斜射式,通过俯仰一定的角度,也可达到类似的效果)

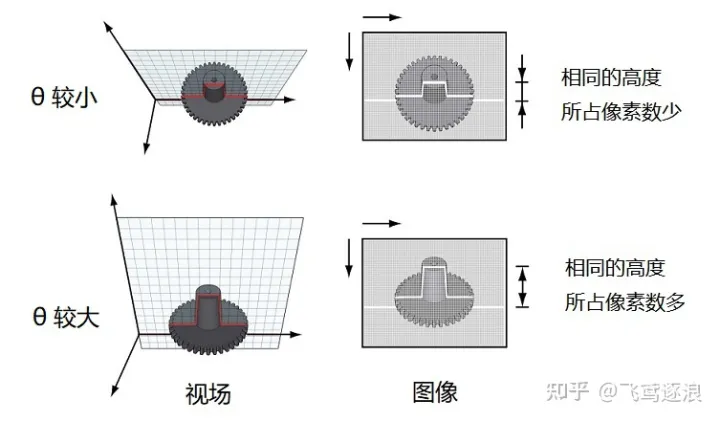
 2.4.分辨率

线激光3D相机的分辨率,可分为三个方向:

1)激光条方向 (x轴): 沿光条的视场宽度对应像素数量Δx=沿光条的视场宽度对应像素数量

2)运动方向 (y轴): 运动速度相机帧率Δy=运动速度相机帧率 ,或 取决于编码信号

3)深度方向 (z轴): Δz 取决于系统光学放大率、相机光轴和激光平面的夹角、激光条提点精度 (如: 116 像素, 132 像素, 164 像素,...)
3.1结构光相机


如今,许多用于3D相机的手持式3D扫描仪都使用结构光技术。该技术也使用三角三角测量法,但

是通过将光的图案投射到要扫描的对象而不是激光线(或点)上来工作。使用LCD投影仪或其他稳定光源将图案投影到物体上。一个或多个传感器(或相机)与投影仪略有偏移,它们会观察光的图案形状并计算视野中每个点的距离。扫描过程中使用的结构光可以是白色或蓝色,并且光的图案通常由一系列条纹组成,但也可以由点矩阵或其他形状组成。

这种类型的设备就像激光扫描仪在短距离上工作一样,可以手持或安装在三脚架上。

结构光技术的好处是扫描速度快。可以在大约2秒钟内完成扫描,并且扫描面积也很大。就像激光扫描仪一样,结构化光扫描仪也非常精确并且具有高分辨率。

结构光相机的缺点之一是它们对给定环境中的光照条件敏感。而对于激光相机而言,则可以很好的胜任工作。激光可以在狭窄的波长范围内引导强光,因此它们几乎可以在任何环境下Z佳工作。 在近距离的扫描中,微链WeRobotics激光相机还可以胜任类似玻璃这种高透光和反光的物体。整体而言,激光相机的应用场景和鲁棒性会更好。


【最全选型攻略-盘点篇】市面上有哪些靠谱的工业3D相机品牌?(双目、结构光、TOF、激光三角) 选工业3D相机,选最靠谱的品牌,选最Match你的产品,看这一篇就够了! 阅读详情

相关推荐

奥比3D相机及SDK功能介绍

奥比3D相机及SDK功能介绍

weixin_38375005的博客 4289

一文搞懂RGB-D相机 (3D相机)

RGB-D相机(也称3D相机)是一种能够同时获取场景的彩色图像(RGB)和深度信息(D)的传感器。它通过结合传统的彩色相机和深度传感器,提供比单一RGB相机更丰富的三维场景信息。这些信息广泛应用于机器人导航、三维重建、增强现实、人机交互等领域。(Structured Light):通过投射已知图案到场景中,分析变形后的图案与原始图案的差异来计算深度信息。飞行时间相机。

qq_45591302的博客 1万+

基于DLP4500的结构光单目相机3D扫描SDK介绍(附源码)(1)

智能机器人性能的一个关键组成部分就是机器视觉(MV)技术,这是计算机与高速摄像头的完美结合。通过结合这两种技术,就可以执行复杂的检查任务及数字图像采集和分析。这些数据可以用来控制机器人手臂、对物体进行分类、对图案进行识别,以及很多我们尚未想到的事情。 本文主要介绍基于DLP结构光和工业相机开发的一套3D点云算法的设计及实现的一个参考设计,该算法有TI公司提供。 参考设计提供了包括标定、格雷码和三步相移2种结构光的实现方式,最终生成3D点云数据,精度可达微米级别。 该参考设计支持基于DLP3000、DLP45

chhfbluesky2009的博客 3396

3D激光线扫相机与结构光相机的区别

激光相机基于三角测量,可精确捕获3D形状(数百万个点)。更精确地说,它们的工作原理是将激光点或激光线投射到物体上,然后用传感器捕获其反射。由于传感器的位置与激光源的距离已知,因此可以通过计算激光的反射角来进行精确的点测量。有了扫描仪到物体的距离的知识,扫描硬件就可以绘制物体的表面,从而记录3D扫描。这种方法称为三角剖分,因为激光点(或线),传感器和激光发射器形成一个三角形,如下图所示。市场上有许多不同类型的激光扫描仪,您可以在手持设备,台式设备或专业 /工业设备之间进行选择。关键是它们可以在短距离内工作。

$firecat利白的代码足迹$ 2万+

2d相机和3d相机的联合标定

这个过程通常涉及到将2D相机和3D相机的投影过程合并成一个统一的模型,并使用优化算法来求解需要注意的是,2D相机和3D相机的联合标定是一个复杂的过程,需要充分理解相机成像模型和优化算法。在相机标定过程中,定义棋盘格的尺寸和数量以及标定板上的角点坐标是为了建立一个理想情况下的标定板模型,以便进行相机参数的估计和校正。因此,使用标定板上的棋盘格作为标定对象,可以通过检测角点并与已知的实际物理尺寸进行比较,从而估计和校正相机的参数,以便后续的计算机视觉任务。标定板和棋盘格是用于相机标定的关键元素。

deep_love1314的博客 1762

双目散斑结构光精度总结(基于halcon)

两个相机的距离越大,精度越高;匹配窗口越合适(算法),窗口大可以解决掉鳞片问题,但是会损失边缘,设置过大,会出现边缘呈现大尺寸的锯齿状……

大胡子大叔的专栏 2864

线激光3D相机介绍

线激光 3D 相机基于激光三角测量原理工作。其激光光源投射于物体表面,相机镜头与激光成特定角度,从而生成物体表面轮廓线实现 3D 线扫成像。系统架构方面,有分体式架构,其架设方式多样,可依据需求确定分辨率。SICK 相关产品中,如 Ranger3 高性能传感器采用 M30 芯片,具备高精度彩色 2D 线扫与激光 3D 线扫一体成像的最新技术,其 Ranger3 - 80 成像效果出色,为 3D 视觉应用提供了可靠的解决方案。

weixin_45815829的博客 6000

相机校准和3D重建1-介绍

相机校准和3D重建1-介绍

C++系统研发之眼 1917

3D相机定位抓取介绍

本文已参与「新人创作礼」活动,一起开启掘金创作之路. 本文从实际的案例触发介绍3D定位抓取的介绍 1.目前市面上的3D相机大体上分为一体式和分体式; 一体式的3D相机是吧相机和镜头组装在了一起,相机的事业和检测精度已经固定,想要换视野就要换相机。代表的有国产的没卡曼德。 分体式的3D相机则是可以随意的各部分华北镜头来适配合适的视野,使用更加便捷,代表的有Sick的ranger3相机。 本...

养猪场厂长 1010

什么是3D相机?

点击上方“3D视觉工坊”,选择“星标”干货第一时间送达1.前言无论2D相机还是3D相机,提到相机不可避免地涉及到机器视觉。机器视觉与计算机视觉并没有一个明显的定义去划分。但在实际应用中,...

3D视觉工坊 2451

ANSYS材料库实战:手把手教你用APDL命令流定义混凝土和形状记忆合金

本文详细介绍了在ANSYS中使用APDL命令流定义混凝土和形状记忆合金(SMA)的高级建模技巧。通过SOLID65单元和SMA本构模型,工程师可以精确模拟非线性材料行为,包括混凝土的开裂和SMA的超弹性效应。文章提供了完整的命令流示例和求解策略优化建议,帮助用户提升工程仿真效率。

hh234的博客 477

LMI3D相机连接LMIHalconAcqTest 资源文件介绍

LMI3D相机连接LMIHalconAcqTest 资源文件介绍 去发现同类优质开源项目:https://gitcode.com/ 文件信息 资源文件名:LMI3D相机连接LMIHalconAcqTest.zip 文件描述 本资源包含一个C#程序,用于连接LMI3D相机并获取数据。数据获取后,程序通过halcon库将数据转换成12位深度的PNG图像文件。此外,该程序利用halcon库进行图像处理,...

gitblog_06711的博客 315

车道线检测1.0(Python+Opencv基础版)

车道线检测是指在道路上自动检测和识别车道线的过程。车道线是道路上的标记,用于指示车辆行驶的方向和位置。 通过对车道线进行检测和识别,自动驾驶和智能驾驶系统可以实现车辆的自动导航、车道保持、车道偏离警告等功能。

Dream_orz的博客 4253

机器视觉初步13:3D相机介绍

在工业中,3D相机是一种非常重要的传感器,它通过测量目标的物理尺寸和形状来获取关于目标的数据。这种3D相机的工作原理主要基于机器视觉和计算机视觉技术。

KHASIX的博客 3539

【STM32-DSP库的使用】基于Keil5 + STM32CubeMX + CMSIS-DSP 手动添加、库添加方式

CMSIS-DSP库在工程中应用遇到的所有问题进行归纳终结

洋洋的博客 1万+

Qoder CN 完全指南:阿里云AI智能体的全景拆解

阿里云旗下AI编程助手"通义灵码"于2026年5月20日升级为QoderCN,转型为覆盖软件开发与办公场景的AI智能体产品矩阵。该平台具备四大核心能力:代码补全、智能问答、文件编辑和智能体模式,支持GLM、DeepSeek等多模型切换。特色功能包括Quest2.0任务委派、专家团协作和记忆感知,满足金融、政务等行业的合规需求。产品形态涵盖IDE插件、CLI工具、办公助手和数字员工,形成"全家桶"式解决方案。相比Cursor等海外产品,QoderCN更注重全链路覆盖,个

几十年资深高级架构师,技术专家的技术笔记。专注C、Java、Python、微服务、云原生、AI工程化及高并发系统分布式架构实战,分享源码剖析、性能调优与架构治理经验。 821

基于DLP4500的结构光单目相机3D扫描SDK介绍(附源码)(2)

相机标定参考代码 /** @file calibration_camera.cpp * @brief Contains OpenCV calibration routines for a camera * @copyright 2016 Texas Instruments Incorporated - http://www.ti.com/ ALL RIGHTS RESERVED */ // DLP Structured Light SDK header files #in

chhfbluesky2009的博客 1067

Cloudflare SaaS 优选IP实战:提升大陆访问速度的配置指南

本文详细介绍了如何通过Cloudflare SaaS优选IP提升中国大陆用户访问速度的配置指南。从基础环境准备到IP筛选方法,再到完整配置流程和效果验证,帮助用户突破免费套餐限制,精准优化网络线路,特别适合跨境电商和面向中国大陆用户的网站优化。

weixin_29231027的博客 659

基于DLP4500的结构光单目相机3D扫描SDK介绍(附源码)(5)

openCV相机参考代码 /** @file OpenCV_Cam.cpp * @brief Contains methods for \ref dlp::OpenCV_Cam class * @copyright 2016 Texas Instruments Incorporated - http://www.ti.com/ ALL RIGHTS RESERVED */ // DLP Structured Light SDK header files #include <commo

chhfbluesky2009的博客 1127

【云原生技术】sonar的官方web接口,获取质量阀结果的接口

以下是一个示例思路,说明如何调用 SonarQube 的质量阀查询接口并在前端展示“哪些条件没过”。假设前端使用 AJAX 或 fetch 从后端接口拿到 SonarQube 返回的 JSON(或直接前端请求 SonarQube API),前端再把解析结果展示给用户。测试覆盖率 (Coverage) 当前仅有 60%,未满足最低 80% 的要求,需要补充测试或优化以提升覆盖率。接口),就会返回相应的质量阀状态信息;里使用它来查询当前质量阀(质量门)的状态。,你用它即可获取该次分析的质量阀状态。

weixin_46453070的博客 1268

PCL 八叉树的使用

八叉树(Octree)是一种空间划分的数据结构,广泛应用于三维点云的处理和分析。八叉树通过将空间递归地划分为八个子区域,可以有效地组织和索引三维点数据,提升点云的查询、降采样和配准等操作的效率。

纵马踏花向自由 1653

LMI3D相机连接LMIHalconAcqTest资源文件介绍:连接相机,实现图像处理

LMI3D相机连接LMIHalconAcqTest资源文件介绍:连接相机,实现图像处理 去发现同类优质开源项目:https://gitcode.com/ 项目介绍 LMI3D相机连接LMIHalconAcqTest 是一款开源的C#程序,专注于连接LMI3D相机并获取数据,通过halcon库将数据转换为高精度图像,并实现一系列图像处理功能。这款工具为科研人员、工业工程师和图像处理爱好者提供了一个高...

gitblog_06713的博客 396

cartographer实现纯定位

实现纯定位 (1)因为正常的cartographer的建图的map是由cartographer发布的;如下 rostopic info /map Type: nav_msgs/OccupancyGrid Publishers: * /cartographer_occupancy_grid_node 因此需要把map的发布替换成 <node name="map_server" pkg="map_server" type="map_server" args="/home/lx.

Studying…… 5881

Udacity机器人软件工程师课程笔记(十九) - 3D感知介绍 - 主动/被动式传感器、RGB-D相机、点云

3D感知介绍 目录 传感器 1.传感器 主动式传感器是指向目标发射电磁波,然后收集从目标反射回来的电磁波信息的传感器,如合成孔径雷达等。 被动式传感器指只能收集地而目标反时来自太阳光的能量或目标自身辐射的电进波能量的传感器,如摄影相机和多光谐扫描仪等。探测器指接收地物电磁辐射的物理元件,是传感器中最重要的部分,其功能是实现能量转换,测量和记录接收到的电磁锅射能。常用的探测元件有感光股片、光电敏...

Stan_Fu的博客 3124

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

物体根据相机位置显示_3D视觉|了解下工业上常见的3D相机

Hey 朋友,点击蓝字关注吗?感谢关注~一起了解下工业上常见的3D相机说起相机,大家估计都很熟悉了。那么相对于平常使用的2D相机,3D相机又有哪些区别呢,顾名思义,3D相机可以让我们获取我们物理世界的空间信息,即立体三维的物理信息。多了一个维度的信息,似乎打开了一扇大门,有了无限遐想。—Edited By Hugo/前言:3D传感器通常由普通2D相机搭配深度传感器组成。通过算法实现采集...

weixin_39819152的博客 549

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

DUO3D双目相机

DUO - Ultra-compact Stereo Camera for Sensing Space

z15f34的博客 421

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

上一篇: Halcon常用算子介绍
下一篇: 常用工业相机SDK
笑看浮华88
博客等级 码龄11年 942粉丝 2原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值