【win11+vs 2017+OpenCV4.5.5+Qt5.12配置】详细安装过程+小问题解决

VIP【win11+vs 2017+OpenCV4.5.5+Qt5.12配置】详细安装过程+小问题解决
由于Qt5无法与最新的vs2022兼容,扩展工具中一直显示不可用,所以将vs降级成vs2017。在安装Qt的过程中,会选择安装Qt套件,其中就的MCVS 2017,说明vs2017是与qt兼容的。当然也可以用qt creator这一原生IDE。OpenCV版本目前是最新的4.8.0,使用过程中没有什么问题,但是还是安装低版本大概率避免一些玄学问题。
开通可读全文 ·3.3k 人阅读
最低0.47元/天 解锁文章

0.版本选择

由于Qt5无法与最新的vs2022兼容,扩展工具中一直显示不可用,所以将vs降级成vs2017。
在安装Qt的过程中,会选择安装Qt套件,其中就的MCVS 2017,说明vs2017是与qt兼容的。
当然也可以用qt creator这一原生IDE。
OpenCV版本目前是最新的4.8.0,使用过程中没有什么问题,但是还是安装低版本大概率避免一些玄学问题。

1.安装vs 2017和MingW

我选择安装的是vs2017专业版,过程略…

mingw是win平台下gcc ,g++工具包等,熟悉Linux的可能经常用到,安装后在命令行编译源码了。
官网往下翻:https://sourceforge.net/projects/mingw-w64/files/mingw-w64/mingw-w64-release/
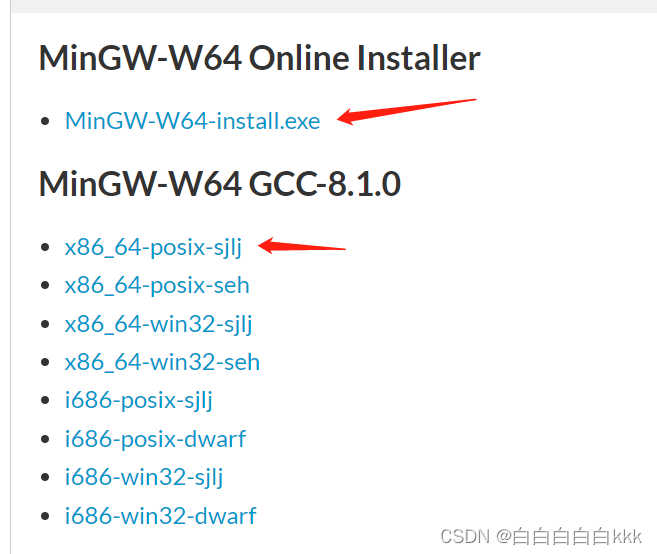
在这里插入图片描述
可以选择在线安装器,也可以选择安装包解压缩。后面的后缀不需要去知道,我选择第二个。
解压缩以后在本地文件中找到bin文件夹,里面有很多exe,这些都要添加到环境变量当中。
找一个合适的位置存放mingw,然后copy地址,粘贴到环境变量当中,让系统识别到bin下面的可执行程序,重启电脑。
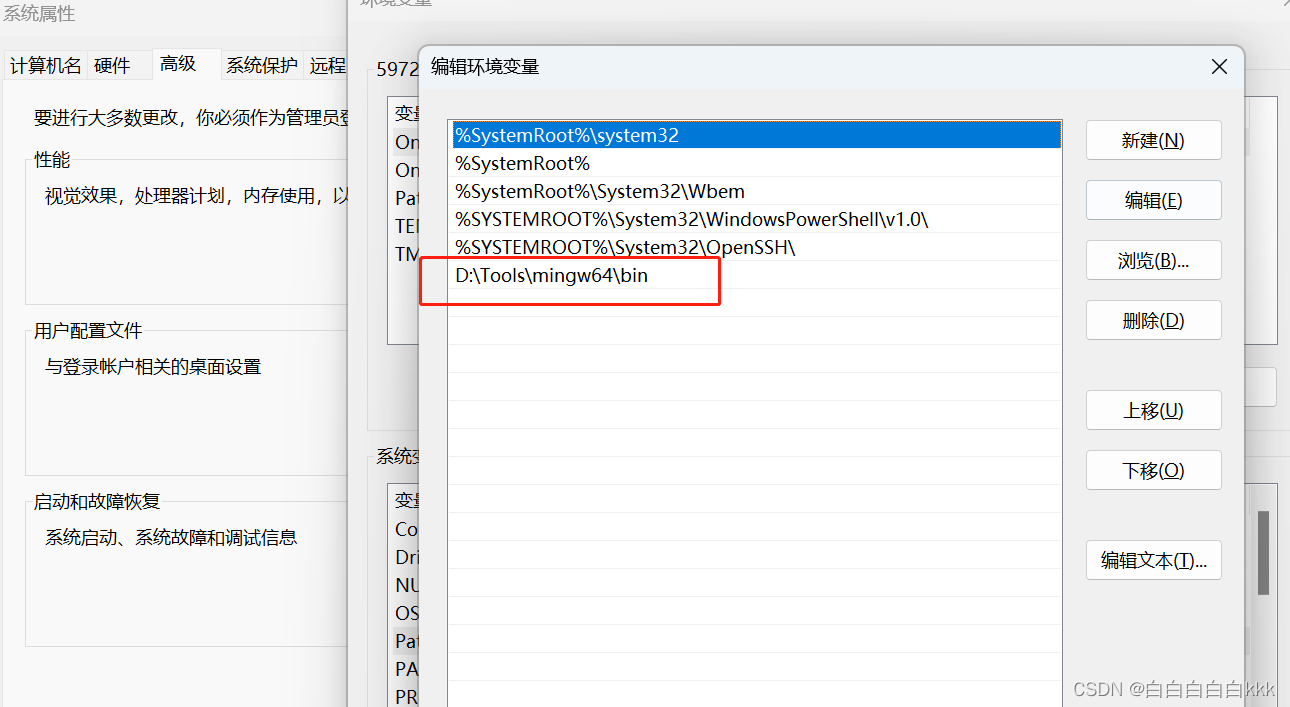
在这里插入图片描述

测试:输入g++ --version,打印内容显示检测到8.1.0的版本,完成。
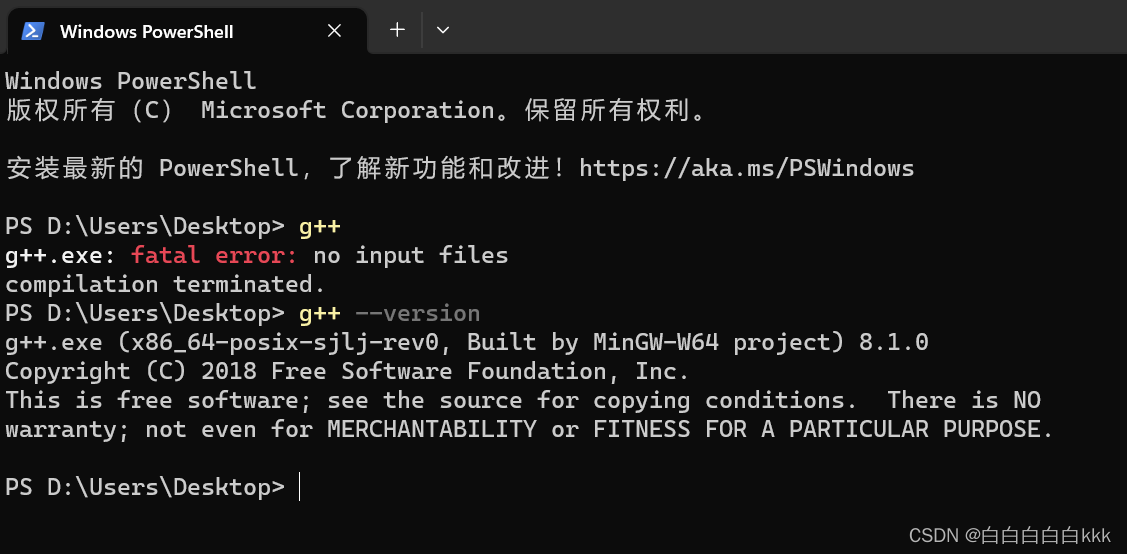
在这里插入图片描述

2.安装Cmake

cmake官网:https://cmake.org/download/
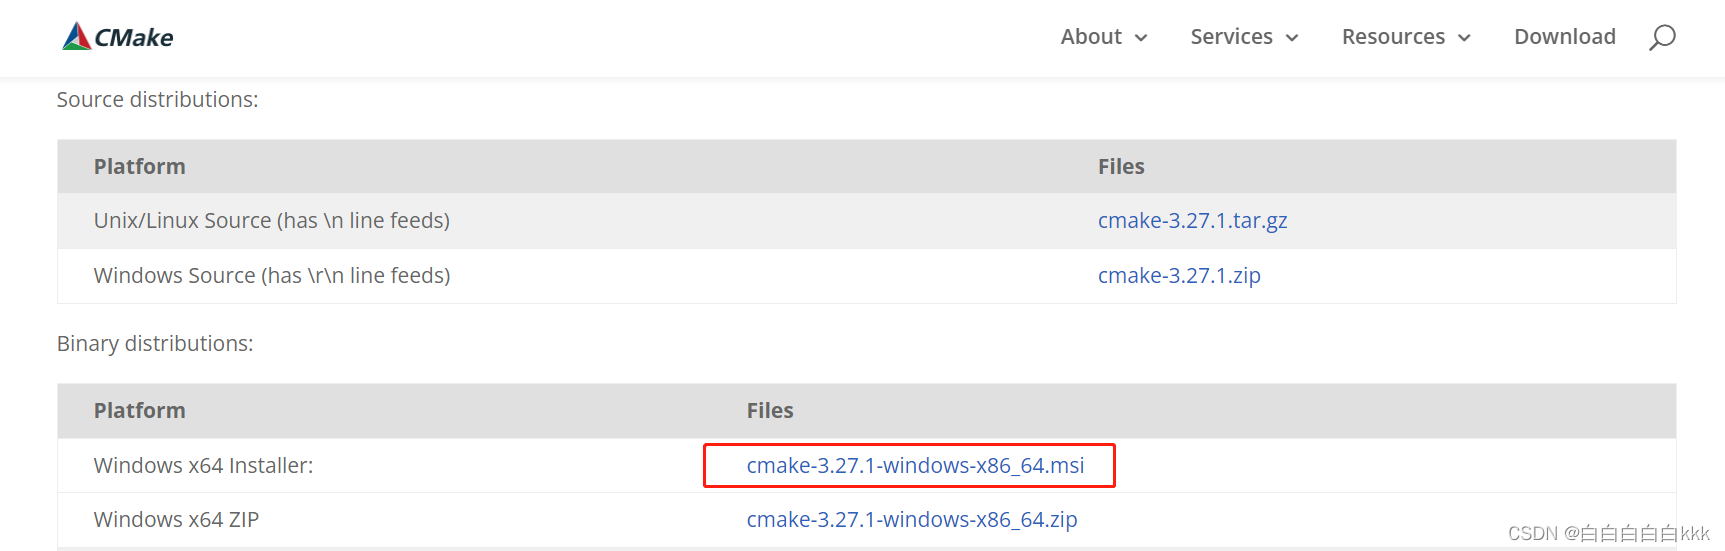
找一个合适的版本下载,Windows下比较方便,可以直接在线安装cmake,所以直接选择.msi
按选择的是3.26.4,推荐在线安装节省时间;
当然也可以源码安装,这就需要刚才下载的mingw了。
在这里插入图片描述
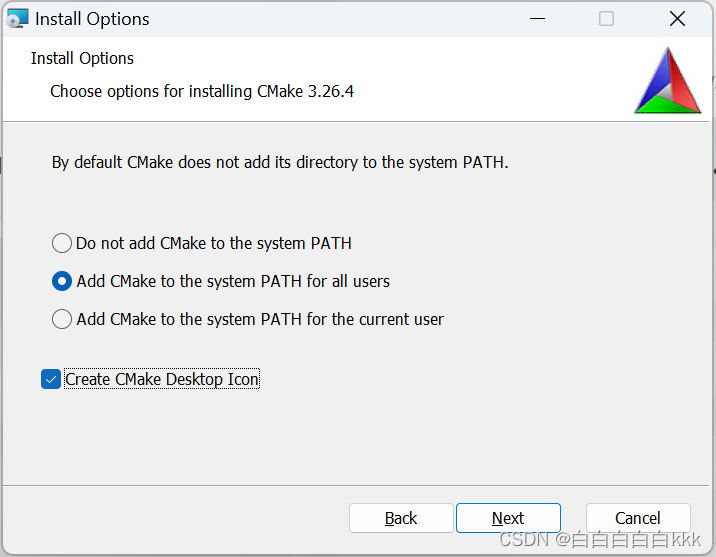
安装:选择添加到环境变量,新建桌面图标
在这里插入图片描述
检查一下环境变量,安装完成后系统会自动给你添加进去。同时桌面会生成一个cmake-gui的图标。就是可视化操作cmake编译。
cmake编译的原理和过程可以自行百度一下,了解过程有利于编译操作。

3.安装OpenCV

(1)下载opencv

OpenCV官网:https://opencv.org/releases/
在这里插入图片描述

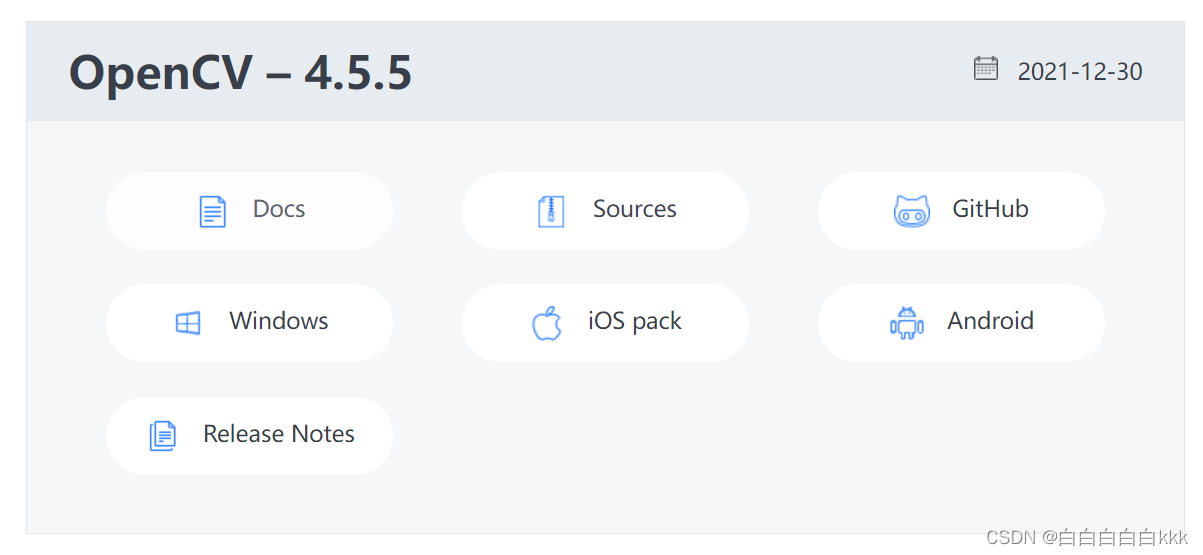
Windows下可以安装exe执行程序(直接点击Windows),当然也可以下载可跨平台的源码(Sources)来安装。Linux下只能源码安装。
区别的话,直接运行编译好的exe,程序会直接将OpenCV的库打包成一个名字叫opencv_world的库,这里面包含了所有的库文件,就是说链接库文件的时候直接连接到这一个库就好了。
源码编译的自由度比较高,可以选择安装哪一些库文件,当然也可以安装成一个总的opencv_world。

为了更好的认识各种库扮演的角色,我这里选择源码安装,所以就要用到cmake编译工具。
解压zip后,OpenCV文件夹中不仅有源码还有相关测试代码和data,以及下方的CMakeLists.txt。

(2)下载opencv-contrib

自从OpenCV 3.0之后,很多经典的算法,比如sift和surf特征点检测算法,由于专利原因,已经不包含在OpenCV的源码当中了,需要下载Open

VIP VS2017配置QT环境(详细版) VS2017中配置QT5.12.9开发环境一:安装VS20171:二:安装Qt5.12.9三.在VS2017中配置四.在VS2017中创建QT工程 一:安装VS2017 微软官网下载地址: https://visualstudio.microsoft.com/zh-hans/vs/older-downloads/ 蓝奏云下载地址:https://wwa.lanzoui.com/ifroLq5dhqh密码:2017 1: 二:安装Qt5.12.9 三.在VS2017中配置 四.在VS2017中创建QT工 开通可读全文·4.9w 阅读·102 点赞·541 收藏 阅读全文

相关推荐

vs2017安装qt插件及安装qt插件后的设置

vs2017安装qt插件。

肩上风骋的博客 9522

Win11下VS2017与Qt5.12开发环境搭建:OpenCV4.5.5配置全攻略

本文详细介绍了在Windows 11系统下,搭建Visual Studio 2017与Qt 5.12开发环境,并完成OpenCV 4.5.5配置的全过程。文章重点解决了源码编译OpenCV时的依赖下载、CMake配置等常见难题,并指导如何将OpenCV与Qt项目集成,实现计算机视觉与GUI界面的联合开发,为开发者提供了一套稳定、高效的经典环境配置方案。

weixin_27918373的博客 348

Win11下VS2017与Qt5.12、OpenCV4.5.5开发环境高效配置指南

本文详细指导在Windows 11系统下,如何高效配置Visual Studio 2017、Qt 5.12与OpenCV 4.5.5的集成开发环境。内容涵盖版本兼容性选择、关键组件安装、CMake编译OpenCV的详细步骤与常见问题解决,以及在VS2017中配置Qt插件和整合测试项目,旨在帮助开发者快速搭建稳定、高效的计算机视觉与GUI应用开发平台。

m9n0o的博客 230

WIN10+VS2015+opencv3.4.4+opencv_contrib-3.4.4环境配置

1、原料: 装好的win10系统; 装好的VS2015; 下载cmake并安装 链接:https://pan.baidu.com/s/1Dr9epaWRz-n34I8QAhxrNA  提取码:ez6e  复制这段内容后打开百度网盘手机App,操作更方便哦 opencv官网下载的opencv3.4.4源码和扩展模块opencv_contrib-3.4.4(如sift、surf特征提取等部分在...

pan的博客 4803

在Visual Studio 2017中安装QT插件

通过安装QT插件,您可以将QT框架集成到Visual Studio 2017中,从而更方便地开发跨平台的应用程序。本文介绍了如何安装QT插件,并提供了一个简单的示例代码,帮助您开始在Visual Studio 2017中进行QT开发。在Visual Studio的主界面中,选择“文件”>“新建”>“项目”。在“新建项目”对话框中,选择“Visual C++”>“QT”>“QT Gui应用程序”。在Visual Studio 2017的菜单栏中,选择“生成”>“生成解决方案”。点击“确定”按钮保存更改。

cl6789的博客 2349

国科GK7202V300芯片开发避坑指南:从uboot编译到SDK配置的12个实战问题解决

本文针对国科GK7202V300芯片开发过程中的常见难题,提供从uboot编译、SDK配置到系统部署的实战解决方案。详细解析了开发环境搭建、内核编译、驱动模块加载、根文件系统构建及烧写部署等12个关键环节的避坑指南,帮助开发者高效解决编译错误、配置冲突等典型问题,提升开发效率。

sunny的博客 226

MATLAB图像去噪实战:如何用巴特沃斯滤波器完美去除横条纹(附完整代码)

本文详细介绍了如何使用MATLAB中的巴特沃斯滤波器有效去除图像中的横条纹噪声。通过频域分析和滤波处理,结合完整的代码示例,帮助读者掌握从噪声分析到参数优化的全流程技术,实现高质量的图像去噪效果。

weixin_30566063的博客 556

Simulink中Simscape—Fluids模块(原Simhydraulics)学习记录

学习来源:http://cn.mathworks.com/help/physmod/hydro/getting-started-with-simhydraulics.html 主要学习内容如下图: 详细内容: 1、组件来源 SIMULINK浏览器中的模块:Simscape_Foundation 和 Simscape_Fluids。 2、Simscape下包括多个子

1万+

工业以太网通讯Profinet协议详解

Profinet是通过西门子控制系统被广泛使用的工业通信协议,是一种较新的,基于以太网的工业通讯协议。

mydatai的专栏 8838

从零到精通:BLDC电机驱动电路详解与设计思路

这套电机驱动电路从核心控制器到反馈采集模块,涉及了BLDC电机驱动的方方面面。每一个模块的设计和选择都需要综合考虑系统需求和实际使用环境。在实际应用中,很多细微的设计改进都会显著影响电机的运行性能。

weixin_43199439的博客 3089

微信小程序|基于小程序+云开发制作一个菜谱小程序

今天吃什么?这是一个让强迫症左右为难的问题,跟随此文基于小程序+云开发制作一个菜谱小程序,根据现有食材一键生成菜谱,省心又省力。

商务合作 / 项目定制 / 学习交流。个人vx:lovely_wml 1万+

手把手带你死磕ORBSLAM3源代码(一)目录详解

ORB-SLAM3是一种基于特征点的稀疏实时单目SLAM(Simultaneous Localization and Mapping)系统。它是ORB-SLAM系列模型的第三代版本,用于在无人机、机器人和增强现实等领域中进行实时定位和建图。ORB-SLAM3使用了一种特征点提取和描述算法,称为ORB(Oriented FAST and Rotated BRIEF)。该算法能够提取图像中的稳定特征,并将其用于地图建立和相机定位。

anananajiushiwo的博客 2291

snmp MIB详解

每个 MIB 对象都由一个对象标识符(OID)和对象类型组成。OID 是一个由多个数字组成的路径(类似于 IP 地址),它标识了 MIB 中对象的层次结构。

dlz0836的博客 3703

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

上一篇: 【VSCode】个人配置记录
下一篇: 【Edge浏览器标签页】多个标签页设置为一个窗口

双11狂欢大促

盲盒赢 定制羽绒服

开启惊喜盲盒,抽取你的专属好礼

— 惊喜奖品抢先看 —
白白白白白kkk
博客等级 码龄7年 2495粉丝 58原创
评论 6
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值