


文章目录
-
- W5500简介
- 以太网接入方案
- SPI读写访问
- 寄存器以及地址
- 源码以及配置
- 实现 TCP Server
-
- 三次握手过程
- SPI 配置
- 网络相关函数
W5500简介
W5500 是一款全硬件 TCP/IP 嵌入式以太网控制器,为嵌入式系统提供了更加简易的互联网连接方案。
特点:
- 支持硬件 TCP/IP 协议: TCP, UDP, ICMP, IPv4, ARP, IGMP, PPPoE
- 支持8个独立端口(Socket)同时通讯
- 支持高速串行外设接口SPI( 80MHz 速率)
- 内部32K字节收发缓存
- LED状态显示
- 支持掉电模式、网络唤醒
以太网接入方案
1、MAC+PHY方案
MCU内部自带MAC,由于软件协议栈操作需要主控不断响应中断,极大程度上占用了MCU的资源。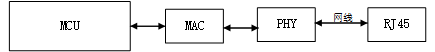
优缺点:
软件协议栈需要主控不断地响应中断,占用资源大,会影响通信质量
代码量占用大,内存资源占用多;安全角度,容易收到攻击
2、硬件协议方案
用硬件化的逻辑门电路实现所有的处理TCP/IP协议的工作。MCU只需要处理面向用户的应用层数据即可,传输、网络、链路层以及物理层全部由外围硬件芯片完成。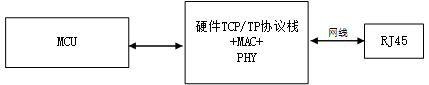
优缺点:
硬件协议栈,减少了单片机中断次数,通信速度快;
代码量少,比软件协议栈安全;
相比软件协议栈灵活性差,目前只支持8个socket
引脚连接
| 模块引脚 | 说明 | 单片机引脚 |
|---|---|---|
| CS | 片选引脚 | PB12 |
| CLK | SPI时钟 | PB13 |
| MISO | 主输入从输出 | PB14 |
| MOSI | 主输出从输入 | PB15 |
| INT | 中断引脚 | PC6 |
| RST | 复位脚 | PC7 |
| GND | 地 | GND |
| 3V3 | 电源3.3V供电 | 3V3 |
SPI读写访问
W5500 的 SPI 数据帧包括了 16 位地址段的偏移地址, 8 位控制段和 N 字节数据段。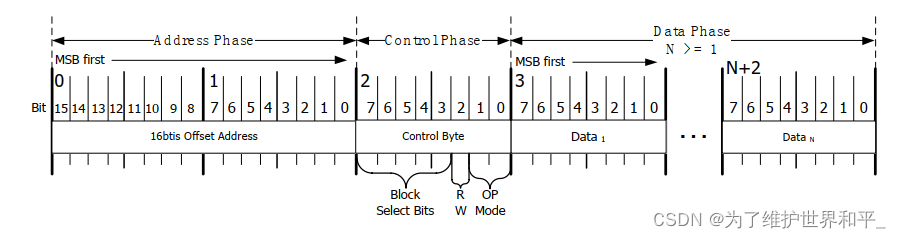
写访问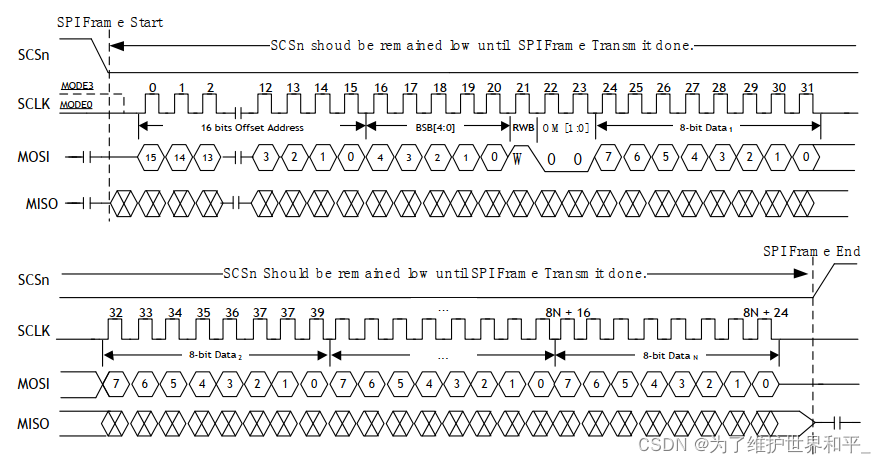
- 在 VDM (可变数据长度模式)模式下, SPI 数据帧的控制段:读写控制位(RWB)为‘1’,如果是读则为‘0’,工作模式位为’00’。
- 此时外设主机在传输 SPI 数据帧之前,须拉低 SCSn 信号引脚。
- 然后主机通过 MOSI 将 SPI 数据帧的所有位传输给 W5500 ,并在 SCLK 的下降沿同步。
- 在完成 SPI 数据帧的传输后,主机拉高 SCSn 信号(低电平到高电平)。
- 当 SCSn 保持低电平且数据段持续传输,即可实现连续数据写入。
1 字节数据写访问示例
Offset Address = 0x0018
BSB[4:0] = ‘00000’
RWB = ‘1’
OM[1:0] = ‘00’
1st Data = 0xAA
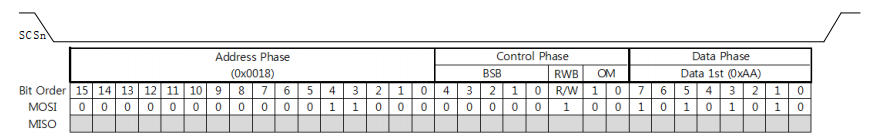
在传输 SPI 数据帧之前, 外设主机须拉低 SCSn,然后主机在时钟(SCLK)跳变时同步
传输 1 位数据。在 SPI 数据帧传输完毕后,外设主机拉高 SCSn
寄存器以及地址
W5500 有 1 个通用寄存器,8 个 Socket 寄存器区,以及对应每个 Socket 的收/发缓存区。每个区域均通过 SPI 数据帧的区域选择位(BSB[4:0])来选取。
每个 Socket 分配多大的收/发缓存,必须在 16 位的偏移地址范围内(从0x0000 到 0xFFFF)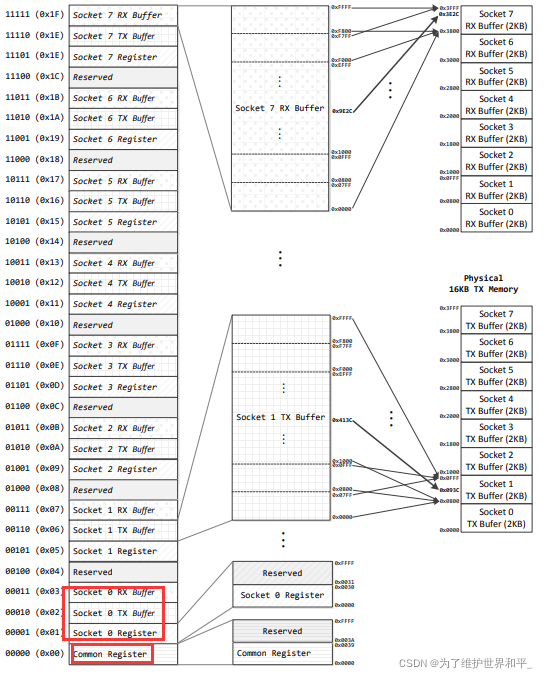
以下对地址的一些理解
在寄存器偏移计算的宏定义,采用宏定义方便计算socket n所使用的地址
#define WIZCHIP_CREG_BLOCK          0x00 	//< Common register block
#define WIZCHIP_SREG_BLOCK(N)       (1+4*N) //< Socket N register block
#define WIZCHIP_TXBUF_BLOCK(N)      (2+4*N) //< Socket N Tx buffer address block
#define WIZCHIP_RXBUF_BLOCK(N)      (3+4*N) //< Socket N Rx buffer address block
手册中的地址与源码中地址理解
手册中IP地址的定义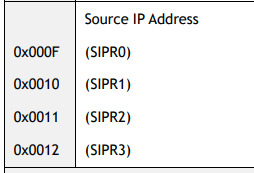
.h文件中的宏定义为
#define SIPR0                       (0x000F00)
#define SIPR1                       (0x001000)
#define SIPR2                       (0x001100)
#define SIPR3                       (0x001200)
SPI读写操作中,地址操作,高位要偏移16,低要偏移8 ,这与地址的宏定义向左偏移8相符合。
读写函数地址偏移如下:
   SPI_SendByte( (addrbsb & 0x00FF0000)>>16);//偏移16
   SPI_SendByte( (addrbsb & 0x0000FF00)>> 8);//偏移8
源码以及配置
| 文件 | 说明 |
|---|---|
| W5500_conf.c | 主要配置W5500的MAC,IP地址,W5500基本的数据读写过程,服务设置函数等 |
| Socket.c | 设置socket的打开、关闭、以及接收数据、发送数据等 |
| w5500.c | 主要完成W5500的寄存器读写过程 |
W5500的socket初始化过程
1、基本配置
- 模式寄存器(MR)
- 中断屏蔽寄存器(IMR)
- 重发时间寄存器(RTR)
- 重发计数寄存器(RCR)
2、网络设置
- 网关地址寄存器(GAR)
- 本机物理地址寄存器(SHAR)
- 子网掩码寄存器(SUBR)
- 本机IP地址寄存器
3、端口设置,数据收发缓冲区
W5500 有 1 个通用寄存器,8 个 Socket 寄存器区,以及对应每个 Socket 的收/发缓存区。每一个 Socket 的发送缓存区都在一个 16KB 的物理发送内存中,初始化分配为 2KB。每一个 Socket 的接收缓存区都在一个 16KB 的物理接收内存中,初始化分配为 2KB。
4、应用层协议开发
支撑协议:域名服务系统(DNS),简单网络管理协议(SNMP)
应用协议:超文本传输协议(HTTP),简单邮件传输协议(SMTP),文件传输协议(FTP),简单文件传输协议(TFTP)和远程登录(Telnet)
实现 TCP Server
它使用 IP 作为网络层,提供全双工的和可靠交付的服务。TCP 建立通信的两端一端称为服务器端,另一端为客户端。
reactor模式epoll
多路复用 select poll epoll
多进程,多线程方式
三次握手过程
详细了解三次握手请参考 深入源码了解三次握手
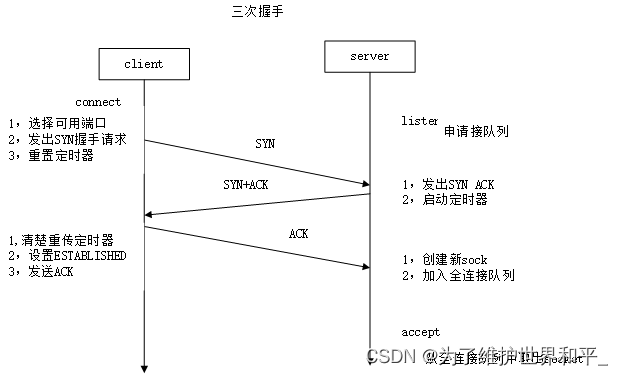
TCP 协议通过三个报文段完成连接的建立,这个过程称为三次握手
1,第一次握手:建立连接时,客户端发送 SYN 包(seq=j)到服务器,并进入SYN_SEND 状态,等待服务器确认。
2,第二次握手:服务器收到 SYN 包,必须确认客户的 SYN(ack=j+1),同时自己也发送一个 SYN 包(seq=k),即 SYN+ACK 包,此时服务器进入 SYN_RECV状态。
3,第三次握手:客户端收到服务器的 SYN+ACK 包,向服务器发送确认包ACK(ack=k+1),此包发送完毕,客户端和服务器进入 ESTABLISHED 状态,完成三次握手
SPI 配置
数据传输SPI总线,CS片选引脚拉低,发送数据,拉高结束发送数据
#define WIZ_SPIx_GPIO_PORT      GPIOB				      /* GPIO端口   */
#define WIZ_SPIx_GPIO_CLK       RCC_APB2Periph_GPIOB	   /* GPIO时钟*/
#define WIZ_SPIx                SPI2                   	   /*W5500所使用的SPI     */
#define WIZ_SPIx_CLK_CMD        RCC_APB1PeriphClockCmd
#define WIZ_SPIx_CLK            RCC_APB1Periph_SPI2    	   /* W5500所使用的SPI 时钟 */
#define WIZ_SPIx_SCLK           GPIO_Pin_13			       /* W5500所使用的CLK      */
#define WIZ_SPIx_MISO           GPIO_Pin_14				   /* W5500所使用的 MISO       */
#define WIZ_SPIx_MOSI           GPIO_Pin_15			       /* W5500所使用的 MOSI     */

void gpio_for_w5500_config(void)
{
  SPI_InitTypeDef  SPI_InitStructure;
  GPIO_InitTypeDef GPIO_InitStructure;
  //开 RESET与片选引脚的时钟
  RCC_APB2PeriphClockCmd(WIZ_SPIx_RESET_CLK|WIZ_SPIx_INT_CLK, ENABLE);
  //开 CLK与片选引脚的时钟
  RCC_APB2PeriphClockCmd(WIZ_SPIx_GPIO_CLK|WIZ_SPIx_SCS_CLK, ENABLE);

  /*SPI Periph clock enable */
  WIZ_SPIx_CLK_CMD(WIZ_SPIx_CLK, ENABLE);

  /* Configure SCK */
  GPIO_InitStructure.GPIO_Pin = WIZ_SPIx_SCLK;
  GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
  GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
  GPIO_Init(WIZ_SPIx_GPIO_PORT, &GPIO_InitStructure);

  /*Configure MISO */
  GPIO_InitStructure.GPIO_Pin = WIZ_SPIx_MISO;
  GPIO_Init(WIZ_SPIx_GPIO_PORT, &GPIO_InitStructure);

  /*Configure MOSI */
  GPIO_InitStructure.GPIO_Pin = WIZ_SPIx_MOSI;
  GPIO_Init(WIZ_SPIx_GPIO_PORT, &GPIO_InitStructure);

  /*Configure CS pin */
  GPIO_InitStructure.GPIO_Pin = WIZ_SPIx_SCS;
  GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
  GPIO_Init(WIZ_SPIx_SCS_PORT, &GPIO_InitStructure);

  /* SPI1 configuration */
  SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
  SPI_InitStructure.SPI_Mode = SPI_Mode_Master;
  SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b;
  SPI_InitStructure.SPI_CPOL = SPI_CPOL_High;
  SPI_InitStructure.SPI_CPHA = SPI_CPHA_2Edge;
  SPI_InitStructure.SPI_NSS = SPI_NSS_Soft;
  SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_4;
  SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB;
  SPI_InitStructure.SPI_CRCPolynomial = 7;
  SPI_Init(WIZ_SPIx, &SPI_InitStructure);
  SPI_Cmd(WIZ_SPIx, ENABLE);

  /*复位引脚*/
  GPIO_InitStructure.GPIO_Pin = WIZ_RESET;
  GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
  GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
  GPIO_Init(WIZ_SPIx_RESET_PORT, &GPIO_InitStructure);
  GPIO_SetBits(WIZ_SPIx_RESET_PORT, WIZ_RESET);

  /*INT引脚*/
  GPIO_InitStructure.GPIO_Pin = WIZ_INT;
  GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
  GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
  GPIO_Init(WIZ_SPIx_INT_PORT, &GPIO_InitStructure);
}
SPI写函数
uint8_t SPI_SendByte(uint8_t byte)
{
  /* 检测数据寄存器状态*/
  while (SPI_I2S_GetFlagStatus(WIZ_SPIx, SPI_I2S_FLAG_TXE) == RESET);
  /* 发送数据 */
  SPI_I2S_SendData(WIZ_SPIx, byte);
  /* 等待接收一个字节 */
  while (SPI_I2S_GetFlagStatus(WIZ_SPIx, SPI_I2S_FLAG_RXNE) == RESET);
  /*返回从SPI上接收到的一个字节 */
  return SPI_I2S_ReceiveData(WIZ_SPIx);
}
SPI 片选
void wiz_cs(uint8_t val)
{
	if (val == LOW)
	{
	  GPIO_ResetBits(WIZ_SPIx_SCS_PORT, WIZ_SPIx_SCS);
	}
	else if (val == HIGH)
	{
	  GPIO_SetBits(WIZ_SPIx_SCS_PORT, WIZ_SPIx_SCS);
	}
}
void iinchip_csoff(void)
{
	wiz_cs(LOW);
}
void iinchip_cson(void)
{
   wiz_cs(HIGH);
}
/*写*/
void IINCHIP_WRITE( uint32 addrbsb,  uint8 data)
{
   iinchip_csoff();
   SPI_SendByte( (addrbsb & 0x00FF0000)>>16);//偏移16
   SPI_SendByte( (addrbsb & 0x0000FF00)>> 8);//偏移8
   SPI_SendByte( (addrbsb & 0x000000F8) + 4);
   SPI_SendByte(data);
   iinchip_cson();
}
/*读*/
uint8 IINCHIP_READ(uint32 addrbsb)
{
   uint8 data = 0;
   iinchip_csoff();
   SPI_SendByte( (addrbsb & 0x00FF0000)>>16);
   SPI_SendByte( (addrbsb & 0x0000FF00)>> 8);
   SPI_SendByte( (addrbsb & 0x000000F8))    ;
   data = SPI_SendByte(0x00);
   iinchip_cson();
   return data;
}
读写数据
uint16 wiz_write_buf(uint32 addrbsb,uint8* buf,uint16 len)
{
   uint16 idx = 0;
   if(len == 0)
   		printf("Unexpected2 length 0\r\n");
   iinchip_csoff();
   SPI_SendByte( (addrbsb & 0x00FF0000)>>16);
   SPI_SendByte( (addrbsb & 0x0000FF00)>> 8);
   SPI_SendByte( (addrbsb & 0x000000F8) + 4);
   for(idx = 0; idx < len; idx++)
   {
     SPI_SendByte(buf[idx]);
   }
   iinchip_cson();
   return len;
}

uint16 wiz_read_buf(uint32 addrbsb, uint8* buf,uint16 len)
{
  uint16 idx = 0;
  if(len == 0)
    printf("Unexpected2 length 0\r\n");

  iinchip_csoff();
  SPI_SendByte( (addrbsb & 0x00FF0000)>>16);
  SPI_SendByte( (addrbsb & 0x0000FF00)>> 8);
  SPI_SendByte( (addrbsb & 0x000000F8));
  for(idx = 0; idx < len; idx++)
  {
    buf[idx] = SPI_SendByte(0x00);
  }
  iinchip_cson();
  return len;
}
网络相关函数
配置MAC地址
#define SHAR0                       (0x000900)//寄存器地址查看手册

void setSHAR(uint8 * addr)
{
  wiz_write_buf(SHAR0, addr, 6);
}

void set_w5500_mac(void)
{
	memcpy(ConfigMsg.mac, mac, 6);
	setSHAR(ConfigMsg.mac);	/**/
	memcpy(DHCP_GET.mac, mac, 6);
}
/**brief Subnet mask Register address*/
#define SUBR0                       (0x000500)
#define SUBR1                       (0x000600)
#define SUBR2                       (0x000700)
#define SUBR3                       (0x000800)
/**brief Source MAC Register address*/
#define SHAR0                       (0x000900)
#define SHAR1                       (0x000A00)
#define SHAR2                       (0x000B00)
#define SHAR3                       (0x000C00)
#define SHAR4                       (0x000D00)
#define SHAR5                       (0x000E00)
/**@brief Source IP Register address*/
#define SIPR0                       (0x000F00)
#define SIPR1                       (0x001000)
#define SIPR2                       (0x001100)
#define SIPR3                       (0x001200)
//设置IP地址
void set_w5500_ip(void)
{
···
	setSUBR(ConfigMsg.sub);//配置子网掩码
	setGAR(ConfigMsg.gw);//配置网关
	setSIPR(ConfigMsg.lip);//配置IP
	···
}
主循环
void do_tcp_server(void)
{
	uint16 len=0;
	switch(getSn_SR(SOCK_TCPS))	/*获取socket状态*/
	{
		case SOCK_CLOSED:/*关闭状态*/
			socket(SOCK_TCPS ,Sn_MR_TCP,local_port,Sn_MR_ND);	   /*创建SOCKET*/
		  break;
		case SOCK_INIT:/*socket已初始化状态*/
			listen(SOCK_TCPS);	/*建立监听*/
		  break;
		case SOCK_ESTABLISHED:	/*建立连接状态*/
			if(getSn_IR(SOCK_TCPS) & Sn_IR_CON)
			{
				setSn_IR(SOCK_TCPS, Sn_IR_CON);		 /*清除接收中断*/
			}
			len=getSn_RX_RSR(SOCK_TCPS);/*接收数据长度*/
			if(len>0)
			{
				recv(SOCK_TCPS,buff,len);	/*接收来自client数据*/
				buff[len]=0x00;
				printf("%s\r\n",buff);
				send(SOCK_TCPS,buff,len)/*向client发送数据*/
		  }
		  break;
		case SOCK_CLOSE_WAIT:/*关闭状态*/
			close(SOCK_TCPS);
		  break;
	}
}
主函数下,子函数的实现
uint8 socket(SOCKET s, uint8 protocol, uint16 port, uint8 flag)
{
   uint8 ret;
   if (
        ((protocol&0x0F) == Sn_MR_TCP)    || ((protocol&0x0F) == Sn_MR_UDP)    ||
        ((protocol&0x0F) == Sn_MR_IPRAW)  || ((protocol&0x0F) == Sn_MR_MACRAW) ||
        ((protocol&0x0F) == Sn_MR_PPPOE)
      )
   {
      close(s);
      //Socket n模式寄存器  0 0 0 1 写值  设置为TCP模式
      IINCHIP_WRITE(Sn_MR(s) ,protocol | flag);
      if (port != 0) {
      	 //写端口号
         IINCHIP_WRITE( Sn_PORT0(s) ,(uint8)((port & 0xff00) >> 8));
         IINCHIP_WRITE( Sn_PORT1(s) ,(uint8)(port & 0x00ff));
      } else {
         local_port++; // if don't set the source port, set local_port number.
         IINCHIP_WRITE(Sn_PORT0(s) ,(uint8)((local_port & 0xff00) >> 8));
         IINCHIP_WRITE(Sn_PORT1(s) ,(uint8)(local_port & 0x00ff));
      }
      //Socket n 配置寄存器  0x01 OPEN 打开
      IINCHIP_WRITE( Sn_CR(s) ,Sn_CR_OPEN);
      /* 等待命令处理*/
      while( IINCHIP_READ(Sn_CR(s)) );
      ret = 1;
   }
   else
   {
      ret = 0;
   }
   return ret;
}
uint8 listen(SOCKET s)
{
   uint8 ret;
   //Socket n 状态寄存器   0x13 SOCK_INIT
   if (IINCHIP_READ( Sn_SR(s) ) == SOCK_INIT)
   {
      //Socket n 配置寄存器  0x02 LISTEN
      IINCHIP_WRITE( Sn_CR(s) ,Sn_CR_LISTEN);
      /* 等待命令处理 */
      while( IINCHIP_READ(Sn_CR(s) ) );
      ret = 1;
   }
   else
   {
      ret = 0;
   }
   return ret;
}
uint8 connect(SOCKET s, uint8 * addr, uint16 port)
{
    uint8 ret;
    if
        (
            ((addr[0] == 0xFF) && (addr[1] == 0xFF) && (addr[2] == 0xFF) && (addr[3] == 0xFF)) ||
            ((addr[0] == 0x00) && (addr[1] == 0x00) && (addr[2] == 0x00) && (addr[3] == 0x00)) ||
            (port == 0x00)
        )
    {
      ret = 0;
    }
    else
    {
        ret = 1;
        // 设置目的 IP
        IINCHIP_WRITE( Sn_DIPR0(s), addr[0]);
        IINCHIP_WRITE( Sn_DIPR1(s), addr[1]);
        IINCHIP_WRITE( Sn_DIPR2(s), addr[2]);
        IINCHIP_WRITE( Sn_DIPR3(s), addr[3]);
        //端口
        IINCHIP_WRITE( Sn_DPORT0(s), (uint8)((port & 0xff00) >> 8));
        IINCHIP_WRITE( Sn_DPORT1(s), (uint8)(port & 0x00ff));
        //设置状态 connect
        IINCHIP_WRITE( Sn_CR(s) ,Sn_CR_CONNECT);
        /* 等待命令处理完成 */
        while ( IINCHIP_READ(Sn_CR(s) ) ) ;

        while ( IINCHIP_READ(Sn_SR(s)) != SOCK_SYNSENT )
        {
            //获取状态寄存器 0x17 SOCK_ESTABLISHED
            if(IINCHIP_READ(Sn_SR(s)) == SOCK_ESTABLISHED)
            {
                break;
            }
            //只读 超时
            if (getSn_IR(s) & Sn_IR_TIMEOUT)
            {
                IINCHIP_WRITE(Sn_IR(s), (Sn_IR_TIMEOUT));  // clear TIMEOUT Interrupt
                ret = 0;
                break;
            }
        }
    }
   return ret;
}
uint16 send(SOCKET s, const uint8 * buf, uint16 len)
{
  uint8 status=0;
  uint16 ret=0;
  uint16 freesize=0;

  if (len > getIINCHIP_TxMAX(s))
  	ret = getIINCHIP_TxMAX(s); // 检查不超过最大值
  else ret = len;

  // if freebuf is available, start.
  do
  {
    //get socket TX free buf size
    freesize = getSn_TX_FSR(s);
    status = IINCHIP_READ(Sn_SR(s));
    if ((status != SOCK_ESTABLISHED) && (status != SOCK_CLOSE_WAIT))
    {
      ret = 0;
      break;
    }
  } while (freesize < ret);

  // copy data
  send_data_processing(s, (uint8 *)buf, ret);
  IINCHIP_WRITE( Sn_CR(s) ,Sn_CR_SEND);
  /* 等待处理 */
  while( IINCHIP_READ(Sn_CR(s) ) );

  while ( (IINCHIP_READ(Sn_IR(s) ) & Sn_IR_SEND_OK) != Sn_IR_SEND_OK )
  {
    status = IINCHIP_READ(Sn_SR(s));
    if ((status != SOCK_ESTABLISHED) && (status != SOCK_CLOSE_WAIT) )
    {
      printf("SEND_OK Problem!!\r\n");
      close(s);
      return 0;
    }
  }
  IINCHIP_WRITE( Sn_IR(s) , Sn_IR_SEND_OK);

#ifdef __DEF_IINCHIP_INT__
   putISR(s, getISR(s) & (~Sn_IR_SEND_OK));
#else
   IINCHIP_WRITE( Sn_IR(s) , Sn_IR_SEND_OK);
#endif

   return ret;
}
void send_data_processing(SOCKET s, uint8 *data, uint16 len)
{
  uint16 ptr =0;
  uint32 addrbsb =0;
  if(len == 0)
  {
    printf("CH: %d Unexpected1 length 0\r\n", s);
    return;
  }
  //获取要写数据的地址,存器的值,表示数据在0-FFFF里存到了多少数
  ptr = IINCHIP_READ( Sn_TX_WR0(s) );
  ptr = ((ptr & 0x00ff) << 8) + IINCHIP_READ(Sn_TX_WR1(s));

  addrbsb = (uint32)(ptr<<8) + (s<<5) + 0x10;//数据帧控制位00010 0 00
  wiz_write_buf(addrbsb, data, len);

  ptr += len;记录发送缓存区已经写到了多少,存在发送写指针寄存器中
  IINCHIP_WRITE( Sn_TX_WR0(s) ,(uint8)((ptr & 0xff00) >> 8));
  IINCHIP_WRITE( Sn_TX_WR1(s),(uint8)(ptr & 0x00ff));
}
 2657


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


