5-1 使用swiper配合上选项卡切换视图

后台和小程序实现卡片式轮播图 营销活动中,轮播图效果是比较常见的,基于轮播图拓展的组件也很多,这里记录一下使用swiper实现卡片式轮播的过程,分为PC端和小程序端,其中PC端是Vue+typescript,小程序端是uni-app。 使用场景为管理后台配置相关参数实现预览效果,小程序根据配置实现相应效果。 vue卡片式轮播 前期 后台中使用了vue-awesome-swiper,安装依赖。 yarn add swiper vue-awesome-swiper # or npm install swiper vue-awesome-sw 阅读详情

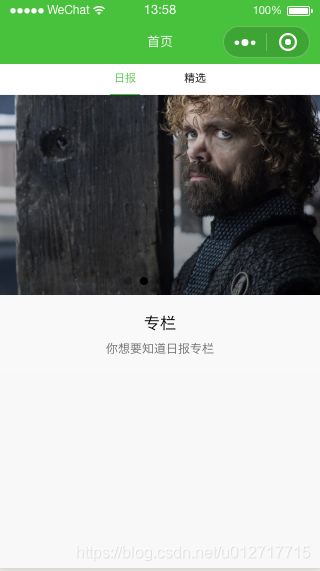
如图:在日常开发中会碰到这种上选项卡切换的页面,(一般为1~4个选项卡切换,或者像新闻类app可滑动的选项卡)在这里编写那种指定个数的页面开发

.wxml

<view class="swiper-tab">
    <block wx:for="{
  
  {titlelist}}">
      <view class="swiper-tab-list {
  
  {currentTab==index ? 'on' : ''}}" data-current="{
  
  {index}}" bindtap="swichNav">{
  
  {item}}</view>
    </block>
</view>

 .js

const app = getApp()

Page({
  data: {
    // tab标题
    titlelist: ["日报", "精选"],
    // tab切换
    currentTab: 0,
  },

//选项卡事件
  swichNav: function (e) {
    var that = this;

    if (this.data.currentTab === e.target.dataset.current) {
      return false;
    } else {
      that.setData({
        currentTab: e.target.dataset.current
      })
    }
  },
})

.wxss

STM32G0实战:HAL库与LL库Flash操作避坑指南(附HardFault解决方案) 本文深入剖析了STM32G0系列微控制器在Flash操作中常见的HardFault问题,对比了HAL库与LL库在读写擦除操作上的底层差异与潜在陷阱。文章提供了基于寄存器状态分析的精准调试方法,并给出了经过实战检验的解决方案与健壮的代码框架,帮助开发者有效规避数据丢失与系统崩溃风险。 阅读详情

相关推荐

当迁移学习遇见室内定位:基于UJIIndoorLoc的跨场景适配实践

本文探讨了迁移学习在跨建筑室内定位中的应用,重点解析了UJIIndoorLoc数据集的特性及其在解决设备差异和环境变化中的关键作用。通过特征工程、迁移学习策略和小样本微调技术,显著提升了定位模型的跨场景适配能力,为实际部署提供了有效解决方案。

weixin_29038155的博客 392

用Spirent Test Center测试交换机Head of Line(HOL)Blocking

测试目的:设备执行拥塞控制,使非阻塞端口不受阻塞端口影响 预设条件:在RFC2889里按以下步骤设置,端口1和端口3同时向端口4发送数据包,端口1向端口2发送数据包 测试步骤:运行设置好的RFC2889 测试结果:所有frame size都显示没有Head of Line(HOL),即非阻塞端口不受阻塞端口所影响 ...

Yuna_的博客 1351

ZynqMP双核通信避坑指南:Linux驱动+裸机固件协同开发实录

本文详细解析了Xilinx ZynqMP芯片中APU与RPU双核通信的技术实现,重点介绍了通过IPI中断实现Linux驱动与裸机固件协同开发的实战经验。内容涵盖硬件寄存器配置、Linux驱动开发、RPU裸机程序编写以及双核调试技巧,为开发者提供了一套完整的工程化解决方案,帮助规避常见开发陷阱。

weixin_29168153的博客 122

超大规模AI集群跨数据中心互联:Scale-Across技术实现与部署实践

分布式系统通过将计算任务分散到多个节点协同执行,实现算力的横向扩展。其核心原理在于网络通信、数据同步和资源调度机制的技术协同。在AI基础设施领域,分布式架构能有效突破单数据中心算力瓶颈,支撑万亿参数大模型训练。特别是面对长距离传输时延和带宽稳定性挑战,需要采用RDMA、确定性网络等关键技术。Scale-Across作为分布式系统的高级形态,通过跨地域多数据中心互联,构建逻辑统一的AI算力池,为超大规模AI训练和全球推理服务提供核心支撑。本文聚焦AI集群跨数据中心互联的技术路径,涵盖全栈优化、网络自治等实践方

chouxuyi9789的博客 395

【系统架构设计师】预测试卷十:综合知识(75道选择题)

本文包含75道选择题,覆盖计算机系统、操作系统、网络、数据库、软件工程等核心知识域,其中系统架构设计与评估占比最高(19题)。题目难度稍高,注重灵活应用,题干全新且不与前8套重复。部分典型题目解析包括:计算机性能比较(CPU时间公式TLB/页表机制)、Cache写策略、流水线分支惩罚、管程条件变量、LRU近似算法、自旋锁适用场景、TCP字节流特性、Anycast应用、MVCC机制、分布式事务选型等。答案详解强调易错点,如性能比较需综合计算、TLB缺失不等于缺页、

数据知道的博客 469

61、增益调度控制器:原理、建模与调优

本文详细介绍了增益调度控制器的原理、建模方法和调优流程。增益调度是一种针对非线性系统的控制策略,通过在不同工作点使用不同的线性控制器实现全局控制。文章涵盖了在Simulink中使用Control System Toolbox模块建模的具体步骤,以及如何利用systune进行增益调度表的调优。同时,还讨论了实际应用中的注意事项、典型案例(如化学反应器和飞机控制),并与其它控制方法进行了对比。最后,文章展望了增益调度控制器的未来发展趋势,包括与人工智能的结合、多目标优化调优以及实时调优能力的提升。

rgv234567的博客 181

Transformer 面试题及详细答案120道(1-10)-- 基础概念

本文总结了Transformer模型的10个常见面试问题及答案,涵盖了其核心结构、创新点、工作机制等关键知识点。主要内容包括:Transformer的自注意力机制和多头注意力机制创新点,相比RNN/CNN的优势,模型在《Attention Is All You Need》论文中的提出背景,以及Encoder-Decoder协同工作流程等。重点解析了位置编码的作用、长距离依赖处理能力、与传统注意力机制的区别等核心问题。每个问题都给出了简明扼要的专业解答,适合作为Transformer相关面试准备的参考资料。

大剑师兰特的GIS世界 841

YOLOv11 环境配置全流程 | 从零开始搭建训练与推理环境

YOLOv11环境配置与训练全流程指南 本文详细介绍了YOLOv11目标检测模型的环境配置、训练与推理全流程。内容包括: 环境要求:列出GPU、CUDA、Python等组件的版本要求,提供快速检查脚本 Windows配置: CUDA 12.6和cuDNN 8.9.7安装步骤 使用Conda创建隔离环境 PyTorch GPU版本安装方法 IDE环境配置 Linux配置:提供Ubuntu 22.04下的CUDA、cuDNN安装命令和Conda环境搭建 Docker方案:提供一键式容器化部署命令 训练实战: 数

shrgegrb的博客 1995

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

上一篇: 3-12 swiper组件
下一篇: 1-1 python认识和安装
So灬低调
博客等级 码龄13年 55粉丝 51原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
