基于SpringBoot的智慧停车场微信小程序(源码+论文+部署教程)

SpringBoot+Vue智慧停车场系统:从部署到答辩的完整实践指南 这类期末大作业、毕设项目,最核心的价值不是功能有多炫,而是能不能在你自己的电脑上顺利跑起来,以及代码结构是否清晰,方便你理解、修改和答辩。这个“智慧停车场管理系统”就是一个典型的 SpringBoot + Vue 前后端分离项目,它解决的核心问题是: 如何将一个包含用户、车位、订单、支付等完整业务流程的系统,拆解成可运行、可演示、可讲解的模块 。 对于正在找期末救急方案或者毕设题目的同学来说,它最大的吸引力在于“完整”。从后端 API、数据库设计,到前端页面、路由权限,都给你搭好了架子。但拿到源码只是第一步 阅读详情

运行环境

• 前端:小程序 + Vue

• 后端:Java

• IDE工具:IDEA(可自行选择) + HBuilderX + 微信开发者工具

• 技术栈:小程序 + SpringBoot + Vue + MySQL

主要功能

智慧停车场微信小程序主要包含小程序端和管理端。

管理端

• 停车场管理

• 公告信息管理

• 用户信息管理

• 预定信息管理

• 用户反馈管理

小程序端

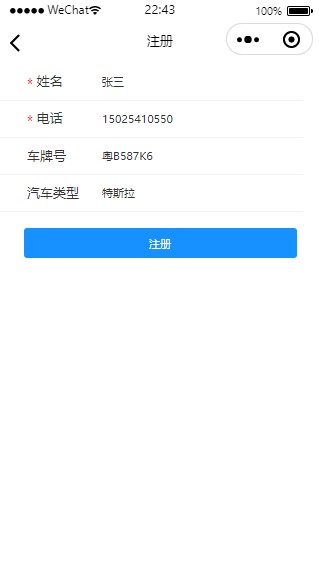
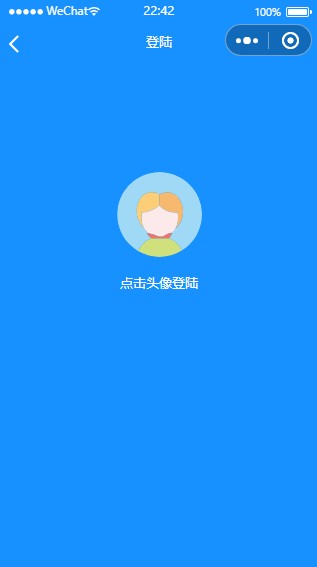
• 登录注册

• 预约停车位

• 停车导航

• 停车缴费

• 用户信息

• 车辆信息

• 钱包充值

• 意见反馈

项目截图

小程序端
保姆级教程:在摩尔线程MTT S80上快速部署Ollama运行DeepSeek R1模型(附性能测试) 本文提供了一份详细的保姆级教程,指导用户在摩尔线程MTT S80显卡上部署Ollama并运行DeepSeek R1模型。内容涵盖从驱动安装、Docker环境配置到模型拉取、性能测试的全流程,并分享了实测数据与优化技巧,旨在帮助开发者快速在国产GPU平台上实现高效的大语言模型推理。 阅读详情

相关推荐

告别重启烦恼:用WSL2让Docker和VMware在Win10上真正共存

本文详细介绍了如何在Windows 10系统上,借助WSL2实现Docker与VMware的真正共存,彻底告别以往需要反复重启切换的烦恼。通过启用Hyper-V兼容模式并进行正确配置,开发者无需重启即可同时高效运行容器和虚拟机,显著提升开发与测试工作流的连续性和效率。

salt9的博客 979

在线机器学习(OML-AD)应对时序数据概念漂移的异常检测实战

时序数据异常检测是监控系统健康、识别业务风险的核心技术。其基本原理是通过预测模型学习数据的正常模式,并将预测误差作为异常判定的依据。然而,当数据背后的统计规律随时间发生变化,即发生概念漂移时,传统的静态模型会失效,导致误报和漏报激增。在线机器学习技术通过增量学习,使模型能够随每个新数据点实时微调,为预测式异常检测提供了动态适应能力,从而在数据流持续演化的场景下保持检测的鲁棒性。这种将预测与检测无缝衔接的OML-AD框架,尤其适用于工业监控、金融风控等对实时性与资源效率要求高的领域,有效解决了概念漂移这一核心

weixin_29889665的博客 525

ESP32 LVGL开发板例程使用记录:自制常用汉字字库(二)

1、将下载的文件移入工程文件中 ,路径为项目文件中 ”......\lib\lvgl\src\font“文件夹下。3、修改字库配置文件,文件名为lv_conf.h中的内容,向其中加入下面内容(位置可搜索注释块来找到地方)修改完成可以编译试试,看是否成功,如字库较大时编译出错,请使能:LV_FONT_FMT_TXT_LARGE。2、打开此文件,修改包含头文件的路径,不然会报错,修改方法可对照自己库中其他字库文件中的包含路径。导入完成后在VSCode工程中可以查看到此文件。上次说完了如何制作 字库.c 文件。

qq_43279097的博客 1946

深入浅出ISP:用RKISP2.x Tuner工具理解AWB、AE、HDR等核心模块的实战调参

本文深入解析RKISP2.x Tuner工具在ISP图像处理中的实战应用,重点探讨AWB、AE、HDR等核心模块的调参技巧。通过环境搭建、调试工具使用和实际案例,帮助开发者掌握如何在不同光照条件下优化图像质量,实现精准的白平衡、曝光控制和动态范围处理。

weixin_26802933的博客 480

Pattern Recognition 投稿过程记录,含Elsevier Latex模板使用

Pattern Recognition 投稿过程记录,含Elsevier Latex模板使用 最近在Pattern Recognition投出了一个文章,纯纯属于是第一次投稿,感觉自己写了一坨屎,事实是这确实也是一坨屎,现在是投了之后在等待一个拒稿的状态。 但是还是记录一下一些流程 1. 下载模板 在出版商Elsevier的栏目里有对于稿件的结构要求,也提供了Latex模板。同时,也给作者提供了Guides, 可以仔细阅读。下面这个连接咱们可以下载到Guides以及看到一些文章的要求。 https://ww

weixin_44153180的博客 3万+

CQE和SQE 以及 PQA和DQA的区别

‌:PQA聚焦产品全生命周期流程管理,DQA专注于设计阶段的质量控制。

a1809032425的博客 1885

Pinocchio 快速详细入门教程 —— 开源机器人运动学动力学库

本文介绍了机器人学中的数字机器人学、正逆运动学、动力学仿真与控制、最优控制等核心主题,以及Pinocchio库的应用。内容包括: 数字机器人学:通过UR5机器人模型演示了构型空间采样、碰撞检测、路径规划等基础操作,使用优化方法在约束条件下寻找有效构型。 运动学:详细讲解了二维和三维机器人的正运动学(构型到末端位置)和逆运动学(目标位置到构型),包括串联机械臂和并联机器人的处理。 动力学与控制:介绍了动力学仿真(如自由落体、摩擦效应)、PD控制、计算扭矩控制,以及接触仿真(碰撞检测与处理)。 最优控制:以独轮

机器人控制与仿真应用 2879

【报错解决】OpenClaw 报错 ENOENT: no such file or directory, open ‘/root/.npmrc‘:配置文件路径不存在

本文分析了OpenClaw平台在国产操作系统环境下运行时出现的ENOENT: no such file or directory, open '/root/.npmrc'错误。该问题源于容器环境中root用户的npm配置文件缺失,导致插件依赖安装失败。文章详细解释了npm配置加载机制和容器环境的特殊性,提出了四种解决方案:手动创建配置文件、写入基础配置、使用全局配置替代以及容器启动时自动初始化。最后指出该错误暴露了工程中对默认路径盲目信任的问题,强调显式声明运行环境依赖的重要性。

博客 2006

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

上一篇: 基于AI的智慧医药医生系统(源码+部署教程)
优质毕设源码
博客等级 码龄2年 75粉丝 5原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值