



目录
一、 BeckHoff 与ABB 机器手 通讯采用PROFINET 通讯方式
6.1 调用 ABB参数配置、任务监控函数 F_SEQ_X2_Robot
一、 BeckHoff 与ABB 机器手 通讯采用PROFINET 通讯方式

二、通讯接口定义
1、 IO定义
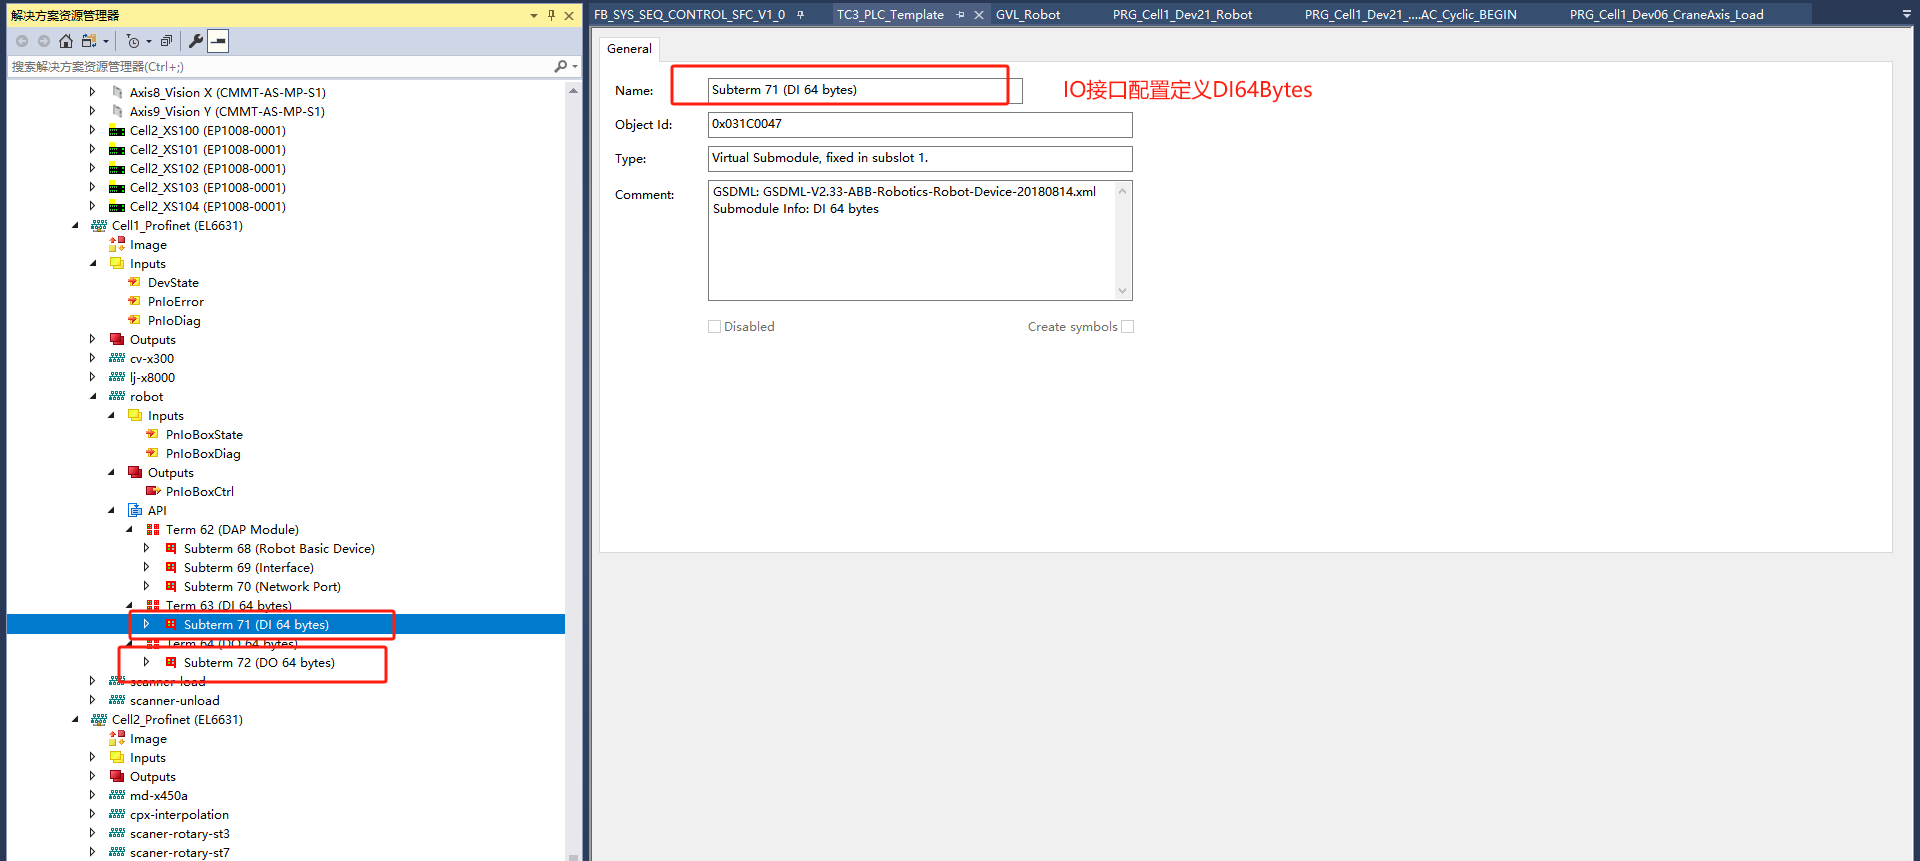
2、全局变量配置

三、PLC通讯接口全局定义
全局变量数据结构

四、通讯程序接口变量声明
1、输入接口定义 变量声明
STRUCT
	(*============================== INPUTS ==============================================*)

	i_bExecError		: BOOL;	(*Execution Error (System output)*)
	i_bEmgStop			: BOOL;	(*Emergency Stop (System output)*)
	i_bMotorOnState		: BOOL;	(*Motors On State (System output)*)
	i_bMotorOffState	: BOOL;	(*Motors Off State (System output)*)
	i_bPPMoved			: BOOL;	(*Program Pointer Moved (System output)*)
	i_bCycleOn			: BOOL;	(*Cycle On (System output)*)
	i_bAutoOn			: BOOL;	(*Auto On (System output)*)
	i_bUserError		: BOOL;	(*User Error active // programmed by stefan knoblauch. Not ABB Standard *)

	i_bRes_by1b0		: BOOL;	(*Reserve byte 1 bit 0*)
	i_bRes_by1b1		: BOOL;	(*Reserve byte 1 bit 1*)
	i_bRes_by1b2		: BOOL;	(*Reserve byte 1 bit 2*)
	i_bRes_by1b3		: BOOL;	(*Reserve byte 1 bit 3*)
	i_bRes_by1b4		: BOOL;	(*Reserve byte 1 bit 4*)
	i_bRes_by1b5		: BOOL;	(*Reserve byte 1 bit 5*)
	i_bRes_by1b6		: BOOL;	(*Reserve byte 1 bit 6*)
	i_bRes_by1b7		: BOOL;	(*Reserve byte 1 bit 7*)

	i_bRes_by2b0		: BOOL;	(*Reserve byte 2 bit 0*)
	i_bRes_by2b1		: BOOL;	(*Reserve byte 2 bit 1*)
	i_bRes_by2b2		: BOOL;	(*Reserve byte 2 bit 2*)
	i_bRes_by2b3		: BOOL;	(*Reserve byte 2 bit 3*)
	i_bRes_by2b4		: BOOL;	(*Reserve byte 2 bit 4*)
	i_bRes_by2b5		: BOOL;	(*Reserve byte 2 bit 5*)
	i_bRes_by2b6		: BOOL;	(*Reserve byte 2 bit 6*)
	i_bRes_by2b7		: BOOL;	(*Reserve byte 2 bit 7*)


	i_bRes_by3b0		: BOOL;	(*Reserve byte 3 bit 0*)
	i_bRes_by3b1		: BOOL;	(*Reserve byte 3 bit 1*)
	i_bRes_by3b2		: BOOL;	(*Reserve byte 3 bit 2*)
	i_bRes_by3b3		: BOOL;	(*Reserve byte 3 bit 3*)
	i_bRes_by3b4		: BOOL;	(*Reserve byte 3 bit 4*)
	i_bRes_by3b5		: BOOL;	(*Reserve byte 3 bit 5*)
	i_bRes_by3b6		: BOOL;	(*Reserve byte 3 bit 6*)
	i_bRes_by3b7		: BOOL;	(*Reserve byte 3 bit 7*)


	i_bPickEnd_BoxEmpty	: BOOL;	(*Reserve byte 4 bit 0*)    // 料框空,脉冲至滚筒3#
	i_bPlaceEnd_BoxFull	: BOOL;	(*Reserve byte 4 bit 1*)    // 料框满,脉冲至滚筒4#
	i_bLoadEnd_ToNest1	: BOOL;	(*Reserve byte 4 bit 2*)    // 放置完成,脉冲至转台 Nest1
	i_bUnloadEnd_ToNest12:BOOL;	(*Reserve byte 4 bit 3*)    // 取料完成,脉冲至转台 Nest12
	i_bPickEnd_Once		: BOOL;	(*Reserve byte 4 bit 4*)    // 单次抓取完成,脉冲至滚筒3#
	i_bPlaceEnd_Once   	: BOOL;	(*Reserve byte 4 bit 5*)    // 单次放置完成,脉冲至滚筒4#
	i_bRes_by4b6		: BOOL;	(*Reserve byte 4 bit 6*)
	i_bCheckPartStart	: BOOL;	(*Reserve byte 4 bit 7*)	 // 运行到位开启料箱内产品有无检测

	i_bJobRequest		: BOOL;	(*Ready for new job*)
	i_bJobRead			: BOOL;	(*Job data has been read*)
	i_bJobActive		: BOOL;	(*Job is busy (running)*)    // =忙碌中
	i_bRobIsHome		: BOOL;	(*Robot is in home position*)  // 原点
	i_bRobInConveyorZone: BOOL;	(*Robot is in Conveyor Zone*) // 在传输区域
	i_bRobInRotaryZone	: BOOL;	(*Robot is in Rotary Zone *) // 在转台区域
	i_bOpen_Gripper		: BOOL;	(*Reserve byte 5 bit 6*)   // 打开夹爪
	i_bClose_Gripper	: BOOL;	(*Reserve byte 5 bit 7*)   // 关闭夹爪

	i_bReject_DiscardEnd: BOOL;	(*Reserve byte 6 bit 0*)   // 废料丢弃完成
	i_bLoadPartRuning	: BOOL;	(*Reserve byte 6 bit 1*)   //取件过程中
	i_bUnloadPartRuning	: BOOL;	(*Reserve byte 6 b   //取件过程中it 1*)   //取件过程中
	i_bRes_by6b3		: BOOL;	(*Reserve byte 6 bit 3*)
	i_bRes_by6b4		: BOOL;	(*Reserve byte 6 bit 4*)
	i_bRes_by6b5		: BOOL;	(*Reserve byte 6 bit 5*)
	i_bRes_by6b6		: BOOL;	(*Reserve byte 6 bit 6*)
	i_bRes_by6b7		: BOOL;	(*Reserve byte 6 bit 7*)

	i_bRes_by7b0		: BOOL;	(*Reserve byte 7 bit 0*)
	i_bRes_by7b1		: BOOL;	(*Reserve byte 7 bit 1*)
	i_bRes_by7b2		: BOOL;	(*Reserve byte 7 bit 2*)
	i_bRes_by7b3		: BOOL;	(*Reserve byte 7 bit 3*)
	i_bRes_by7b4		: BOOL;	(*Reserve byte 7 bit 4*)
	i_bRes_by7b5		: BOOL;	(*Reserve byte 7 bit 5*)
	i_bRes_by7b6		: BOOL;	(*Reserve byte 7 bit 6*)
	i_bRes_by7b7		: BOOL;	(*Reserve byte 7 bit 7*)

	i_byJob  			: BYTE;	(*Group Input byte 8  bit 64 -Bit 71*)	 (*Mirror of motion task to PLC, Bit 0*)
	i_byOverride		: BYTE;	(*Group Input byte 9  bit 72 -Bit 79*)	// 当前速度
	i_byPickNo		    : BYTE;	(*Group Input byte 10 bit 80 -Bit 87*)	// 当前抓取号
	i_byPlaceNo		    : BYTE;	(*Group Input byte 11 bit 88 -Bit 95*)	// 当前放置号
	i_byGI_by12		    : BYTE;	(*Group Input byte 12 bit 96 -Bit 103*)
	i_byGI_by13		    : BYTE;	(*Group Input byte 13 bit 104 -Bit 111*)
	i_byGI_by14		    : BYTE;	(*Group Input byte 14 bit 112 -Bit 119*)
	i_byGI_by15		    : BYTE;	(*Group Input byte 15 bit 120 -Bit 129*)

	i_byRes_by16		: BYTE;	(*Reserve byte 16*)
	i_byRes_by17		: BYTE;	(*Reserve byte 17*)
	i_byRes_by18		: BYTE;	(*Reserve byte 18*)
	i_byRes_by19		: BYTE;	(*Reserve byte 19*)
	i_byRes_by20		: BYTE;	(*Reserve byte 20*)
	i_byRes_by21		: BYTE;	(*Reserve byte 21*)
	i_byRes_by22		: BYTE;	(*Reserve byte 22*)
	i_byRes_by23		: BYTE;	(*Reserve byte 23*)

	i_arbyRes			: ARRAY [1..40] OF BYTE; (*Reserve  byte 24 until byte 63*)


END_STRUCT
2、输出接口定义 变量声明
STRUCT
(*============================== OUTPUTS =============================================*)
q_bResetExecError : BOOL; (*Reset Execution Error (System input)*)
q_bResetEmgStop : BOOL; (*Reset Emergency Stop (System input)*)
q_bMotorsOn : BOOL; (*Motors On (System input)*)
q_bMotorsOff : BOOL; (*Motors On (System input)*)
q_bStartAtMain : BOOL; (*Start At Main (Program Pointer to Main) (System input)*)
q_bStop : BOOL; (*Stop Program (System input)*)
q_bRes_by0b6 : BOOL; (*Reserve byte 0 bit 6*)
q_bRes_by0b7 : BOOL; (*Reserve byte 0 bit 7*)
q_bRes_by1b0 : BOOL; (*Reserve byte 1 bit 0*)
q_bRes_by1b1 : BOOL; (*Reserve byte 1 bit 1*)
q_bRes_by1b2 : BOOL; (*Reserve byte 1 bit 2*)
q_bRes_by1b3 : BOOL; (*Reserve byte 1 bit 3*)
q_bRes_by1b4 : BOOL; (*Reserve byte 1 bit 4*)
q_bRes_by1b5 : BOOL; (*Reserve byte 1 bit 5*)
q_bRes_by1b6 : BOOL; (*Reserve byte 1 bit 6*)
q_bRes_by1b7 : BOOL; (*Reserve byte 1 bit 7*)
q_bRes_by2b0 : BOOL; (*Reserve byte 2 bit 0*)
q_bRes_by2b1 : BOOL; (*Reserve byte 2 bit 1*)
q_bRes_by2b2 : BOOL; (*Reserve byte 2 bit 2*)
q_bRes_by2b3 : BOOL; (*Reserve byte 2 bit 3*)
q_bRes_by2b4 : BOOL; (*Reserve byte 2 bit 4*)
&


 1万+


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


