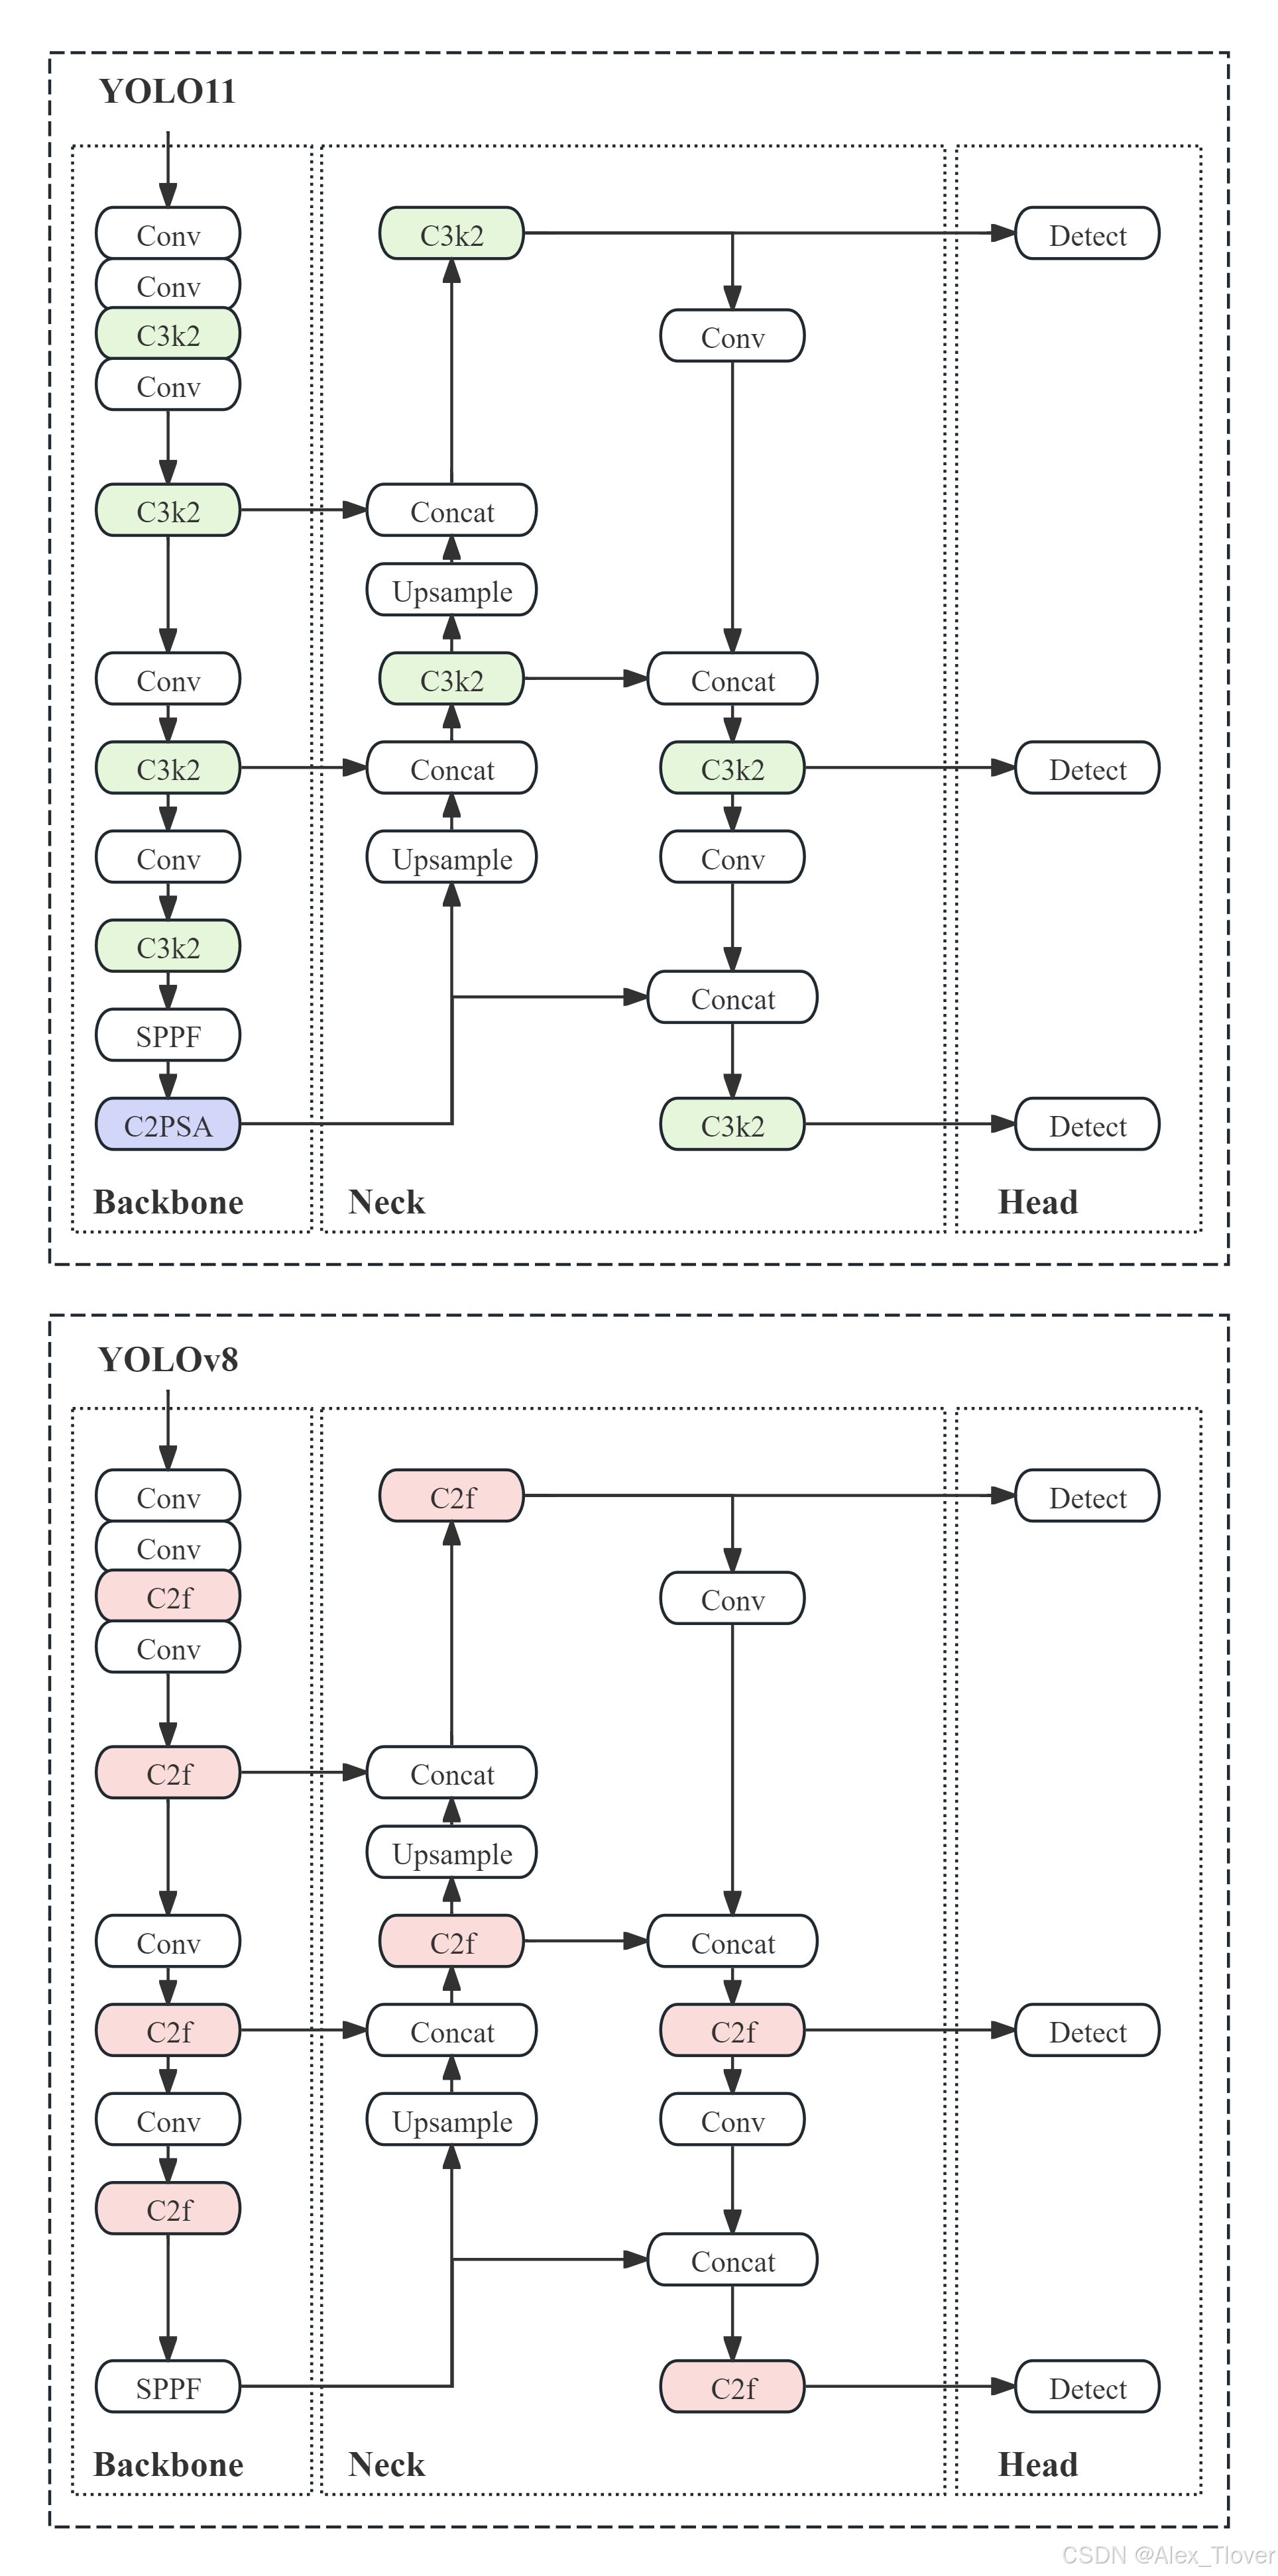
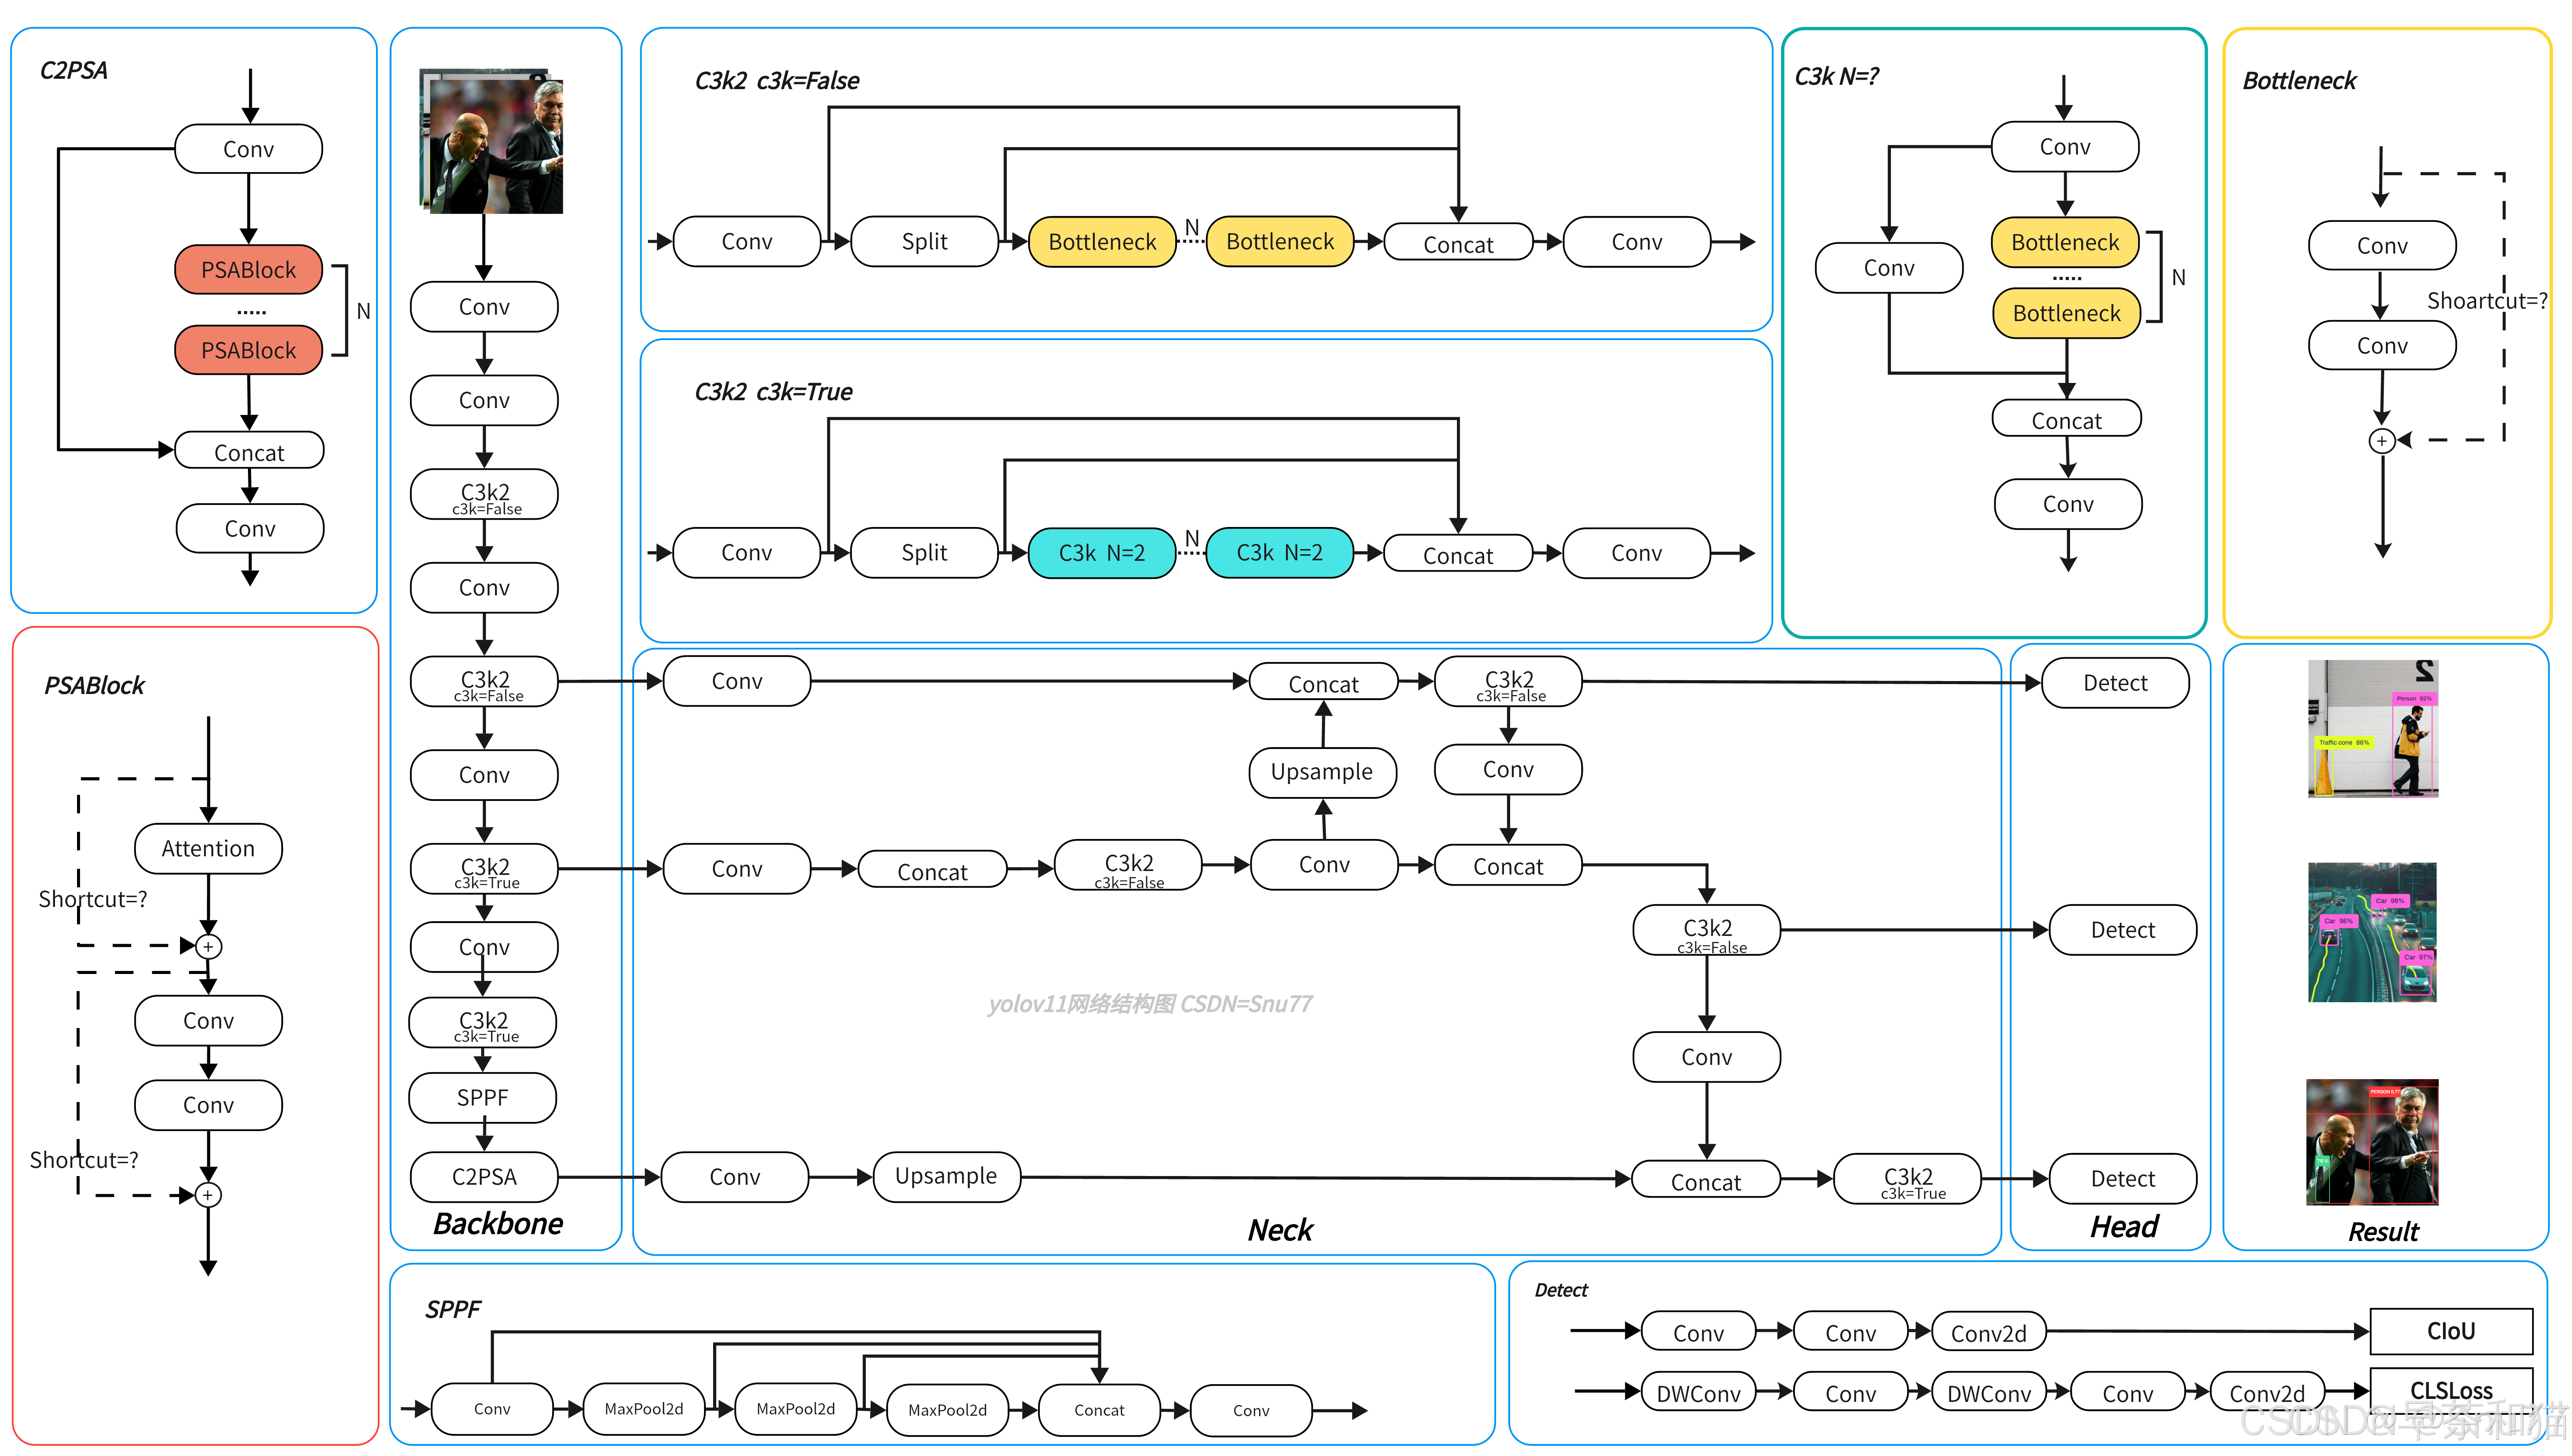
Yolov8与Yolov11的网络架构的区别

超详细YOLOv8目标检测全程概述:环境、训练、验证与预测详解 这篇博文提供了一个关于使用YOLOv8进行目标检测的全面指南,包括环境搭建、模型训练、验证和预测的详细步骤,以及如何解释训练过程中生成的各种图表和数据。整篇文章为读者提供了一个关于如何利用YOLOv8进行目标检测的实践指南,从环境搭建到模型部署,再到结果分析,每一部分都给出了详细的步骤和解释。此外,还有对于模型输出的解释,帮助读者更好地理解和使用YOLOv8模型。 阅读详情
YOLOv8 vs YOLOv11:从模块设计到实战性能,一文搞懂如何选择 本文深入对比了YOLOv8与YOLOv11在目标检测领域的核心差异。从网络架构革新入手,分析了YOLOv11引入的C3K2与C2PSA模块如何优化特征提取与融合,并探讨了其采用深度可分离卷积实现检测头“瘦身”的轻量化策略。结合工业检测与安防监控等实战场景,提供了基于精度、速度、稳定性及部署环境的详细选型指南。 阅读详情

相关推荐

Yolov3网络架构分析

Yolov3网络架构分析 上图三个蓝色方框内表示Yolov3的三个基本组件:  CBL:Yolov3网络结构中的最小组件,由Conv+Bn+Leaky_relu激活函数三者组成。  Res unit:借鉴Resnet网络中的残差结构,让网络可以构建的更深。  ResX:由一个CBL和X个残差组件构成,是Yolov3中的大组件。每个Res模块前面的CBL都起到下采样的作用,因此经过5次Res模块后,得到的特征图是608->304->152->76->38->19大小。 其

吴建明wujianming_110117 2856

YOLOv8与YOLOv11:网络架构优化与性能提升的关键差异

本文深入对比了YOLOv8与YOLOv11在网络架构上的核心差异。YOLOv11通过引入C3k2模块、C2PSA注意力机制以及深度可分离卷积构成的轻量化解耦头,在保持高精度的同时,显著优化了模型体积与推理速度,尤其适合对计算资源敏感的边缘设备部署场景。

weixin_29046611的博客 381

YOLOv11 vs YOLOv10:性能对比与升级指南(附网络结构图)

本文深入对比了YOLOv11与YOLOv10的性能差异,详细解析了网络结构图的优化设计,并提供了实用的升级指南。通过基准测试和实际场景验证,展示了YOLOv11在精度、时延和资源占用方面的显著提升,帮助开发者顺利完成模型迁移。

weixin_29164497的博客 478

详解YOLOv8网络结构/环境搭建/数据集获取/训练/推理/验证/导出/部署

YOLO(You Only Look Once)系列算法因其高效、准确等特点而备受瞩目。由2023年Ultralytics公司发布了YOLO的最新版本YOLOv8是结合前几代YOLO的基础上的一个融合改进版。本文YOLOv8网络结构/环境搭建/数据集获取/训练/推理/验证/导出/部署,从网络结构的讲解从模型的网络结构讲解到模型的部署都有详细介绍,同时在本专栏中还包括YOLOv8模型系列的改进包括个人提出的创新点,传统卷积、注意力机制、损失函数的修改教程,能够帮助你的论文获得创新点。

Snu77的博客 8万+

万字详解YOLOv8网络结构Backbone/neck/head以及Conv、Bottleneck、C2f、SPPF、Detect等模块

YOLOv8是由Ultralytics开发的最先进的目标检测模型,推升了速度、准确性和用户友好性的界限。YOLO这一缩写代表“你只看一次”(You Only Look Once),通过在一次网络传递中同时预测所有边界框,提升了算法的效率和实时处理能力。相比之下,其他一些目标检测技术需要经过多个阶段或过程来完成检测。YOLOv8在流行的YOLOv5架构上进行了扩展,在多个方面提供了改进。

专注于图像领域,主要研究内容包括计算机视觉和深度学习,特别是在图像分类、目标检测和图像生成等方面有深入的研究和实践经验。 14万+

YOLO系列发展简史:详解YOLOv11的背景、特点及与YOLOv8、YOLOv10的区别

YOLOv11技术解析与创新突破 YOLOv11作为YOLO系列最新版本,在保持实时检测优势的同时,针对小目标检测和计算效率两大挑战进行创新优化。其核心突破包括: 架构革新:采用C3K2模块重构骨干网络,以双3×3卷积替代大卷积核,减少22%参量同时保持特征提取能力 注意力机制:创新C2PSA位置敏感注意力模块,平衡全局与局部特征,提升小目标检测精度3.2% 训练策略:双标签分配机制结合无NMS设计,在COCO数据集实现54.7% mAP,推理速度达185FPS(V100) 与YOLOv8相比,YOLOv1

本博客聚焦 YOLOv11 全流程落地,涵盖架构优化、数据集处理、训练技巧与多场景部署,兼及国产数据库、Java 开发与 AI 模型应用,内容兼顾理论与工程实践,为开发者提供系统干货,助力高效提升技术能力。 2776

YOLOv11 vs YOLOv8 vs YOLO26:三大版本架构差异与性能全面对比

三代版本的演进路线非常清晰:v8搭框架,v11提精度,v26做部署。给开发者的三点建议:不要盲目追新。版本号高不代表适合你,老项目稳定优先,没必要为了一两个点的mAP强行升级,改架构、改部署的成本远大于那点精度收益新项目选型看场景。通用场景选v11,边缘部署选v26,求稳选v8,三个版本各有定位,没有绝对的高低之分关注部署成本。很多人选型只看mAP,不看部署难度。实际上项目落地时,部署和维护的成本远高于模型训练的成本,部署友好度应该作为核心选型指标。

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 301

11、YOLOv8教程--- 总结及常见问题解答

要使用YOLOv8,您需要一台带有GPU的计算机,深度学习框架支持(如PyTorch或TensorFlow),以及访问YOLOv8的GitHub。Encord集成了最新的YOLOv8先进模型,使您能够在YOLOv8模型的基础上训练微型模型,以支持您的AI辅助标注工作。是的,YOLOv8的代码库是开源的,并可在GitHub上用于研究和开发目的,可以在此处找到。是的,可以在自定义数据集上对YOLOv8进行微调,以增加其针对特定目标检测任务的准确性。在准确性方面,YOLOv8与其他目标检测模型相比如何?

Knowledgebase的博客 905

最新版YOLOv12安装秘籍:让目标检测变得前所未有的简单(附与YOLOv8版本对比)

yolov12安装配置以及与yolov8的对比

weixin_43366149的博客 2173

RV1126上YOLOv8部署实战:从模型转换到板端推理的完整避坑指南

本文提供了在瑞芯微RV1126芯片上部署YOLOv8目标识别算法的完整实战指南。内容涵盖从模型转换、环境搭建到板端推理代码编写的全流程,重点解析了RKNN-Toolkit使用、量化配置、内存优化及后处理实现等关键环节的常见问题与解决方案,旨在帮助开发者高效避坑,实现边缘AI应用的稳定落地。

pz89012345的博客 559

基于AIS动态数据与AI结合得经纬度标示算法

港口船舶智能标注系统 本系统通过结合摄像头视频流和AIS船舶动态数据,利用AI技术实现船舶实时标注功能。系统架构包括视频流处理、AIS数据解析、船舶检测匹配和坐标映射转换等模块。关键技术步骤: AIS数据获取:通过本地接收机或网络API获取船舶位置、航速等信息 AI目标检测:采用YOLOv8等模型识别视频中的船舶 船舶匹配算法:通过位置投影或运动轨迹匹配视频目标与AIS数据 坐标映射:使用相机标定技术将经纬度转换为图像坐标 实时标注:在视频画面上叠加船名、位置等关键信息 应用场景包括港口监控、智能海事管理和

qianbo042311的博客 1788

VSCode玩转Arduino:手把手解决‘未定义Serial’和头文件找不到的坑

本文详细介绍了在VSCode中配置Arduino开发环境时遇到的‘未定义Serial’和头文件找不到问题的解决方案。通过修改c_cpp_properties.json文件、调整IntelliSense引擎设置以及添加正确的库路径,开发者可以高效解决这些常见错误,提升开发体验。文章还提供了针对不同开发板和平台的高级配置技巧,确保配置的长期有效性。

weixin_42620202的博客 351

Ubuntu24.04下Librenms的完整安装与配置指南

本文提供了在Ubuntu 24.04 LTS系统上完整安装与配置LibreNMS网络监控系统的详细指南。内容涵盖系统环境准备、依赖安装、源码获取、PHP/数据库/Nginx配置、Composer安装、网页向导设置以及设备添加与日常使用,帮助用户快速部署一套功能强大的开源网络监控解决方案。

tgb3456789的博客 1130

基于Python的上市公司年报PDF文本抓取与财务风险分析系统

随着大数据时代的到来,金融数据分析已成为投资决策和风险管理的重要工具。上市公司年报包含了丰富的财务信息和经营数据,通过对这些数据的提取和分析,可以评估公司的财务状况和潜在风险。本文将详细介绍如何使用Python构建一个完整的上市公司年报文本抓取与财务风险分析系统,涵盖PDF文本提取、数据清洗、财务指标计算和风险分析等全流程。

2201_76125261的博客 307

ICC2:postmask ECO参考脚本

更多学习内容请关注「拾陆楼」知识星球。

m0_61544122的博客 873

[Dify实战] 做企业内部助手时,最容易被低估的不是提示词,而是权限、状态同步和反馈回写

这篇文章围绕“做企业内部助手时”这个具体问题展开,很多团队做企业内部助手时,最先优化的是提示词,但真正决定系统能不能上线长期跑下去的,往往是权限边界、状态同步和反馈回写闭环。正文会结合Dify拆解节点设计、配置建议和测试样例,补充关键步骤、检查点和常见坑,帮助读者判断第一版该怎么落地,并把经验复用到自己的真实业务场景中。

技术小甜甜:传播可落地技术,帮助个人和企业降低解决真实场景问题的成本 62

Open3D 计算点云的倒角距离(Chamfer Distance)【2025最新版】

;Chamfer Distance距离可以计算生成点云数据与标签点云数据之间的平均最短点距离。Open3D可以直接用来计算点云的Chamfer Distance距离。博客长期更新,本文最近一次更新时间为:2025年2月18日。

点云侠的博客 3242

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

上一篇: YOLOv8颈部网络主要作用
下一篇: mAP的理解
Livan.Tang
博客等级 码龄9年 118粉丝 51原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值