小米汽车车载多摄像头视频链路深度解析 | MAX96792/MAX96724/MAX96781 实战分享

在这里插入图片描述

🎯 车载多摄像头视频链路深度解析 MAX96792/MAX96724/MAX96781 实战分享 🚗🔥

在现代智能座舱与 ADAS 系统中,多摄像头设计不仅仅是“拍清楚”,更是考验 视频链路带宽规划、虚拟通道管理和成本优化 的系统工程。今天,我们以一套典型案例为例,详细拆解从设计理念到量产落地的全过程。


1️⃣ 视频输入设计:从理想方案到量产折中

原始规划

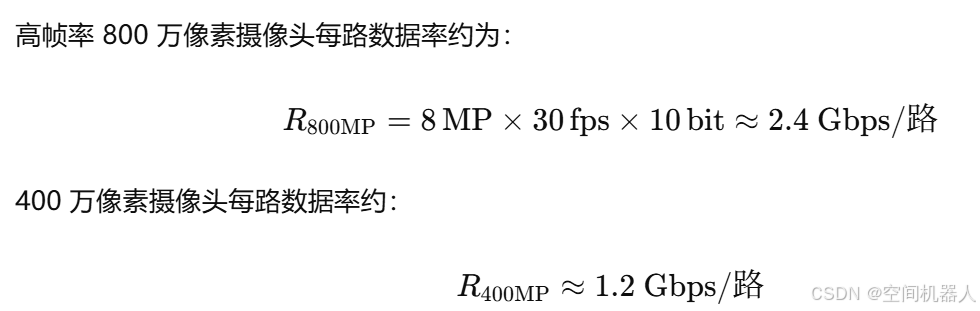
  • 前视高优先级长距摄像头:5 × 800 万像素(高帧率,RAW10)
  • 侧视/环视短距辅助摄像头:4 × 400 万像素

在这里插入图片描述

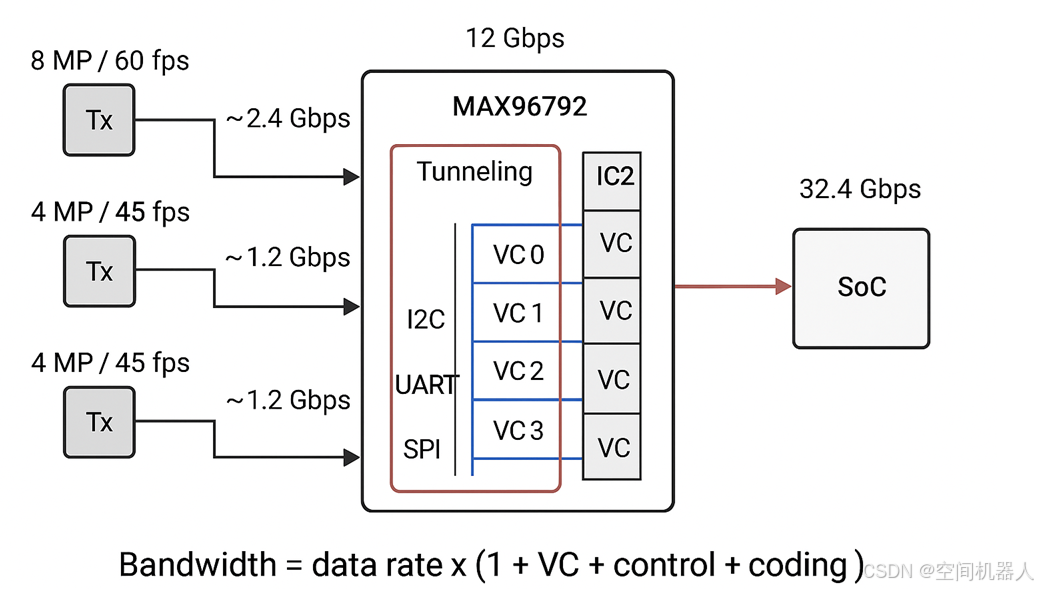
为支撑这些高速数据流,设计上选用了 3 × MAX96792 解串芯片:

  • 双 GMSL3 输入,每片芯片最多接 2 路 800 万像素
  • 支持 12 Gbps Forward + 187.5 Mbps Revers
前沿车规加解串SerDes技术和创新采集卡解决方案 车载SerDes(串行器Serializer/解串器Deserializer的简称)技术对于在车辆内的不同组件之间传输高速数据至关重要。该技术将多通道数据信号转换为串行数据,然后在接收端将串行数据转换回多通道数据(反串行化)。SerDes 在现代车辆中尤为重要,因为现代车辆拥有越来越多的传感器、摄像头和电子控制单元(ECU),需要快速可靠地进行通信。 阅读详情

相关推荐

MAX96789概述

总体描述 MAX96789/MAX96791 芯片能够将双 MIPI DSI 的四通道输入端口数据转换为双 GMSL2/1 高速串行链路协议。它们还能够发送和接收侧通道及外围控制数据,从而实现全双工、单线传输,能够在超过 15 米长的电缆上传输视频以及双向数据。每条 GMSL2 链路在正向传输时的固定传输速率分别为 3Gbps 或 6Gbps,在反向传输时则为 187.5Mbps,最大正向传输速率为 12Gbps,反向传输速率为 375Mbps(在双链路模式下)。

liangziwan的博客 1868

【SerDes】美信GMSL3-CSI调试心得

美信GMSL3加解串器技术解析与调试指南 摘要:本文详细介绍了美信GMSL3高速串行链路技术及其核心器件MAX96793串行器和MAX96792A解串器的关键特性,包括12Gbps高速传输、MIPI接口支持及安全功能。文章提供了完整的调试流程,涵盖Link Lock检测、Pclk确认、Video Lock验证等关键步骤,并针对Tunnel模式给出具体配置方案。同时解答了常见问题如取流冻结的调试方法,通过寄存器读取验证PHY输出状态。该技术适用于汽车ADAS、工业视觉等高带宽场景,支持同轴电缆和屏蔽双绞线传输

qq_38089448的博客 2059

max96712+max96717驱动调试

MAX96712支持视频数据的聚合和复制,使来自多个远程位置的传感器的流能够被组合并路由到一个或多个可用的CSI-2输出。数据还可以基于虚拟信道ID进行路由,从而使来自单个GMSL输入的多个流能够独立地路由到不同的CSI-2输出。CSI-2接口可以通过使用C-PHY或D-PHY来支持2x4 lane和4x2 lane的配置。MAX96712解串器将GMSL2或GMSL1串行输入转换为MIPI CSI-2 D-PHY或C-PHY格式的输出。首先查看相关的模组端原理图和控制器端原理图,熟悉相关的硬件接口情况。

lx123010的专栏 1万+

MAX96724解串器拨码配置实战:从COAX/GMSL2模式到IIC地址设定

本文详细解析了MAX96724解串器的拨码配置方法,涵盖电源管理模式、I2C地址设定及COAX/GMSL2视频传输模式。通过实战案例和故障排查技巧,帮助工程师快速掌握xcDeserializer4.0版本的配置要点,避免常见错误,提升车载摄像头和工业视觉系统的调试效率。

weixin_29243279的博客 569

MAX96714-BCK-EVK#全新原装 Analog Devices / Maxim Integrated 界面开发工具

用于: Single GMSL2/GMSL1 to CSI-2 Deserializer。类型: Full Speed CSI-2 to GMSL2 Deserializer。商标: Analog Devices / Maxim Integrated。产品类型: Interface Development Tools。制造商: Analog Devices Inc.工具用于评估: MAX96714。系列: MAX96714。接口类型: USB。

Chen_YYan的博客 579

ADAS&智能座舱等MAX96789/MAX96791系列双MIPI DSI输入数据转换为GMSL芯片详细解析

MAX96789/MAX96791系列串行器用于将双MIPI DSI(移动行业处理器接口显示串行接口)输入数据转换为Maxim Integrated的GMSL™(千兆多媒体串行链接)1或2高速度串行链接协议。这些设备支持视频和双向数据的全双工单线通信。MAX96789/MAX96791系列串行器将双MIPI DSI(移动行业处理器接口显示串行接口)四通道输入数据转换为双Maxim Integrated的GMSL™(千兆多媒体串行链接)1或2高速度串行链接协议。

weixin_43199439的博客 3602

【QNX+Android虚拟化方案】92 - AIS Camera 美信max967xx解串器-max929x加串器 寄存器配置初始化及工作过程详解

【QNX+Android虚拟化方案】92 - AIS Camera 美信max967xx解串器-max929x加串器 寄存器配置初始化及工作过程详解

|~~~热爱生活、努力学习的小伙汁~~~| 1483

Camera TPG

After an OEM designs an SOC mainboard equipped with the MAX96724 deserializer, it is usually necessary to validate the camera video data path before actual physical cameras are externally connected.

qq_39257814的博客 731

MAX9722中文资料

美信官网中文原版,比英文好看懂哈哈,支持差分和单端输入

美信Maxim Integrated-MAX96752通信及寄存器配置

max96752数据表

FPGA高速接口Aurora8B/10B协议实战:从IP核配置到数据流优化

本文详细介绍了FPGA高速接口Aurora8B/10B协议的实战应用,从IP核配置到数据流优化的全流程。通过Aurora8B/10B协议,开发者可以在FPGA间实现高效的数据传输,适用于高速接口设计。文章涵盖了协议基础、IP核配置、AXI4-Stream接口实战技巧以及性能优化策略,帮助读者快速掌握这一关键技术。

weixin_29280657的博客 263

别再硬啃理论了!手把手教你用Simulink搭VSG并网模型,模拟线路故障(含三相故障模块详解)

本文提供了一份详细的Simulink VSG并网模型搭建指南,特别聚焦于三相故障模块的配置与仿真。通过逐步指导,帮助电力电子工程师掌握从基础电路搭建到复杂故障模拟的全流程,包括单相接地、两相短路等典型故障的波形分析与参数设置技巧,有效弥合理论与实践的鸿沟。

weixin_29057237的博客 312

安卓集成华为HMS Scankit实现自定义扫码功能

实现扫码功能 使用的是集成华为扫描的SDK,UI界面借鉴的是谷歌官方的Zxing项目中的自定义view,两者结合实现。 先上效果图: 先在项目根级别(build.gradle)当中配置HMS Core SDK的Maven仓地址。 // 配置HMS Core SDK的Maven仓地址。 maven {url 'https://developer.huawei.com/repo/'} // 配置HMS Core SDK的Maven仓地址。 maven {url 'https://developer.huaw

qq_47625961的博客 5507

相机光学(三十八)——VCM(Voice Coil Motor)音圈马达

VCM(Voice Coil Motor)音圈马达全称Voice Coil Montor,电子学里面的音圈电机,是马达的一种。因为原理和扬声器类似,所以叫音圈电机,具有高频响、高精度的特点。其主要原理是在一个永久磁场内,通过改变马达内线圈的直流电流大小,来控制弹簧片的拉伸位置,从而带动上下运动。手机摄像头广泛的使用VCM实现自动对焦功能,通过VCM可以调节镜头的位置,呈现清晰的图像。弹片式结构滚珠式结构摩擦式结构Open loop开马达Close loop闭环马达。

图像学习之旅 7186

Calibre license失效的解决方法

Calibre license失效的解决方法

qq_45354630的博客 6466

专有钉钉小程序(浙政钉)开发搭建流程总览

最近公司有一个项目要做浙政钉,让我来负责做。靠,我一脸懵,开发了两年多不知道浙政钉是啥,感觉我眼界还是低了。然后就去百度、同事问了一圈才知道就是个钉钉小程序嘛,然后发布到浙政钉上了。就搭建项目跑起来我都肥了很多事,中间走了很多坑。正好领导让我写《钉钉小程序前端开发流程》,这想着也写个博客吧。下面就是整个流程及我所遇到的坑!

m0_53910290的博客 6351

全新RT-DETR 有效涨点改进目录 | 包含各种卷积、主干改进、各种注意力机制、Neck特征融合改进、损失函数、AIFI创新改进、独家创新、小目标检测、特殊场景检测等最全大论文及小论文必备创新改进点

《全新最全RT-DETR涨点改进专栏》提供500+种创新改进方案,涵盖卷积、注意力机制、主干网络等模块优化,适用于PCB检测、工业缺陷检测等场景。专栏包含顶会论文改进点、数据集增强方法、热力图可视化等实用功能,帮助科研人员快速提升模型性能。提供完整环境配置指南(Python3.10+Pytorch2.5.1)和训练教程,支持不同版本RT-DETR模型。定期更新涨点策略,配套QQ答疑群免费指导,适合从入门到发论文全流程需求,特别推荐给目标检测领域的研究生和工程师。

Ai缝合怪、助力小伙伴高效发论文 3341

【LAMMPS学习】五、LAMMPS命令(1) LAMMPS 输入脚本

本部分描述了 LAMMPS 输入脚本的格式以及其中的命令如何用于定义 LAMMPS 模拟。主要包括以下内容。

荷塘阅色 2637

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

上一篇: 多屏显示架构深度解析:Link 带宽规划、VC 调度与 SerDes 超级帧全攻略
下一篇: GMSL vs FPD-Link vs SerDes:车载视觉/显示链路全面对比
空间机器人
博客等级 码龄8年 1万+粉丝 2648原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

空间机器人

您的鼓励是我创作最大的动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值