
OCS2 入门教程(六)- Double Integrator

系列文章目录


目录

系列文章目录

前言

一、查看文件结构

1.1 ocs2_double_integrator 文件夹

1.2 ocs2_double_integrator_ros 文件夹

二、ocs2_double_integrator 文件夹

2.1 config/mpc/task.info

2.2  include/ocs2_double_integrator/definitions.h

2.3 include/ocs2_double_integrator/DoubleIntegratorInterface.h

2.4 include/ocs2_double_integrator/DoubleIntegratorPyBindings.h

2.5 include/ocs2_double_integrator/package_path.h.in

2.6 src/ocs2_double_integrator/__init__.py

2.7 src/DoubleIntegratorInterface.cpp

2.8 src/pyBindModule.cpp

2.9 test/DoubleIntegratorNoRosIntegrationTest.cpp

2.10 test/DoubleIntegratorPyBindingTest.cpp

2.11 test/DoubleIntegratorPyBindingTest.py

2.12 CMakeLists.txt

2.13 package.xml

2.14 setup.py

三、ocs2_double_integrator_ros 文件夹

3.1 include/ocs2_double_integrator_ros/DoubleIntegratorDummyVisualization.h

3.2 launch/double_integrator.launch

3.3 launch/multiplot.launch

3.4 launch/visualize.launch

3.5 rviz/double_integrator.rviz

3.6 src/DoubleIntegratorDummyVisualization.cpp

3.7 src/DoubleIntegratorMpcNode.cpp

3.8 src/DoubleIntegratorTargetPoseCommand.cpp

3.9 src/DummyDoubleIntegratorNode.cpp

3.10 CMakeLists.txt

3.11 package.xml


前言

双积分器示例是我们最简单的问题。它模拟了一个沿 x 方向移动的一维点质量。模型是线性的,成本函数是二次函数。目标点通过参考管理器模块设置为二次成本。
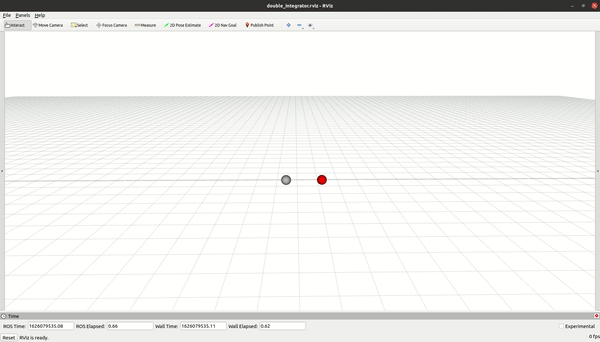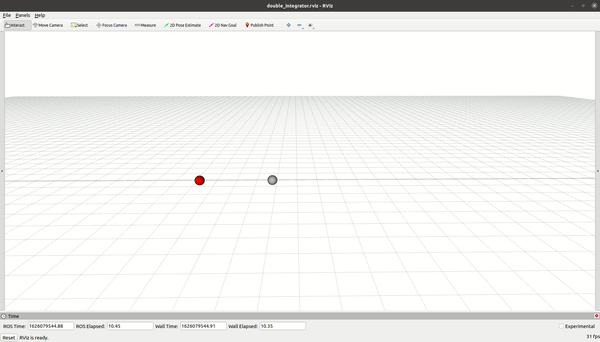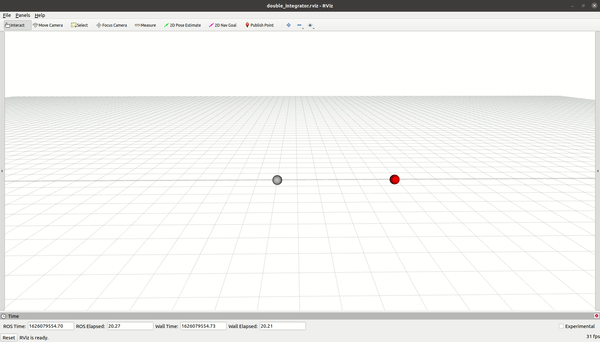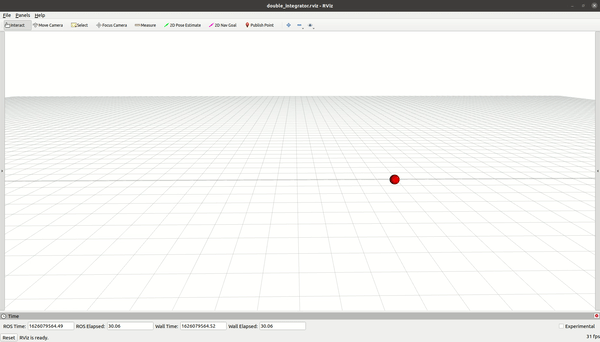
0d89386bac5e91f723122ed101ddb0f3.gif


一、查看文件结构

1.1 ocs2_double_integrator 文件夹

.
├── auto_generated
├── CMakeLists.txt
├── config
│   
OCS2 移动机械臂深度解析:ocs2_mobile_manipulator 与 ocs2_mobile_manipulator_ros 源码全拆解 摘要:本文深入解析OCS2移动机械臂MPC控制框架的两个核心工具包。ocs2_mobile_manipulator负责算法建模,通过MobileManipulatorInterface统一构建最优控制问题,支持4种机械臂模型并实现自动维度推导;ocs2_mobile_manipulator_ros负责ROS集成,包含MPC求解、虚拟跟踪等4个核心节点。文章详细剖析了工具包分工、最优控制建模架构(含动力学、代价约束设计)、ROS运行管线、参数配置映射,并提供了高效的源码阅读顺序建议,帮助开发者快速掌握移动机械 阅读详情

相关推荐

OCS2 例程代码解析- Quadrotor

OCS2 例程代码解析- Quadrotor

weixin_42179833的博客 1565

OCS2 移动机械臂源码精读:MobileManipulatorMpcNode.cpp 逐行超通俗解析

本文介绍了OCS2移动机械臂MPC求解的核心节点文件,作为整个框架的算法执行入口。该程序主要功能包括:初始化ROS节点并建立通信环境,从ROS参数服务器读取配置文件,创建机器人控制模型接口,绑定ROS参考管理器接收外部目标轨迹,初始化高斯牛顿DDP-MPC求解器,最终封装为ROS接口实现控制闭环。文章详细解析了头文件声明、命名空间简化、主函数流程等关键部分,重点说明了如何通过MobileManipulatorInterface加载机器人模型和最优控制问题,以及如何将MPC求解器与ROS系统集成,实现状态接收

m0_73309445的博客 304

OCS2 入门教程(一)

OCS2 是专为切换系统优化控制(ptimalontrol forwitchedystems,OCS2)定制的 C++ 工具箱。该工具箱提供以下算法的高效实现:SLQ:连续时间域约束 DDPiLQR:离散时域约束 DDPSQP:基于 HPIPM 的多重打靶算法IPM: 基于非线性内点法的多重搜索算法SLP:基于 PIPG 的顺序线性规划算法OCS2 通过增强拉格朗日法(Augmented Lagrangian)或松弛障碍法(relaxed barrier methods)处理一般路径约束。

机器人控制与仿真应用 7827

OCS2 入门教程(五)- 从 URDF 到 OCP、配置求解器、MPC - Net

阻碍 MPC 在机器人任务中广泛应用的主要挑战之一是设置最优控制问题的负担。OCS2 提供了多个辅助类,用于定义一些常用模型、成本和约束条件,以减轻这一问题。为此,OCS2 提供了多个第三方软件包接口,如 RobCoGen、CppADCodeGen、Pinocchio 和 HPP-FCL。我们在此重点介绍 Pinocchio 接口。本页讨论的所有软件包都可以在元软件包 ocs2_pinocchio 中找到。

机器人控制与仿真应用 3385

OCS2 入门教程(四)- 机器人示例

OCS2 包含多个机器人示例。我们在此简要讨论每个示例的主要特点。

机器人控制与仿真应用 3587

OCS2 入门教程(三)- 最优控制模块

在本页中,我们将为您提供如何定义 MPC 问题的一些提示。在 OCS2 中,OptimalControlProblem 结构定义了优化问题的主要组成部分,即动力学、成本和约束条件。除此之外,您可能还希望为 MPC 提供一些参考轨迹、预定义模式计划(用于切换系统)和其他外部信息,如模型参数的更新(如在自适应控制设置中)、环境地图(如用于避免碰撞的 SDF 地图)等。所有这些都可以借助参考管理器(ReferenceManager)和求解器同步模块(SolverSynchronizedModule)来实现。

机器人控制与仿真应用 2591

OCS2 入门教程(二)

我们在此简要说明您为解决具体问题而应用 OCS2 所需的步骤。根据安装页面的描述,我们已经假定您已经成功安装了程序库。

机器人控制与仿真应用 2652

OCS2 入门教程(七)- CartPole

这段代码定义了一系列参数和配置,用于控制一个名为CartPole的系统的动态行为。其中包括CartPole系统的参数(如质量、长度等),SQP优化算法的配置, rollout(系统动态模拟)的配置,MPC(模型预测控制)的配置,初始状态和状态、控制、目标权重矩阵,以及最终目标状态。这些参数和配置将用于控制CartPole系统的运动。这段代码描述了一个模型预测控制(MPC)问题的详细配置,应用在经典的 CartPole 平衡任务上。

机器人控制与仿真应用 629

直流有刷电机H桥控制实战:从原理图到PWM调速(附DR70x驱动芯片详解)

本文详细解析了直流有刷电机H桥控制的核心技术,从原理图设计到PWM调速实现,特别针对DR70x驱动芯片的应用进行了深入探讨。文章涵盖了H桥电路的电流路径分析、PWM调速的工程细节、DR70x驱动芯片的工作原理及典型应用电路设计,并提供了实测波形分析和故障排查方法,为工程师提供了一套完整的解决方案。

weixin_29215815的博客 142

DeepSeek-OCR 本地部署使用教程(附完整环境配置与推理示例)

DeepSeek-OCR是由DeepSeek AI推出的开源OCR模型,支持高精度文档识别与结构化输出(如Markdown转换)。本文提供了详细的本地部署指南,包括系统要求(推荐Linux+A100 GPU)、环境配置(Python 3.12.9+PyTorch 2.6.0+CUDA 11.8)、模型下载及两种推理方式:高性能的vLLM(适合批量处理)和灵活的Transformers(适合调试)。支持多种分辨率模式和提示词模板,适用于合同识别、PDF转换等场景。常见问题包括显存优化和性能调优建议。

qq_58607032的博客 6708

让 AI 学会“慢思考”:MCP Sequential Thinking 深度部署与使用指南

摘要: MCP Sequential Thinking 是一种让AI具备"慢思考"能力的技术,通过动态调整思维路径解决复杂问题。本文详细介绍了在Windows、macOS和Linux系统下的部署方法,包括环境准备、配置文件修改等步骤。该技术通过"产生想法-评估需求-修正路径"的循环机制,显著提升AI在代码设计、数学证明等复杂任务中的表现。文章还提供了验证安装方法、使用示例和常见问题解答,帮助开发者解锁AI的深层思考能力。(149字)

weixin_43236925的博客 1898

ESP32-CAM与Thonny的完美搭配:从烧录到通信的完整流程

本文详细介绍了如何将ESP32-CAM与Thonny IDE完美结合,从固件烧录到通信测试的完整流程。通过硬件连接、MicroPython固件烧录、Thonny环境配置以及摄像头功能开发等步骤,帮助开发者快速搭建高效的物联网开发环境,实现图像采集与无线通信功能。

tomato的博客 1118

PowerDesigner 数据库建模使用详解

PowerDesigner 数据库建模使用详解

congge 7078

STM32F407驱动OV2640摄像头全栈解析:DCMI+DMA+SCCB协同设计

图像采集是嵌入式视觉系统的基石,其核心在于传感器与MCU间的数据通路构建。原理上需理解并行接口(如DCMI)的硬件同步捕获机制、串行控制总线(如SCCB/I²C)的寄存器级配置逻辑,以及DMA在高吞吐数据搬运中的关键作用。技术价值体现在解放CPU、保障实时性、降低功耗,并支撑JPEG压缩与RGB565直显等差异化应用。典型场景包括智能终端实时预览、低带宽图像上传、工业现场视频监控及教学实验平台搭建。本文以STM32F407与OV2640集成实践为载体,深入剖析DCMI时序约束、SCCB软件模拟实现及DMA循

weixin_36151775的博客 176

【电弧】基于matlab simulink电弧仿真模型(Mayr Cassie电弧模型)【含Matlab源码 9226期】

simulink电弧仿真模型(Mayr Cassie电弧模型) 完整代码,包运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 188

【光伏风电功率预测】基于 ICEEMDAN + MSCNN-BiGRU-Attention 的并行预测模型

本文提出一种基于ICEEMDAN分解与多尺度深度学习的光伏/风电功率并行预测框架。针对多能源、多时间尺度、强非平稳特性带来的建模挑战,该模型首先通过改进的ICEEMDAN算法将原始功率序列分解为不同频段的IMF分量;随后为每个IMF构建包含多尺度CNN、双向GRU和注意力机制的子模型,实现局部特征提取与时序依赖建模;最后通过并行预测与重构获得最终功率输出。实验表明,该方法能有效解决模式混叠问题,提升预测精度,并支持光伏/风电的独立或联合预测部署,适用于风光联合调度等工程场景。

专注AI大模型,软件混淆,授权 144

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

上一篇: Jetbrains Writerside 使用教程
下一篇: MATLAB - CAN 通信管理器(CAN Explorer)
kuan_li_lyg
博客等级 码龄7年 2万+粉丝 265原创
评论 4
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
