智能车图像处理去畸变+逆透视教程

VIP智能车图像处理去畸变+逆透视教程
图像处理,去畸变与逆透视整合
开通可读全文 ·1w 人阅读
最低0.47元/天 解锁文章

逆透视请参考:智能车逆透视教程(含上位机、源码)_LoseHu的博客-CSDN博客

去畸变请参考:智能车去畸变教程(含上位机、源码)_LoseHu的博客-CSDN博客

逆透视+去畸变:如下

1.简介

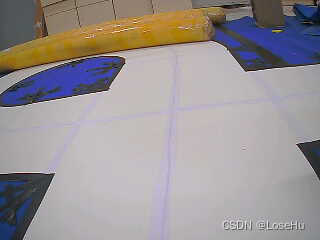
        在前两个博文中已经分别说明了单独去畸变、逆透视的方法。为了同时实现畸变+逆透视,利用之前博文的教程分两步求取矩阵,进行变换。原图以及效果图:
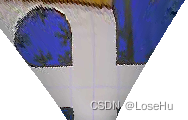
 正如逆透视以及去畸变那样,这种综合的方法自然是保留了两者的特点,例如可以去除图像的畸变,仍然可以利用透视更改图片缩放、图片大小、视野大小。。。。

2.优点

        兼具了去畸变与逆透视的优点

3.原理

        参考去畸变与逆透视的原理

4.通过上位机求取变换参数

        通过上位机分两步完成,具体每一步请参考:

        1.逆透视:智能车逆透视教程(含上位机、源码)_LoseHu的博客-CSDN博客

        2.去畸变:智能车去畸变教程(含上位机、源码)_LoseHu的博客-CSDN博客

VIP 智能车图像处理去畸变教程 对于镜头而言,畸变是一种十分常见的现象,。对于镜头而言,同等条件下一般度数越大,视野越广,所造成的畸变也越严重。本文介绍了一种便捷去畸变法 开通可读全文·5.6k 阅读·25 点赞·115 收藏 阅读全文

相关推荐

逆透视变换车道线检测

摘要 随着社会的进步和发展,安全驾驶和汽车的简便操作越来越受到人们的重视。苹果、谷歌和特斯拉等公司相继推出了无人驾驶系统,国内的厂商也对此领域产生了高度兴趣。基于人工智能和大数据的无人驾驶技术,被认为是消除交通安全问题的最终方法。从美国DARPA 挑战赛到中国未来智能车大赛,无人驾驶技术在全世界兴起了一阵热潮。 对于无人驾驶系统来说,车道线检测是非常重要的技术。到现在为止,已经有一些基于机器视觉的无人驾驶技术得到了应用。对于车道线的检测方法大致可以归结为三种思想:基于车道线模型的方法和基于车道线特征的方法。

毛线岛民的博客 4417

17届智能车-多车编队寻光测距

17届智能车-寻光测距

wu58430的博客 4405

智能车摄像头开源—5 逆透视处理

全国大学生智能车赛摄像头开源:逆透视变换矩阵获取与图像变换

lh66969696的博客 5795

智能车图像逆透视工程实战:从标定到鸟瞰图

图像经摄像头成像后,近大远小的透视变形常导致视觉测量失真。逆透视变换通过单应矩阵将斜视图像映射为俯视鸟瞰图,使地面尺度均匀,为智能车赛道识别提供可靠的几何基准。文章从摄影几何原理出发,阐述透视变换与相机标定的数学基础,并结合VS2019与C++环境讲解OpenCV实现流程,涵盖棋盘格标定、去畸变、四点法选点及鸟瞰图生成等关键环节,并分享工程调试中的常见问题与调参经验,帮助开发者快速构建稳定的逆透视系统。

weixin_29183637的博客 297

智能车竞赛图像逆透视vs2019工程使用C++和opencv

使用vs2019运行的opencv图像处理工程 专用于智能车竞赛图像逆透视

智能车摄像头开源-5 逆透视处理

文档来自于b站“__苏格拉没有底___”,内涵逆透视MATLAB源代码,本人不收取费用,可在b站找博主视频链接下载

SNN目标识别MNIST

总体来说这篇论文提出的方法用了多种更精密的细节,如LIF膜电位公式,三种STDP方法,但我觉得还可以有很大的改进,比如输入层全连接到兴奋层,兴奋层通过抑制层实现的侧向抑制,抑制层不参与学习等等。尤其是兴奋层通过抑制层实现侧向抑制这里,当神经元兴奋时,通过抑制层再倒回兴奋层,所抑制的已经经过一了一段时间的延迟。如有错误,请不吝赐教。

m0_74982304的博客 1255

codesys多协议通信之OPC UA通信

测试不易,转载请注明出处!

weixin_44243068的博客 3629

初探Proxmox Datacenter Manager:统一管理多集群与单节点的利器

本文介绍了Proxmox Datacenter Manager (PDM) 这一统一管理工具,它能有效解决多套Proxmox VE环境(包括集群和单节点)管理碎片化的痛点。文章详细阐述了PDM的核心功能、安装部署步骤,并通过实战演示了如何添加单节点与整个集群,实现资源的集中监控与基础运维,为运维人员提供了高效的集中管理解决方案。

weixin_29217235的博客 150

PCB数据集

整理了一部分PCB数据集

m0_57996537的博客 3859

图形引擎实战:镭射效果制作分享

该方案的优势1.遵循物理的2.可以使用少量的参数去调控镭射的效果。计算相对简单,缺点仍是颜色不能够自定义,还有一种常见的方案是采样一张镭射贴图来模拟,好处是颜色可以自定义同时性能上还很高效没有复杂的公式计算。我查阅了网上普遍的方案,常见的做法是制作一个Ramp图生成工具,然后将生成好的ramp图赋给材质。这两个方案的好处是美术同学可以手动的去控制镭射的颜色。最后就是Shader中对Ramp图的采样的部分,Ramp图的UV坐标是使用fresnel作为Ramp的U轴坐标,0.5作为V轴坐标。

qq_41166022的博客 1345

如何在iPhone上本地运行SmolVLM?5亿参数模型实战指南(附Swift代码)

本文详细介绍了如何在iPhone上本地部署和运行轻量高效的SmolVLM多模态模型。通过实战指南,分享了使用Swift和MLX框架进行环境配置、模型加载、内存优化以及实现实时图像分析与文本生成的完整流程,帮助开发者在移动端高效运行AI视觉语言模型。

echo99的专栏 650

ardupilot 获取避障传感器数据

本节主要记录自己学ardupilot的避障代码过程,首先看下怎么注册避障传感器,然后怎么获取避障数据。

陌城烟雨 5516

从0到1:用Claude 3.7十日拿下教育部课题申报书(附可修改LaTeX模板)

🟣"作为教育部人文社科项目评审专家,请根据近三年立项数据分析,为[您的学科方向]领域推荐5个具有创新性且符合'十四五'规划的重点选题,要求选题体现交叉学科特征,并标注潜在理论突破点"🟣"根据前期研究基础,创建包含4个研究模块、12个关键节点的三维技术路线图,要求体现实验仿真-实证研究-理论建模的螺旋递进关系,并标注每个节点的预期成果形态"🟣"现在切换至教育部学科评审组组长模式,从选题价值、创新程度、研究可行性三个维度对本申报书进行盲审,生成包含9个扣分风险点的诊断报告及修改优先级排序"

智能AI让学术科研更容易 537

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

上一篇: 智能车图像处理去畸变教程
下一篇: 自制摩斯电码连接器【CW-LINK】

双11狂欢大促

盲盒赢 定制羽绒服

开启惊喜盲盒,抽取你的专属好礼

— 惊喜奖品抢先看 —
LoseHu
博客等级 码龄8年 4742粉丝 37原创
评论 4
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

LoseHu

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值