富斯遥控器-ros机器人控制

VIP富斯遥控器-ros机器人控制
富斯遥控器-ros机器人手柄控制
开通可读全文 ·1.6k 人阅读
最低0.47元/天 解锁文章

富斯遥控器-ros机器人控制

背景:北通遥控手柄控制ros,向底盘发送/cmd_vel比较方便,但受限于距离太近了,只有十几秒,而航空遥控机覆盖范围能达到几百米,所以就想着能不能用航空遥控器代替

准备工具:富斯遥控器i6s,接收器ia6b,ttl转usb
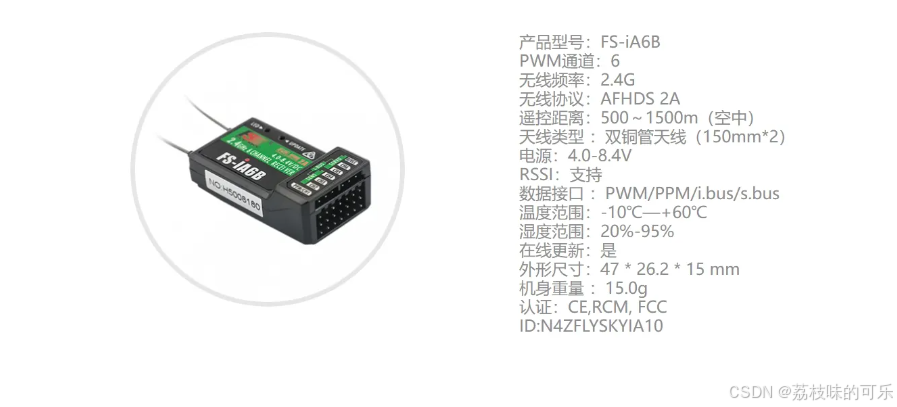
实物图

1:遥控器和接收机对码接收机5v供电,b/vcc短接,接收机红灯闪烁,打开富斯遥控器,进入设置,system,点击rx bind,等待对码成功,接收机红灯常亮


参考视频网站:富斯FS i6s触屏十通道遥控器教程_哔哩哔哩_bilibili

2:ibus输出设置,电脑可以解析ibus数据,通过ttl转usb数据线

遥控器——设置->system->output mode->serial选择i-bus

VIP ros安卓通过udp协议控制小车移动(实现手机端遥控器) / 接收消息的缓冲区。#define PORT 8000 // 用于监听的端口号。#define BUF_LEN 1024 // 缓冲区大小。//关闭socket。// 接收来自客户端的消息。// 向客户端发送回复消息。// 2.初始化 ROS 节点。// 4.循环发布运动控制消息。// 处理接收到的消息。// 初始化服务器地址结构体。// 绑定socket和地址。// 3.创建发布者对象。//4-2.设置发送频率。// 创建socket。//4-1.组织消息。//4-3.循环发送。 开通可读全文·1.5k 阅读·0 点赞·6 收藏 阅读全文

相关推荐

如何用富斯i6s遥控器实现ROS机器人远程控制(附Python脚本)

本文详细介绍了如何使用富斯i6s遥控器实现ROS机器人远程控制,包括硬件配置、i-BUS协议解析和Python脚本实现。通过实战指南,读者可以学习如何将富斯遥控器与ROS系统深度整合,实现500米以上的稳定控制距离,并掌握多模式切换、紧急停止等高级功能。

weixin_29278805的博客 123

富斯i6s遥控器ROS控制实战:从对码到话题订阅全流程

本文详细介绍了如何将富斯i6s遥控器集成到ROS系统中,实现远距离机器人控制。内容涵盖从硬件对码、配置i-BUS输出,到编写Python脚本解析串口数据、创建虚拟手柄设备,最终通过ROS的joy_node发布标准控制话题的全流程。该方案解决了传统手柄控制距离短的问题,为户外或大范围机器人应用提供了高性价比的远程控制解决方案。

weixin_29267307的博客 191

用Arduino/STM32解析富斯I6X遥控器IBUS信号:一个机器人毕设的完整数据采集方案

本文详细介绍了如何使用Arduino/STM32解析富斯I6X遥控器的IBUS信号,提供完整的硬件连接方案和高效解码算法。涵盖从接收机供电选择、信号线连接到数据解析的全流程,并分享可直接移植的代码库,帮助开发者快速实现摇杆数据读取,适用于机器人控制等场景。

weixin_33725270的博客 305

从零开始:富斯I6X与A8S的IBUS协议在机器人控制中的实战应用

本文详细介绍了富斯I6X遥控器与A8S接收机通过IBUS协议在机器人控制中的实战应用。从硬件配置、协议基础到遥控系统初始化,再到IBUS协议解析与机器人控制集成方案,提供了全面的技术指南。特别适合创客和工程师解决机器人控制中的实际问题,提升项目开发效率。

weixin_29191081的博客 503

技术分享 | 遥控器控制(Joystick)

一、遥控器控制 在真实飞行过程中,我们使用真实的遥控器作为控制无人机的主要操作来源,遥控器始终拥有最高的权限,精湛的遥控器操作手法可以保证无人机安稳着陆,但对于很多非专业人士来说,遥控的操作技巧是需要不断练习的。 我们始终强调一个观念,仿真与实机结合,这样更加符合开发流程,在以往的仿真中,我们通过键盘控制无人机飞行,并不能真实的反应出实机飞行时该怎么操作,也是基于现在存在的种种问题,为了让仿真与实机结合的更加完美,在Prometheus中增加遥控器控制方式,与真机使用对应起来,更加容易上手和进行二次开发。

AMOVLAB(阿木实验室) 3680

FS-i6S使用说明书202104191

1. 安全 1 2. 产品介绍 2 3. 使用前准备 6 4. 操作指引 7 5. 系统界面 8

富斯(i6s)遥控器+PX4+AirSim仿真

富斯(i6s)遥控器+PX4+AirSim仿真 使用遥控器外设连接 px4、airsim、qgc 进行仿真控制

FS-I6S遥控器操作说明书

详细讲解了FS-I6S遥控器的操作使用,及设置方法。

FS-i6S中文版.zip

FS-i6S遥控中文版升级文件,图文教程 https://blog.csdn.net/zhouml_msn/article/details/105286911

PS2遥控器资料 ROS小车遥控驱动代码遥控器通信协议含测试工程文件

ps2遥控协议解析代码,对协议解析文件做了详细注释和优化,基于STM32F103RCT6编写了测试程序,方便移植和测试,适合二次开发和学习使用。 资料主要包含: 1.ps2协议解析c文件 2.ps2通讯手册1.5 3.测试例程源码 4. 相关测试软件

lammps建模(电解液)opls-aa力场的基本流程

lammps建模(电解液)opls-aa力场的基本流程

syj0922的博客 2120

在Qt中使用EtherCAT-SOEM的初始化中,状态机卡在PreOp->Save-Op过程中,出现State=0x12, Error=0x001e错误的解决办法

1.在调试EtherCAT软件过程中,一直出现配置从站进不了Save_op状态,通过下函数检查从站状态: //使用的从站编号为1 只有1个从站 ec_slave[1].state = EC_STATE_SAFE_OP; ec_writestate(1); //设置到安全模式 ec_statecheck(1, EC_STATE_SAFE_OP, EC_TIMEOUTSTATE * 4); printf("Slave %d State=0x%2.2x StatusCode=0x%4

zeal_for_rov的博客 6813

保姆级教程:用Smaart7和你的USB声卡搞定现场音响系统调试(附频谱与延时测试避坑指南)

本文提供Smaart7与USB声卡协同工作的现场音响系统调试指南,涵盖硬件连接、频谱分析、延时校准等关键步骤。通过详细的操作流程和常见问题解决方案,帮助音响工程师快速掌握专业测量技术,确保演出音质达到最佳状态。

weixin_29290259的博客 414

宝塔部署若依前端出现502解决方法

若依系统是一个基于Java语言的开源项目,旨在帮助开发者减少开发时间,特别适用于需要快速开发出一套具有用户管理、菜单管理、权限管理、定时任务、日志管理等功能的简单系统。系统分为前后端分离、分布式等架构前后端分离部署教程然而通过宝塔来部署若依系统会遇见一些问题,特此在这里记录一下。

m0_74823683的博客 770

体素坐标(voxel_coors)在mmdetection3d中的理解

体素坐标(voxel_coors)在mmdetection3d中的理解

weixin_38362784的博客 4214

面向业务角色的 SAP Fiori Space 与 Page 创建全流程实战指南

业务角色导航设计:从Space与Page规划到实施 摘要:本文探讨了SAP S/4HANA Cloud和BTP ABAP环境中基于业务角色的导航设计方法。传统Fiori Launchpad的Group+Tile模式存在应用堆积问题,而新的Space与Page模型将导航按工作领域(如应付会计、销售代表)组织,每个Space包含多个任务导向的Page。文章详细介绍了从业务角色建模到Space/Page创建、分配的完整流程,包括核心概念解析、规划思路和具体操作步骤。重点阐述了如何根据业务需求选择创建方式(基于预交

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 177

02 - GRACE数据处理步骤简叙

本篇对GRACE数据处理的过程进行了介绍,简单叙述了进行数据各种改正的原因,可以帮助理解GRACE数据处理理论,本文借鉴了多篇优秀博士论文。希望可以对👪有所帮助。

weixin_43339605的博客 3340

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

上一篇: 米文动力 AD10,添加新硬盘,系统迁移
下一篇: 笔记本网线连接开发板(jetson nano),共享网络

双11狂欢大促

盲盒赢 定制羽绒服

开启惊喜盲盒,抽取你的专属好礼

— 惊喜奖品抢先看 —
荔枝味的可乐
博客等级 码龄7年 61粉丝 14原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值











