ロケットが落ちる理由を、元・半導体露光装置の制御屋視点で見る――カイロス3号機から見える、少試行回数開発の構造的不利

2026年3月5日、スペースワンの小型ロケット「カイロス3号機」は打ち上げられたが、ミッション達成が困難として飛行中断となり、打上げは不成功に終わった。
要点3行
失敗は「制御則が弱い」より、計測ノイズ(振動成分の混入)→推定誤差→誤制御がフレキシブル振動と連成して、増幅ループを形成することで起きやすい。
カイロスは3機で2年超。試行回数が構造的に少なく、学習ループが回りにくい。
(nippon.com)
HIL/Monte Carloで“擬似試行”は増やせるが、「外乱の相関や尻尾(tail)」はフライトデータなしでは締めにくい。
要旨
筆者は過去に半導体露光装置のステージ制御(ウェハ/レチクル(マスク)の協調、同期サーボ)を設計していた。その視点でロケットの姿勢制御を見ると、論点は「原因」を当てることではなく、(i) 計測ノイズが増えたときに推定誤差がどのように増大・不安定化するか、(ii) そのとき踏みとどまれる「制御権限(入力の厚み)」があるか、(iii) 少試行回数でも学習ループ(設計→検証→更新)をどう回すか、に集約する。
本稿は公開情報の範囲で、3/1の中止(モデル差の運用顕在化)と3/4の中止(測位信号受信不安定=計測系健全性)を実例に、推定—制御—振動の連成(図1)と、試行回数不足の実務的意味を整理する。
(nippon.com)
1. 序論
エンジニアとして筆者が一番気にするのは、「うまく制御できるか」より前にある前提条件だ。
計測系が何をどの精度で出しているか(計測系の健全性)
その計測から状態をどう推定しているか(推定)
推定に基づいてどれだけ踏ん張れるか(制御権限)
それを何回の試行で改善できるか(試行回数)
カイロス3号機は、3/1に気象条件で中止、3/4に測位衛星信号の受信不安定で中止、3/5に打ち上げ後に飛行中断――と、短期間に「モデル差」と「計測系健全性」が続けて表に出た。
少試行回数開発の厳しさが、運用として可視化されたケースだと筆者は捉えている。
(nippon.com)
2. 事実整理(公開情報で確認できる範囲)
2.1 3/5:飛行中断(ミッション困難)
3号機は打ち上げ後、スペースワンが「ミッション達成が困難」と判断して飛行中断措置を取ったとしている。
(nippon.com)
2.2 3/1:中止(モデル差の“運用顕在化”)
3/1の打上げ中止について会見では、高度約10km付近の気流が想定より弱く、その結果生じうる飛行方向の変化が機体の一部に過大な応力を与える可能性がある――という趣旨が述べられている。
(nippon.com)
エンジニアリングの言葉に直すと、「想定した気象条件(入力)と実測条件がズレた結果、荷重・誤差予算の成立条件が崩れた」ということだ。
2.3 3/4:中止(計測系健全性の問題)
3/4は、安全監視システムが離陸30秒前に作動し、測位衛星信号の受信が不安定だったため見送ったとされる。
(nippon.com)
ここは「通信が不調」ではなく、位置・速度補正に必要な測位信号の品質が低下した、という意味で読むのが自然だ。
2.4 機体の前提(要求条件セット)
スペースワンの公式情報では、カイロスは固体燃料3段+液体推進系キックステージ(PBS)、高さ約18m、全備重量約23トン、SSO高度500kmへ150kgを掲げている。
(space-one.co.jp)
軌道投入級は、段分離・投入精度・(場合によっては)長時間コースト等、成功条件(=破綻し得る条件)のセットが増える。
3. 問題設定:ロケットGNCを難化させる4要素
筆者の整理では、ロケット制御の難しさは次の4点の積で決まる。
モデル差(空力・推進・構造が同時にズレる)
計測ノイズ(IMUへの振動成分混入/測位補正の不安定 等)
入力制約=制御権限(飽和・遅れ・スロットリング可否 等)
学習ループを回せる試行回数の不足
3/1は(1)が運用として顕在化し、3/4は(2)の前提が崩れた。
(nippon.com)
4. 学習ループの試行回数と、その実務的限界
4.1 低試行回数が生む「尻尾(tail)の締まらなさ」
試行回数が少ないと、危険域の境界(どこから破綻し始めるか)が統計的に締まらない。
一度危険域に触れると次の試行までが長く、更新が遅れる。さらに運用窓を保守側に寄せるほど試行機会が減り、負の循環が生まれる。3/1の中止判断は、この循環の入口を示している。
(nippon.com)
4.2 HIL/Monte Carloは効くが、「相関」は代替しにくい
HIL(※)や統合シミュレーション、Monte Carloは少試行では必須だ。ただ、Monte Carloの外に出る典型として「相関が本質の角ケース」がある。
例:風プロファイル/推力線の微小偏心(常時トルク化)/フレキシブルモードの変動。
これらを“独立な分布”として振ると安全側に見えることがある。だが実飛行では、風場で迎角履歴が変わり特定モードが励起され、偏心トルクの効き方も変わる――のように相関が支配し得る。
この相関構造は、結局フライト(または実環境データ)がないと締めにくい。低試行回数の痛点はここだ。
※HIL:
Hardware in the Loopの略。ハードウェアとソフトウェアの統合を検証するためのシステムモデル。
5. 露光装置ステージ制御(反復できる強さ)
露光装置は同じ軌道を一定周期で何万回も走れる。よって外乱が「時間+位置依存」として見えやすい。エンジニアとしての勝ち筋は概ねこうだ。
位置依存外乱をテーブル化し、フィードフォワード(FF)で削る
残差を反復でさらに詰める(ILC的な更新)
レチクル/ウェハ協調で相対誤差を締める
ロケットは同じコースを二度と飛べない。外乱をマッピングしてFFを当てにくい。結果として学習は「外乱を覚える」より、モデル差に耐えるロバスト域を広げる方向に寄りやすい。
6. フレキシブル振動と推定—制御連成
IMU:加速度計+ジャイロ
推定器:センサから姿勢・速度などの“状態”を計算するソフト:例 EKF
6.1 因果ループ
以下の図で示す。
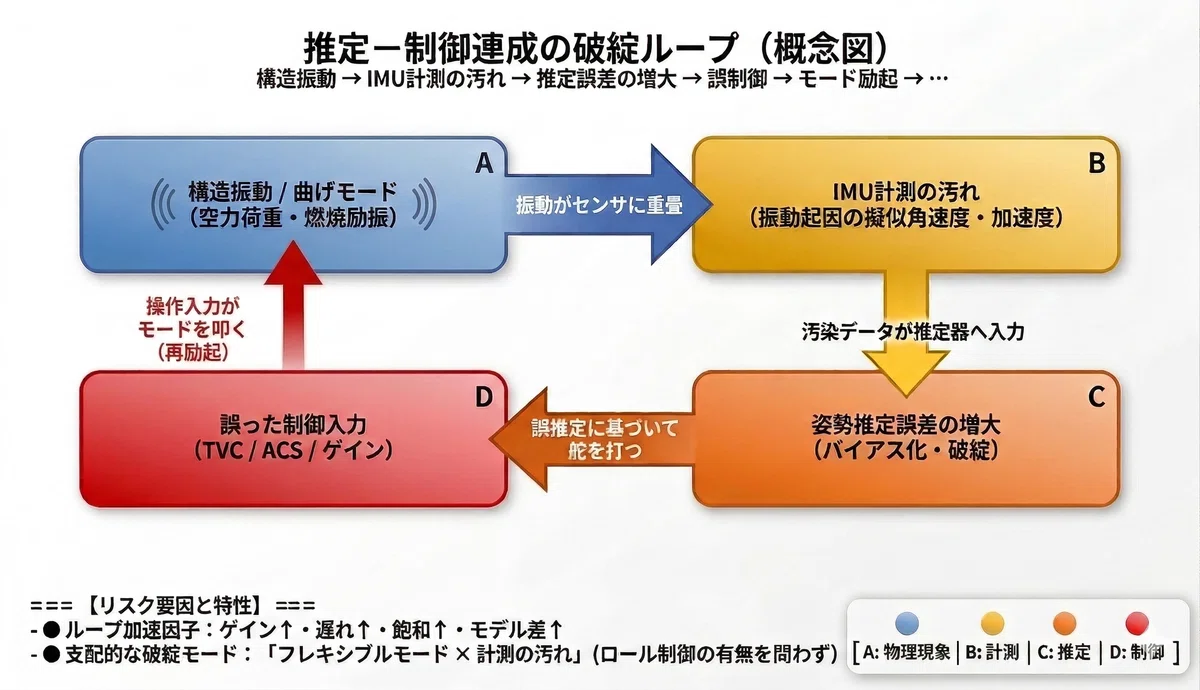
図1キャプション:
機体が揺れる(フレキシブル振動)→その揺れがIMUに振動成分として混入し、計測ノイズが増える→推定器が“本当の運動”と“振動成分”を十分に分離できず、推定誤差が増大する→その推定に基づいて舵を打つ→その入力がさらにモードを励起し、揺れが増える。
重要なのは、誤差が静的に増えるのではなく、制御入力が振動を増幅し、計測ノイズ増加→推定誤差増大→誤制御の連鎖を強める点である。条件によっては、ゲインを上げるほど連鎖が強まる。
図1の読み方(非エンジニア向け)
この図が言っているのは、「揺れる → 計測が乱れる → 推定が外れる → 余計な入力が入る → さらに揺れる」という悪循環が生まれる。
ポイントは、誤差が“静かに増える”のではなく、制御が振動を励起すると増幅ループになり得ることにある。
6.2 連成が怖い理由(計測ノイズ→推定誤差→誤制御)
筆者の経験上、問題は「制御則そのもの」より、計測ノイズ増加が推定誤差を増やし、その推定誤差が誤制御につながる連鎖として現れやすい。
ロケットはIMUが主要計測で、構造振動が計測ノイズとして直接混入する。計測ノイズが増えると推定誤差が増大し、制御入力が意図した方向からずれやすくなる。すると入力がモードを励起し、振動が増え、計測ノイズがさらに増える――図1の連鎖が進む。
だから設計の主戦場は「高性能化」より「連鎖が成立しにくい条件(ロバスト性)」を作ることになる。
6.3 ロール制御の位置づけ(ロール角が緩くても、ロール運動は無視しにくい)
ロール角の絶対値がミッション要求として厳密でない場合はあり得る。だが「ロール角不要=ロール運動を無視」にはならない。
外乱トルクがゼロでない限りロールレートは積み上がり、角度はその積分として累積する。ロールが進むと、座標変換・軸間結合・推定健全性に影響しやすい。つまりロールを弱く扱うほど、推定とロバスト性の要求はむしろ上がる。
7. Falconを「制御権限の差」で見る
7.1 筆者がFalcon比較で見たいのは“入力の厚み”
Falconを持ち出すと「規模が違う」で終わりがちだが、比較の芯は一点、制御権限(入力自由度)の厚みである。
7.2 Falcon User’s Guideが示す制御権限(公式PDF)
SpaceXのFalcon Payload User’s Guide(公式PDF)には、第2段に冷窒素ガス(GN2)のACSがあり、指向とロール制御に用いることが明記されている。
また同資料では、Throttle capability: Yes / Restart capability: Yes といった推力の取り扱い自由度も整理されている。
(spacex.com)
ここで言いたいのは「Falconがすごい」ではない。モデル差や外乱に対して、入力で踏ん張れる余地が厚いという構造差だ。
カイロスは固体3段+PBSという構成で、根本的に「入力自由度を厚くしにくい」側に寄る。
(space-one.co.jp)
少試行回数で開発を進める場合には、入力が薄い分を推定・構造・運用窓で埋める必要がある。難易度は高い。
8. MOMOは何の「補助線」か
MOMOを持ち出す意図は「規模の違い」を言いたいからではない。筆者が補助線として示したいのは、弾道飛行と軌道投入では、成功条件(要求条件セット)の数が根本的に違うという一点だ。要求が増えるほどモデル差の“同時乗り”が起きやすくなり、低試行回数のままでは尻尾(tail)が締まりにくい。
(istellartech.com)
弾道飛行(サウンディング)の成功条件は、乱暴に言えば「上がって、狙った高度域に達して、戻る」。もちろん難しいが、要求の種類は比較的少ない。MOMOは高度80〜100kmに到達後、弾道飛行で落下・着水する機体として説明されている。
(istellartech.com)
一方、軌道投入級は成功条件が“段階的に積み上がる”。たとえば、
イベント数が増える:段分離、上段点火、フェアリング分離、(必要なら)再点火、姿勢保持…
要求が「精度」に寄る:速度・姿勢・タイミング誤差が投入誤差に直結する
時間が伸びるほど厳しくなる:推定と制御が「通し」で成立する必要がある
要求が連成する:気象・空力・構造・推進のズレが同時に乗ったとき破綻しやすい
ここで重要なのは一般論ではなく構造だ。成功条件が増える=失敗モードが増える=全体成功率は“各段階を全部クリアする確率の積”に近づく。
よって少試行回数開発では弱点を統計的に絞り込む前に、別の箇所が先に露出してしまう。筆者はカイロスをこの構造で見ている。
9. 結論
カイロス3号機の不成功と、直前の中止判断(3/1:運用条件ズレ、3/4:測位衛星信号受信不安定)は、「制御が難しい」という抽象論ではなく、計測ノイズ×推定×振動×制御権限×試行回数不足という統合問題を運用の形で可視化した。
(nippon.com)
露光装置の勝ち筋(FF+反復で詰める)は反復可能性に支えられている。一方、ロケットは反復できない。
だから少試行回数の民間打上げで筆者が見るべきだと考えることは、「制御則」そのものより、どこで計測ノイズが増え、推定誤差が増大し、入力の自由度が不足し、そして何回の試行で改善できるのか――その構造である。
参考
【カイロス3号機:3/5 不成功(Jiji / Nippon.com)】
https://www.nippon.com/en/news/yjj2026030500217/kairos-no-3-rocket-launch-unsuccessful.html
【カイロス3号機:3/1 中止(高度10km気流が想定より弱い)】
https://www.nippon.com/en/news/yjj2026030100444/
【カイロス3号機:3/4 中止(測位衛星信号の受信不安定)】
https://www.nippon.com/en/news/yjj2026030401106/kairos-no-3-rocket-launch-rescheduled-for-thurs.html
【カイロス:機体諸元(Space One公式)】
https://www.space-one.co.jp/vehicle/index_e.html https://www.space-one.co.jp/vehicle/
【Falcon Payload User’s Guide(SpaceX公式PDF)】
https://www.spacex.com/assets/media/falcon-users-guide-2025-05-09.pdf
【MOMO(Interstellar Technologies公式)】
https://www.istellartech.com/en/launch/momo/
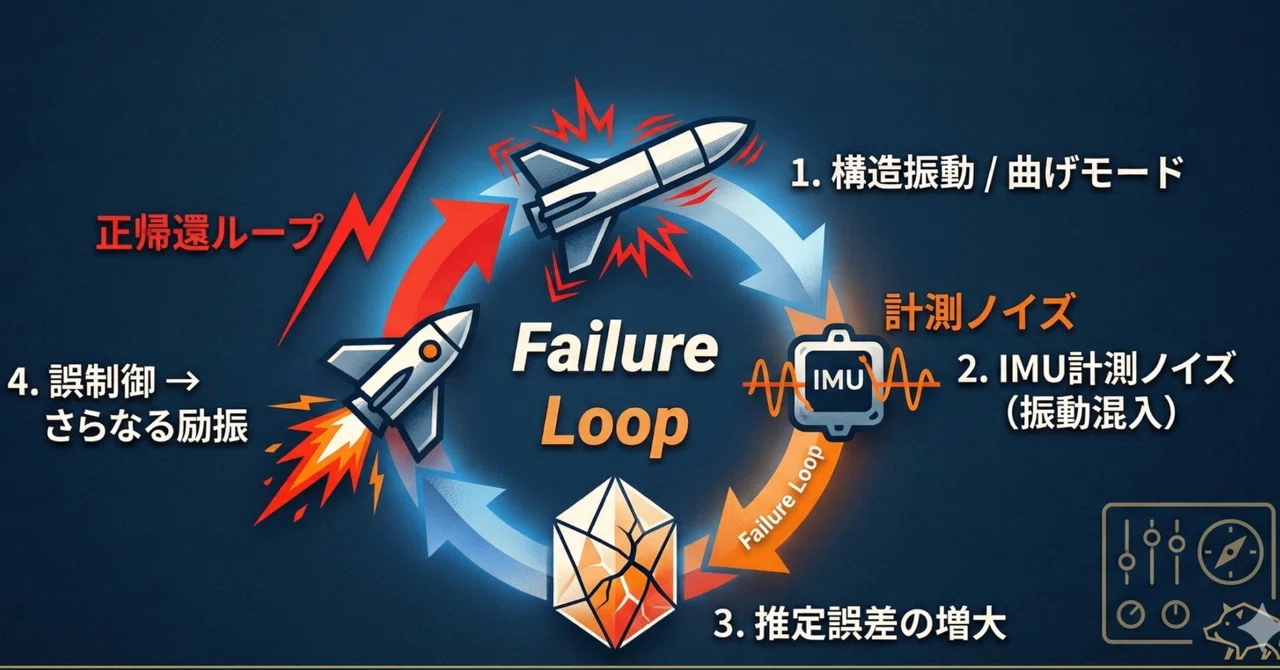
サムネイル
Nano Banana 2(Gemini-3.1/Google)
プロンプト:
A highly detailed, professional engineering schematic infographic, stylized for a note.com article thumbnail. The image is set against a dark navy blue, textured background with subtle gold geometric line patterns and a fine gold line border, creating a cohesive and polished look. The aspect ratio is 16:9 landscape.
The central element is a consolidated 'Failure Loop' diagram, rendered as a circular flow chart. It is divided into four distinct stages connected by color-coded arrows (Blue for the main process, Red for the positive feedback loop), with clear and clean text in both Japanese and English. The text 'Failure Loop' is in large, bold sans-serif font, white with an orange drop shadow, at the very center of the loop, with smaller white text 'Failure Loop' below it.いいなと思ったら応援しよう!
 よろしければ応援お願いします! いただいたチップはクリエイターとしての活動費に使わせていただきます!!
