AIロボット協会(AIRoA)による「国産汎用ロボット開発コンペティション」と今後の展望/尾形理事長講演レポート

「フィジカル AI Summit」が2026年9月16日、東京都の「パレスホテル東京」で開催された。そのなかで、AIロボット協会(AIRoA、アイロア)は、NEDO(新エネルギー・産業技術総合開発機構)からの委託事業「ポスト5G情報システム基盤強化研究開発事業/ロボティクス分野の生成AI基盤モデル開発に向けたデータプラットフォームに係る開発」の一環として実施した、「国産汎用ロボット開発コンペティション」に参加して審査を通過した、7種類のデータ収集用ロボットの試作機を公開した。
今後、改良フェーズ、量産フェーズを経てさらに絞り込まれたロボットが、AIRoAでのデータ収集用ロボットとして採択される予定だ。
ここでは実機展示の様子を交えながら成果報告セッションと、AIRoA理事長で早稲田大学教授の尾形哲也氏による講演をレポートする。
国産汎用ロボット開発コンペティション:採択企業7社による報告(アルファベット順)
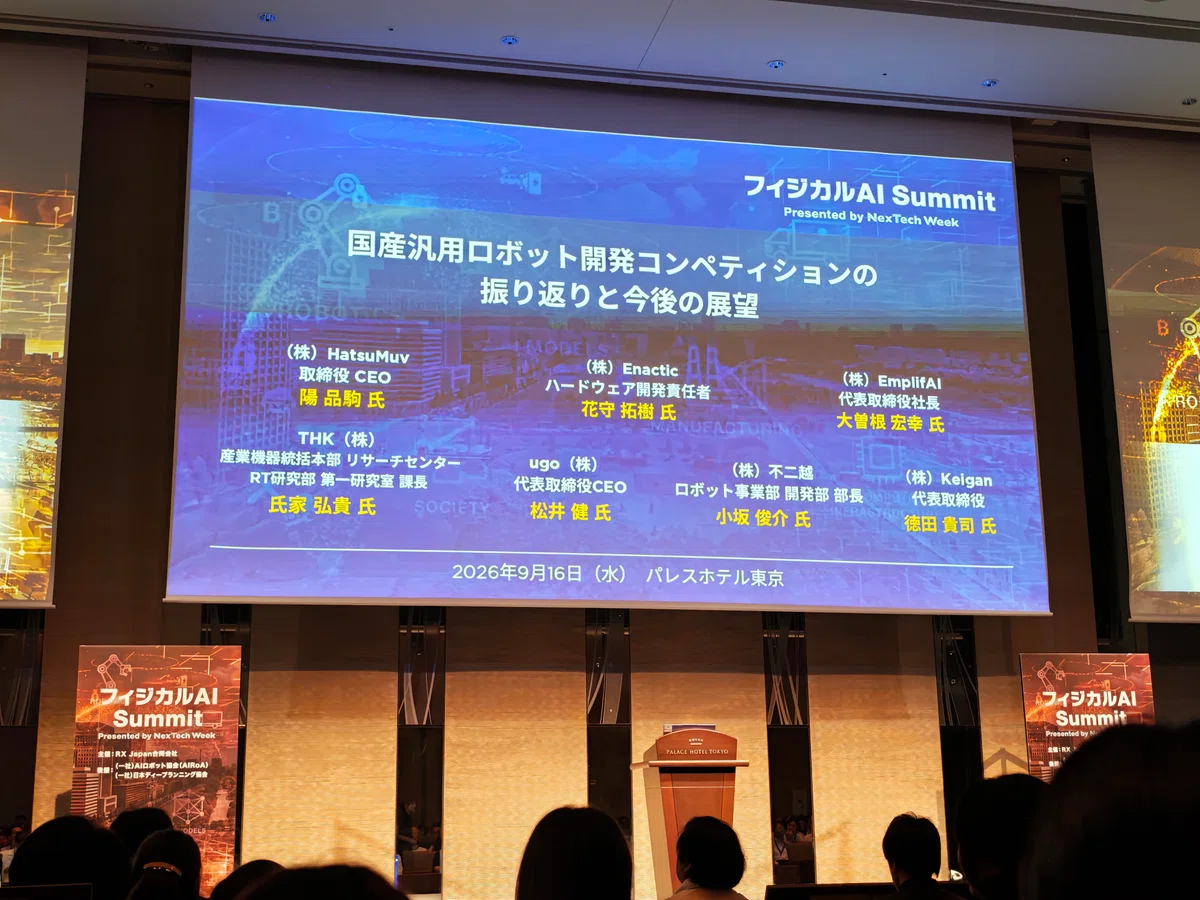
成果報告セッションの登壇順に紹介する。
1. Enactic(エナクティック、花守氏)
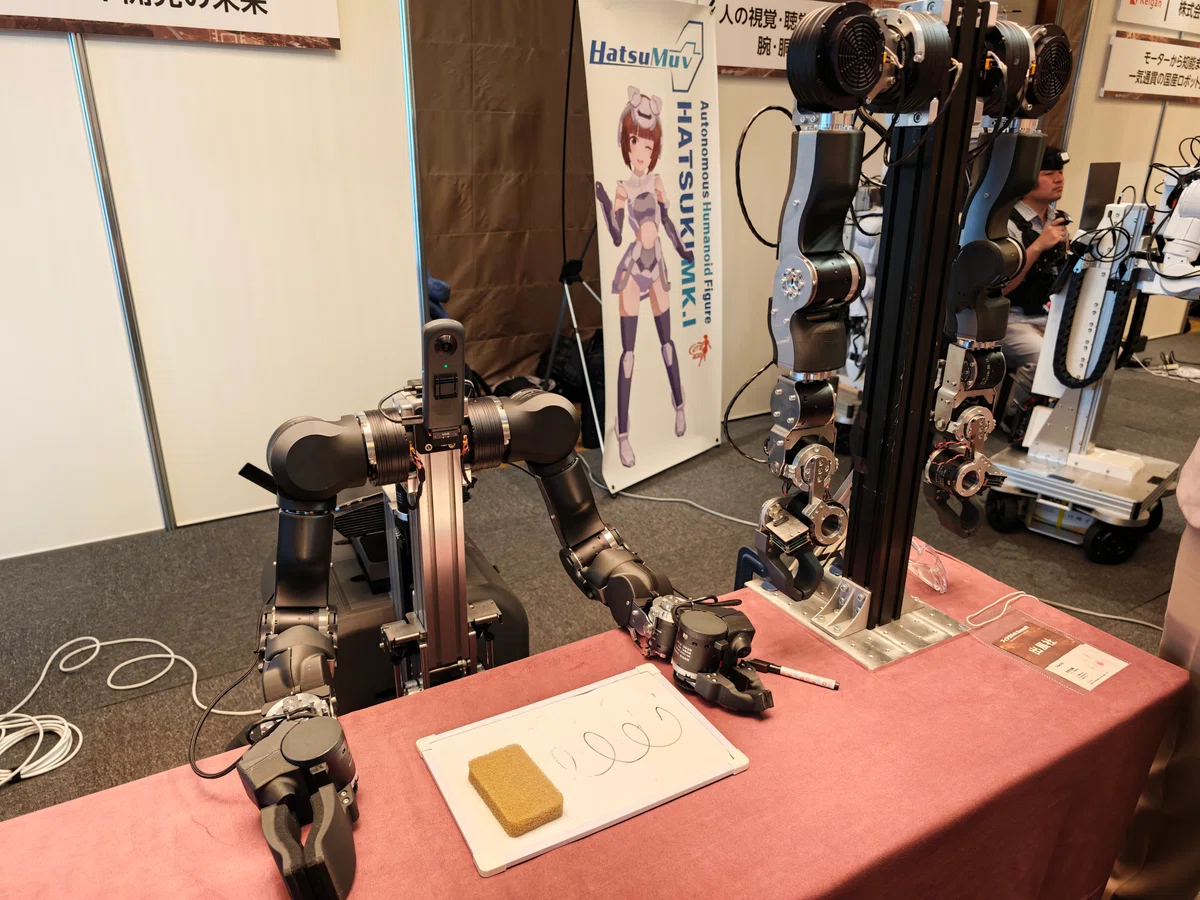
トップバッターは株式会社Enactic(エナクティック)のハードウェア開発責任者の花守拓樹氏である。同社は、ハードウェア・ソフトウェアともに完全にオープンな形でリリースしたオープンソースのアームプロジェクト「OpenArm」を約1年前から推進しており、GitHubのスター数は直近で3,000を超え、Discordコミュニティも活発に運営されている。Enactic自身はアームを販売していないが、ライセンス構成上、他社が販売できる仕組みになっており、中国やアメリカなど海外でも展開が進んでいる。
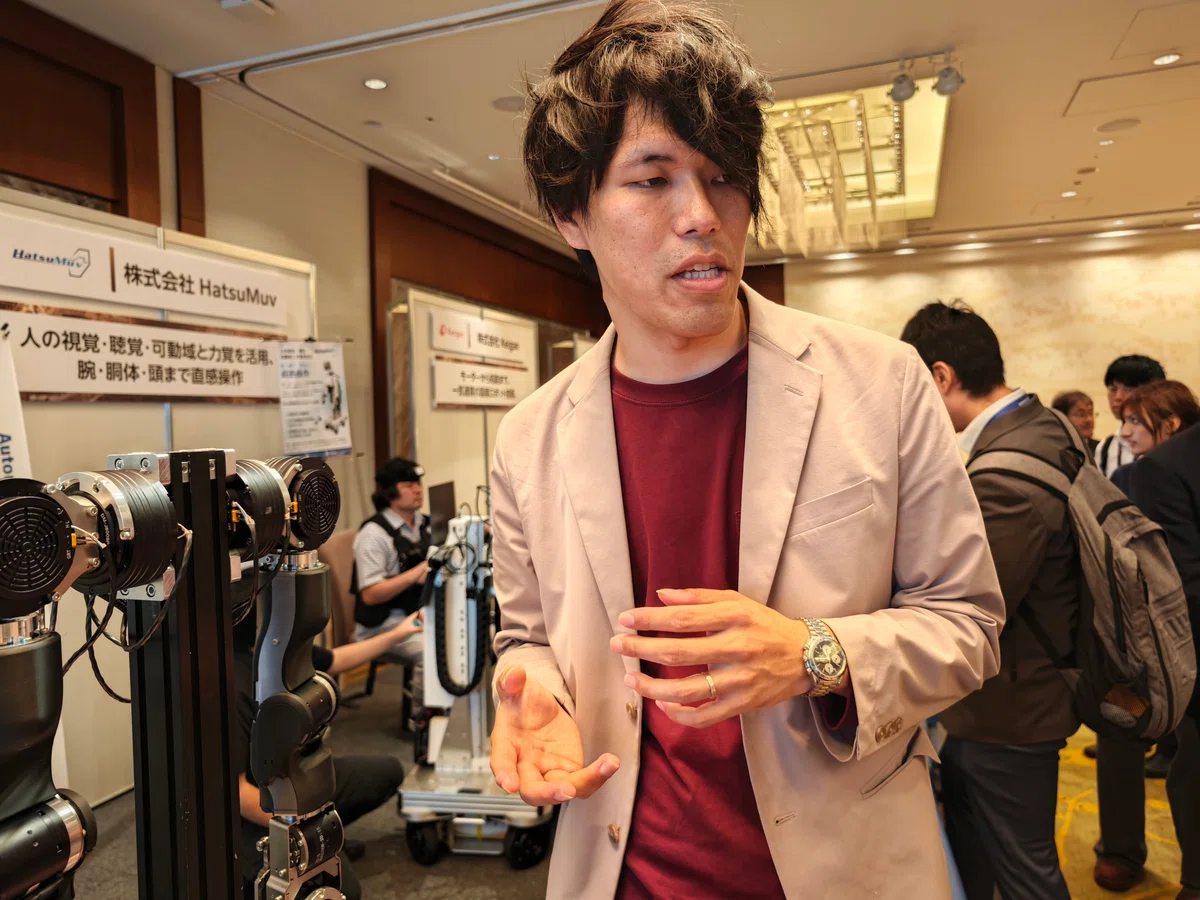
今回のコンペティション参加の動機は、「オープンアームでどこまで行けるか」という挑戦にあった。開発したのは、オープンアームをベースとしたセミヒューマノイド型ロボット。元の設計思想を踏襲しつつ、自由度の拡張、昇降機能、そして4輪独立操舵(いわゆる4輪スワーブドライブ)方式による全方位移動台車を新たに開発した。
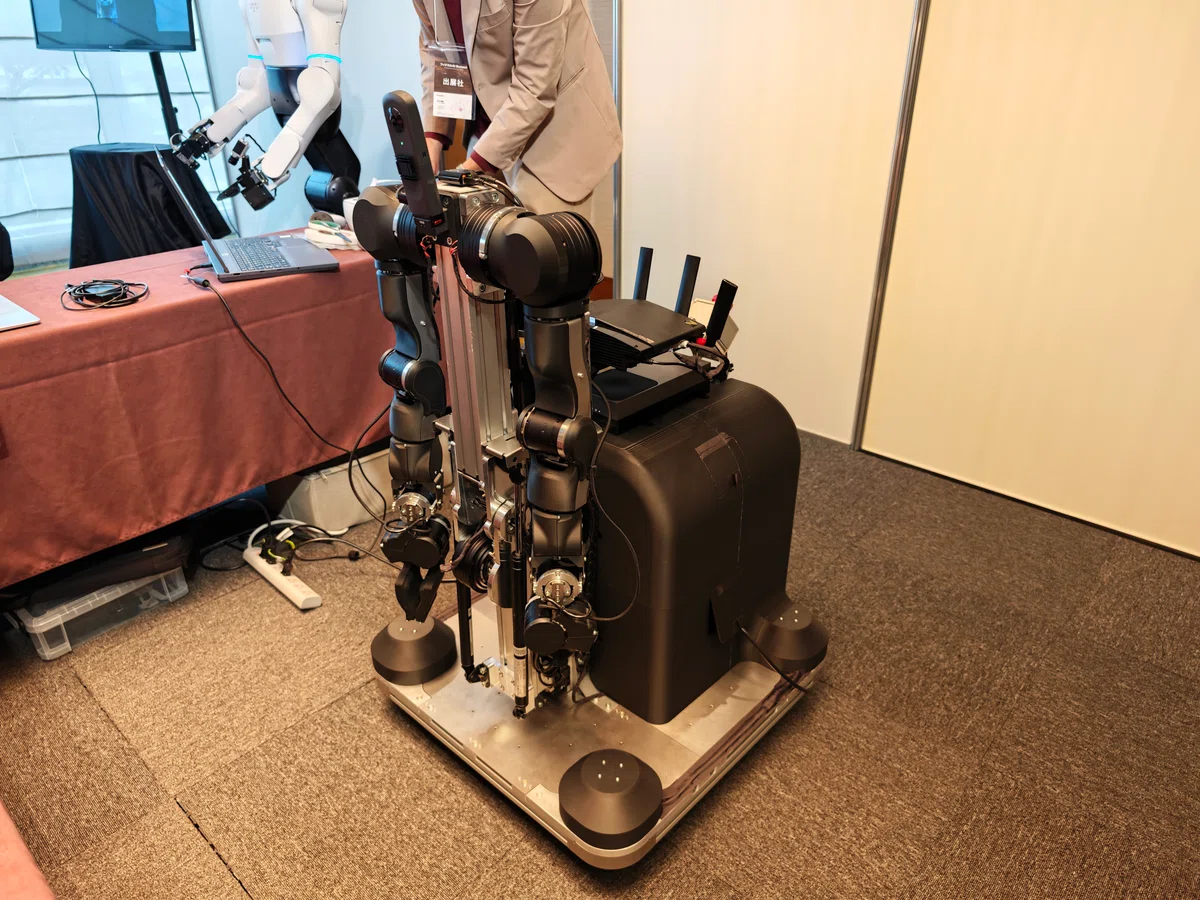
腰部と昇降機構についても、オープンアームが掲げる「誰にでも手に入るものをできるだけ作っていく」というコンセプトに基づいて設計しており、世の中のセミヒューマノイドと基本的な技術要素をできるだけ共有・汎用化することを志向している。
ハードウェアと並行して、遠隔操作(テレオペレーション)のUIにも重点的に取り組んだ。これは操作のしやすさがロボットの性能そのものに直結し、操縦しやすいほど収集されるデータの質も高くなるという考えに基づく。
開発上の課題であり今後の課題でもあるのが「操作感」だ。「地面にあるものを拾う」といったタスクを、外部からロボットを見ながら操作する分にはうまくいくと想定していたが、実際にロボット視点のカメラ映像を見ながら操縦するテレオペレーションに移行すると、難易度の次元が大きく変わった。ロボットとして仕様上の要件を満たすことと、初見の操縦者でも直感的に扱えることの間には、仕様として表れにくく定量化しにくい要素が数多く存在すると気づかされたという。
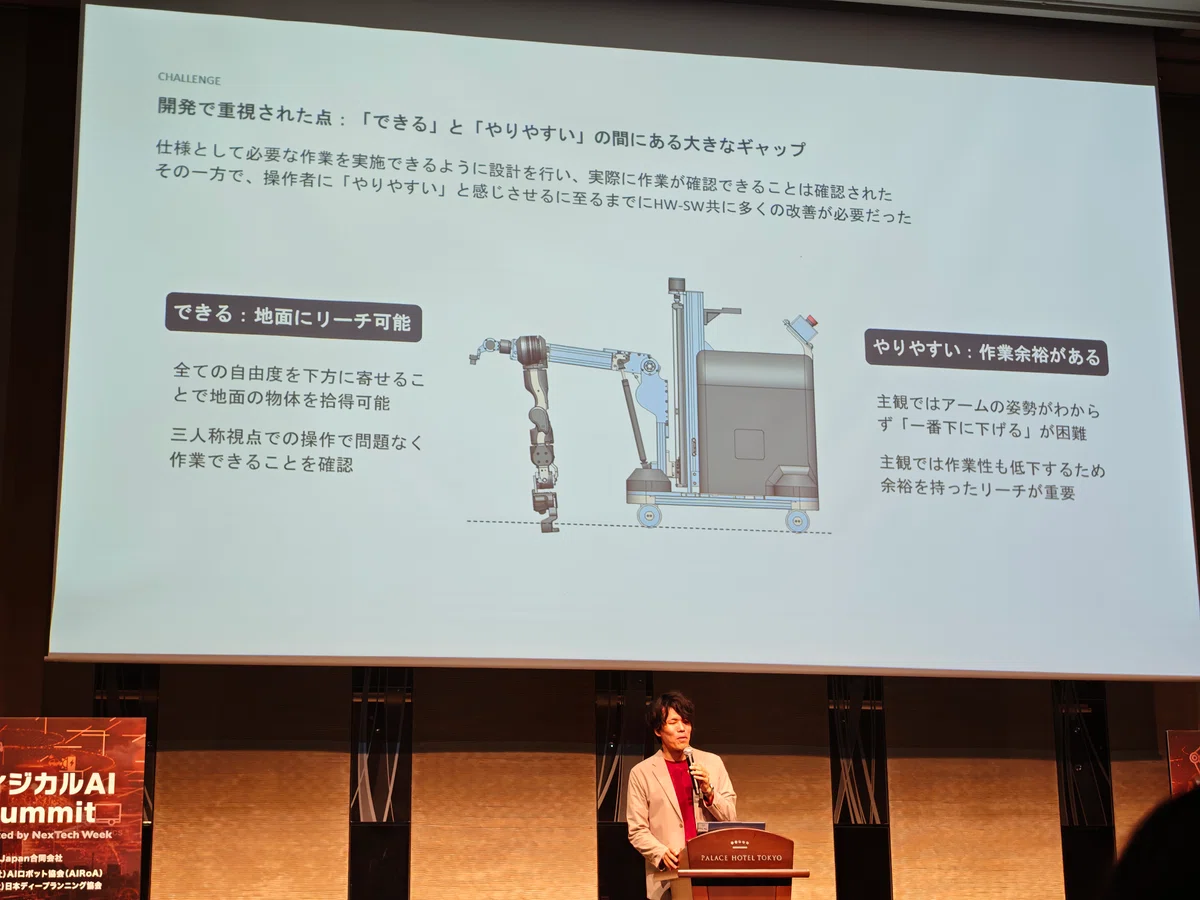
今後は実作業・現場ベースでの仕様とタスクを定めた上でセミヒューマノイドの改善を続け、オープンソースコミュニティを通じて今回のコンペティションで得られた成果を多くの人が使いやすい形で還元していきたいと語った。
2. EmplifAI(エンプリファイ、大曽根氏)
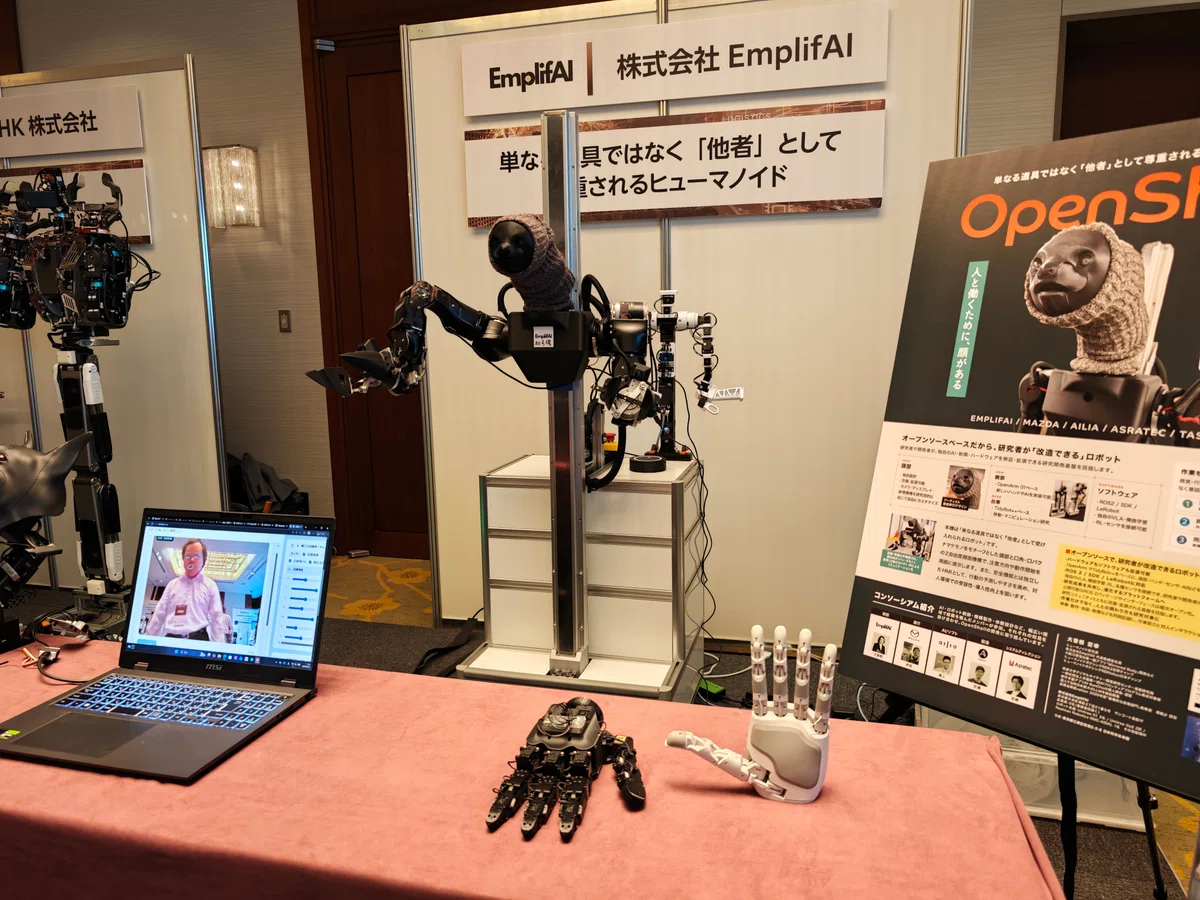
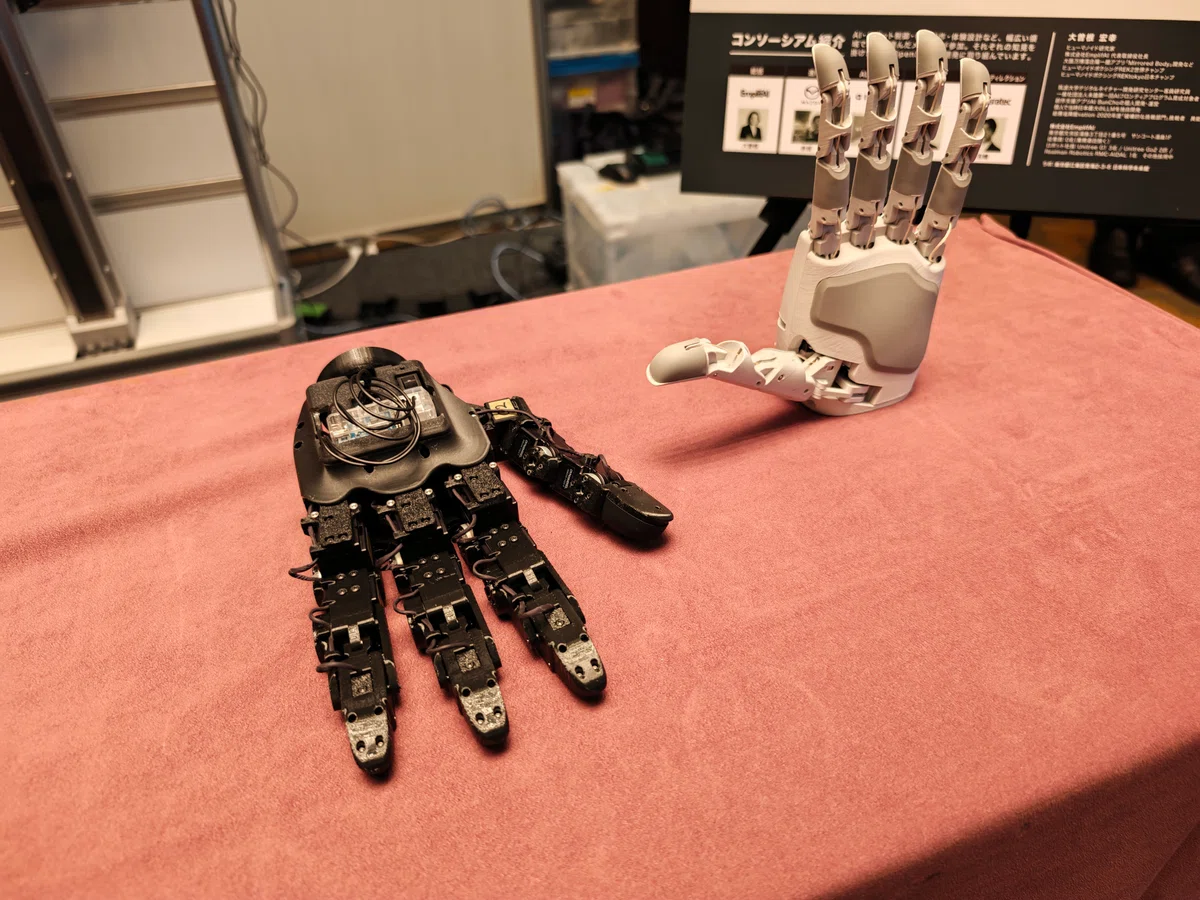
続いて登壇したのは株式会社EmplifAI 代表取締役の大曽根宏幸氏。大曽根氏はまず、今回の採択企業の中で唯一のコンソーシアム形式での参加であり、マツダ、アイリア、アスラテック、TASKOとの5社共同での開発であることを紹介。
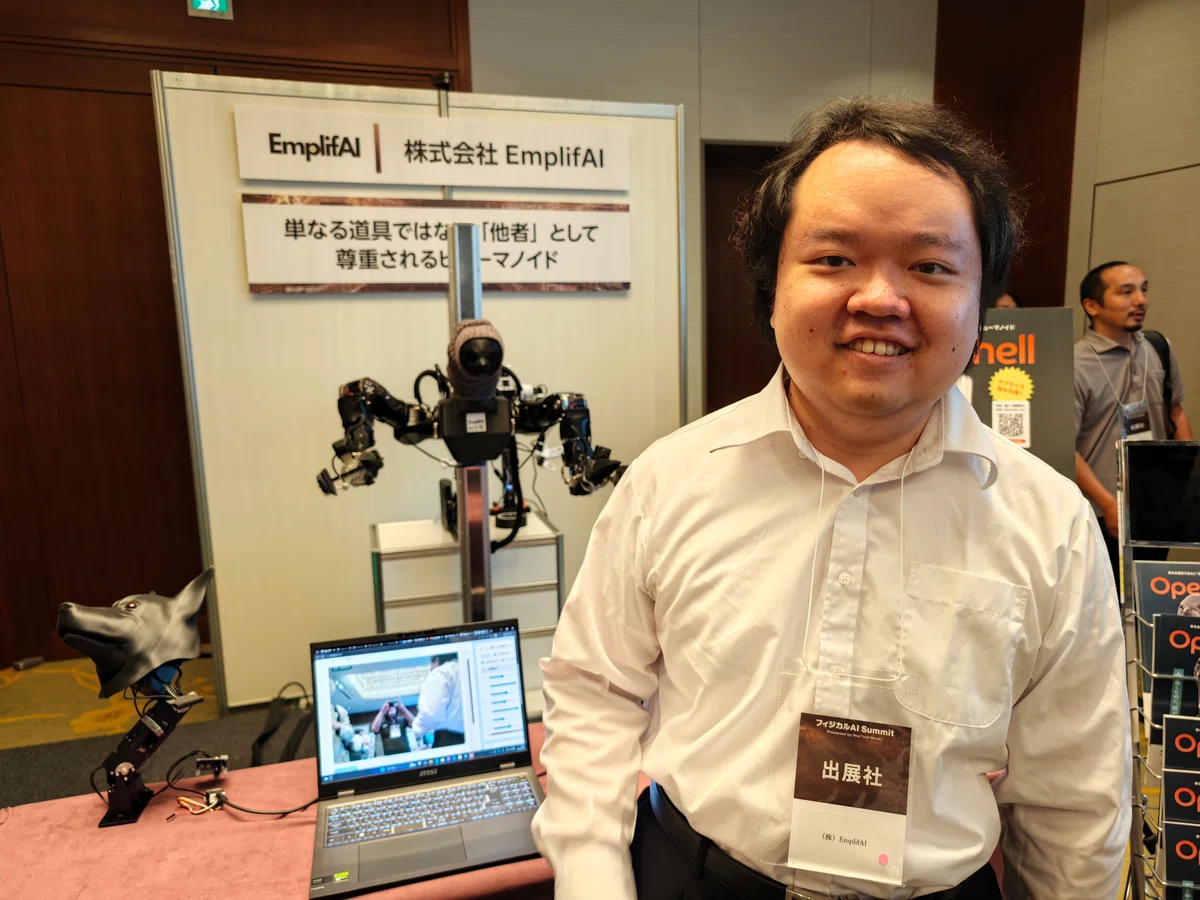
大曽根氏自身は学生時代にLLMの開発に携わり、その後は海外製ヒューマノイドを購入してAI・ソフトウェア領域の研究開発を行ってきた。その過程で国産ハードウェア開発の公募を知り、自社での設計に挑戦したいと考えて応募したと語った。サンフランシスコで開催されたロボット格闘技大会「REK 2」で優勝したことも紹介された。
優勝したぜ!
— 大曽根宏幸 / Hiroyuki Osone (@OsoneHiroyuki) August 16, 2026
世界チャンプ🥊 https://t.co/z6xsw3QTKw
EmplifAIが開発した「OpenShell」の特徴は「他者として尊重される」こと、人により親しみやすく、人と協働しやすいことを目指している点。
口の動きや顔・首のパン・チルト動作が可能で、テレオペデータと合わせて顔の動き、会話ログ、口の動きといった非言語表現を同期して記録・学習させることで、最終的により親しみやすいAIモデルを構築できるプラットフォームを目指している。
基本設計はオープンソースをベースにしており、アーム部分は上記のEnacticが発表した「オープンアーム」を採用。台車部分もオープンソース設計を参考に改造を加えた。ソフトウェアについても「ROS 2」をはじめとする既存のロボット環境に対応し、原則としてオープンソースで開発を進めている。
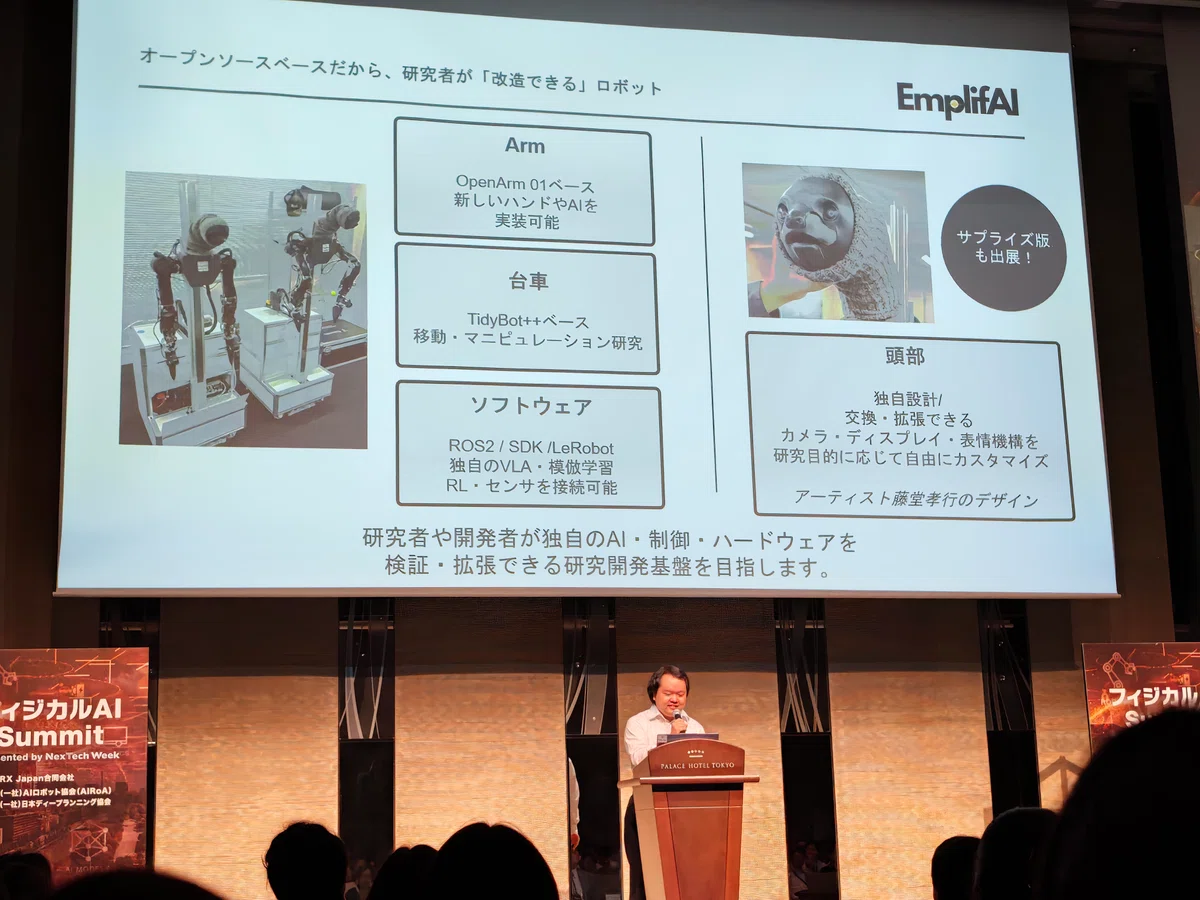
頭部は研究開発者が自由に拡張できるよう設計されており、ロボットのデザインはアーティストの藤堂孝行氏が担当した。
このナマケモノヘッドは、私が提案・造形・設計したものなのですが、納期の問題で黒一色になってしまったのがとても心残りなのです。本当はもっとナマケモノの可愛らしさを再現したパンダ模様ツートンカラーにしたかったんですよ。 https://t.co/BE9X5p38Ew
— Takayuki Todo / 藤堂高行 (@toodooda) September 16, 2026
こうしたオープンソースベースの設計を通じて研究開発市場の獲得を目指すとし、コンソーシアム各社の力を結集して取り組んできたと締めくくった。
3. Keigan(ケイガン、徳田氏)
株式会社Keigan 代表取締役の徳田貴司氏は、アクチュエータから設計し直した汎用ヒューマノイド「KeiganGPR」について発表した。
Keiganは小型AMR「KeiganALI」の開発・販売で知られている。工場、物流、家庭、店舗など多様な現場で使うためには、アームと台車を単純に組み合わせるだけでは不十分であり、狭い廊下の通行、高所の棚へのアクセス、扉やエレベーターの乗り越えなど、多様な機能を備えた汎用ロボットが必要になるとの認識から、イチから機体を開発したという。
今回の機体は、頭部2軸、双腕(各腕7軸+グリッパーの計8軸を左右で2セット)、腰部昇降機構3軸、移動台車2軸の計23軸構成。今後拡張予定の軸を合わせて24軸としている。
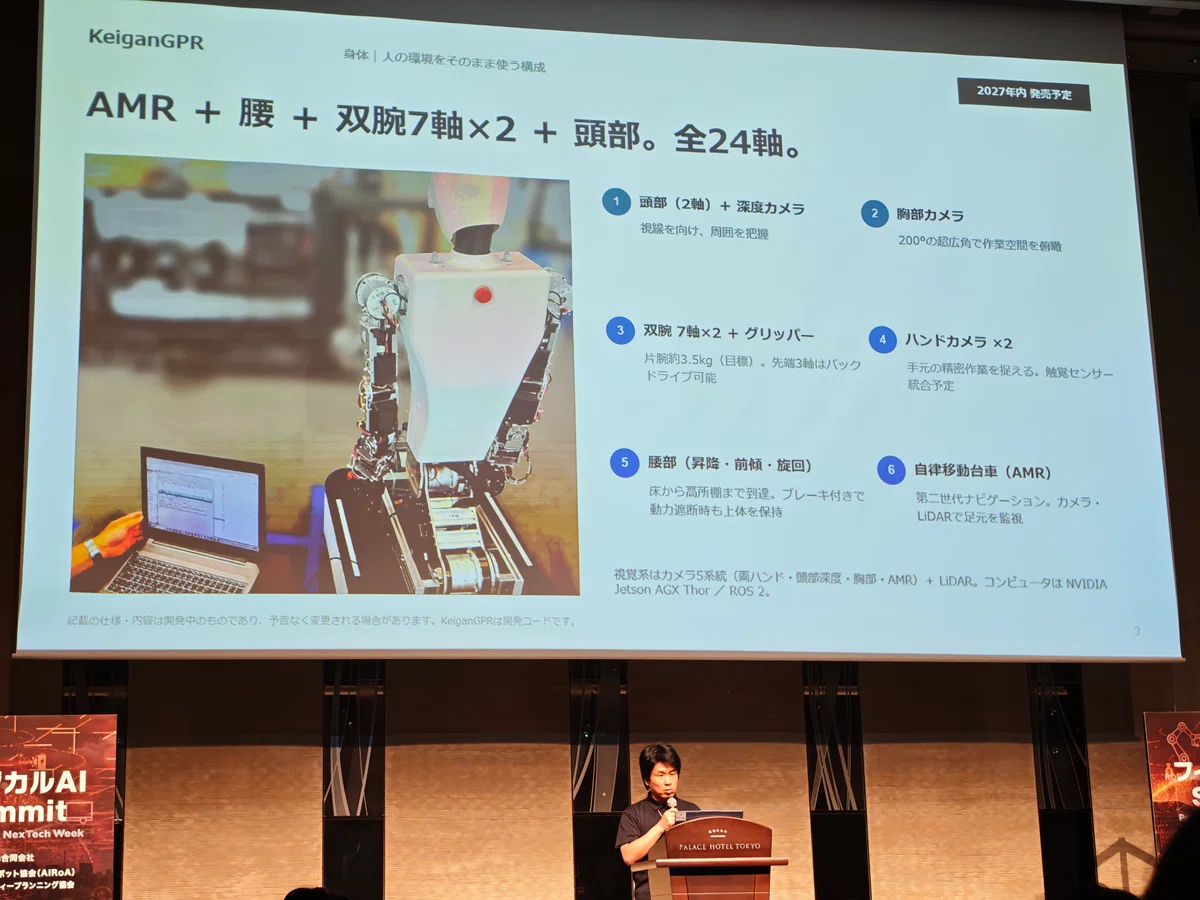
Keiganは創業10年を迎える企業であり、元来は「KeiganMotor(ケイガンモーター)」というモーター製品からスタートした。今回は汎用ロボットのパーツをすべて自社設計で提供することを目指しており、アクチュエータも自社製である。ドライバ基板、制御ソフトウェアも含めて自社製。組み立ても自社で行っている。
同社のアクチュエータは前年度の大阪万博「いのちの未来パビリオン」に展示されたアンドロイドの双腕にも採用され、すでに半年間の連続稼働実績を持つ。4軸ロボットアーム等の知見はこれまでもあったが、今回が本格的な製品化プロセスへの初めての挑戦となる。
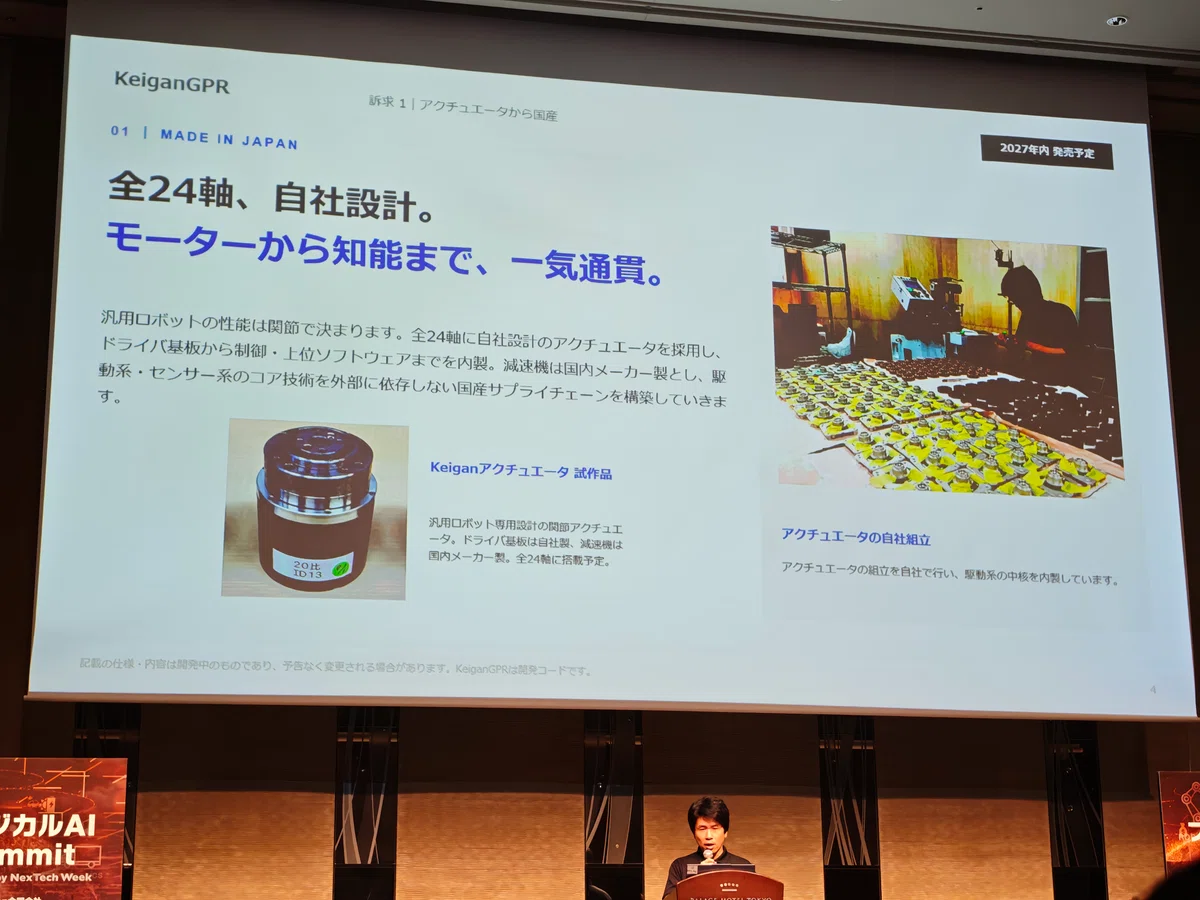
また同社はこれまで自社製AMR「KeiganALI」を500台以上出荷してきた実績を持つが、その中で最も苦労したのが「保守性」だったという。原因特定が難しい不具合が発生した際にメーカーへ返送して修理する負担が大きかったことを踏まえ、今回は設計データをオープンソースとして公開する方針を採った。目標は、例えば肩関節の故障やその予兆が生じた際に、ロボット自身の診断機能によって不具合箇所を特定し、顧客自身が現場で簡単にパーツ交換・修理できるようにすること。ハードウェアの設計情報を公開することで現場の負担を軽減し、カスタム性と拡張性を担保するとともに、自律移動やエレベーターの乗り越えといった同社の強みである移動能力を活かして柔軟に対応していくとした。
デモンストレーションではテレオペだけではなく、VLAでの自律動作の様子も紹介した。なおコンペの結果の如何に関わらず、自社での製品化も目指していく方向だという。
4. THK株式会社(氏家氏)
THK株式会社 産業機器統括本部 リサーチセンター RT研究部 第一研究室 課長 氏家弘貴氏は、既存のリーダー・フォロワーシステムをベースとした双腕マニピュレータの開発経過について解説した。THKの直動機構ほか機械要素部品を採用し、省配線化を図っている点が特徴である。
開発方針としては、机上で完璧に設計してから製作するのではなく、早い段階で試作機をつくり、実機にタスクを実行させることで課題を抽出し、それをブラッシュアップ期間で解決していくアプローチを採った。
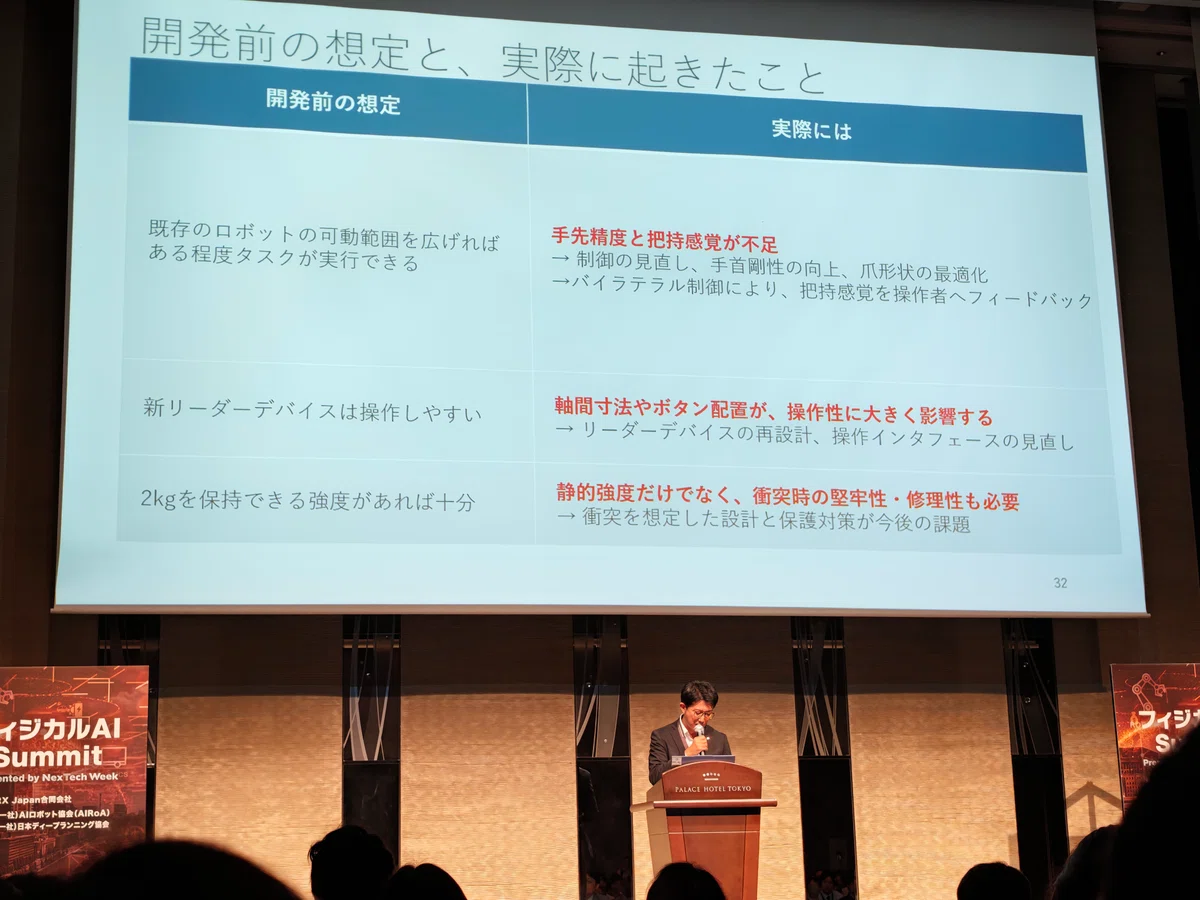
実際に試作機を動かした結果、大きく3つの課題が浮き彫りになった。1つ目は「手先制御と把握感覚」であり、稼働範囲を広げればタスクを実行できると想定していたが、実際には手先のブレや剛性不足によって正確な把握が難しく、遠隔操作時には物を掴んでいる感覚が操作者に伝わりにくいという問題も生じた。安全機能の強化や剛性・トルクの向上といった課題には現在も継続的に取り組んでいるという。
今回の開発を通じて、設計段階では想定できなかった課題が実機検証によって初めて顕在化することを学び、早期に実機検証を行うことの重要性を再認識したとした。また、限られた開発期間の中で優先順位を明確にし、あえて残す課題を見極めることも重要だったという。
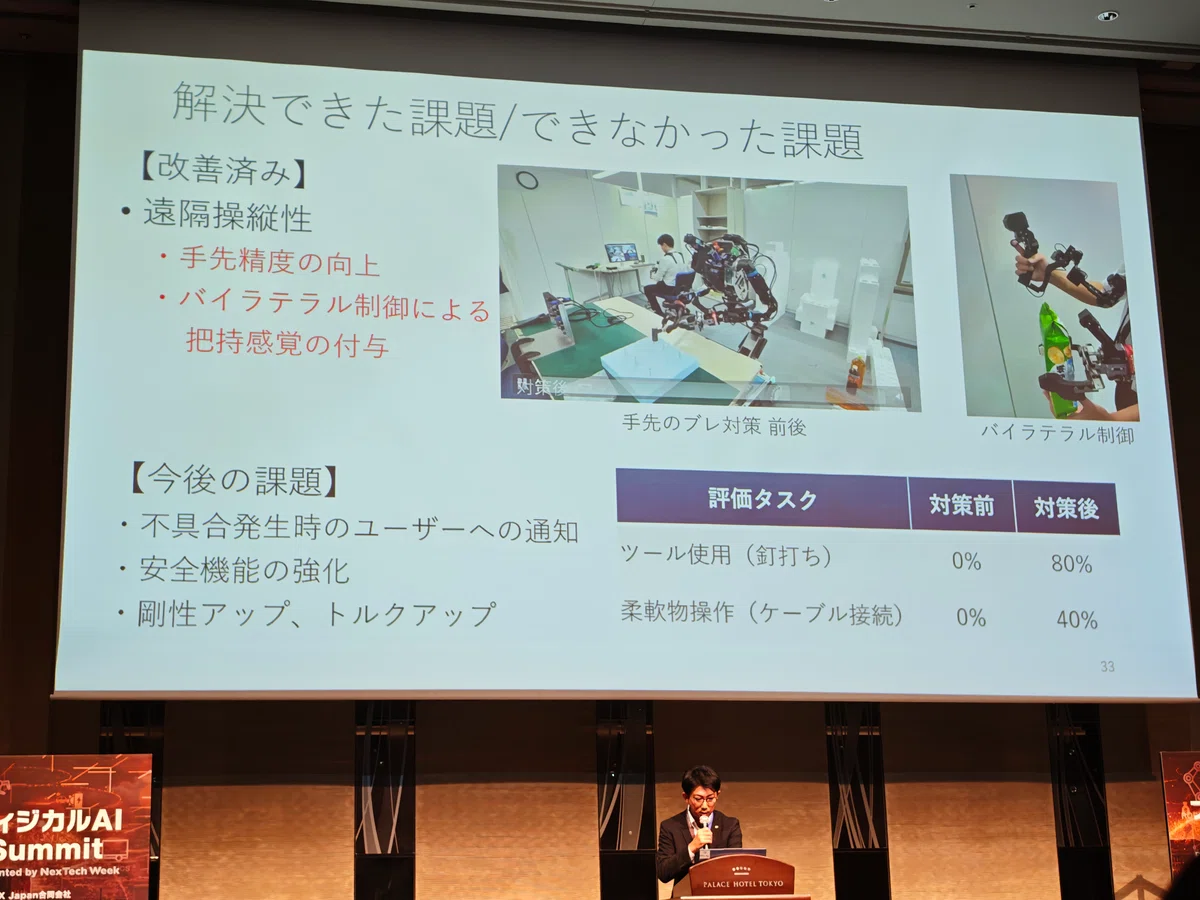
氏家氏は「試行錯誤のプロセス自体がエンジニアの育成にとって貴重な経験となった」とし、「得られた知見と残された課題を明確に管理し、今後の開発につなげていく」と述べ、AIRoA事務局や関係者、開発メンバーへの謝意を述べて発表を締めくくった。
5. HatsuMuv(ハツムーブ 陽氏)
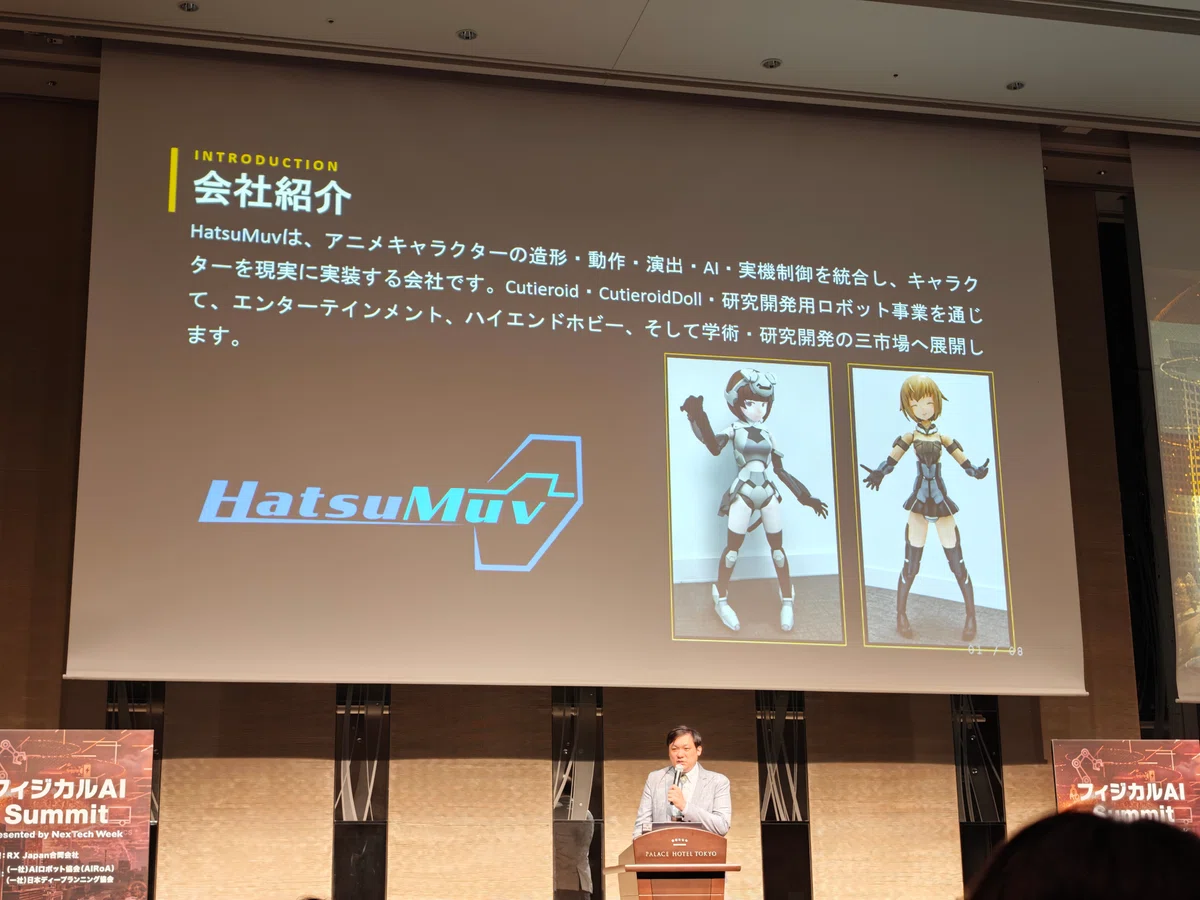
株式会社HatsuMuvからは、取締役CEOの陽品駒(Pin-Chu Yang)氏が登壇。HatsuMuvはアニメキャラクターを体現するヒューマノイド「Hatsuki(ハツキ)」やCutieroid Project、ドールサイズロボットなどエンタメ領域の開発で知られる会社だが、今回は新たに開発されたAI学習用セミヒューマノイド「08式 モビルロイド」について発表した。
開発にあたっては、まずロボットのコンセプトやコアアイデアを整理するため課題の抽出から着手した。陽氏は早稲田大学尾形研究室での博士課程時代からフィジカルAIや雑巾の折りたたみ動作などの研究に携わってきたが、人間の動きや感覚を精度よくロボットに習得させ、かつ人間が直感的に操縦できる優れたシステムが不足していると感じていた。そのため、まず「操作性」を劇的に改善することを目標に据えた。
加えて、研究室ごとに使用するデバイスやセンサーが異なり共通化が難しいという課題があったことから、人間の操作能力の向上と柔軟な研究環境への対応を両立できるロボットが必要だと結論づけたという。
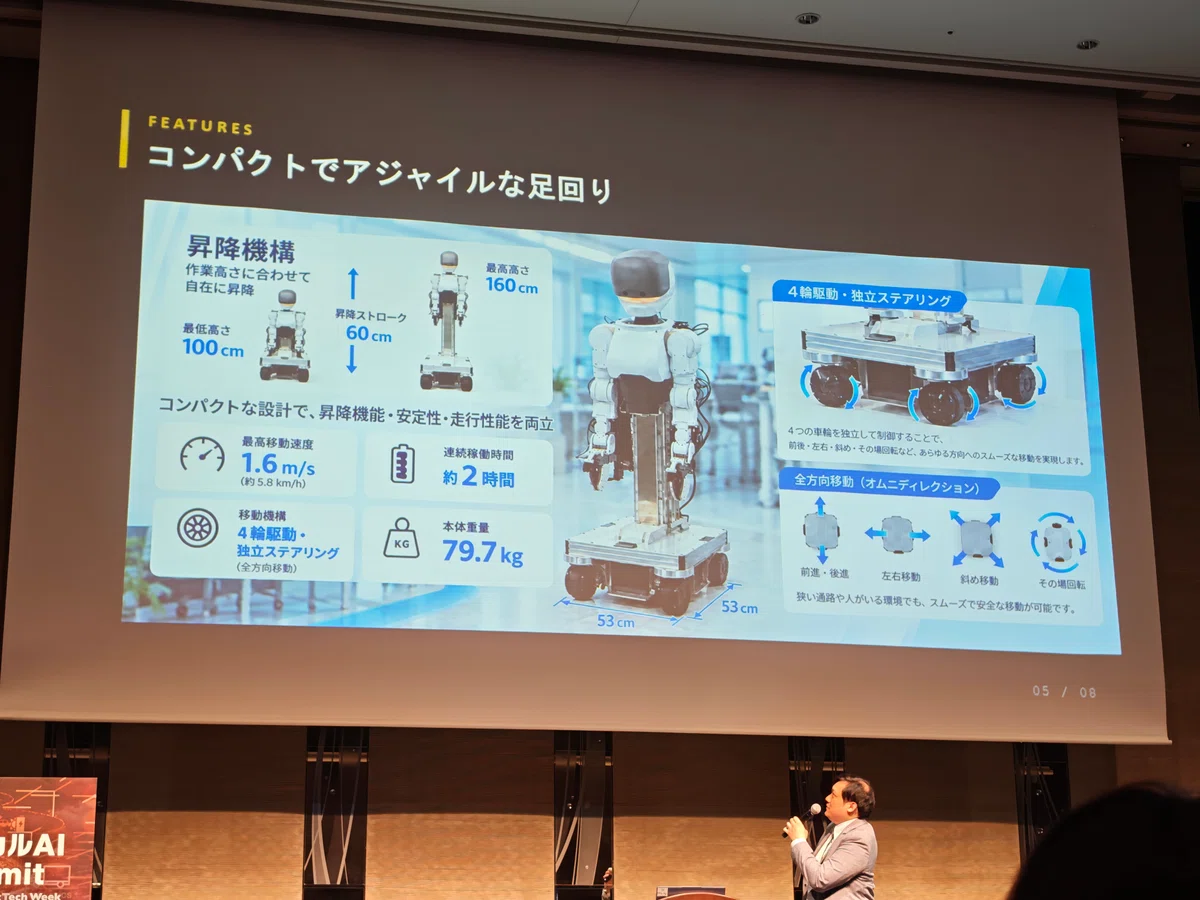
開発した機体「モビルロイド」は昇降機構にアクチュエータを採用しており、最高速度は時速5.8km、連続稼働時間は約2時間、総重量は約80kg。昇降機能により高さ100cmから160cmまで調整可能。全輪に独立サスペンションとステアリング機能を備えている。
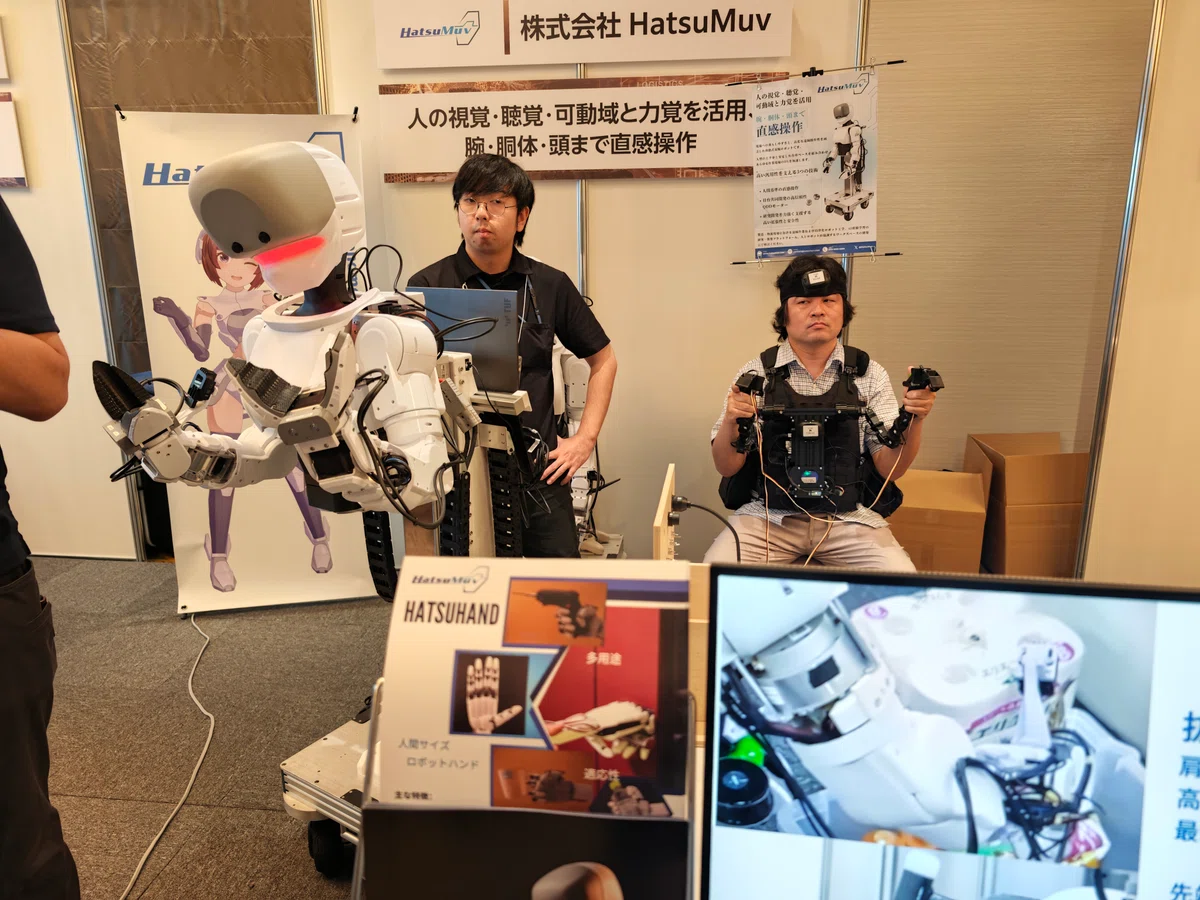
センサー交換を容易にするため、配線・接続インターフェース部を交換可能な構造とした。頭部には2つの魚眼レンズを搭載しており、操縦者がVRゴーグルを装着することで違和感なく直感的な遠隔操作が可能。
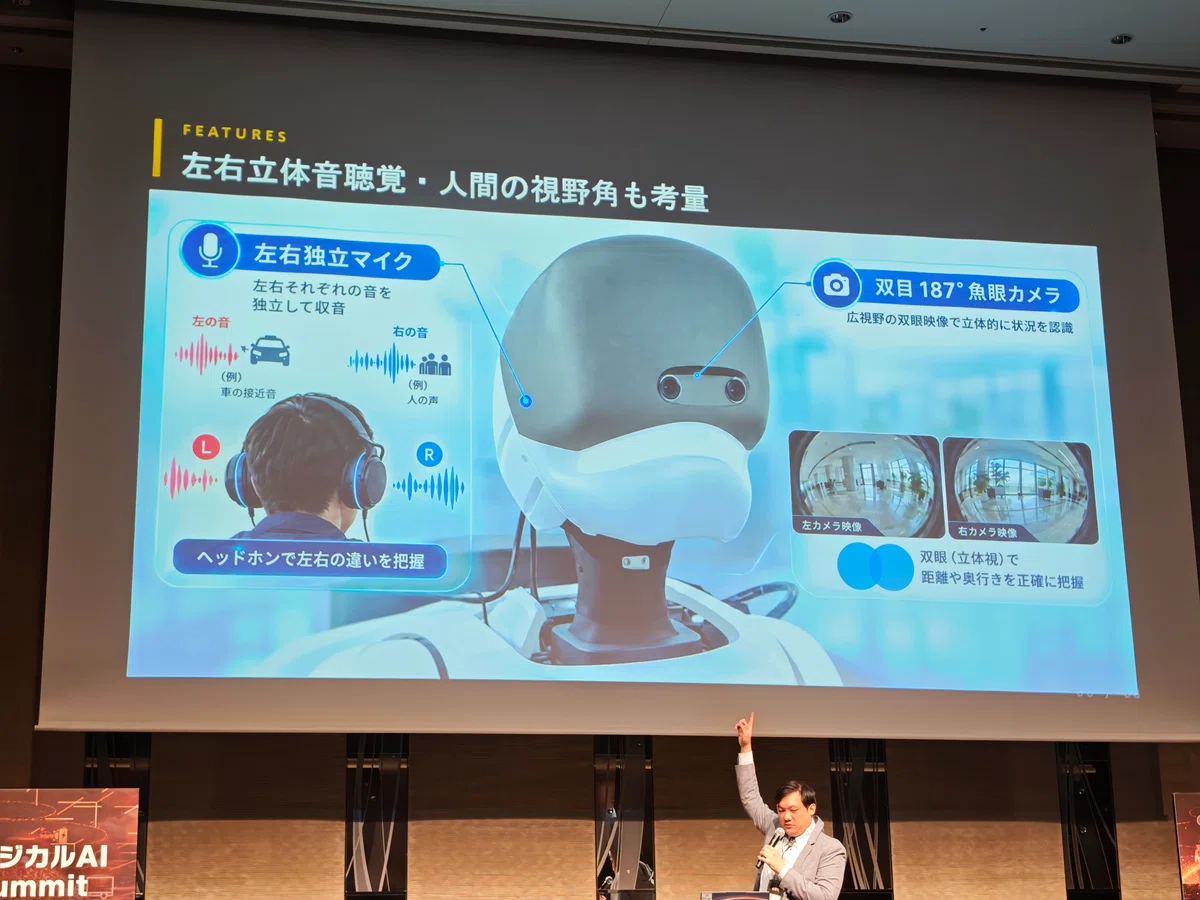
また、従来のフィジカルAIではあまり活用されてこなかった聴覚情報(音)を取り入れ、物に触れた瞬間などの音情報を取得できる構成にしている点が大きな特徴だ。
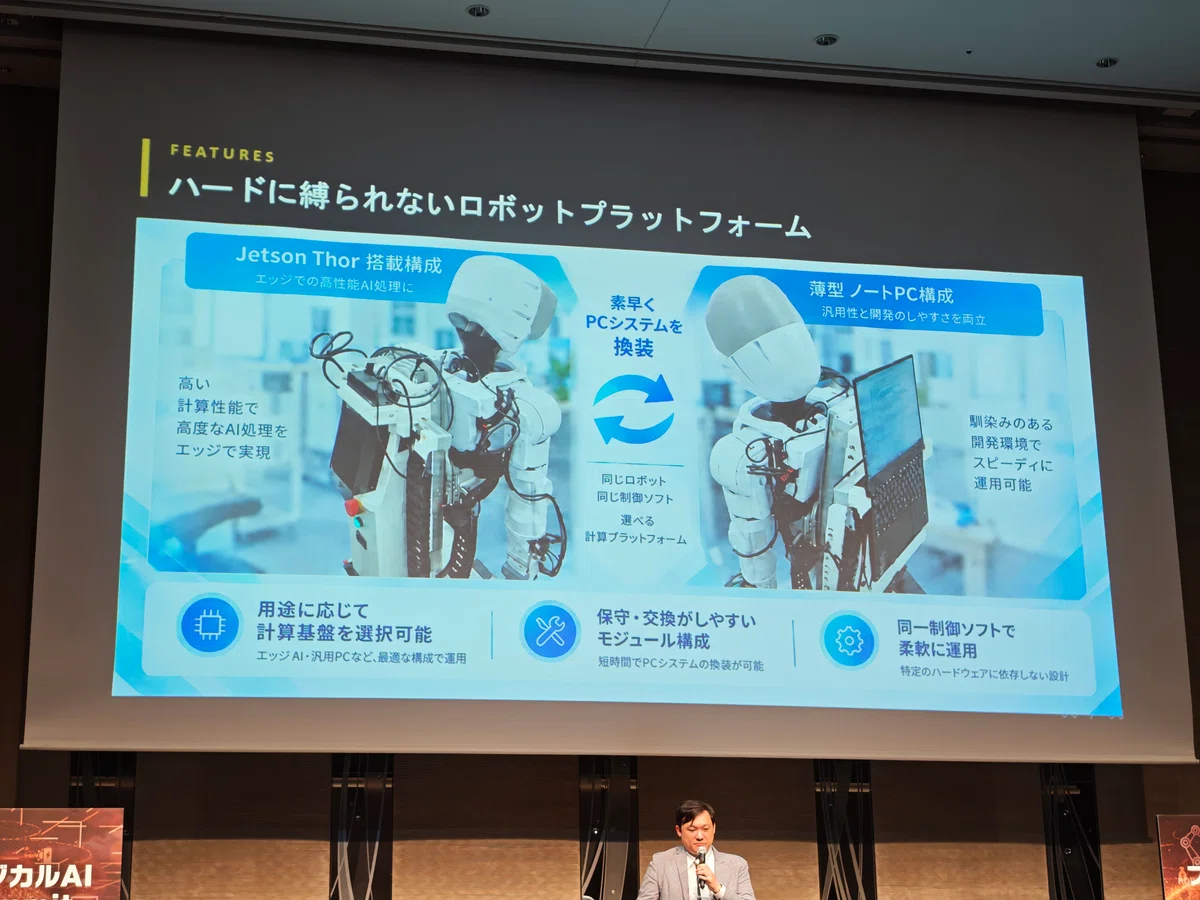
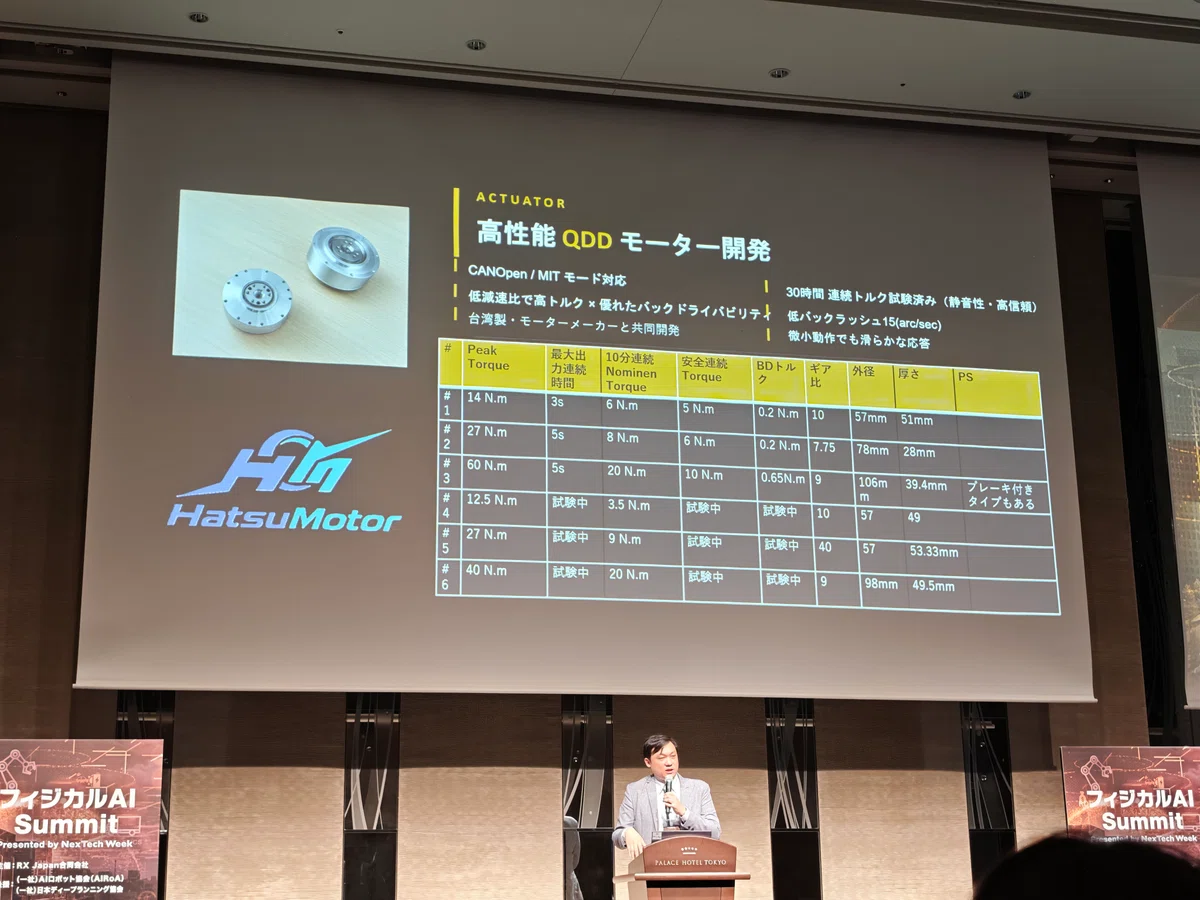
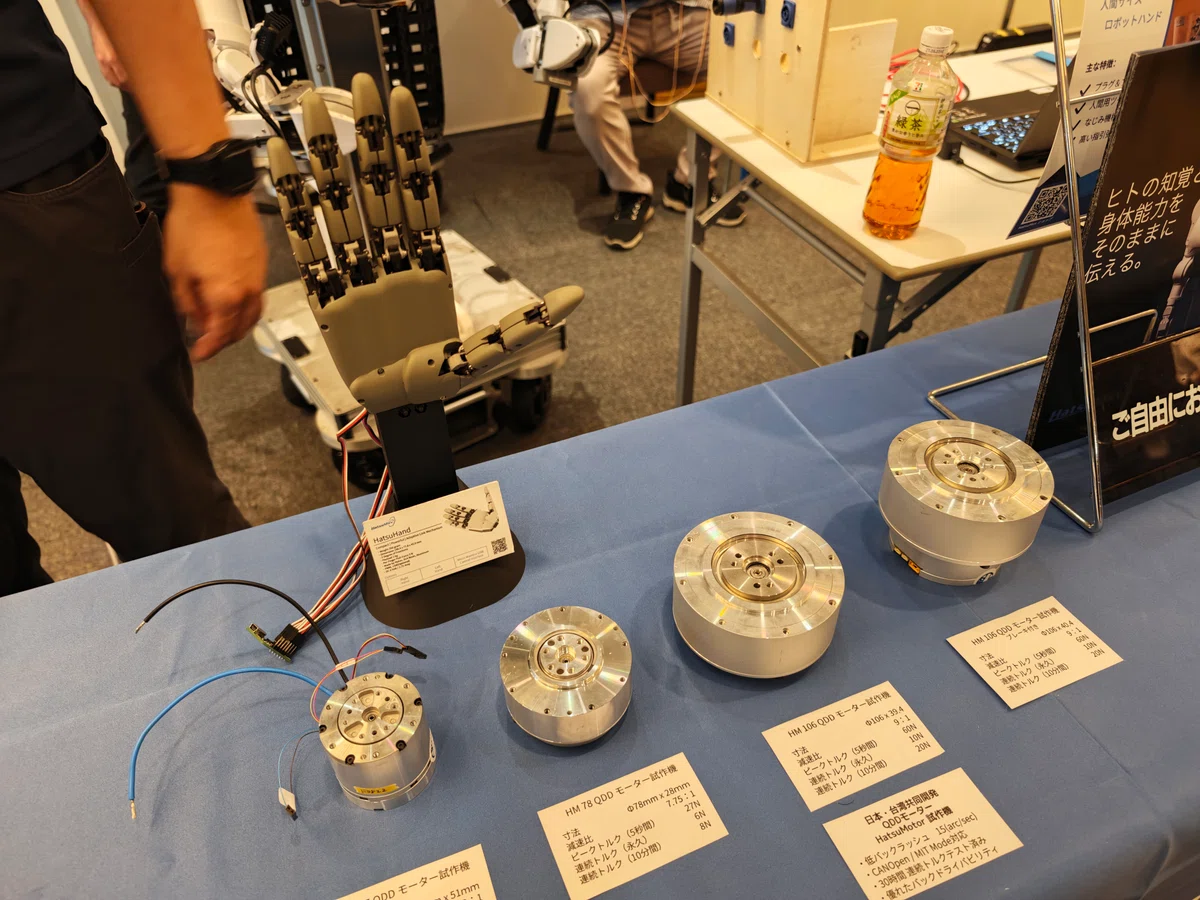
PC等との接続性が高く、身体的連動性に優れたVR操縦を実現している。また今回の開発に合わせて台湾のモーターメーカーと共同で新たにQDDモーターも開発した。
6. 株式会社不二越(小坂氏)
株式会社不二越 ロボット事業部 開発部 部長の小坂俊介氏は、他の参加ベンチャー企業とは異なる視点・モチベーションで参加したと述べて発表を行った。不二越はベアリング、工具、工作機械、油圧機器、特殊鋼材料、産業用ロボットを手がける総合機械メーカーであり、1968年に日本初のロボットメーカーとして事業を開始した。小坂氏自身も入社以来30年間一貫してロボットの開発・製造・販売に携わってきたという。
従来の産業用ロボットは主に製造業の大量生産工程で使われてきた。開発において重視されてきた指標は「生産性」「信頼性」「保全性」の3つだった。しかし現在は量産工程の自動化は一巡。自動化のニーズは多品種少量生産や検査・改善などの間接作業、さらには非製造業の現場へと移行しており、これに伴いロボットには「柔軟性」「人との親和性」「自律性」といった新たな性能が求められるようになっていると述べた。
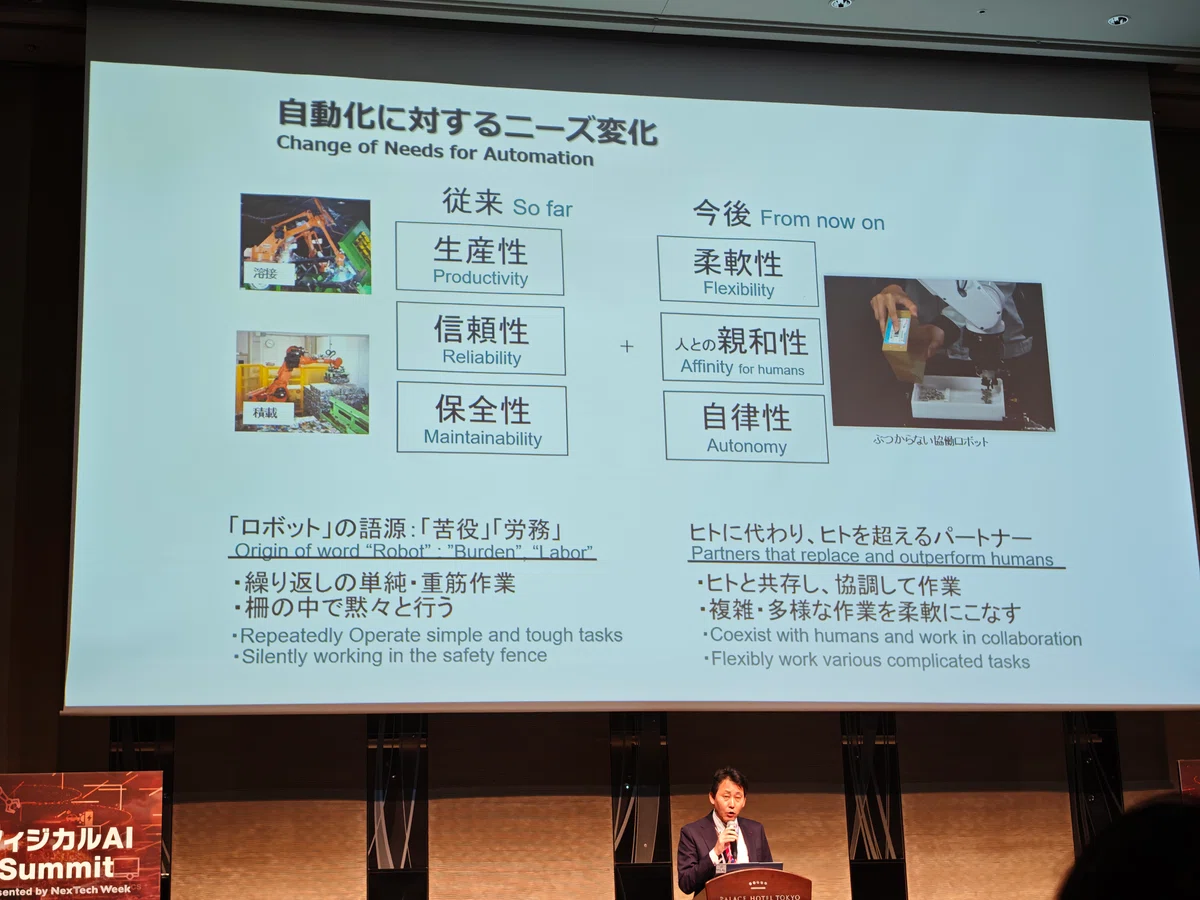
不二越はロボット単体だけでなくシステム設備も提供しており、接触前に検知して停止する協働ロボットや柔軟なハンドなどを開発してきた。
しかし、現場が真に求めているのは「ロボットというハード」ではなく「人間の作業を代行してくれるソリューション」であると小坂氏は指摘した。フィジカルAI技術とロボットが融合することで、従来は不可能と考えられていた高度なタスクの開発が可能になりつつある。
今回、不二越から出展された双腕ロボットは、同社が培ってきた「生産性・信頼性・保全性」をベースに「柔軟性・人との親和性」を融合させたモデルであり、今後AIRoAが推進するAIモデルの研究成果を組み込むことで自律作業能力を獲得し、現場で働く「同僚のようなロボット」へと進化させていくとし、ハード・ソフト両面から技術貢献していく方針を示した。
7. ugo(ユーゴー、松井氏)
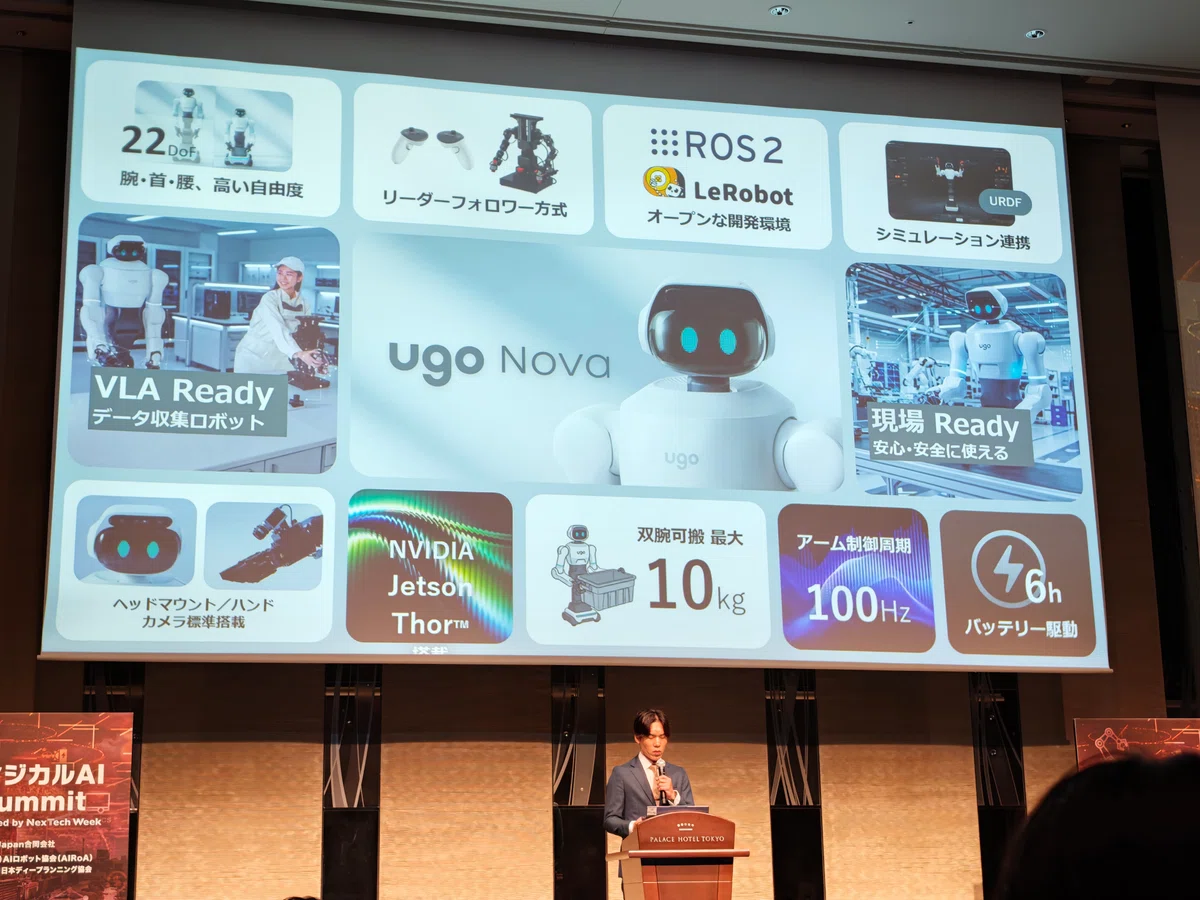
最後に登壇したugo(ユーゴー)株式会社の松井健氏は最初にPVを流したあと、セミヒューマノイド「ugo Nova」を発表した。腕・首・腰を合わせて計22自由度を備え、人と同一の作業空間で「掴む」「運ぶ」「操作する」といった作業を、人間の働く環境を変えることなく実行できる身体を目指したという。
松井氏は「フィジカルAI」において最も重要な要素は「データ」であると強調した。バイラテラルコントローラーやVRコントローラーを用いて人間が「ugo Nova」を操作すると、その動きがそのままAIの学習データとして蓄積される。すなわち「人が教え、ロボットが学ぶ」構造であり、ugo Nova自体がフィジカルAIのためのデータ収集ロボットとして機能するという設計思想である。
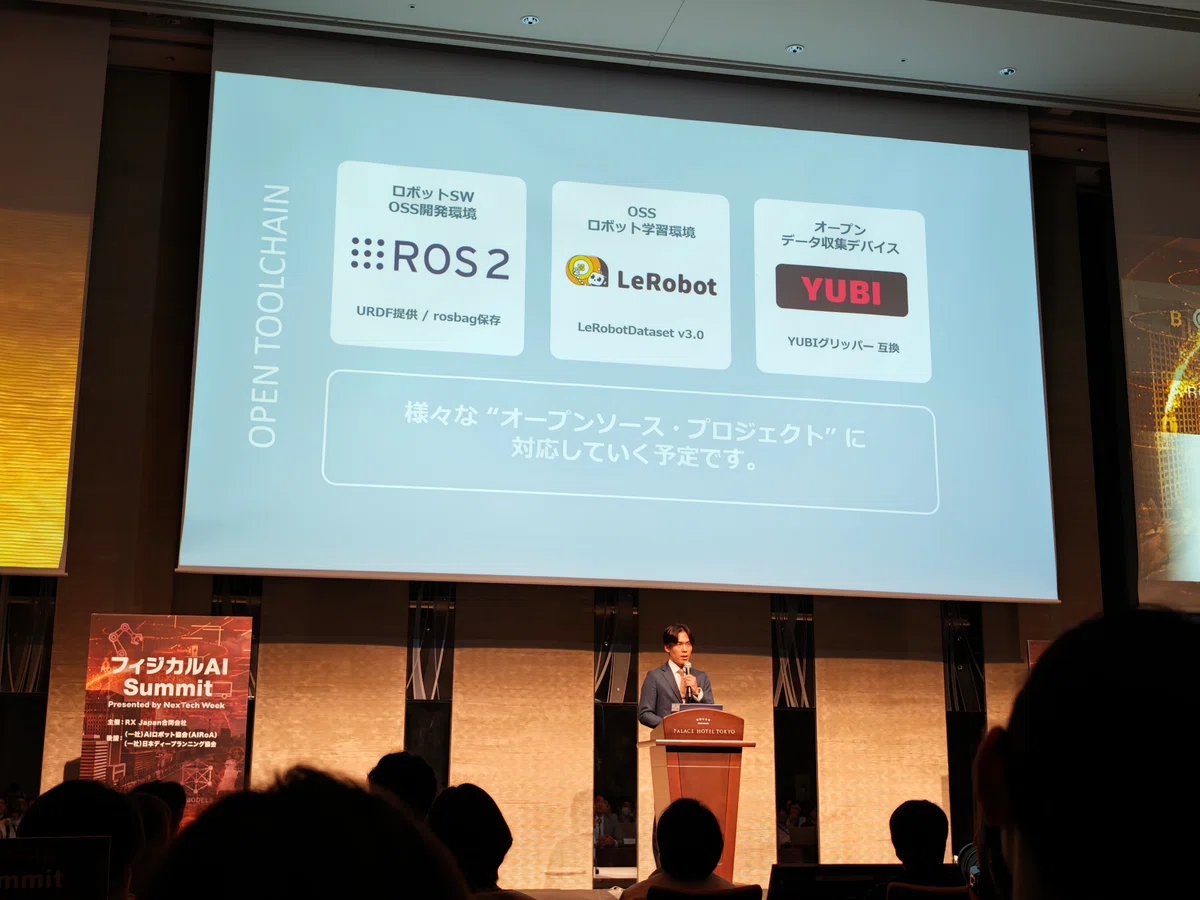
ツールチェーンとしては「ROS2」をはじめ、URDF(Unified Robot Description Format)、ROSのファイル形式「rosbag」、トヨタ自動車未来創生センターが開発したデータ収集デバイス「YUBI(Yielding Universal Bidigital Interface)といった既存のオープン規格に対応しており、研究者や開発者がすぐに学習・検証を行えるオープンなプラットフォームとなっている。
仕様としては100Hzのアーム制御、可搬重量最大10kg、最大6時間のバッテリー駆動、NVIDIA Jetson THORの搭載が挙げられた。単なる研究用機体ではなく、「フィジカルAI Ready」かつ「現場 Ready」を兼ね備えている点が最大の特長だと述べた。
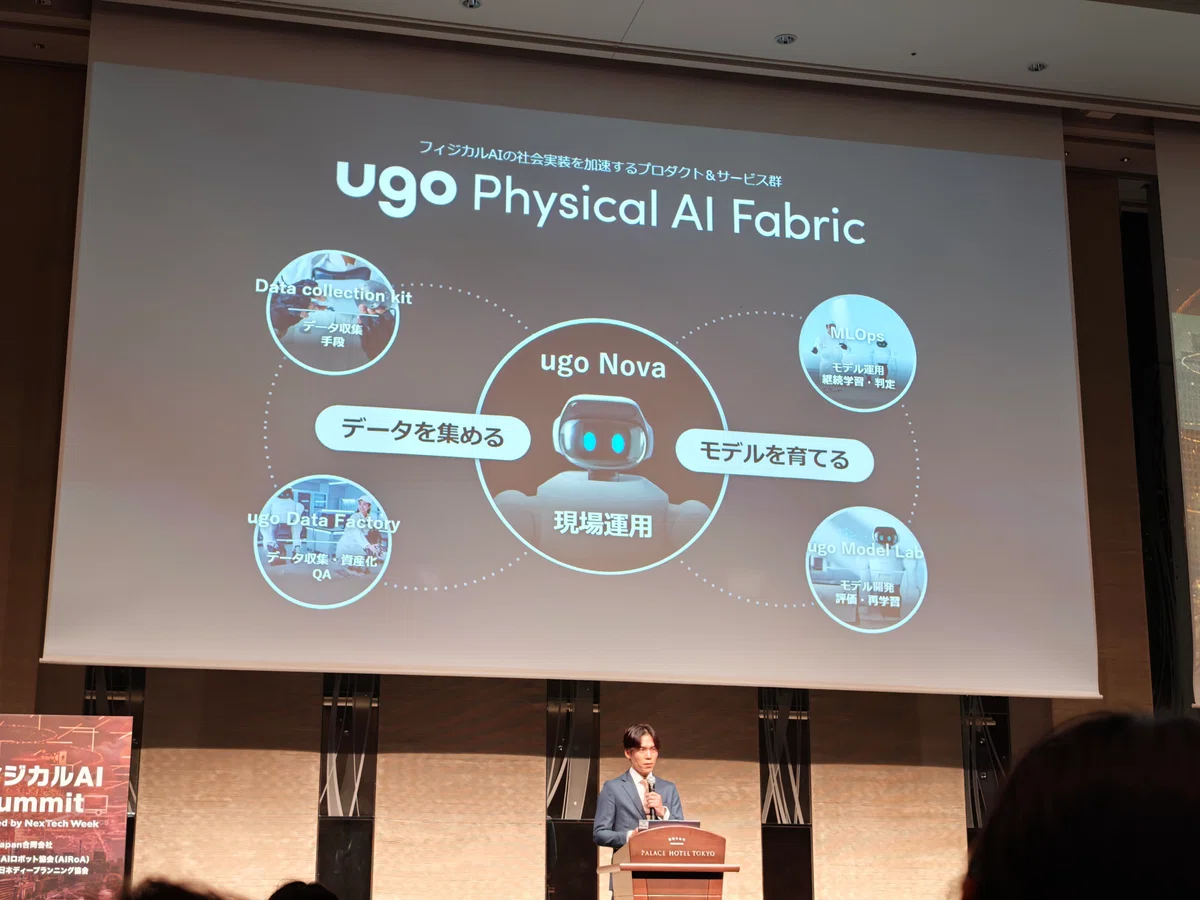
さらに、ロボット単体にとどまらず社会実装を可能にする新たなエコシステムとして「ugo Physical AI Fabric」構想を紹介。データを集める「データファクトリー」、モデルを育てる「モデルラボ」、そして現場運用を一連の循環サイクルとして統合し、現場でロボットが働くほどデータが増え、AIが賢くなり、できる仕事が広がっていくという好循環を生み出すという構想で、日本の現場から世界で通用するフィジカルAIを育てていく、その出発点が「ugo Nova」であると位置づけた。
なおugoの発表については別途下記の記事で詳細をまとめているので合わせて参照してほしい。
AIロボット協会(AIRoA)尾形哲也理事長講演:ロボット基盤モデルから国産サプライチェーン構築へ
「フィジカル AI Summit」の最後のセッションとして行われた、AIロボット協会(AIRoA)理事長で早稲田大学教授の尾形哲也氏による講演も合わせてレポートする。尾形氏はロボット基盤モデルの構築から国産サプライチェーンの確立に向けた展望について講演した。
1. ロボットにおけるデータフォーマットの課題とオープンデータ構想
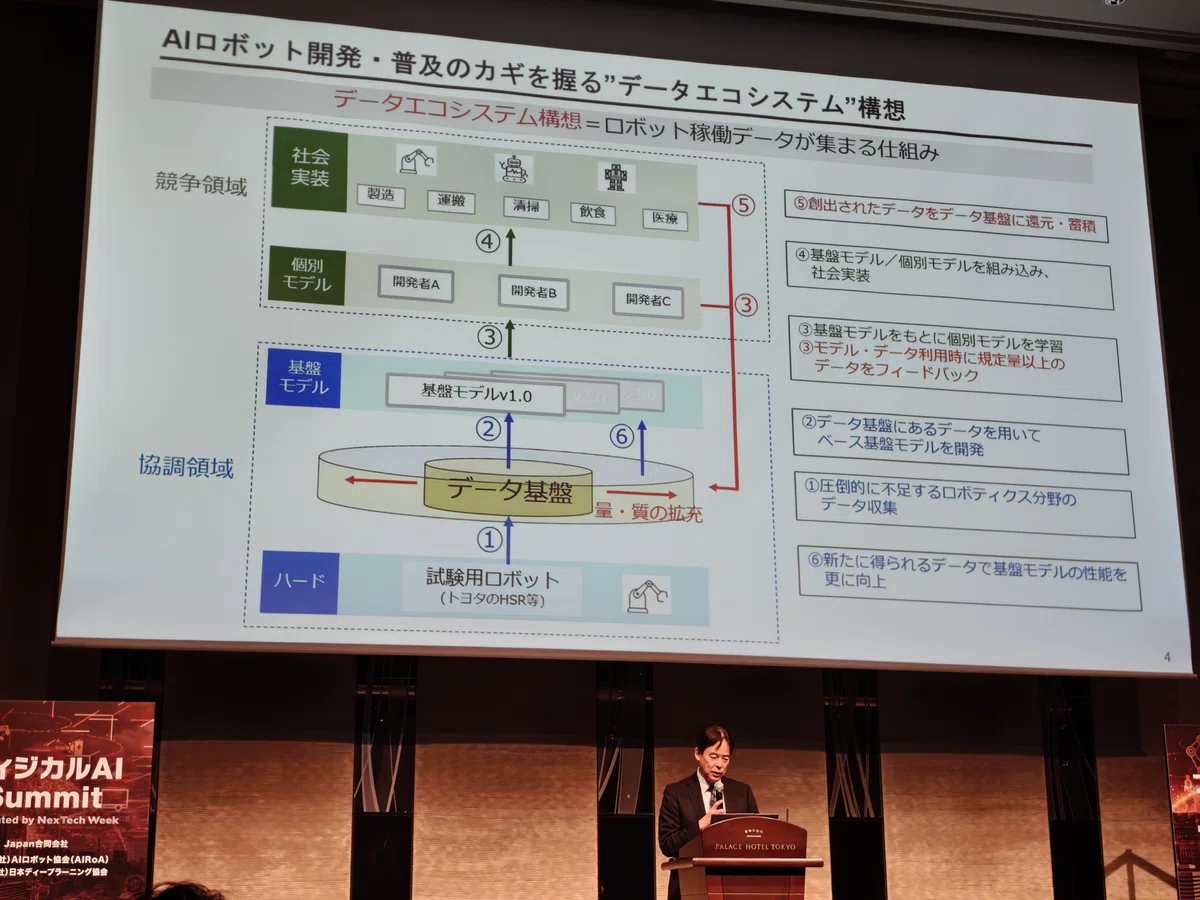
尾形氏はまず中国で開催されたロボット運動会で、合わせて様々な競技が行われていたことを紹介。そしてVLMでは様々なアプローチや難しさはあるものの基本的にはデータを集めていけば解決できる側面があるとした上で、ロボットの場合は事情が異なると指摘した。現時点でロボットには明確な標準データフォーマットが存在せず、関節数、搭載カメラの数、触覚センサーの使用有無などを考慮し始めるだけでデータフォーマットが多様化してしまう。そうしたデータを収集し、データセットとしてライブで可視化したり、オンラインの実装環境へ流し込んだりする段階に到達させるには、ロボット単位で膨大なデータ量を収集する必要がある。
アメリカのビッグテックや戦略的に取り組む中国であれば大規模な収集が可能だが、日本国内で単独の企業や少数の連携によって同様の規模を集めるのは困難だ。そこで、業界全体で共通して利用できるオープンデータを作成しようというのが、AIRoAの当初の狙いだった。まずは一定規模のデータを収集し、その上で利用可能な基盤モデルからモデルを構築、各社が競争領域の中で具体的なユースケースを模索していくという枠組みである。
想定されるユースケースとしては、初期段階では簡易な動作しかできないロボットであっても、人間が入るには著しく危険な場所、極めて汚れた現場、あるいは労働環境が非常に過酷な場所など、「人間が対応せざるを得ないが、できれば避けたい作業現場」が主要な対象になる。人間が入るリスクの高い危険現場や有料の作業場、あるいは飲食店舗など、多様な領域での活用可能性が考えられ、そうした現場でファインチューニングを施したモデルやデータを、協調・競争の枠組みの中で還元し合いながら、多くの企業と連携してデータを拡充していく取り組みを進めている。コンペティションへの参加企業数が増えるほどデータ規模も拡大するため、参加者全員が活用できる実用的なモデルやデータを構築することを目指していると述べた。
2. 協会の体制と参加企業の広がり
現在の役員・理事体制について、尾形氏は自身が委員長を務め、日本ディープラーニング協会(JDLA)にも参画してもらいながら、当初は松尾氏と自身の2名で活動を始めたと解説。AIという先端技術を社会実装する活動として、ディープラーニング協会から暖簾分けする形で発足し、社会実装の推進を図っているという。アカデミアからは谷口忠大氏(京都大学)が参加しているほか、企業側からはトヨタやテレイグジスタンスなどが初期段階から参画しており、特にテレイグジスタンスは、従来の自動化手法では困難であった領域にVLMを適用することで大きな成果を上げていると述べた。
多数の企業による協調を通じてスケールを図るという方針のもと、現在トップクラスの段階で53社が加盟している。正会員企業にはモデル開発やデータ収集での貢献が期待されているほか、通信事業者やサーバーベンダーなど多岐にわたる企業が参画している。オープンデータセットとしては世界最大級の規模に達しており、現在はセミヒューマノイドや双腕ロボットの応用データセット構築を見据えた「フェーズ2」の段階にあるという。
3. セミヒューマノイドコンペとデータ収集・模倣学習
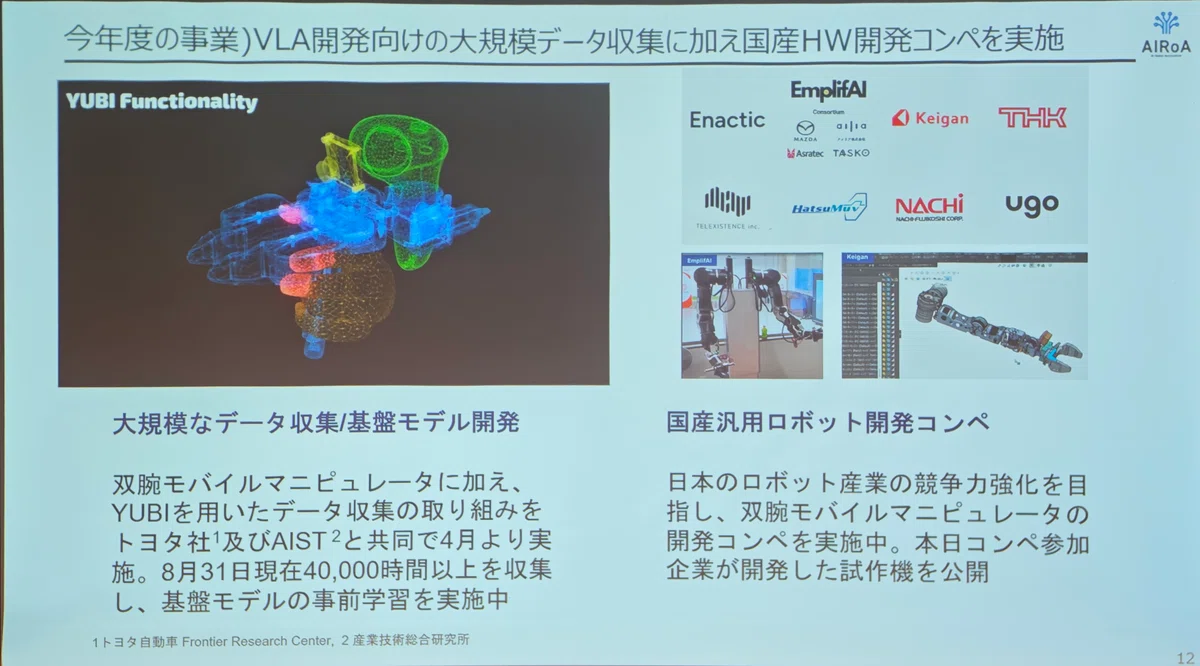
成果発表が行われた汎用セミヒューマノイドは、この国産開発コンペティションの枠組みに該当する取り組みである。どのようなロボット構造がデータ収集において最適であるかという明確な正解は世界的にも確立されていないが、中国等での先行事例を参考にしつつ、日本国内で着実に開発を進めていると尾形氏は語った。
手法としては模倣学習を採用しており、生成AIが人間の制作物を模倣して学習するのと同様に、動作を教え込む対象のロボットは人間の身体構造に近い形態が望ましいとの考えから、上半身の作業機能にフォーカスした仕様にしている。
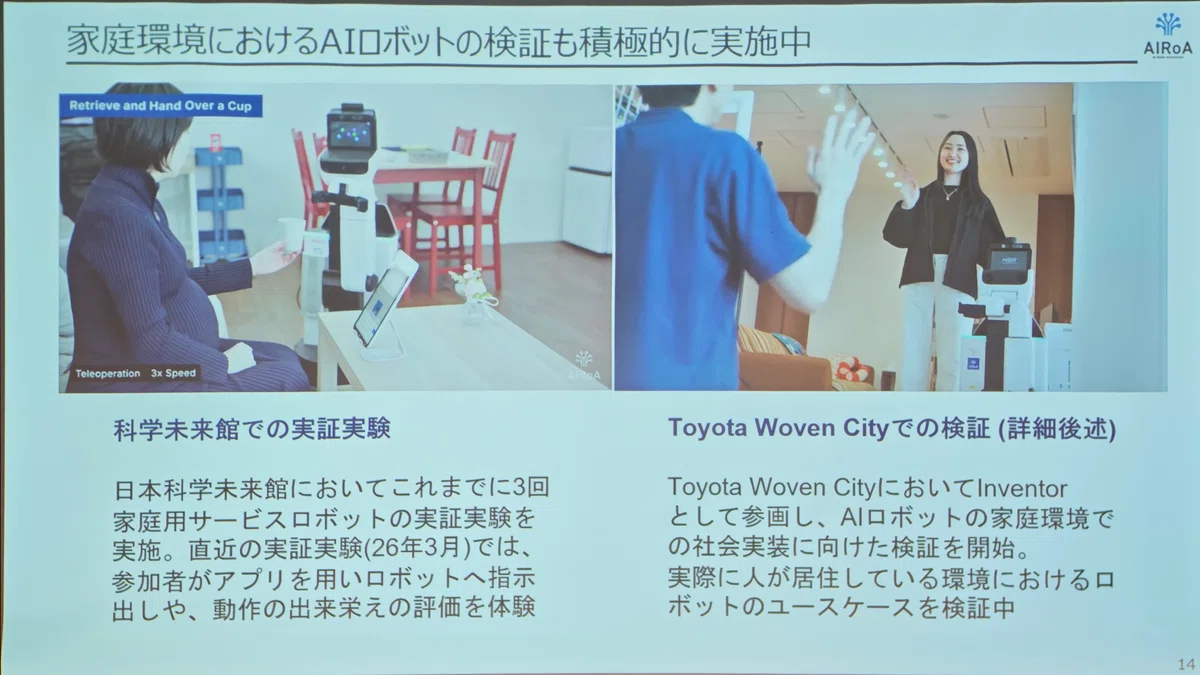
8月からは家庭内環境におけるデータ収集を開始した。これは直ちに家庭内で完璧に機能するロボットを完成させることが目的ではなく、家庭内という非常に複雑で難度の高い環境で得られるデータそのものに高い価値があるためだという。その環境下で生じる利用可能性や直面する課題を洗い出すことを目指しており、実際にウーブン・シティ(Woven City)において数世帯の住民とともにロボットとの共同生活・実証を進めている。
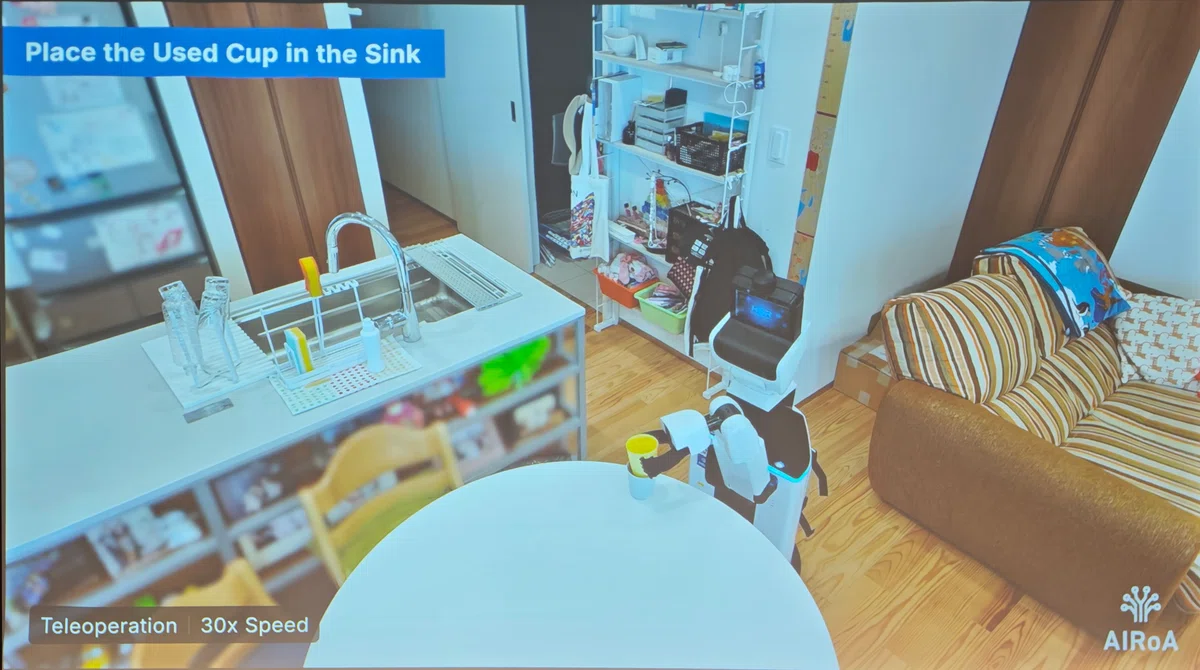
初期の「フェーズ1」のデータセット収集では、累計8万時間に及ぶデータを蓄積することができた。ただし、単に大量のデータを集めればそのまま活用できるわけではなく、収集したデータがAIモデルにどのような効果、あるいは悪影響を与えるかを厳密に見極める必要がある。その評価を行いながら高速にイテレーションを回す仕組みを構築し、オープンな基盤モデルをファインチューニングして実機を動作させるプロセスの確立を達成したという。
4. 家庭内・現場におけるサービス展開と実証実験
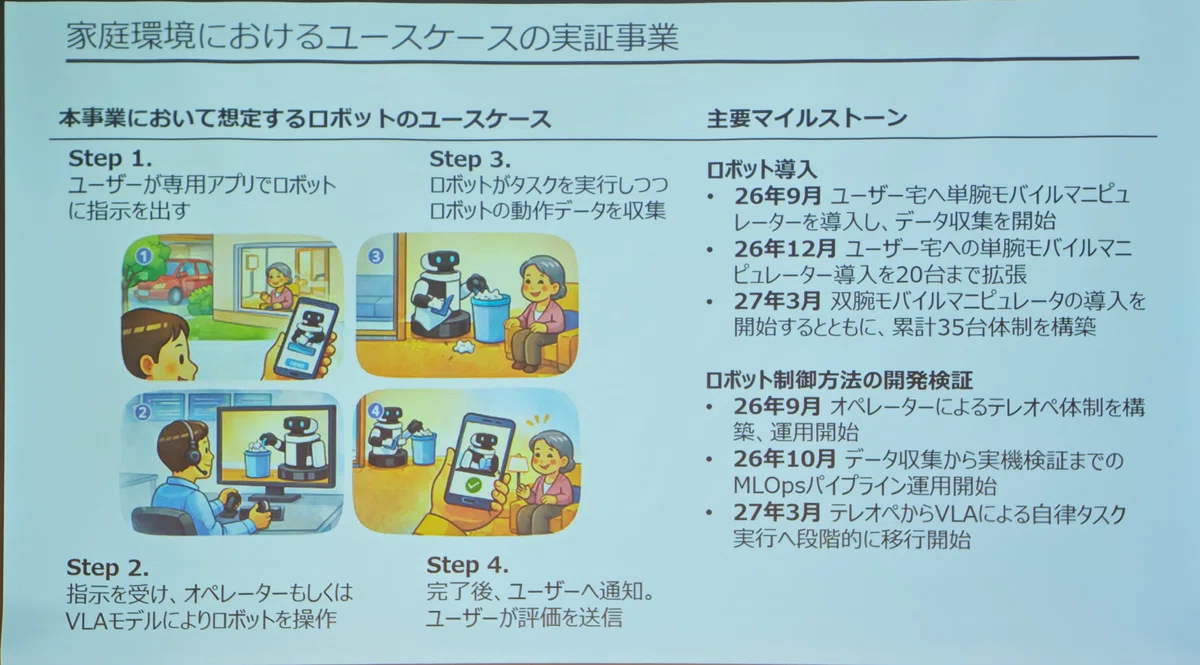
サービスとしての運用イメージは、居住者が不在の時間帯や就寝中などにロボットが家事作業を自律的に代行するモデルを当初想定していた。しかし実際の現場実証では、ロボットが子どもと一緒に遊ぶといった想定外のユースケースも発生しており、様々な活用の可能性が現地で模索されている段階だという。昼夜を問わず人がいない時間帯に作業を実行させ、その作業結果に対してユーザーがパフォーマンス評価を行い、良好なデータを学習ターゲットとして抽出しつつ、失敗データも有効に再活用するソフトウェア開発を行っているとした。
今回の実証に使用しているロボットはトヨタ「HSR」で、10年前に設計された機体だが、それでも十分なパフォーマンスを発揮できており、ここに今回発表されたような最新の汎用ヒューマノイドが導入されれば、さらに多様な可能性が開かれると確信していると尾形氏は述べた。
そのほか日本科学未来館でも様々な実験を行っており、研究環境の公開やイベントの開催を通じて、初心者がロボットを操作・導入するまでのプロセスや効果的なモデリング手法の検証を行っている。一般の人々(尾形氏の娘を含む)にも体験してもらえる環境を整えているという。現場ユースで発生する多様なデータを収集し、データセット化することが極めて重要であり、2027年3月までにウーブン・シティ内において35台規模の展開を目指して進めているとした。
ロボットのデータ収集に関しては、アメリカや中国が大規模かつ戦略的に進めており、一部は実用化されている実態がある。しかしロボットのハードウェア製造技術という側面に着目すれば、日本は現在でも産業用ロボット分野で強い優位性を保持している。サプライチェーンの一部が海外へ移転している課題はあるものの、日本がロボットを製造できないと考えるのは不自然であり、AIとロボットの融合技術は今後の産業において極めて重要となるため、海外へ完全に依存することは避け、国内で独立した技術基盤を保持することが不可欠だと尾形氏は強調した。
5. コンペティションのタスク評価と今後の展望
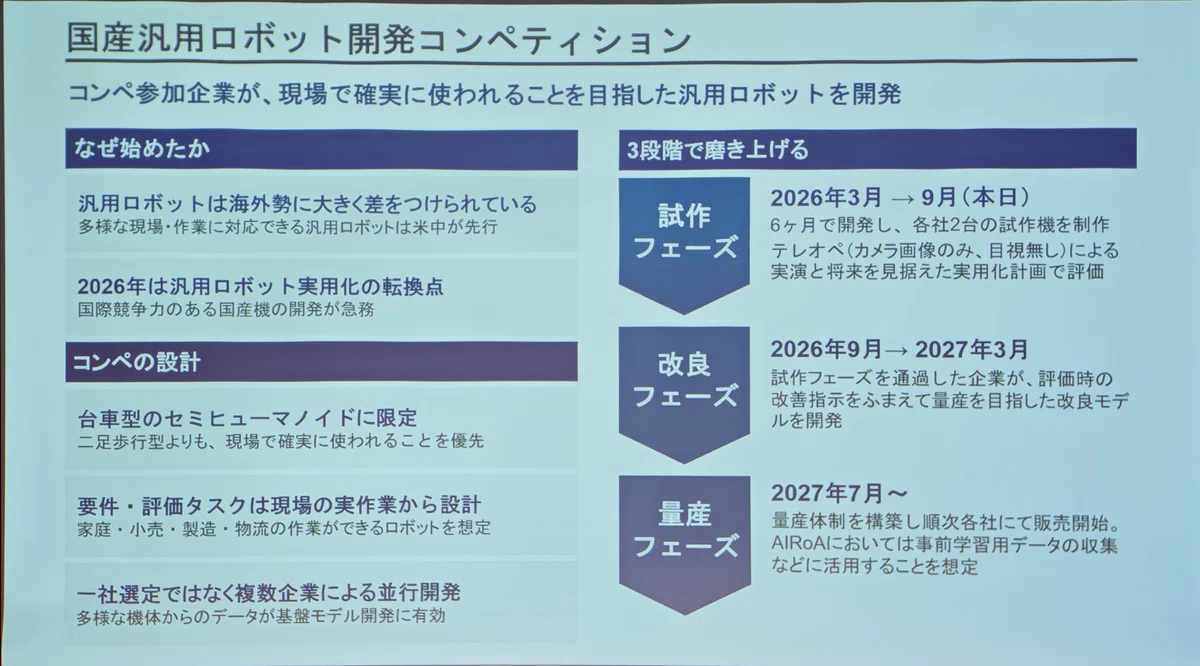
今回のコンペティションでは、どのようなセミヒューマノイドの構成や製造方法が最適であるかを検証するため、実際の現場環境で厳格なタスク試験を実施した。
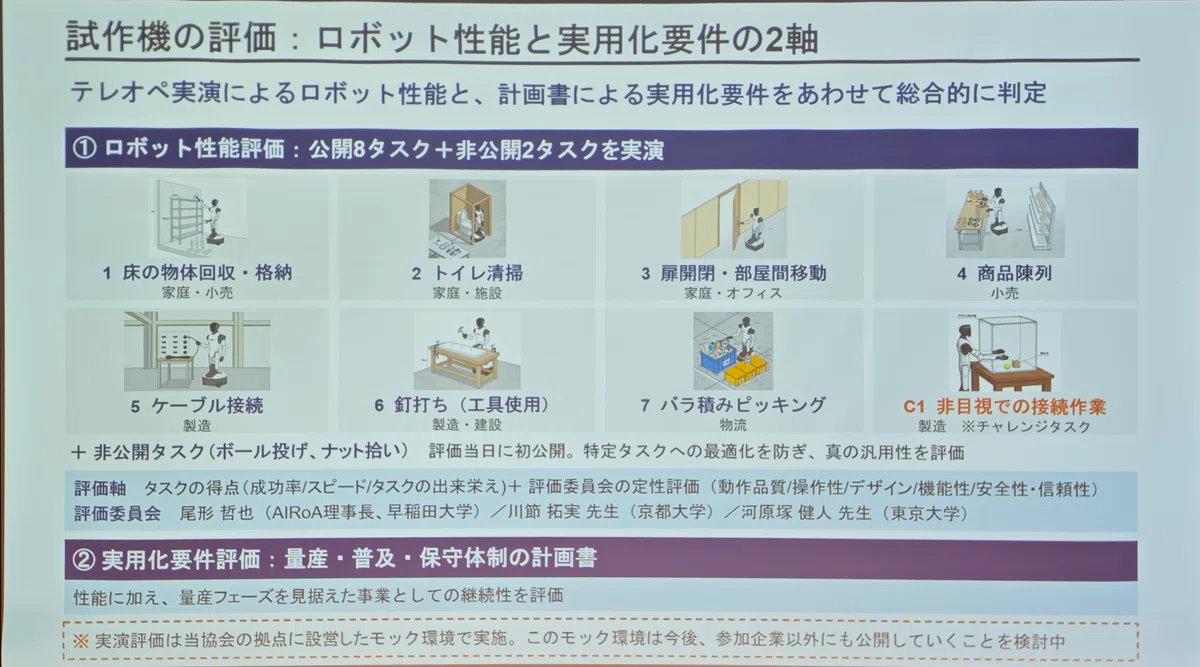
具体的な評価タスクとしては、適度な力加減や衝撃への耐性が求められるトイレ掃除や釘打ち、アーム部と移動台車の高度な協調動作が必要となる「扉を開けて通過する作業」、柔軟なケーブルの取り回し作業などが含まれる。また視覚カメラを使わずに力覚フィードバックのみで操作するタスクや、その場で事前告知なしに「ボールを投げる」「小さなナットを拾い上げる」といった即興の非公開タスクも課された。評価委員には尾形氏のほか、京都大学の川節拓実氏、東京大学の河原塚健人氏が加わり、作業の成功率だけでなく、信頼性や完成度といったハードウェア・システムとしての品質を定性的に評価したという。
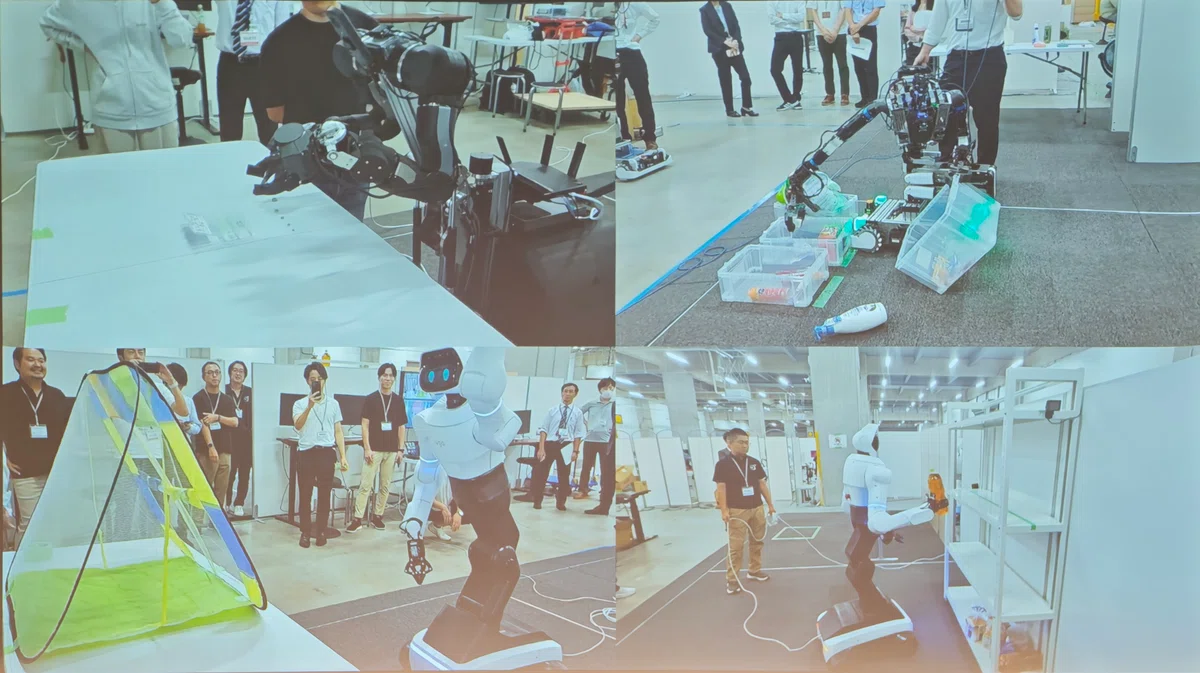
今後は、セミヒューマノイドという統合システムから各構成要素(コンポーネント)の強みを抽出し、トータルなヒューマノイドへと最適化・集約していくプロセスが非常に重要になると尾形氏は述べた。
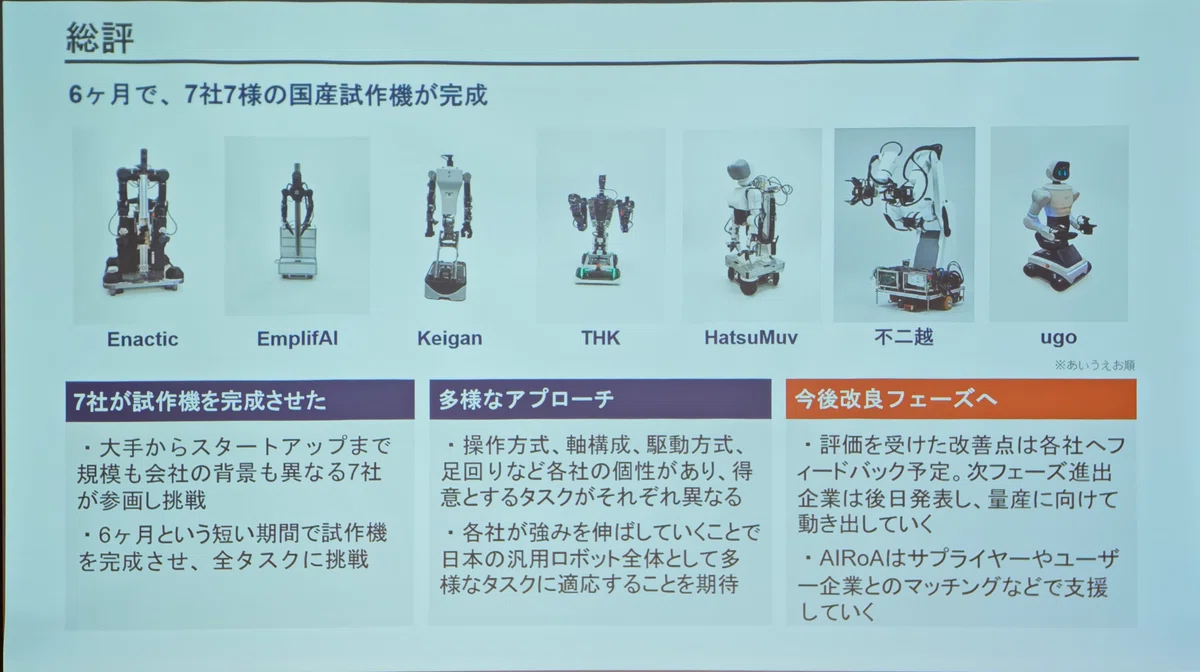
そして、6ヶ月という短い開発期間ではあったが、現時点で非常に高い完成度の成果が得られており、多様なアプリケーションの可能性を提示することができたと語った。制御方式や駆動方式についても、中国製品とは異なる日本独自の技術的アプローチがあったと評価した。
尾形氏は最後に、今後は量産化に向け、さくらインターネットやユーザー企業との連携を通じて、低コストで社会実装できるエコシステムを構築していきたいとし、発表会への協力・参加への感謝と、本分野の発展に向けた今後の支援への要請をもって講演を締めくくった。
いいなと思ったら応援しよう!
 よろしければ応援お願いします! いただいたチップは活動費に使わせていただきます!
