Google DeepMindがGemini Robotics 2を発表|ロボットAIは「動く」から「進捗を見て判断する」へ

今日の研究速報
研究室の机に、小さなロボットの作業動画を映してみた。
箱を持ち上げて、棚まで運び、決められた場所へ置く。ここまでは順調に見える。けれど、箱が少し斜めに置かれた瞬間、しろ丸の手が止まった。
「これは完了なのかな。それとも、置き直すべきなのかな」
ロボットAIのニュースを見ると、つい「何ができるようになったか」に目が向く。歩ける、物をつかめる、細かな作業ができる。もちろん大きな進歩だ。
ただ、仕事で使うときに本当に困るのは、その次にある。
作業が終わったと判断できるのか。途中で失敗したときにやり直せるのか。危険や迷いがあれば止まり、人へ確認できるのか。
2026年7月30日、Google DeepMindは「Gemini Robotics 2」を発表した。今回の発表で目立つのは、ロボットの動きが器用になったことだけではない。長い工程の進み具合を見ながら判断し、複数のロボットを連携させ、不確実な場面では安全側へ動くための仕組みが強化されたことだ。
3つのモデルが別々の役割を担当する
Gemini Robotics 2は、1つのモデルですべてを処理する仕組みではない。Google DeepMindは、役割の異なる3つのモデルを発表した。
1つ目は「Gemini Robotics 2」。映像と言葉を受け取り、ロボットの動作へ変換するVLAモデルだ。人型ロボットの足元から指先までを制御し、歩く、かがむ、手を伸ばす、物を運ぶといった全身の動きに対応する。電球を回す、袋を結ぶといった細かな手作業も対象にしている。
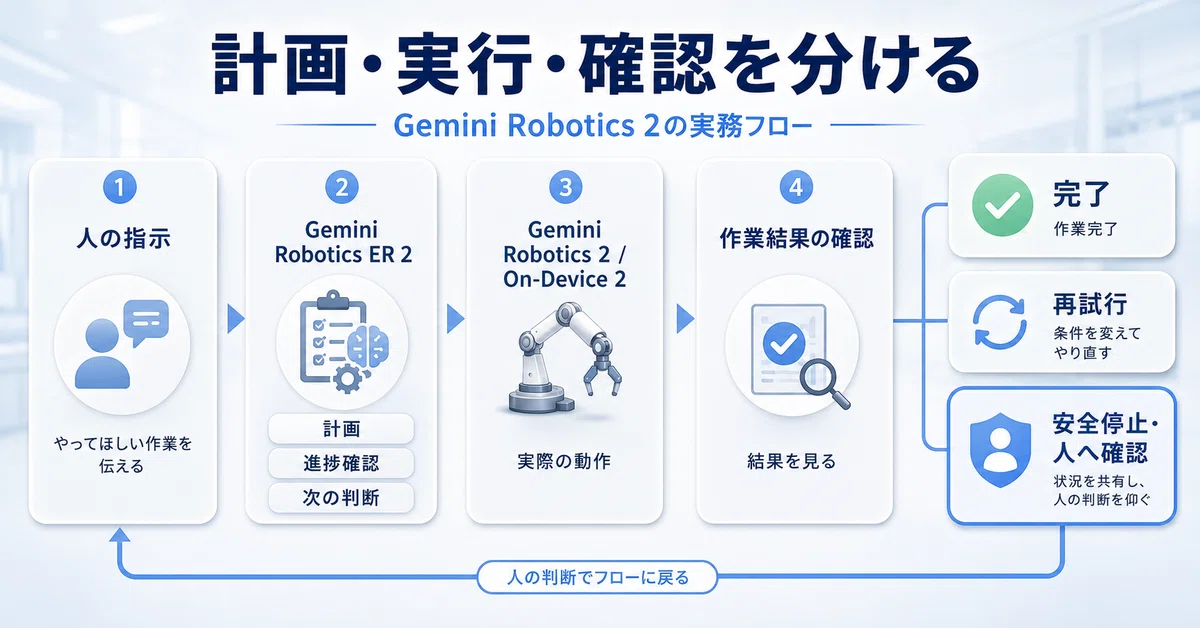
2つ目は「Gemini Robotics ER 2」。こちらはロボットの高水準の判断を担う。人の指示を理解し、周囲の状況を見て、複数工程の計画を作り、進み具合を確認する。必要に応じて検索や外部機能を呼び出し、動作を担当するモデルへ次の指示を渡す。
3つ目は「Gemini Robotics On-Device 2」。ネットワークへ常時接続しにくい環境でも使えるよう、ロボット本体で動かすことを想定した軽量モデルだ。新しいロボットの形へ、数時間分のデータで適応できるとしている。
しろ丸は最初、「性能の高いモデルが1つあれば、全部任せられるのでは」と考えた。
でも、実際の仕事へ置き換えると、その考え方では足りない。
計画する役割と、実際に動かす役割と、端末内で素早く反応する役割は違う。役割を分けるからこそ、どこで失敗したのか、誰が次の判断をするのかを追いやすくなる。
これはロボットの話でありながら、仕事の設計そのものでもある。
今回の重要点は「進捗を見られること」
ロボットが物を持ち上げられるだけなら、動作が成功したか失敗したかを人が最後に確認すればよい。
しかし、数分続く作業ではそうはいかない。途中の状態を見ないまま進むと、最初の小さなずれが最後に大きな失敗になる。
Gemini Robotics ER 2は、連続する映像から作業の進み具合を追い、重要な出来事が起きた瞬間を見つける機能を持つ。たとえば、袋を結び終えたのか、電球が締まったのか、物が決められた位置へ置かれたのかを確認し、次へ進むか、やり直すかを判断する。
ここで、しろ丸の仮説が変わった。
「ロボットが上手に動けるか」だけを見るのではなく、「完了をどう判断するか」を先に決めた方がいい。
完了条件が曖昧なままでは、高性能なロボットでも迷う。棚へ箱を置く仕事なら、棚に触れた時点が完了なのか、指定された枠へ収まり、倒れず、ラベルが正面を向いた状態まで求めるのかで、必要な判断は変わる。
仕事へ導入するときは、動作の説明より先に完成状態を言葉にしておく必要がある。
1台で抱えず、複数のロボットが連携する
今回の発表では、異なる種類のロボットが協力する「複数ロボット連携」も示された。
たとえば、移動が得意なロボットが作業場所まで物を運び、細かな手作業が得意なロボットへ引き渡す。1台ですべてを担当させるのではなく、得意な役割を分けて一つの工程を完了させる考え方だ。
便利に見える一方で、確認地点は増える。
誰が最初の作業を終えたと判断するのか。次のロボットへ何を渡すのか。引き渡しに失敗したら、どの状態へ戻るのか。人はどこで止められるのか。
複数台になるほど、ロボット同士の会話より「引き渡し条件」の設計が重要になる。
人のチームでも、担当者を増やすだけでは仕事は滑らかにならない。受け渡す情報、完了の基準、問題が起きたときの戻り先が必要だ。ロボットの連携も同じで、台数より境界の設計が先になる。
すぐ家庭で使えるロボットの発表ではない
今回のニュースを見て、「Gemini搭載ロボットをすぐ購入できる」と受け取るのは早い。
Gemini Robotics ER 2は、開発者がGemini APIとGoogle AI Studioから利用できる。企業向けのGemini Enterprise Agent Platformではプライベートプレビューとして提供される。
一方、実際の動きを制御するGemini Robotics 2とOn-Device 2は、早期アクセスパートナー向けだ。現時点では、主にロボット開発者や企業が試作、検証、実装を進める段階と考えた方がよい。
さらに、Google DeepMindのモデルカードは、医療、交通などの安全上重要な用途や、故障が人身事故や物的損害につながる仕事へ使わないよう注意している。公開環境や商用環境での利用にも慎重な判断が必要だとしている。
つまり「できるようになったこと」と「仕事で任せてよいこと」は同じではない。
能力が増えたからこそ、導入前の確認も増える。
持ち帰れる研究成果:ロボットAI導入前の5行メモ
しろ丸が今回の発表から持ち帰ったのは、モデル名の一覧ではなかった。
ロボットAIを仕事へ入れる前に、次の5行を決めることだ。
仕事:
ロボットに任せる作業を1つだけ書く

完了:
何が確認できたら終わりかを書く

途中確認:
進み具合を見る地点と情報を書く

迷ったら:
再試行・停止・人へ確認のどれを選ぶか書く

人の介入:
誰が止め、確認し、再開を承認するか書く
たとえば、施設内の計器を確認する仕事なら、次のように整理できる。
仕事:指定された圧力計を撮影し、数値を読み取る
完了:対象の計器と数値が記録され、指定範囲内か判定できた状態
途中確認:計器の位置、画像の鮮明さ、単位、読み取り値
迷ったら:反射や遮蔽で読めなければ停止し、人へ画像を送る
人の介入:設備担当者が数値を確認し、次の点検へ進む
この5行があると、「ロボットが動いた」だけで完了にしなくて済む。途中の確認と、人へ戻す条件まで含めて仕事を設計できる。
今日確認すること
ロボットAIのニュースは、映像の派手さに目を奪われやすい。歩く、つかむ、結ぶ、協力する。どれも大きな進歩だ。
でも、仕事で使うなら先に確認したい。
どこで完了と判断するのか。迷ったらどう止まるのか。人はどこで介入できるのか。
Gemini Robotics 2は、ロボットAIが「指示どおり動く」段階から、進捗を見て計画を調整し、複数台で役割を分ける段階へ進んでいることを示した。
今日の一歩は、導入を検討している作業を1つ選び、5行メモを書いてみること。
ロボットを持っていなくても、工場、倉庫、点検、店舗などで「将来どこまで任せられるか」を考える材料になる。できることの一覧より、完了と停止の条件から始める。
それが、動くAIを安心して仕事へ迎える最初の準備になる。
いいなと思ったら応援しよう!
 しろくま研究所の発信を応援していただける方へ。
いただいた応援はAIの調査・検証と仕事で使える形への整理に活かします。
