ラズパイで温度.湿度.気圧を測定してグラフ化する2

以前に記事を書きましたが、グラフ化するのが
大変でした。
そこで自動的にCAVするように少し変更されたのがサイト探したら有りましたので実際にやってみました。
サイト メタエレ実験室さんです。
下記にプログラム載せます。
#bme280_sample.py
#coding: utf-8
from smbus import SMBus
import time
import datetime
bus_number = 1
i2c_address = 0x76
bus = SMBus(bus_number)
digT = []
digP = []
digH = []
t_fine = 0.0
def writeReg(reg_address, data):
bus.write_byte_data(i2c_address,reg_address,data)
def get_calib_param():
calib = []
for i in range (0x88,0x88+24):
calib.append(bus.read_byte_data(i2c_address,i))
calib.append(bus.read_byte_data(i2c_address,0xA1))
for i in range (0xE1,0xE1+7):
calib.append(bus.read_byte_data(i2c_address,i))
digT.append((calib[1] << 8) | calib[0])
digT.append((calib[3] << 8) | calib[2])
digT.append((calib[5] << 8) | calib[4])
digP.append((calib[7] << 8) | calib[6])
digP.append((calib[9] << 8) | calib[8])
digP.append((calib[11]<< 8) | calib[10])
digP.append((calib[13]<< 8) | calib[12])
digP.append((calib[15]<< 8) | calib[14])
digP.append((calib[17]<< 8) | calib[16])
digP.append((calib[19]<< 8) | calib[18])
digP.append((calib[21]<< 8) | calib[20])
digP.append((calib[23]<< 8) | calib[22])
digH.append( calib[24] )
digH.append((calib[26]<< 8) | calib[25])
digH.append( calib[27] )
digH.append((calib[28]<< 4) | (0x0F & calib[29]))
digH.append((calib[30]<< 4) | ((calib[29] >> 4) & 0x0F))
digH.append( calib[31] )
for i in range(1,2):
if digT[i] & 0x8000:
digT[i] = (-digT[i] ^ 0xFFFF) + 1
for i in range(1,8):
if digP[i] & 0x8000:
digP[i] = (-digP[i] ^ 0xFFFF) + 1
for i in range(0,6):
if digH[i] & 0x8000:
digH[i] = (-digH[i] ^ 0xFFFF) + 1
def readData():
data = []
for i in range (0xF7, 0xF7+8):
data.append(bus.read_byte_data(i2c_address,i))
pres_raw = (data[0] << 12) | (data[1] << 4) | (data[2] >> 4)
temp_raw = (data[3] << 12) | (data[4] << 4) | (data[5] >> 4)
hum_raw = (data[6] << 8) | data[7]
# compensate_T(temp_raw)
# compensate_P(pres_raw)
# compensate_H(hum_raw) compensate_T(temp_raw)
t = compensate_T(temp_raw)
p = compensate_P(pres_raw)
h = compensate_H(hum_raw)
return [t,p,h]
def compensate_P(adc_P):
global t_fine
pressure = 0.0
v1 = (t_fine / 2.0) - 64000.0
v2 = (((v1 / 4.0) * (v1 / 4.0)) / 2048) * digP[5]
v2 = v2 + ((v1 * digP[4]) * 2.0)
v2 = (v2 / 4.0) + (digP[3] * 65536.0)
v1 = (((digP[2] * (((v1 / 4.0) * (v1 / 4.0)) / 8192)) / 8) + ((digP[1] * v1) / 2.0)) / 262144
v1 = ((32768 + v1) * digP[0]) / 32768
if v1 == 0:
return 0
pressure = ((1048576 - adc_P) - (v2 / 4096)) * 3125
if pressure < 0x80000000:
pressure = (pressure * 2.0) / v1
else:
pressure = (pressure / v1) * 2
v1 = (digP[8] * (((pressure / 8.0) * (pressure / 8.0)) / 8192.0)) / 4096
v2 = ((pressure / 4.0) * digP[7]) / 8192.0
pressure = pressure + ((v1 + v2 + digP[6]) / 16.0)
return pressure/100
def compensate_T(adc_T):
global t_fine
v1 = (adc_T / 16384.0 - digT[0] / 1024.0) * digT[1]
v2 = (adc_T / 131072.0 - digT[0] / 8192.0) * (adc_T / 131072.0 - digT[0] / 8192.0) * digT[2]
t_fine = v1 + v2
temperature = t_fine / 5120.0
return temperature
def compensate_H(adc_H):
global t_fine
var_h = t_fine - 76800.0
if var_h != 0:
var_h = (adc_H - (digH[3] * 64.0 + digH[4]/16384.0 * var_h)) * (digH[1] / 65536.0 * (1.0 + digH[5] / 67108864.0 * var_h * (1.0 + digH[2] / 67108864.0 * var_h)))
else:
return 0
var_h = var_h * (1.0 - digH[0] * var_h / 524288.0)
if var_h > 100.0:
var_h = 100.0
elif var_h < 0.0:
var_h = 0.0
return var_h
def setup():
osrs_t = 1 #Temperature oversampling x 1
osrs_p = 1 #Pressure oversampling x 1
osrs_h = 1 #Humidity oversampling x 1
mode = 3 #Normal mode
t_sb = 5 #Tstandby 1000ms
filter = 0 #Filter off
spi3w_en = 0 #3-wire SPI Disable
ctrl_meas_reg = (osrs_t << 5) | (osrs_p << 2) | mode
config_reg = (t_sb << 5) | (filter << 2) | spi3w_en
ctrl_hum_reg = osrs_h
writeReg(0xF2,ctrl_hum_reg)
writeReg(0xF4,ctrl_meas_reg)
writeReg(0xF5,config_reg)
def write_csv(t,p,h):
dt_now = datetime.datetime.now()
with open('temp.csv', 'a') as f:
f.write(dt_now.strftime('%Y/%m/%d %H:%M:%S') + "," + str(t) + "," + str(p) + "," + str(h) + "\n")
setup()
get_calib_param()
if __name__ == '__main__':
try:
while True:
[t,p,h] = readData()
print(str(t) + ":" + str(p) + ":" + str(h) + "\n")
write_csv(t,p,h)
time.sleep(10)
except KeyboardInterrupt:
pass
計測は10秒置きになってますので
放っておくとDATAが大きくなります。time.sleep(10)
の所を60にすると1分おきです。
設定は変更してお使いいただけるようです。
あと、プログラムの冒頭
from smbus import SMBus
のsmbus2にした方が良い場合もあるみたいです。
実行はコマンドプロンプト(ターミナル)からでも
pysonプログラムで起動させても大丈夫です。
起動してしばらくDATAが貯まるまで待つと
ファイルにCSVが出来ています。
temp.CSV
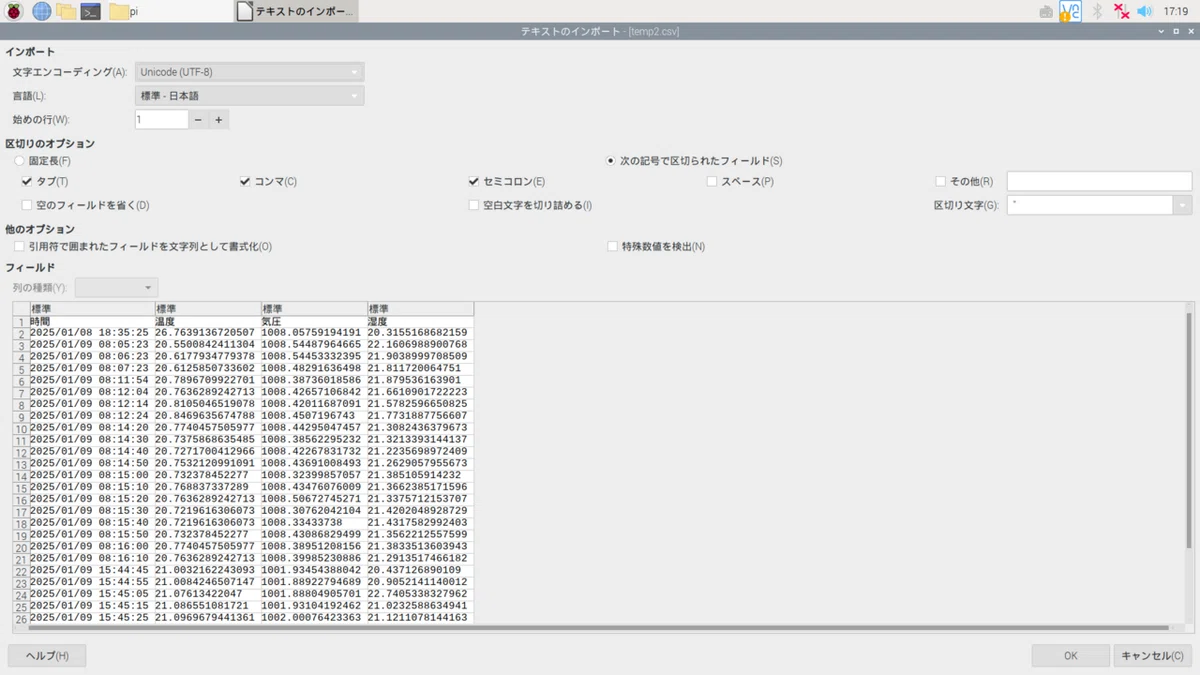
これを名前を付けて保存でExcelとかに変更して保存します。
1番上の行を追加して、それぞれ添付のように
時間、温度、気圧、湿度と打ち込みます。
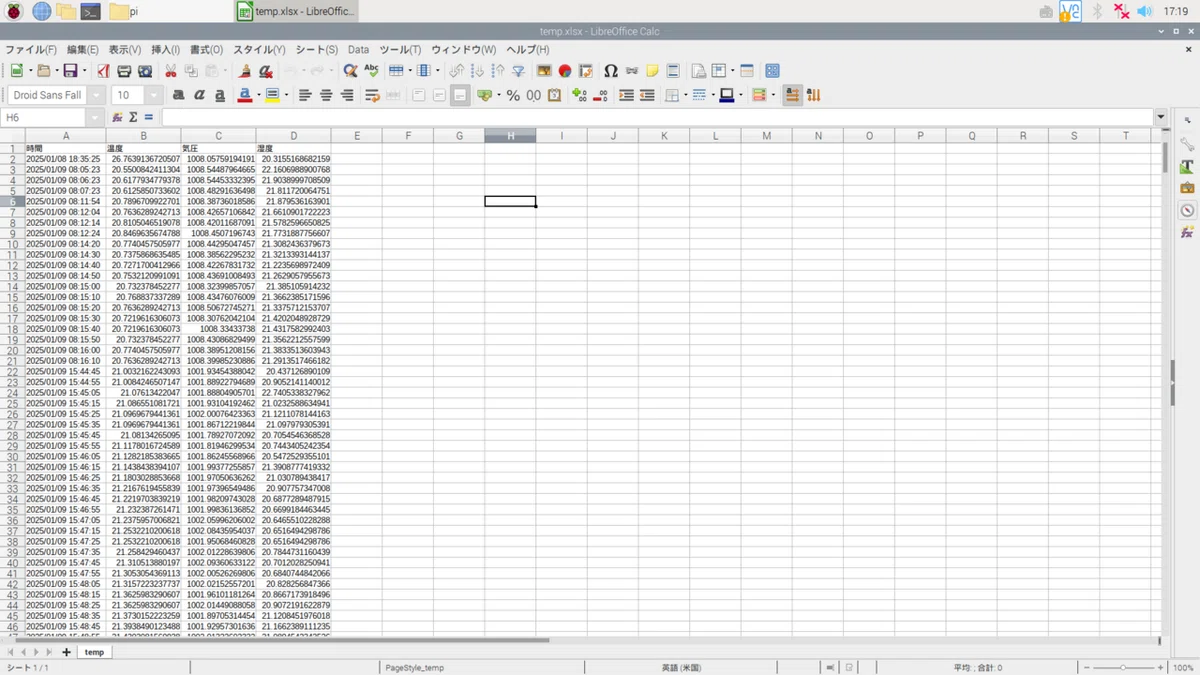
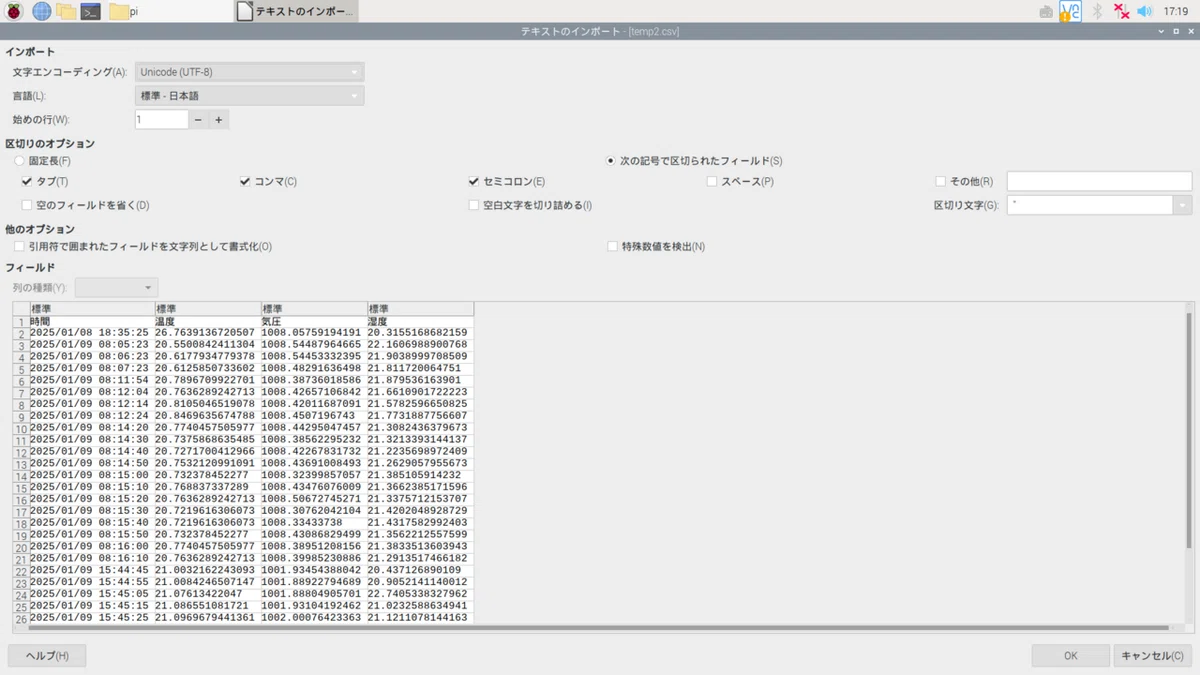
打ち込みましたら名前を付けて保存で再び
CSVにして保存します。
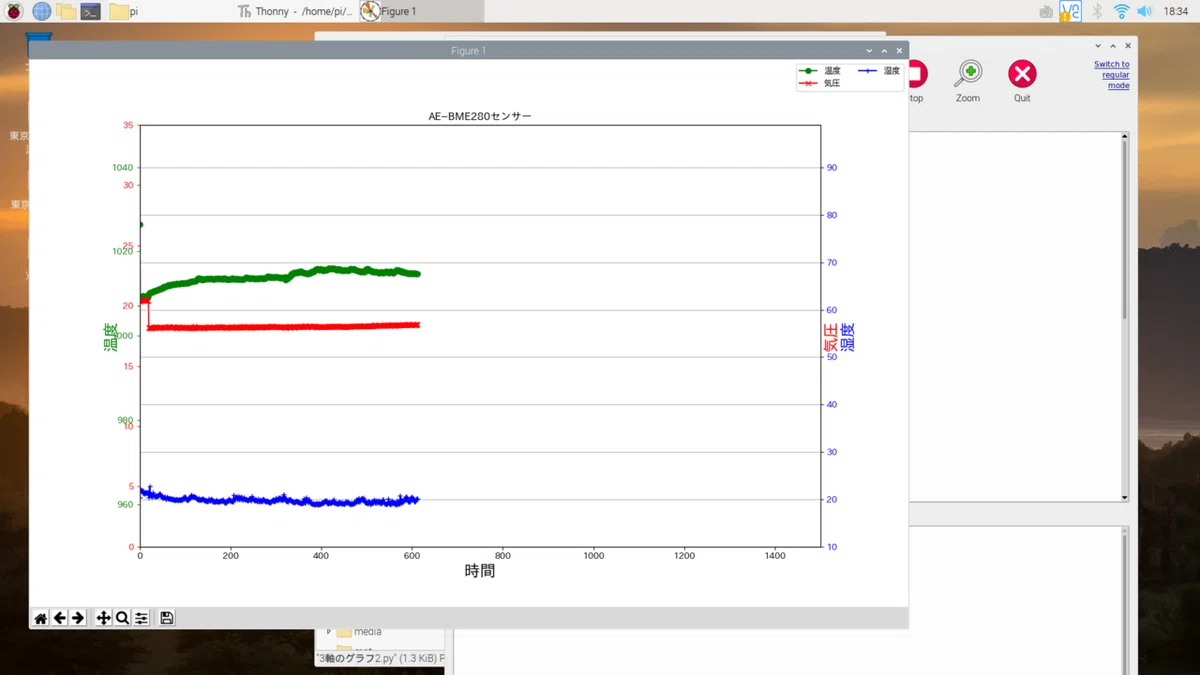
グラフですけど今回は3軸のグラフですので
CSVを読み込み3軸のグラフを表示してくれるプログラムを作りました。以下に記載します。
# -*- coding: utf-8 -*-
import pandas as pd
import japanize_matplotlib
import matplotlib.pyplot as plt
import matplotlib as mpl
#csvファイルから読み取り winの場合は \home\\yama
df = pd.read_csv("/home/pi/temp2.csv")
s = df.index
fig = plt.figure()
ax1=fig.add_subplot(1,1,1)
ax2=ax1.twinx()
ax3=ax2.twinx()
#ax2 = fig.add_subplot(2,1,2)
#ax3 = fig.add_subplot(2,1,2)
ax1.set_xlabel("時間",fontsize=18)
ax2.set_ylabel("気圧",fontsize=18 ,color='red')
ax1.set_ylabel("温度",fontsize=18 ,color='green')
ax3.set_ylabel("湿度",fontsize=18 ,color='blue')
rspine = ax1.spines['right']
rspine.set_position(('axes', 2.3))
#Y軸目盛りの色指定
ax1.tick_params(axis='y', colors="r")
ax2.tick_params(axis='y', colors="g")
ax3.tick_params(axis='y', colors="b")
ax2.set_ylim([950,1050])
ax1.set_ylim([0,35])
ax3.set_ylim([10,99])
#ax1.axhline(28, color="c", ls="dashed", label='warn')
#ax1.axhline(32, color="m", ls="dashed", label='alert')
plt.title('AE−BME280センサー')
ax2.plot(s,df['気圧'],marker="x", color="r", label = '気圧')
ax1.plot(s,df['温度'],marker="o", color="g", label = '温度')
ax3.plot(s,df['湿度'],marker="+", color="b", label = '湿度')
plt.grid(True)
plt.xlim(0,1500)
fig.legend(ncol=2)
#plt.legend(loc="lower left", fontsize=8)
plt.show()
作ったCSVのフルダー名はプログラム内の
名称に合わせてください。
df = pd.read_csv("/home/pi/temp2.csv")
ファイルの場所とCSVファイルの名称を
同じに変更下さい。
ax2.set_ylim([950,1050])
ax1.set_ylim([0,35])
ax3.set_ylim([10,99])
グラフの表示範囲は此処で設定しますので、
範囲が測定結果の数値とずれていると表示されませんので変更して下さい。
950,1050の数値が気圧の範囲で
0,35が温度、10,99が湿度です。
このプログラムを、実行するとグラフが
表示します。
今回は確かめるために記録周期を10秒に
短くしちゃっていますのであまりグラフに
変化がありませんでした。
ハンダとかで回路を作る手間はありますが
完成して記録出来ると感動します。
そこまで行くのに色々苦労はしましたけど
面白いのでぜひやってみてください。
