フィジカルAIニュース(2026/5/23号)

更新日:2026/5/23
エグゼクティブサマリー
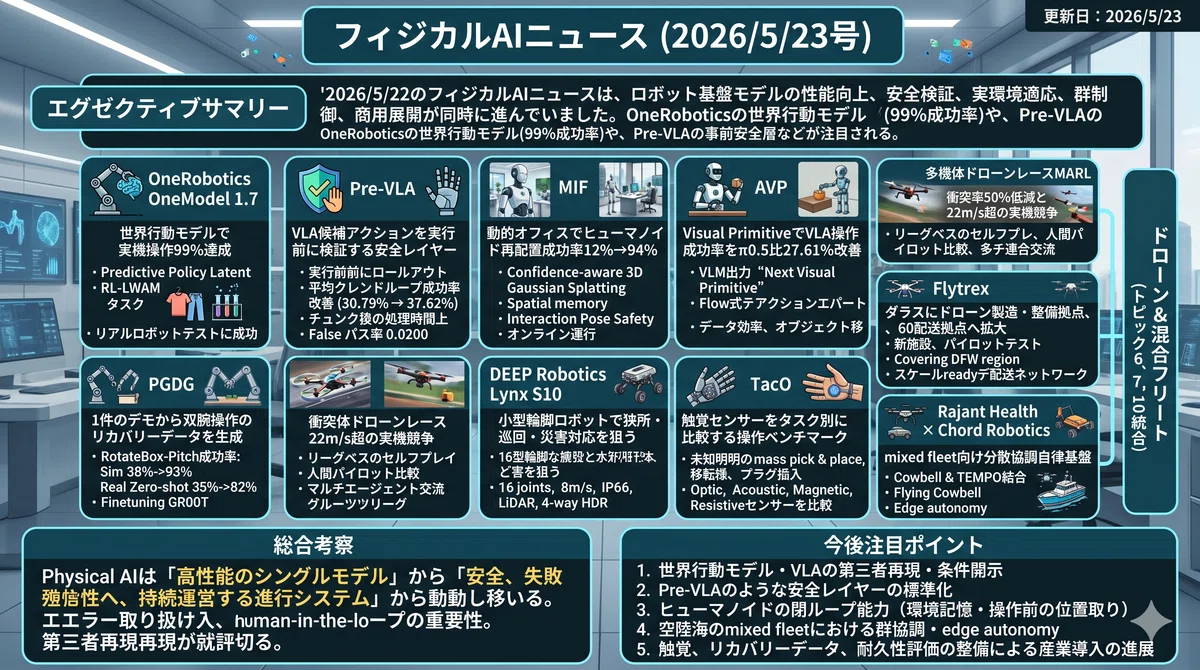
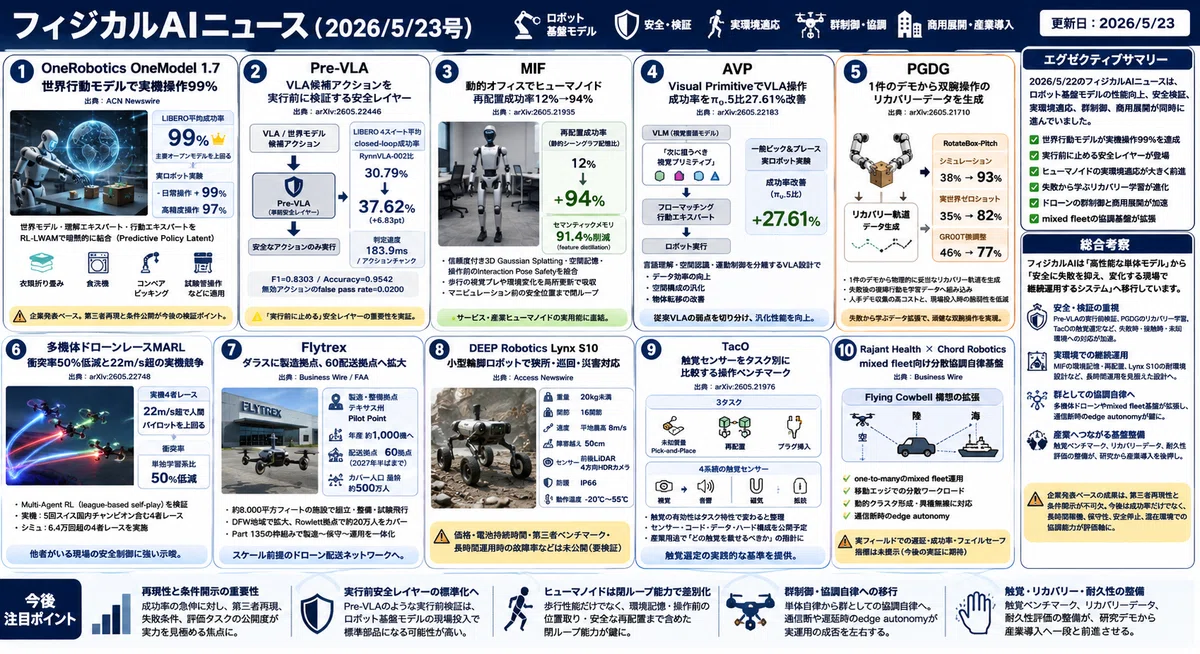
2026/5/22のフィジカルAIニュースは、ロボット基盤モデルの性能向上、安全検証、実環境適応、群制御、商用展開が同時に進んでいました。OneRoboticsは実機操作99%を掲げる世界行動モデルを発表し、Pre-VLAはVLAの候補行動を実行前に止める安全層を提案。MIFやAVP、PGDGは、ヒューマノイド移動、視覚プリミティブ操作、双腕リカバリー学習で実用性を高めた。ドローン領域では多機体MARLとFlytrexの製造拠点拡大が進み、Lynx S10やTacO、mixed fleet基盤も現場導入を意識した動きとして注目される。
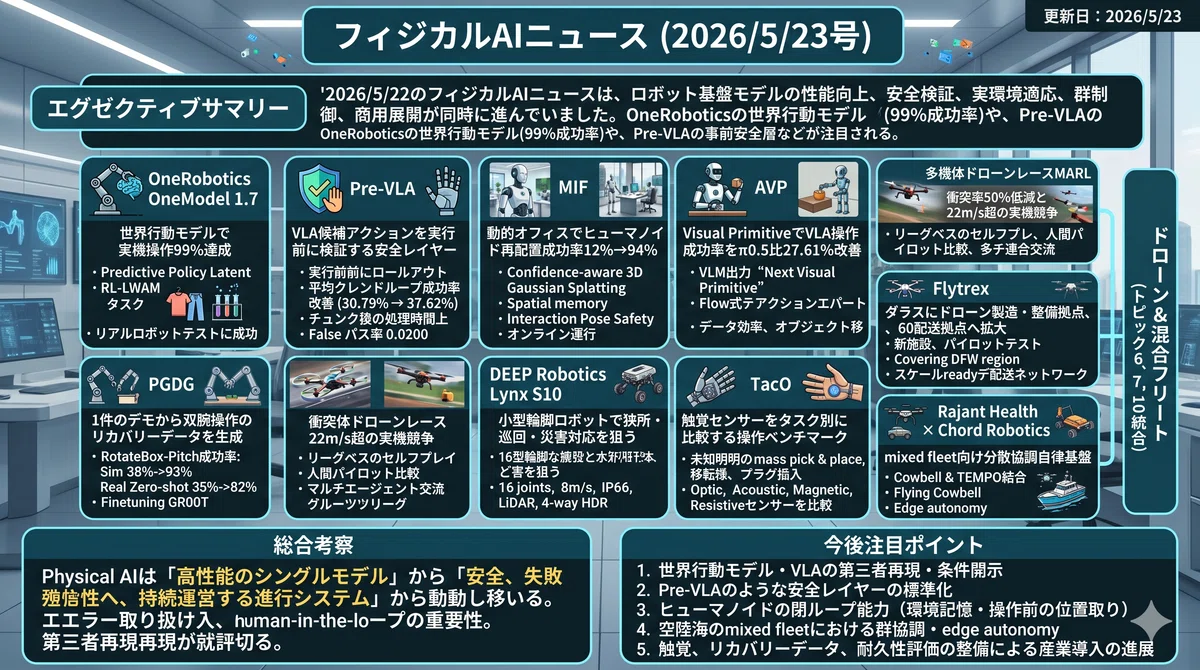
※作成した記事内容をGammaに入力しスライド自動作成させました。スライドの方が見やすいようでしたらこちらをご覧くださいませ。
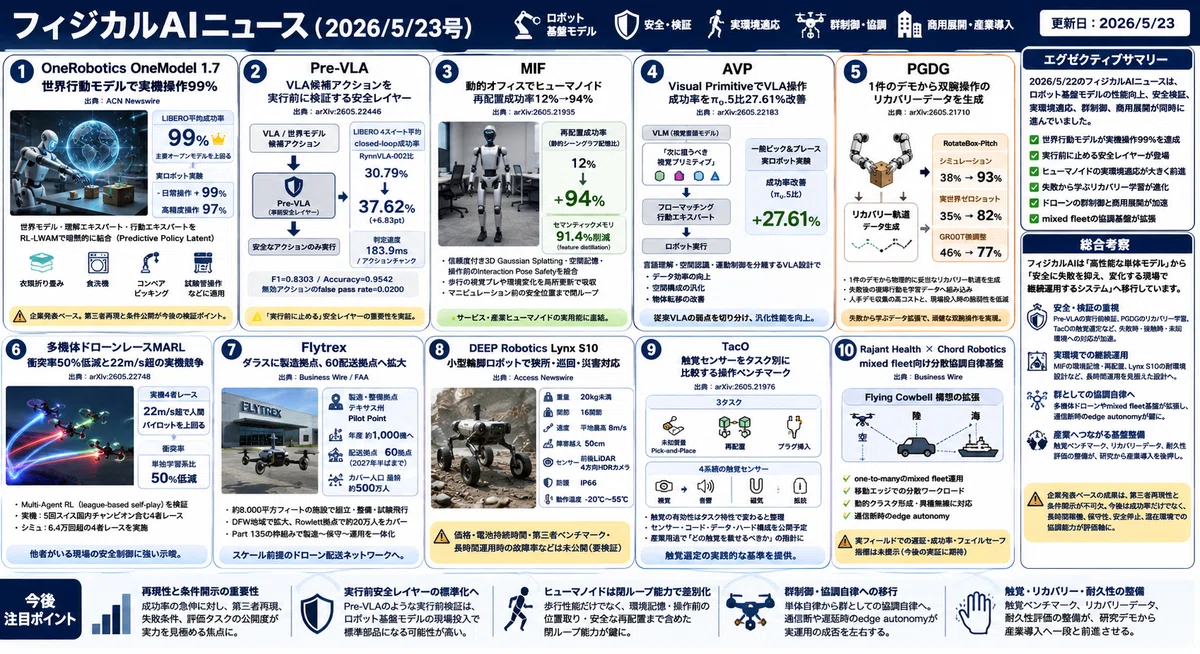
1️⃣ OneRobotics OneModel 1.7 : 世界行動モデルで実機操作99%を同社発表
📎 出典:https://en.acnnewswire.com/press-release/english/107244/onerobotics-launches-world-action-model-onemodel-1.7,-achieving-99-success-in-real-robot-tests
OneRoboticsが世界行動モデル「OneModel 1.7 FrontoStria-RL」を発表。LIBEROベンチマークで平均成功率99%を達成し、π0.5・GR00T-N1.5・OpenVLA-OFTなどの主要オープンモデルを上回ると同社は説明している。実ロボットでは日常操作99%、高精度操作97%を記録。RL-LWAMにより世界モデル・理解エキスパート・行動エキスパートをPredictive Policy Latentで暗黙的に結合し、衣類折り畳み・食洗機・コンベアピッキング・試験管操作などに適用したという。企業発表ベースであり、第三者再現とタスク条件の詳細公開が今後の検証ポイントになる。
2️⃣ Pre-VLA : VLA候補アクションを実行前に検証する安全レイヤー
📎 出典:https://arxiv.org/abs/2605.22446 / https://arxiv.org/html/2605.22446v1
Pre-VLAは、VLAや世界モデルが生成した候補アクションを、物理実行やロールアウト前に検証する事前安全レイヤー。LIBERO 4スイート平均のclosed-loop成功率をRynnVLA-002比で30.79%から37.62%へ改善し、1アクションチャンクあたり平均183.9msで判定した。F1=0.8303、Accuracy=0.9542、無効アクションのfalse pass rate=0.0200も報告され、ロボット基盤モデルに「実行前に止める」仕組みを組み込む重要性を示している。
3️⃣ MIF : 動的オフィスでヒューマノイド再配置成功率12%→94%
📎 出典:https://arxiv.org/abs/2605.21935
MIFはUnitree G1で動的オフィス環境のヒューマノイドナビゲーションを扱うRSS 2026採択研究。信頼度付き3D Gaussian Splatting・空間記憶・操作前のInteraction Pose Safetyを統合し、静的シーングラフ記憶に比べ再配置成功率を12%から94%へ改善した。feature distillationによりセマンティックメモリを91.4%削減しながらオンライン動作を実現。歩行による視覚ブレや環境変化を局所更新で吸収し、マニピュレーション前の安全な位置取りまで閉ループで扱う点が、サービス・産業ヒューマノイドの実用化に直結する。
4️⃣ AVP : Visual PrimitiveでVLA操作成功率をπ0.5比27.61%改善
📎 出典:https://arxiv.org/abs/2605.22183
AVP(Action with Visual Primitives)は、VLMが「次に狙うべき視覚プリミティブ」を出力し、それをフローマッチング行動エキスパートへ渡すVLA設計。一般ピック&プレースの実ロボット実験で、π0.5比27.61%の成功率改善を報告した。言語理解・空間認識・運動制御を単一目的に押し込む従来VLAの弱点を切り分け、データ効率、空間構成汎化、物体転移の改善につなげている点が注目される。
5️⃣ PGDG : 1件のデモから双腕操作のリカバリーデータを生成
📎 出典:https://arxiv.org/abs/2605.21710
PGDGは、双腕・接触リッチ操作で1件のデモから物理的に妥当なリカバリー軌道を生成するデータ拡張手法。RotateBox-Pitchでは成功率がシミュレーションで38%→93%、実世界ゼロショットで35%→82%へ改善し、GR00Tの微調整でも46%→77%に向上した。人手デモ収集の高コストを下げるだけでなく、失敗後の復帰行動を学習データへ組み込むことで、現場投入時の頑健性を高める方向を示している。
6️⃣ 多機体ドローンレースMARL : 衝突率50%低減と22m/s超の実機競争
📎 出典:https://arxiv.org/abs/2605.22748 / https://arxiv.org/html/2605.22748v1
四旋翼レース研究は、単体最適化ではなく複数機の相互作用を前提にしたMulti-Agent Reinforcement Learning(league-based self-play)を検証。実機では5回スイス国内チャンピオンのパイロットを含む4者レース、シミュレーションでは6.4万回超の4者レースを実施し、22m/s超の速度で人間を上回りつつ、単独学習系比で衝突率を50%低減した。倉庫物流・都市空中移動・捜索救助など「他者がいる現場」の安全制御に強い示唆を与える。
7️⃣ Flytrex : ダラスにドローン製造・整備拠点、60配送拠点へ拡大
📎 出典:https://www.businesswire.com/news/home/20260521856849/en/Flytrex-Opens-Drone-Manufacturing-Facility-in-Dallas-as-Company-Eyes-60-New-Delivery-Sites-by-Mid-2027 / https://www.faa.gov/uas/advanced_operations/package_delivery_drone
Flytrexがテキサス州Pilot Pointにドローン製造・整備拠点を開設。約8,000平方フィートの施設で組立・整備・プレプロダクション飛行試験を担い、年産約1,000機体制へ拡大しながら、DFW地域で2027年半ばまでに60配送拠点を目指す。Rowlett拠点で約20万人、最終的に約500万人をカバーする計画で、Part 135の枠組みのもと、同一メトロ内で製造・保守・運用まで完結させる「スケール前提のドローン配送ネットワーク」として位置付けられている。
8️⃣ DEEP Robotics Lynx S10 : 小型輪脚ロボットで狭所・巡回・災害対応を狙う
📎 出典:https://www.accessnewswire.com/newsroom/en/industrial-and-manufacturing/deep-robotics-launches-industry-grade-small-wheeled-legged-robot-setti-1169347
DEEP Roboticsが小型輪脚ロボット「Lynx S10」を発表。20kg未満、16関節、平地最高8m/s、50cm障害越え、前後LiDARと4方向HDR超広角カメラ、IP66、防塵防水、-20℃〜55℃動作を掲げる。狭所、瓦礫、巡回、電力点検など、大型四脚・大型輪脚では入りにくい環境を狙う製品だ。一方で価格や電池持続時間、第三者ベンチマーク、長時間運用時の故障率など公開情報はまだ限られており、実導入では耐久性とライフサイクルコストの検証が重要になる。
9️⃣ TacO : 触覚センサーをタスク別に比較する操作ベンチマーク
📎 出典:https://arxiv.org/abs/2605.21976
TacOは、未知質量pick-and-place、再配置、プラグ挿入の3タスクで、視覚・音響・磁気・抵抗の4系統の触覚センサーを比較するベンチマーク。触覚は万能ではなく、空間分解能、せん断検知、材料摩擦、タスク特性によって有効性が変わると整理した。センサー、コード、データ、ハード構成を公開予定としており、産業マニピュレーターやハンド設計で「どの触覚を載せるべきか」を判断する実践的な基準になり得る。
🔟 Rajant Health × Chord Robotics : mixed fleet向け分散協調自律基盤
📎 出典:https://www.businesswire.com/news/home/20260521367662/en/ADDING-MULTIMEDIA-Rajant-Health-RHI-and-Chord-Robotics-Expand-Cowbell-Platform-to-Enable-Scalable-Multi-Domain-Collaborative-Autonomy
Rajant HealthとChord Roboticsは、CowbellとTEMPOを統合し、空・陸・海のmixed fleetをone-to-manyで扱う「Flying Cowbell」構想を拡張。移動エッジノードでの分散ワークロード、動的クラスタ形成、異種無線をまたぐtransport-agnostic運用、切断時のedge autonomyを前面に出す。実フィールドでの遅延・成功率・フェイルセーフ指標は未提示だが、単体ロボットの知能化から、隊列・群としての自律へ移行する流れを示している。
総合考察
2026/5/22のトピックから見える特長は、フィジカルAIが「高性能な単体モデル」から「安全に失敗を抑え、変化する現場で継続運用するシステム」へ移行していることが読み取れました。VLAや世界モデルの精度競争に加え、Pre-VLAのような実行前検証、PGDGのリカバリー学習、TacOの触覚選定など、失敗時・接触時・未知環境への対応が重視されている点が重要だ。一方、企業発表ベースの成果は第三者再現性や条件開示が不可欠であり、今後はベンチマーク値よりも、長時間稼働、保守性、安全停止、混在環境での協調能力が評価軸になる。
今後注目ポイント
世界行動モデルやVLAの成功率は急伸しているが、今後は第三者再現、失敗条件、評価タスクの公開度が実力を見極める焦点になる。
Pre-VLAのような実行前安全レイヤーは、ロボット基盤モデルを現場投入する際の標準部品になり得るため注目度が高い。
ヒューマノイドは歩行性能だけでなく、環境記憶、操作前の位置取り、安全な再配置まで含めた閉ループ能力が差別化要因になる。
ドローンやmixed fleetの動きは、単体自律から群としての協調自律へ移る兆候であり、通信断や遅延時のedge autonomyが鍵になる。
触覚、リカバリーデータ、耐久性評価の整備が進むほど、フィジカルAIは研究デモから産業導入へ一段進みやすくなる。