フィジカルAIニュース(2026/1/29号)

更新日:2026/1/29
エグゼクティブサマリー
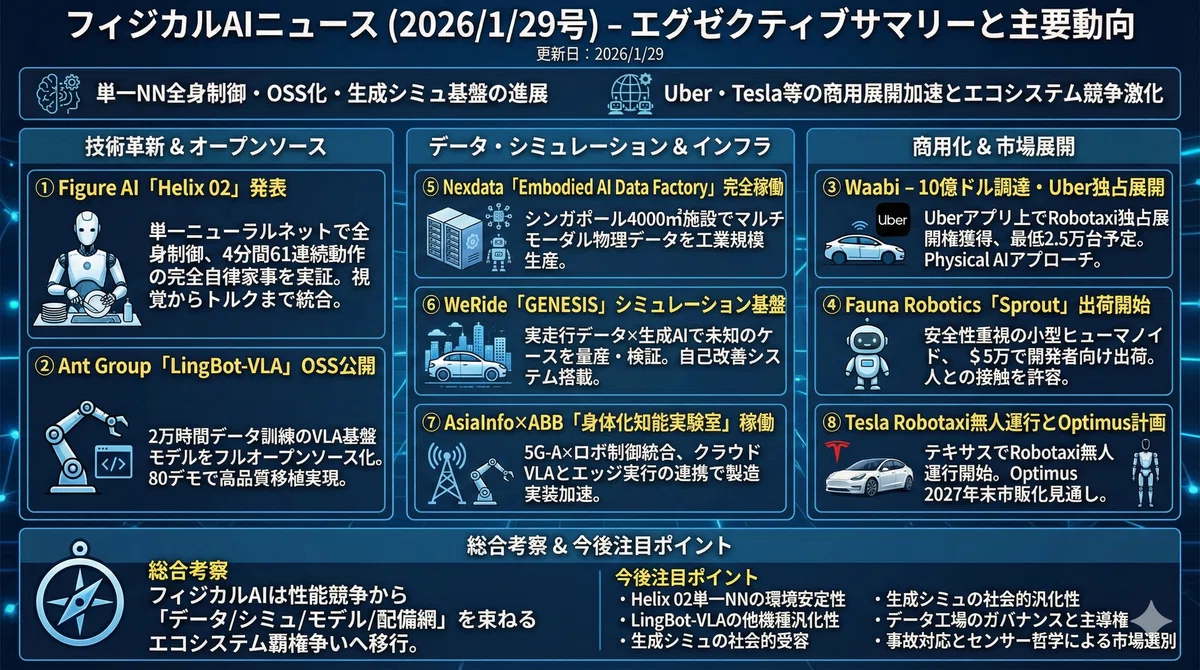
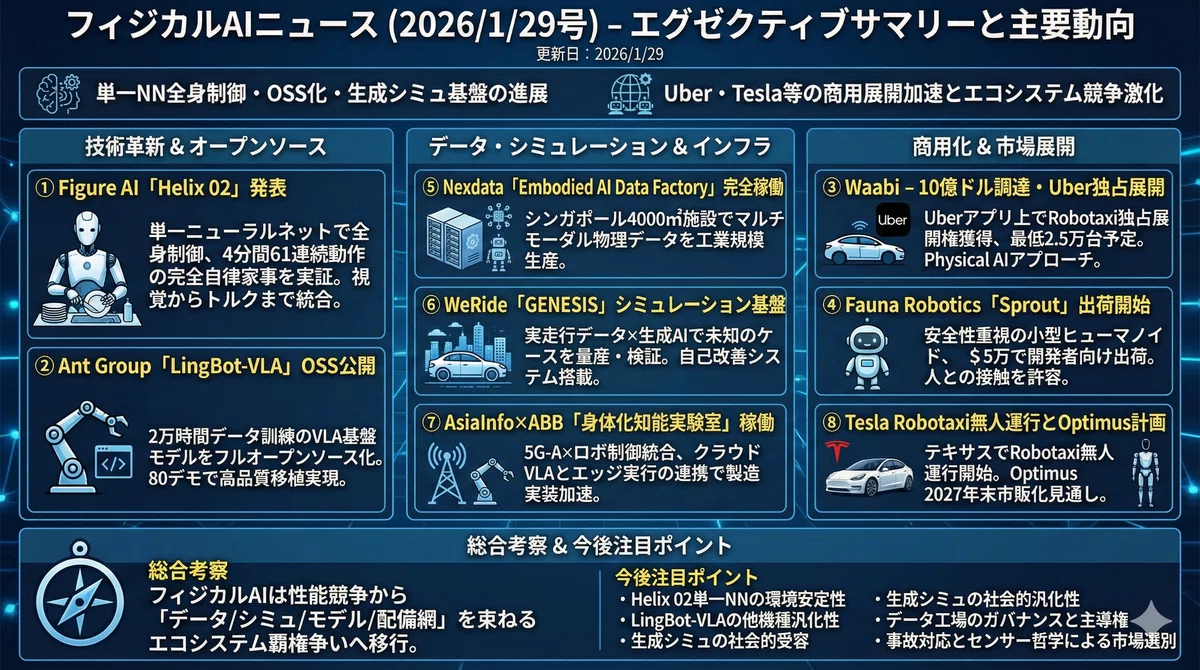
2026/1/28は、Figure AIは全身制御を単一ニューラルネットで置換する「Helix 02」を発表し、視覚入力から全身トルクまで統合して4分間・61連続動作の自律家事を実証。Ant Groupは2万時間の実機データで学習したLingBot-VLAを完全オープンソース化し、少数デモで高品質移植を可能にした。Waabiは総額10億ドルを確保しUber網でRobotaxi独占展開へ。安全重視の小型ヒューマノイドSprout、工業規模のデータ工場、生成AI×実走行ログのシミュ基盤、5G-A連携ラボ、Teslaの無人運行/Optimus計画が並走し、物理AIの商用化競争が一段と加速している。
1️⃣ Figure AI「Helix 02」発表 - 全身制御を単一ニューラルネットで実現
出典URL: https://www.figure.ai/news/helix-02
ヒューマノイドロボットの全身制御を単一のニューラルネットワークで実現する革新的なモデル「Helix 02」を発表。従来の10万行超のC++コードを単一ニューラルネットで置換し、視覚入力から全身トルク制御まで統合。4分間の完全自律タスク(食器洗浄機から食器を取り出しキャビネットに収納する61個の連続動作)を成功させた。System 0(1kHz基盤モデル)、System 1(200Hz視覚運動ポリシー)、System 2(VLM推論)の階層型アーキテクチャにより、生物のような流動的で創発的な適応能力を獲得。手掌カメラと指先触覚センサーを統合し、「両手が塞がった状態で腰を使ってドロワーを閉める」といった全身協調動作が可能に。
2️⃣ Ant Group「LingBot-VLA」オープンソース公開 - 2万時間データで訓練
出典URL: https://arxiv.org/abs/2601.18692
中国Ant Groupが約2万時間の実世界双腕ロボットデータ(9種類のロボットプラットフォーム)で訓練したVLA基盤モデルをフルオープンソース公開。新タスクへの適応にわずか80デモで高品質移植が可能で、従来の数千デモと比較してデータ収集コストを桁違いに削減。GM-100ベンチマークで平均成功率17.3%を達成し、Pi0.5の13.0%を大幅に上回る。学習効率はStarVLA、OpenPI比で1.5〜2.8倍向上。コード・モデル・ベンチマークデータを完全公開し、グローバルコミュニティでの検証・改善を可能に。「一つの脳、複数の身体」というクロスボディ汎化を低コストで実現。
3️⃣ Waabi - 10億ドル調達でUber配車網への独占展開決定
出典URL: https://www.globenewswire.com/news-release/2026/01/28/3227384/0/en/Waabi-Secures-1-Billion-USD-in-New-Funding-to-Lead-Physical-AI-Revolution.html
カナダのWaabiがKhosla Ventures等から7.5億ドルのシリーズC調達を実施し、Uberからの追加出資を含め総額10億ドルを確保。Uberアプリ上でのRobotaxi独占展開権を獲得し、最低25,000台のRobotaxiを展開予定。生成AIによる高精度シミュレーション(Waabi World)で脳を鍛える「Physical AI」アプローチが、実走行データに依存する従来型を凌駕する可能性を投資家が認めた。同一のAIスタック(Waabi Driver)を用いて自動運転トラックからRobotaxiへ参入し、車両の運動特性の違いを吸収する知識転移に成功。
4️⃣ Fauna Robotics「Sprout」- 安全性重視の小型ヒューマノイド出荷開始
出典URL: https://faunarobotics.com/news/fauna-robotics-launches-sprout-the-easiest-way-to-build-with-humanoids
高さ107cm・重量22.7kgの小型ヒューマノイド「Sprout」を公開し、開発者向け初号機の出荷を開始。柔らかい発泡素材の外装や最小限の挟み込み箇所、モーターのトルク制限とコンプライアンス制御で人に接触しても力を受け流す機構を備える。身長107cmと小柄で視線を子供と合わせられ、表情表示や眉の動きで感情を模した非脅威的なインタフェースを持つ。Disney、Boston Dynamics、UC San Diego、NYU等が既に導入。価格は約5万ドル(約700万円)で、箱出し数分で歩行開始できるSDKや遠隔操作・地図生成機能も統合。
5️⃣ Nexdata「Embodied AI Data Factory」完全稼働
出典URL: https://www.prnewswire.com/news-releases/nexdata-announces-completion-and-full-operation-of-its-world-class-embodied-ai-data-collection-factory-302670963.html
シンガポールで4,000㎡超の施設に100体超のロボットと50体超のロボットハンドを配備し、視覚・音声・力覚・触覚統合でマルチモーダル物理データを98%超精度で工業規模生産。スーパーマーケット・薬局・工場・自動車修理工場など複数の実環境を再現し、Unitree、Franka、Leju等の多様なロボットで単腕/双腕操作、移動操作、力フィードバックインタラクション、長期タスクに対応。閉ループパイプライン(データ収集→アノテーション→品質管理→反復最適化)により、ISO/GDPR/CCPA準拠のエンタープライズグレードデータガバナンスを確保。既にトップティアAI企業への供給を開始。
6️⃣ WeRide「GENESIS」シミュレーション基盤発表
出典URL: https://autonews.gasgoo.com/articles/icv/weride-launches-genesis-simulation-platform-to-accelerate-global-autonomous-driving-development-2016358383320141825
実走行データと生成AIを組み合わせ、都市環境やエッジケース(事故・災害等)を数分で生成・検証できる自動運転向け汎用シミュレーション基盤「GENESIS」を発表。8年以上の実走行データと数十億kmのログを保有しながら、遭遇しない未知のケースをAIが想像し補完することで検証の網羅性を飛躍的に向上。4つのAIモジュール(Scenarios, Agents, Metrics, Diagnosis)が連携する自己改善システムで、診断モジュールが失敗原因を特定し自動的にシナリオを修正して再学習。L2++からL4まで対応し、世界中の異なる交通ルールや道路形状を再現可能。
7️⃣ AsiaInfo×ABB Robotics「身体化知能実験室」稼働
出典URL: https://doc.irasia.com/listco/hk/asiainfo/announcement/a260126.pdf
中国通信大手AsiaInfoとABB Roboticsが北京で産学官連携ラボを稼働。Alibaba Cloud(VLA大規模モデル)、NVIDIA(シミュレーション)連携で、5G-A×ロボ制御統合による製造分野への実装を加速。産業シミュレーション・知覚・意思決定・実行の全チェーン統合により、複雑な実世界シナリオにおけるエージェントの知覚・意思決定・実行能力のボトルネック克服を目指す。5G-Aの低遅延・高帯域通信とロボット制御の結合により、クラウドVLAモデルとエッジ実行の分散処理を可能に。中国政府の「AI+」「身体性知能」国家戦略の一環。
8️⃣ Tesla Robotaxi無人運行とOptimus市販化計画
出典URL: https://www.nasdaq.com/articles/tesla-stock-investors-just-got-good-news-ceo-elon-musk-about-robotaxis-and-robots
イーロン・マスク氏がテスラ車の自動運転タクシー(Robotaxi)を安全員なしで運行開始(米テキサス州オースティン)と、ヒューマノイド「Optimus」を2027年末までに市販化する見通しを示した。自社のFSD(自動運転)ソフトが欧州で2026年2月にも当局承認の可能性があると述べ、有料サービス地域の大幅拡大を示唆。オースティンでのロボタクシー無人運行開始は、自前のカメラのみの自動運転技術が実地段階に入ったことを示し、Waymo等LiDAR派との競争を加速。市場調査では2040年にヒューマノイド市場1.2兆ドル規模の年成長50%と予測。
総合考察
Helix 02が示す「全身制御の基盤モデル化」、LingBot-VLAの「大規模実データ×フルOSSによるクロスボディ汎化」、Waabi/WeRideの「生成シミュで未知ケースを量産し検証を自動改善する開発様式」、Nexdataや5G-A×クラウド推論ラボの「学習資源と実装インフラの工業化」、さらにUber配車網やTeslaの計画に見える「流通チャネルの確保」までが同時に進み、フィジカルAIは性能競争から“データ/シミュ/モデル/配備網”を束ねるエコシステム覇権争いへ移行した。
今後注目ポイント
Helix 02の単一NN全身制御が、環境差・接触多発・長期タスクでどこまで安定するか(失敗時の安全設計とデバッグ性が鍵)。
LingBot-VLAの「80デモ級の移植」が、別メーカー機体や新規ツールで再現できるか(データ品質と評価指標の標準化に注目)。
Waabi World/GENESIS型の生成シミュが、規制当局・保険・事業者に“実走行の代替証拠”として受け入れられるか(検証の説明可能性が焦点)。
Nexdataのようなデータ工場が、実データの供給量・ガバナンス・コストで競争優位を作れるか(誰がデータの主導権を握るか)。
Uber独占展開とTesla無人運行が現実化するほど、事故対応・責任分界・センサー哲学(カメラ中心 vs 多センサー)が市場選別を加速させる。