フィジカルAIニュース(2026/6/17号)

更新日:2026/6/17
エグゼクティブサマリー
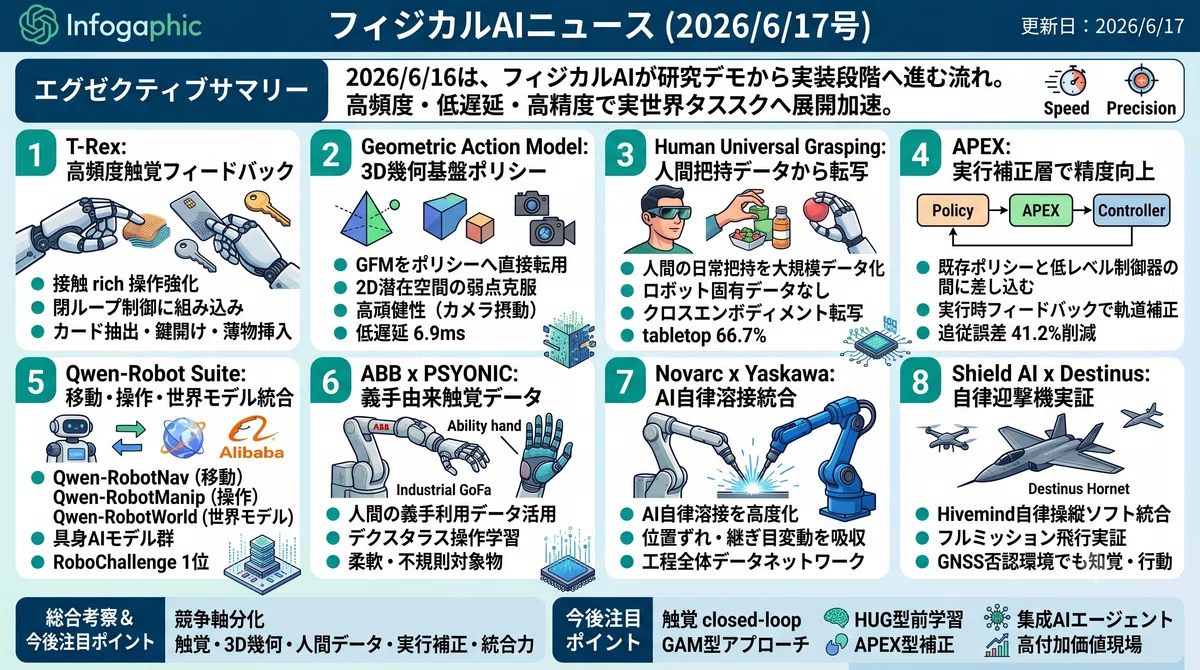
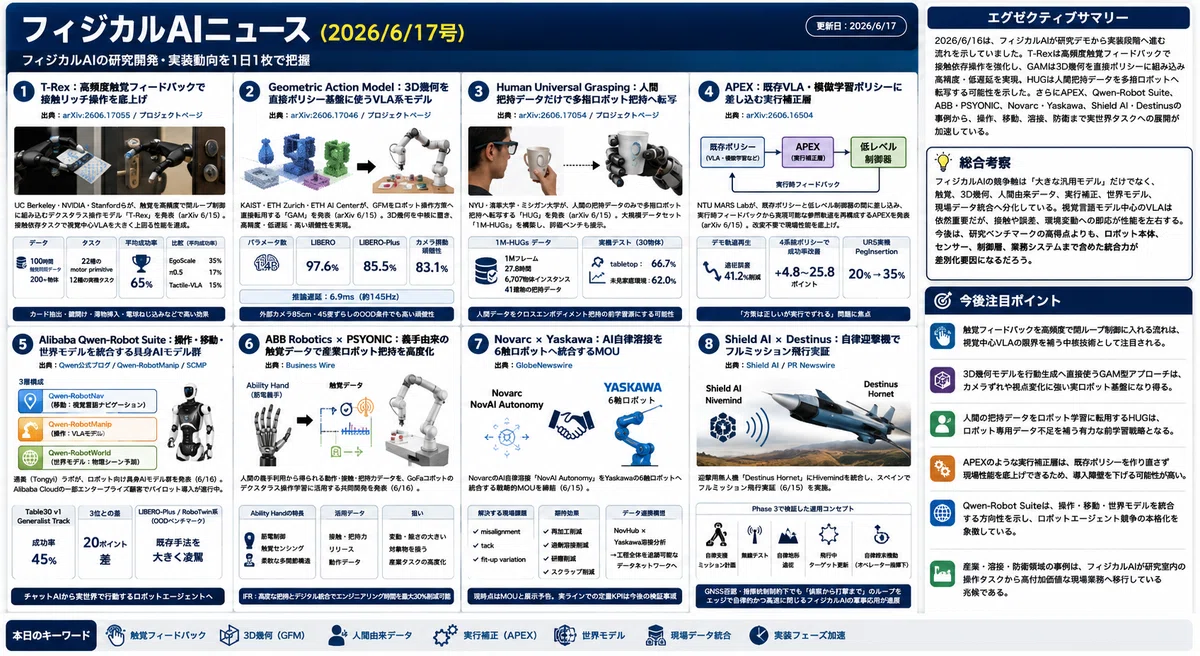
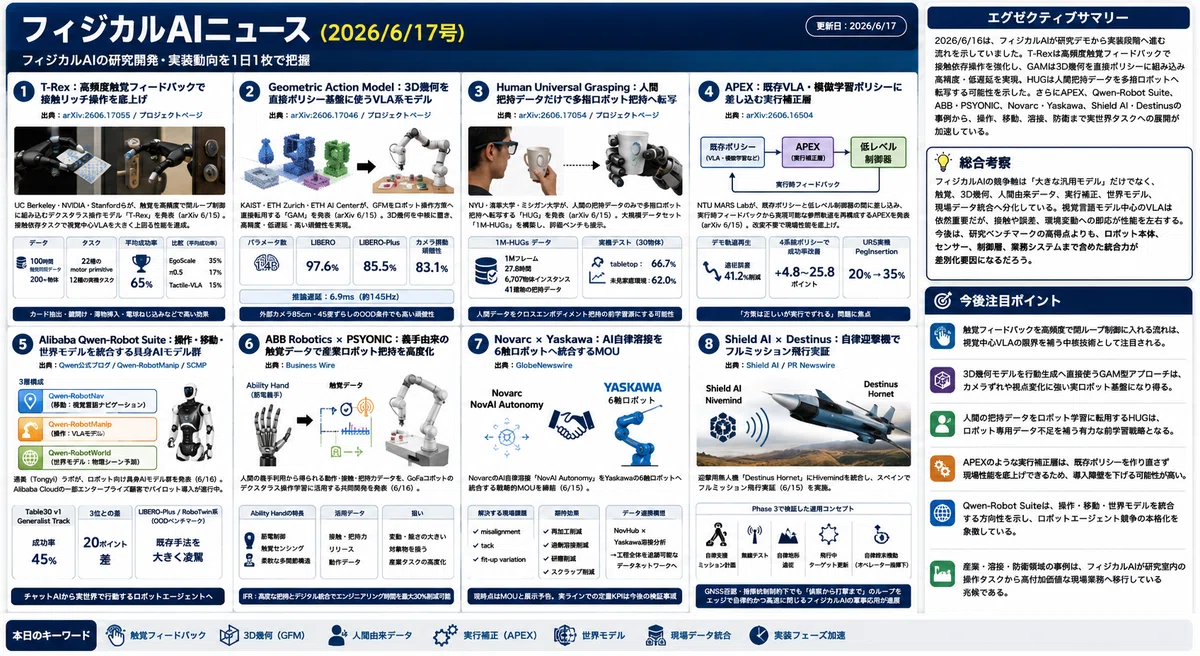
2026/6/16は、フィジカルAIが研究デモから実装段階へ進む流れを示していました。T-Rexは高頻度触覚フィードバックで接触依存操作を強化し、GAMは3D幾何を直接ポリシーに組み込み高精度・低遅延を実現。HUGは人間把持データを多指ロボットへ転写する可能性を示した。さらにAPEX、Qwen-Robot Suite、ABB・PSYONIC、Novarc・Yaskawa、Shield AI・Destinusの事例から、操作、移動、溶接、防衛まで実世界タスクへの展開が加速している。
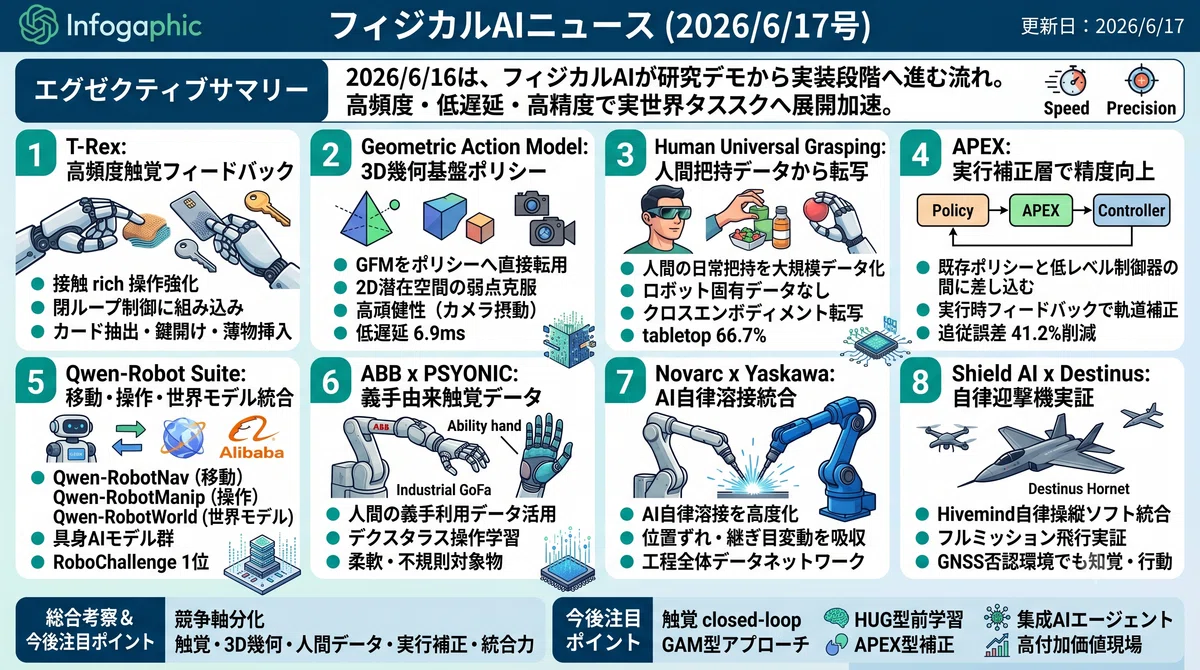
※作成した記事内容をGammaに入力しスライド自動作成させました。スライドの方が見やすいようでしたらこちらをご覧くださいませ。
1️⃣ T-Rex:高頻度触覚フィードバックで接触リッチ操作を底上げ
📎 出典:arXiv:2606.17055 / プロジェクトページ
UC Berkeley・NVIDIA・Stanfordらの研究チームが、触覚を高頻度で閉ループ制御に組み込むデクスタラス操作モデル「T-Rex」を発表(arXiv 2026/6/15)。100時間の実ロボット触覚同期データ、200超の物体、22種のmotor primitive、12種類の実機タスクを用意し、平均成功率65%を達成。EgoScale 35%、π0.5 17%、Tactile-VLA 15%を大きく上回り、カード抽出・鍵開け・薄物挿入・電球ねじ込みなど、視覚中心VLAが苦手とする接触依存タスクで触覚反応型制御の重要性を示した。
2️⃣ Geometric Action Model:3D幾何を直接ポリシー基盤に使うVLA系モデル
📎 出典:arXiv:2606.17046 / プロジェクトページ
KAIST・ETH Zurich・ETH AI Centerの研究チームが、幾何基盤モデル(GFM)をロボット操作方策へ直接転用する「Geometric Action Model(GAM)」を発表(arXiv 2026/6/15)。VLA・WAMが依存する2D潜在空間の弱点を克服すべく、GFMを中間層で分割し、浅い層を観測エンコーダ、挿入した因果Transformerを将来幾何・行動の予測器、深い層を復号器として活用する。1.4BパラメータでLIBERO 97.6%・LIBERO-Plus 85.5%・カメラ摂動83.1%を達成し、推論遅延6.9ms(約145Hz)。外部カメラを85cm・45度ずらすOOD条件の実ロボット評価でも高い頑健性を示した。
3️⃣ Human Universal Grasping:人間把持データだけで多指ロボット把持へ転写
📎 出典:arXiv:2606.17054 / プロジェクトページ
NYU・清華大学・ミシガン大学の研究チームが、人間の日常把持を大規模データ化し、ロボット固有データなしで多指ロボット把持へ転写する「Human Universal Grasping(HUG)」を発表(arXiv 2026/6/15)。スマートグラスで取得した1Mフレーム、27.8時間、6,707物体インスタンス、41建物の把持データ「1M-HUGs」を構築し、90未見物体のHUG-Benchも提示。30物体の実機テストではtabletop 66.7%、未見家庭環境62.0%を報告し、人間データをクロスエンボディメント把持の前学習源にする可能性を示した。
4️⃣ APEX:既存VLA・模倣学習ポリシーに差し込む実行補正層
📎 出典:arXiv:2606.16504
NTU MARS Labの研究チームが、既存ポリシーと低レベル制御器の間に差し込む実行補正フレームワーク「APEX: Adaptive Policy Execution for Precise Manipulation」を発表(arXiv 2026/6/15)。APEXは方策本体や市販ロボットの制御器を改変せず、実行時フィードバックから動的に実現可能な参照軌道を再構成する。デモ軌道再生で制御器起因の追従誤差を41.2%削減し、ACT・Diffusion Policy・Flow Matching・VLAなど4系統で成功率を4.8〜25.8ポイント改善。UR5実機のPegInsertionでは20%から35%へ向上し、現場導入時の「方策は正しいが実行でずれる」問題に焦点を当てた。
5️⃣ Alibaba Qwen-Robot Suite:操作・移動・世界モデルを統合する具身AIモデル群
📎 出典:Qwen公式ブログ / Qwen-RobotManip / SCMP
Alibabaの通義(Tongyi)ラボは、ロボット向け具身AIモデル群「Qwen-Robot Suite」を発表(2026/6/16)。構成は、移動を担う視覚言語ナビゲーションモデル「Qwen-RobotNav」、操作を担うVLAモデル「Qwen-RobotManip」、物理シーン変化を予測する世界モデル「Qwen-RobotWorld」の3層で、Alibaba Cloudの一部エンタープライズ顧客でパイロット導入が進んでいる。Qwen-RobotManipは完全オープンソースデータで事前学習した汎用操作モデルで、RoboChallenge Table30 v1 Generalist Trackで成功率45%・3位に20ポイント差をつけるなど、LIBERO-PlusやRoboTwin系OODベンチマークでも既存手法を大きく凌駕。チャットAIから実世界で行動するロボットエージェントへの転換を象徴する発表となった。
6️⃣ ABB Robotics × PSYONIC:義手由来の触覚データで産業ロボット把持を高度化
📎 出典:Business Wire
ABB RoboticsとPSYONICは、多関節筋電義手「Ability Hand」とABBのGoFaコボットを組み合わせ、人間の義手利用から得られる動作・接触・把持力データをロボットのデクスタラス操作学習に活用する共同開発を発表した。Ability Handは筋電制御、触覚センシング、柔軟な多関節構造を備え、圧力センサーと振動フィードバックにより接触・把持力・リリースを扱いつつ、不規則・壊れやすい物体にも指が自然に追従する。ABBは、こうした触覚付き多指ハンドと高精度なGoFaの組み合わせで、変動や脆さの大きい対象物を扱う産業タスクにおけるAutonomous Versatile Roboticsとphysical AIの実装を進める。IFRは高度な把持とデジタル統合によりエンジニアリング時間を最大30%削減し得ると指摘している。
7️⃣ Novarc × Yaskawa:AI自律溶接を6軸ロボットへ統合するMOU
📎 出典:GlobeNewswire
Novarc TechnologiesとYaskawa America Motoman Robotics Divisionが、AI自律溶接を高度化する戦略的MOUを締結(2026/6/15)。Novarcの「NovAI Autonomy」をYaskawaの6軸ロボットへ統合し、溶接現場で頻発するmisalignment、tack、fit-up variationを吸収することで、再加工、過剰溶接、研磨、スクラップの削減を狙う。NovHubとYaskawaの溶接分析をつなぎ、ロボットセルを孤立した設備ではなく、工程全体を追跡可能なデータネットワークへ変える構想も示した。現時点ではMOUと展示予告であり、実ラインでの定量KPIは今後の検証事項となる。
8️⃣ Shield AI × Destinus:自律迎撃機でフルミッション飛行実証
📎 出典:Shield AI / PR Newswire
Shield AIとDestinusは、迎撃用無人機「Destinus Hornet」に自律操縦ソフト「Hivemind」を統合し、スペイン・セゴビアでフルミッション飛行実証を実施したと発表(2026/6/15)。Hornetは徘徊型弾薬やドローンスウォームなど大規模無人脅威への対UAS迎撃を想定したプラットフォームで、今回のPhase 3では、地上からの自律支援ミッション計画、無線テスト、自律地形追従、飛行中ターゲット更新、オペレーター指揮下での自律終末機動までを含む一連の運用コンセプトを検証。これにより、GNSS否認や指揮統制が制約される環境でも、エッジ側で知覚・計画・行動を統合し、「偵察から打撃まで」のループを自律的かつ高速に閉じるフィジカルAIの軍事応用が現実フェーズに入りつつあることを示した。
総合考察
2026/6/16のトピックで見えた特長は、フィジカルAIの競争軸が「大きな汎用モデル」だけでなく、触覚、3D幾何、人間由来データ、実行補正、世界モデル、現場データ統合へ分化している点でありました。視覚言語モデル中心のVLAは依然として重要だが、薄物挿入、鍵開け、把持、溶接、迎撃といった現実の作業では、接触や誤差、環境変動への即応が性能を左右する。今後は、研究ベンチマークの高得点よりも、ロボット本体、センサー、制御層、業務システムまで含めた統合力が差別化要因になるだろう。
今後注目ポイント
触覚フィードバックを高頻度で閉ループ制御に入れる流れは、視覚中心VLAの限界を補う中核技術として注目される。
3D幾何モデルを行動生成へ直接使うGAM型アプローチは、カメラずれや視点変化に強い実ロボット基盤になり得る。
人間の把持データをロボット学習に転用するHUGは、ロボット専用データ不足を補う有力な前学習戦略となる。
APEXのような実行補正層は、既存ポリシーを作り直さず現場性能を底上げできるため、導入障壁を下げる可能性が高い。
Qwen-Robot Suiteは、操作・移動・世界モデルを統合する方向性を示し、ロボットエージェント競争の本格化を象徴している。
産業・溶接・防衛領域の事例は、フィジカルAIが研究室内の操作タスクから高付加価値な現場業務へ移行している兆候である。